
يون تشونغ، من قاعة أو فاي سي
موقع كوانتزي | الحساب الرسمي QbitAI
أصبحت الروبوتات قادرة على الجري والقفز وإجراء الشقلبات، لكن عندما يتعلق الأمر بإمساك بيضة أو ربط صامولة، يصبح الأمر أقل بساطة بكثير.
الرؤية تستطيع إخبار الروبوت بموقع الأشياء، لكن من الصعب عليها بعد حدوث التلامس أن تخبره بدقة بقوة الضغط المستخدمة، وهناك انزلاق أم لا، وكيف يجب التعديل في الخطوة التالية. ولهذا السبب،اللمسأصبح اتجاهاً تقنياً جديداً تتنافس عليه صناعة الروبوتات.
مؤخراً، اختارت شركة في شنتشن أسسها حاصل على دكتوراه مواليد 98 مساراً مختلفاً إلى حد ما:عدم البدء من الخوارزميات أو هياكل المستشعرات التقليدية، بل إعادة تصميم مستشعرات اللمس للروبوتات باستخدام مادة بلورات ضوئية تتغير ألوانها مع الضغط。
تُدعى هذه الشركة Shita Robotics (روبوتات شيتا).
في 13 أكتوبر، أكملت شركة Shenzhen Shita Robotics Technology Co., Ltd. (المشار إليها فيما يلي باسم "شيتا") جولة التمويل الملائكي. وشمل مستثمرو هذه الجولة صندوق Hubble Investment التابع لهواوي، وصناديق Shenzhen Hi-tech Investment، وشركة Gaoxuan Investment وغيرها، بينما تولت شركة Duowei Capital دور المستشار المالي الحصري.
مؤسس شركة شيتا والمدير التنفيذي تشانغ وي وُلد عام 1998، وتلقى مرحلة الدكتوراه بتدريب مشترك بين جامعة جنوب الصين للعلوم والتكنولوجيا وجامعة مدينة هونغ كونغ، ويغطي اتجاه بحثي بين المواد البصرية والروبوتات. ويبلغ متوسطأعمار فريق الشركة نحو 23 عاماً، ويأتي أعضاؤها الأساسيون من مختبر البصريات السائلة الذكي بجامعة جنوب الصين للعلوم والتكنولوجيا، ويغطون مجالات المواد ودارات الأجهزة والخوارزميات وغيرها.
الشباب هي السمة الأكثر وضوحاً لهذا الفريق، لكن ما أكسبه استحسان رأس المال الصناعي هو ابتكار تقني من علم المواد.
تعمل شيتا على دمج البلورات الضوئية المرنة مع أجهزة استشعار الضوء لتطوير حل جلد إلكتروني مرن بسماحة أقل من 1 ملم وكثافة استشعار تتجاوز 10,000 نقطة/سم².
مقارنة بمستشعرات اللمس التقليدية، تأمل هذا الجلد الإلكتروني، مع الحفاظ على الاستشعار عالي الكثافة، في حل مشكلات سماحة المستشعر ومرونته وتكامله على مساحات واسعة.
وبعيداً عن الجلد الإلكتروني، أنشأت شيتا بالفعل منظومة بحث وتطوير من العتاد إلى الخوارزميات حول مستشعرات اللمس وأجهزة جمع البيانات ونماذج التحكم باللمس.
دكتوراه مواليد 98 تأسس شركة، لماذا تبدأ اللمس من جديد انطلاقاً من المواد؟
لم يكن تشانغ وي في البداية رائد أعمال روبوتات نموذجياً. خلفيته البحثية تأتي من المواد البصرية.
خلال مرحلة الدكتوراه بالتدريب المشترك بين جامعة جنوب الصين للعلوم والتكنولوجيا وجامعة مدينة هونغ كونغ، تناول أبحاثه البلورات السائلة المرنة، والأجهزة البصرية المرنة، وكيفية استخدام البنى المجهرية داخل المواد لتحقيق وظائف بصرية مختلفة.
لاحقاً، بدأ تشانغ وي يفكر فيما إذا كانت تقنيات هذه المواد يمكن استخدامها لحل مشكلات فعلية في عمليات الروبوتات.
إحدى نقاط الانطلاق كانت مشاهدته لروبوتات Unitree على مسرح حفلة رأس السنة. الروبوتات في المرحلة الحالية أظهرت قدرة حركية قوية، لكن من الجري والقفز والشقلبات إلى العمل الفعلي، ما زالت هناك مسافة طويلة.
لاحظ تشانغ وي أن الإنسان عند إنجاز many عمليات دقيقة لا يحتاج إلى مراقبة يديه باستمرار. إمساك كوب، ضبط قوة القبضة، ربط غطاء زجاجة، الأصابع تعدّل الحركة باستمرار بناءً على التغذية الراجعة من التلامس.
لكن الروبوتات غالباً تفتقر إلى هذه القدرة. يقول: "ما نهتم به هو ما إذا كان اللمس يمكن أن يمكّن الروبوتات من إنجاز عمليات كانت سيئة في الماضي أو مستحيلة أصلاً". وبرأيه، إذا أرادت الروبوتات دخول سيناريوهات التشغيل المعقدة، فاللمس حلقة لا يمكن تجاوزها.
المشكلة أن مستشعرات اللمس الحالية ما زالت بعيدة عن الحالة المثالية. مسارات تقنية مثل المقاومة الضغطية، والسعة، واللمس المغناطيسي، واللمس البصري، طُوّرت لسنوات وكل منها مناسب لسيناريوهات معينة، لكن تحقيق النحافة والكثافة العالية والتكلفة المنخفضة معاً ضمن مساحات محدودة كأصابع الروبوت وراحتيه لا يزال يواجه صعوبات هندسية عديدة.
خذ اللمس البصري مثالاً. تعتمد هذه المستشعرات عادة على كاميرا لمراقبة تشوه سطح التلامس، ثم تحسب الخوارزميات حالة التلامس ومعلومات القوى. ميزتها الحصول على معلومات تلامس غنية، لكن الكاميرا والبنية البصرية ومسافة التصوير تضع قيوداً على إضافة رفع المستشعر. بالنسبة لأطراف الأصابع، قد تُحل هذه المشكلة بتحسين البنية. لكن إذا أردنا تغطية اللمس لكامل الراحة، بل لأجزاء أخرى من جسم الروبوت، تصبح سماحة وحجم الوحدات التقليدية عبئاً أكبر.
بصفتها رؤية شيتا، يحتاج مستشعر اللمس المثالي إلى تحقيق ثلاثة مؤشرات معاً:كثافة استشعار عالية، تكلفة منخفضة، سماحة رقيقة。
وهكذا اختاروا البحث عن الحل من المادة نفسها. تقنيتهم الأساسية فئة من مواد البلورات الضوئية المرنة، ممثلة بالسائل البلوري الكوليسترولي المرن (CLCE).
يتميز هذا المادة بخاصية مثيرة للاهتمام: اللون ليس مصبوغًا بالأصباغ، بل ينتج عن البنية الحلزونية الدورية التي تشكلها جزيئات البلور السائل داخلها. عندما تتعرض المادة للضغط أو تحدث فيها تشوهات، تتغير أيضًا دورة البنية الحلزونية الداخلية، مما يؤدي إلى تغيرات في الطيف الانعكاسي واللون.
بمعنى آخر، تستطيع المادة بذاتها تحويل التشوهات الميكانيكية غير المرئية إلى إشارات بصرية قابلة للقراءة.على سبيل المثال، بعد تكديس عشر طبقات من بنية البلور الضوئي بسمك 600-700 نانومتر، فإن تغيرًا بمقدار ميكرومتر واحد يمكن أن يحول الطول الموجي من 600 نانومتر إلى 500 نانومتر، أي التحول مباشرة من الأحمر إلى الأخضر.
وهذا يعادل إظهار التغيرات التشوهية الدقيقة جدًا كفروق لونية واضحة من خلال الاستجابة البصرية للمادة.
توفر هذه الخاصية أساسًا للإحساس الحساس في الهياكل الرفيعة والخفيفة. علاوة على ذلك، يمكن أن تتشكل البنية الدورية للبلور الضوئي من خلال الترتيب الذاتي للجزيئات، ثم تُثبَّت عبر شبكة بوليمر مرنة، مما يمنح المادة ليونة وقابلية للتشوه وقدرة على الاستجابة البصرية، ويوفر أيضًا إمكانية التصنيع على مساحات واسعة وخفض تكاليف الإنتاج.
بالنسبة إلى شيتا، فإن العمل التقني الحقيقي لم يكن اكتشاف أن البلور الضوئي يتغير لونه، بلكيفية تحويل هذه المادة إلى مستشعر لمس يمكن قراءته بثبات، وتصنيعه بشكل قابل للتكرار، ودمجه في نهاية المطاف في جسم الروبوت。
خضعت مستشعرات شيتا للإنتاج الضخم لاختبار بلغ عدد مراته 1000000 مرة، وكان معدل الخطأ أقل من 5% في جميعها
إزالة الكاميرا وصنع بشرة إلكترونية ناعمة حقًا
المواد البلورية الضوئية القادرة على استشعار الضغط ليست سوى الخطوة الأولى.
ويبقى بعد ذلك سؤال عملي أكثر: كيف نحوّله إلى منتج يمكن للروبوتات استخدامه فعليًا؟
يقدم حل الجيل القادم للجلد الإلكتروني من شيتا تركيبة من البلورات الضوئية المرنة المتغيرة اللون بالقوة، وطبقة وسيطة شفافة، ومصفوفة حساسة للضوء من نوع TFT مرنة، وطبقة إضاءة خلفية. حيث تتولى البلورات الضوئية استشعار اللمس والتشوه، بينما تتولى المصفوفة الحساسة للضوء المرنة قراءة الإشارات البصرية.
على عكس البصر-اللمسي التقليدي الذي يتطلب حجز مساحة تصوير للكاميرا، يدمج هذا التصميم مكوّن القراءة البصري داخل البنية الرقيقة، مما يتيح إمكانية تقليص سُمك المستشعر بشكل أكبر.
المادة مسؤولة عن الإحساس، ومصفوفة التصوير الضوئي مسؤولة عن القراءة. من خلال تغيير طريقة دمج هذين العنصرين، تأمل "شيتا" في جعل مستشعرات اللمس عالية الكثافة جلدًا إلكترونيًا ناعمًا ورقيقًا حقًا.يمكن أن يقل سُمك الجلد الإلكتروني البلوري الضوئي عن 1 ملم، ويمكن أن تتجاوز كثافة الاستشعار 10,000 نقطة/cm².
تقابل هذان المؤشران مشكلتين رئيسيتين للجلد الإلكتروني.
واحد منها هوهل يمكن أن يتسع؟هيكل الروبوت. إن المساحة المتاحة لإصبع الروبوت وراحته محدودة أصلاً، وإذا كانت المستشعرات سميكة جداً، فإنها ستؤثر على تصميم الهيكل نفسه، بل قد تحدّ حتى من حركة الأصابع.
والآخر هوهل يمكن الإحساس بدقة كافية. عند إمساك الروبوت بالأجسام، لا يحدث التلامس غالباً عند نقطة واحدة، بل يتوزع على مناطق متعددة. وتساعد القدرة الأعلى على التمييز المكاني في توثيق تفاصيل التلامس في هذه المناطق.
وسّعت المرونة نطاق تطبيقات الجلد الإلكتروني أكثر. فاليد البشرية ليست سطحًا مستويًا، بل تمتلك الأصابع ومفاصل الأصابع وراحة اليد انحناءات معقدة. ومن الصعب على الوحدات المستقلة التقليدية تغطية جميع مواضع التلامس، بينما تتمتع الأغشية المرنة بفرصة الانبساط على طول هذه الأسطح.
و هذا هو أيضًا الاتجاه المهم للمرحلة التالية من الجلد الإلكتروني من Shita Electronics:لتوسيع الإحساس باللمس من أطراف الأصابع إلى مساحة أكبر من سطح اليد، ومواصلة استكشاف تغطية لمسية لكف القدم بالكامل وحتى أجزاء أخرى من جسم الروبوت.
وبالطبع، قدرة المادة على الانحناء لا تعني أن جلداً إلكترونياً كاملاً يمتلك بالفعل قدرة ناضجة على النشر في مساحات كبيرة. فمصفوفة الاستشعار الضوئي، وهيكل التغليف، اتساق الأجهزة، والمتانة طويلة الأمد، كلها أمور تحتاج إلى مواصلة حلها في عمليات الهندسة اللاحقة.
لكن نطاق تطبيق هذا المسار التقني لا يقتصر على الروبوتات. فمثلاً، منتجات مثل مقاعد السيارات، والمراتب، وأجهزة التدليك، لها أيضاً حاجة إلى الإحساس المرن بالضغط. أسطح التلامس في هذه الأجهزة تكون غالباً كبيرة الحركة وغير منتظمة الشكل. وإذا كان المستشعر رقيقاً وليناً بما يكفي ويتمتع بكثافة إحساس عالية، فستتاح فرصة إضافة قدرة على إدراك الضغط وحالة التلامس دون تغيير واضح في شكل المنتج الأصلي.
وهذا هو سبب سعي Shita للدخول إلى المزيد من سيناريوهات التطبيق عبر الجلد الإلكتروني القائم على البلورات الضوئية.
من ابتكار المواد إلى تسليم المنتجات: Shita تتجه نحو تجارة اللمس
ابتكار المواد هو نقطة انطلاق Shita التقنية، لكن بالنسبة لشركة ناشئة في مجال الأجهزة، هناك بين المادة في المختبر والمنتج القابل للتسليم عدد كبير من المشكلات الهندسية.
كيف تُضمن اتساقية المواد؟ كيف تُغلَّف المستشعرات؟ كيف تخفض تكاليف التصنيع؟ وإذا قدّم العملاء متطلبات جديدة للأبعاد والهياكل، فهل يمكن التكيف بسرعة؟ هذه الأسئلة لا يمكن حلها بالاعتماد على ورقة علمية واحدة.
بالنسبة إلى Shita، كان الاستكشاف التقني من 0 إلى 1 سهلاً نسبياً، لكن من 1 إلى 10 ثم إلى 100، يكمن التحدي الحقيقي فيكيفية تحويل الميزة التقنية إلى منتج مستقر وقابل للتصنيع وقادر على التسليم المستمر。
حالياً، يبلغ حجم فريق Shita نحو 50 شخصاً، بمتوسط عمر نحو 23 عاماً. يعتمد الفريق الشاب أسلوب تنظيم مسطّحاً، ويجمع تطوير المواد وتصميم الأجهزة والتصنيع والتحقق من الاختبارات في موقع واحد.
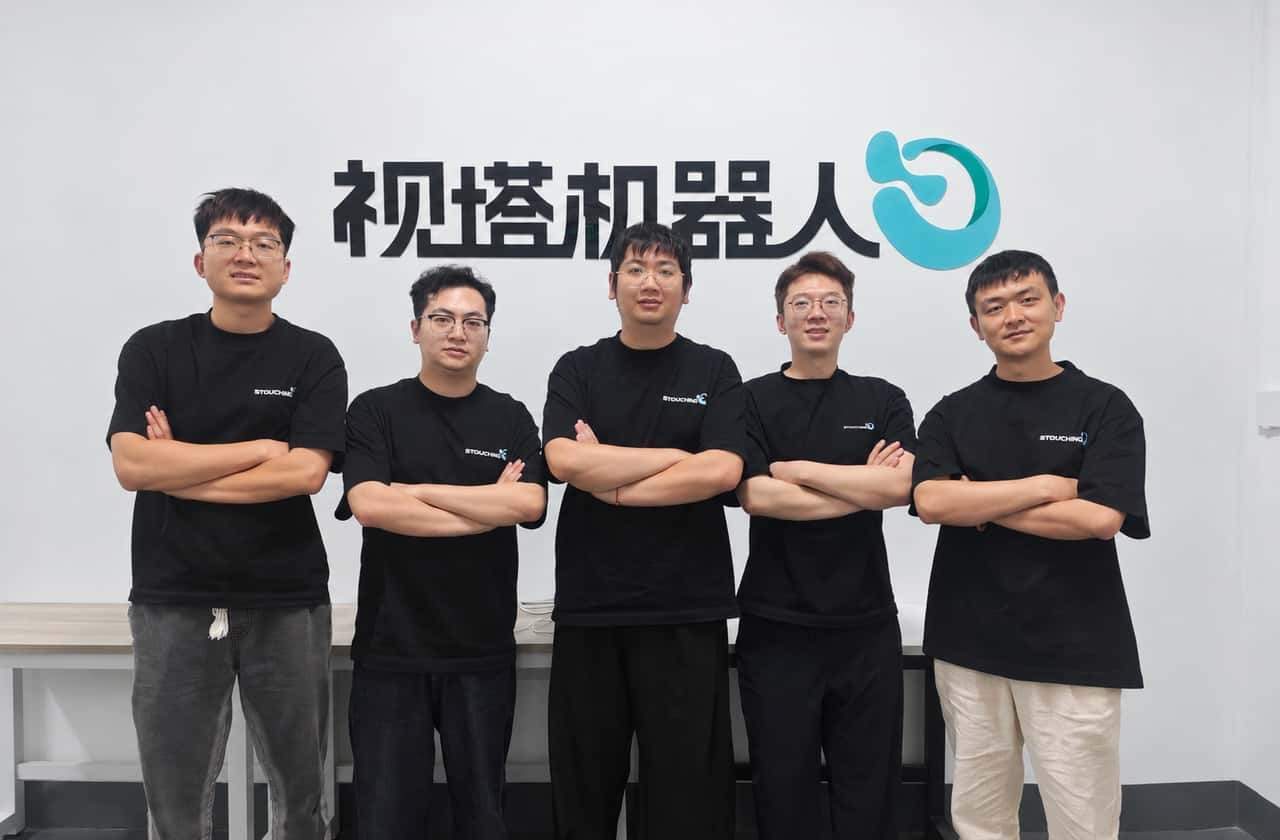
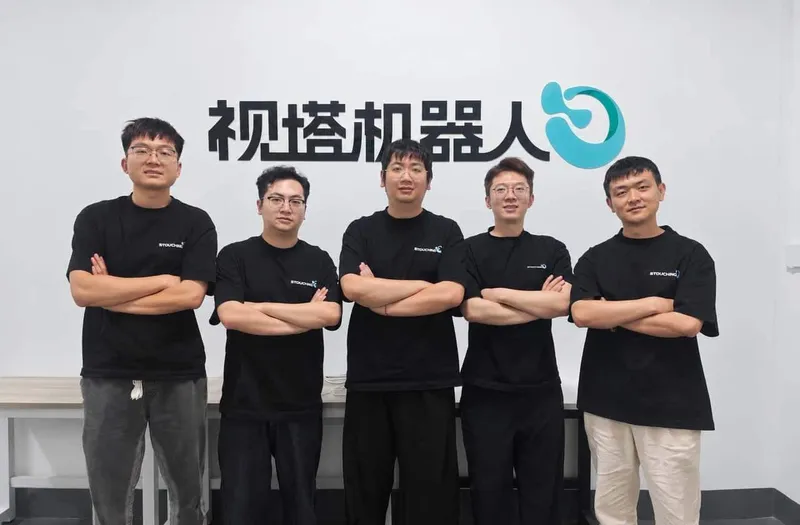
الفريق الأساسي لـ Shita، الثالث من اليسار هو المؤلف والرئيس التنفيذي تشانغ وي
في مساحة البحث والتطوير والإنتاج التي تبلغ مساحتها نحو 800 متر مربع في شنتشن، لديهم منطقة مكتبية للبحث والتطوير، فضلاً عن غرف نظيفة وأجهزة للطباعة 3D وCNC والتصنيع بالليزر وتركيب الدوائر، بالإضافة إلى منصة اختبار بناها الفريق بنفسه.
هذا النموذج الذي يربط البحث والتطوير بالتصنيع ارتباطاً وثيقاً يمكّن المهندسين من إتمام التصميم والتصنيع والاختبار في الموقع نفسه، وتعديل الحلول بسرعة بناءً على الملاحظات. وبالنسبة لأجهزة اللمس التي تتطلب تحسيناً متكرراً للمواد والمسارات الضوئية والهياكل والدوائر، فإنتقصير دورة التحققخطوة مهمة في طريق المنتج نحو الهندسة.
وفي أقل من عام من تأسيسها، نجحت Shita تدريجياً في بناء نظام للبحث والتطوير والتسليم لمستشعرات اللمس وأجهزة جمع البيانات، ويشمل عملاؤها مختبرات جامعية داخل الصين وخارجها، وشركات نماذج رائدة، ومصنّعي الأيدي الآلية (الأيدي الرشيقة).
خلال عملية التسويق التجاري، اكتشفت Shita أيضًا أن متطلبات العملاء المختلفين من اللمس تتباين اختلافًا واضحًا. فبعضهم يهتم بسرعة الاستجابة، وبعضهم يسعى إلى دقة أعلى في قياس القوة، وبعضهم يحتاج إلى إدراك الملمس، وبعضهم يواجه أولًا قيودًا تتعلق بمساحة التركيب.
هذا يعني أن المجسات البلورية الضوئية، رغم تميزها في الخفة والرقة العالية وكثافة الاستشعار، لا يعني ذلك قدرتها على استبدال جميع مسارات تقنيات اللمس.
لذلك،تعمل شركة شيتا من جهة على مواصلة تطوير الجلد الإلكتروني المرن القائم على البلورات الضوئية المرنة؛ ومن جهة أخرى، وبناءً على احتياجات العملاء الفعلية، تخطط لحلول لمسية متنوعة تشمل اللمس البصري والمقاومة الضغطية والسعوية، وتوفر منتجات المستشعرات المناسبة.。
وإلى جانب الأجهزة، تتوسع شيتا أيضاً نحو بيانات الروبوتات والتحكم في التشغيل.
في مجال جمع البيانات، طورت الشركة أجهزة مثل قبضة جمع البيانات اللمسية البصرية، ونظام جمع البيانات EGO، وحقيبة جمع البيانات، لتزويد تدريب نماذج الروبوتات بمعلومات عن حالة التلامس وتغيرات القوى المؤثرة.
غير أن ما تحتاجه الروبوتات ليس مجرد مزيد من البيانات اللمسية، بل القدرة على تعديل حركاتها في الوقت الفعلي استناداً إلى التغذية الراجعة اللمسية.
ولهذا، تعمل شيتا حالياً على تطوير نموذج تحكم لمسي خاص بها يُسمى «المخيخ اللمسي الخارجي». وتتمثل فكرته التصميمية في التعاون مع نماذج الروبوتات العليا مثل VLA: يتولى النموذج العلوي فهم المهمة وتخطيط الحركات، بينما يقوم النموذج اللمسي بإجراء تعديلات موضعية على القوة والموقع والوضعية بناءً على التغذية الراجعة اللمسية.
في الاختبارات الداخلية لبعض المهام النموذجية مثل مسح السبورة وإدخال المقابس، ارتفع معدل نجاح الروبوت في إنجاز المهام بنسبة تقارب 100% عند إدخال التغذية الراجعة من المخيخ اللمسي.
كما يتيح التطوير المشترك للمستشعرات والنماذج لشيتا أن تنطلق من احتياجات التشغيل الفعلية لتحسين تصميم الأجهزة وأساليب جمع البيانات على نحو عكسي، لتشكّل تدريجياً تراكماً تقنياً يمتد من الإدراك اللمسي إلى التحكم في التشغيل.
ومع ذلك،فإن الجلد الإلكتروني من البلورات الضوئية المرنةلا يزال الاتجاه الأساسي لمنتجات شينا (ShiTa) في المرحلة الحالية. وبالمقارنة مع مستشعر طرف إصبع واحد، يتيح الجلد الإلكتروني فرصة لتغطية مساحة تلامس أكبر، كما يفرض متطلبات أعلى في إعداد المواد وتكامل الأجهزة والتصنيع على نطاق واسع.
وسيوفر انضمام مستثمرين مثل هواوي هوبل (Huawei Hubble) هذه المرة دعماً مالياً لشينا لمواصلة تطوير المنتجات وتجاريته.
من مواد البلورات الضوئية إلى وحدات اللمس المستقلة، ثم إلى جلد إلكتروني مرن واسع النطاق قادر على الالتصاق بالأسطح المنحنية المعقدة، تحاول شينا تغيير شكل مستشعرات اللمس، كما تستكشف طريقة أخرى لكي تدرك الروبوتات العالم المادي.
لقد أصبحت الروبوتات تمتلك قدرات متزايدة القوة في الفهم البصري وتخطيط الحركات، لكن للدخول فعلياً إلى العالم المادي، لا بد لها أيضاً من تعلم كيفية اللمس والإحساس والضبط.
اختارت شينا أن تبدأ من جلد إلكتروني لين، لتقرّب طريقة إدراك الروبوتات للعالم من الإنسان خطوة إضافية.
* هذه المقالة منشورة بإذن من قوانغزي وي (QbitAI)، وتمثل الآراء ملكاً لكاتبها الأصلي وحده.