
ينجونغ من أوفيسي
Quantum Bit | الحساب الرسمي QbitAI
يا للعجب، حتى التنفيذي السابق في Boston Dynamics وقع تحت تأثير روبوت صيني.
مؤخراً، اكتسب منشور شعبية كبيرة في أوساط الروبوتات.
ناشر المنشور Marc Theermann له حضور بارز — فقد عمل في Boston Dynamics قرابة ست سنوات، ووصل إلى منصب الرئيس الاستراتيجي، وشارك خلال تلك الفترة في دفع الروبوت الرباعي Spot نحو التوسع التجاري، وعاش كامل رحلة روبوت النقل Stretch من الإطلاق حتى البيع التجاري، ما يجعله من كبار القياديين في تحقيق التجسيد التجاري للروبوتات.
والروبوت «المميز» الذي أثنى عليه يأتي من شركة تشنشن كاي دونغ للتكنولوجيا بمقاطعة تشجيانغ。
تأسست في مارس 2025 في شاوشينغ بمقاطعة تشجيانغ، بجهود مشتركة من شركةدا تشيان إيكوالمدرجة في البورصة، وفريق بحثي يقودهالدكتور شيوان دونغالذي شغل سابقاً منصب أستاذ دائم في جامعة ولاية أوهايو الأمريكية.
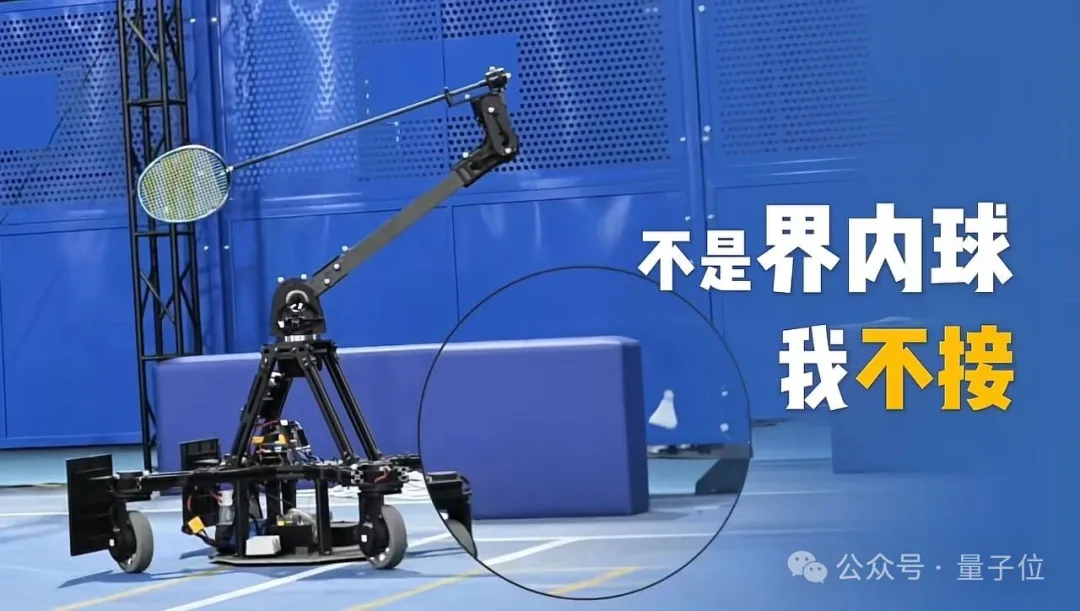
فما الذي يمكّن روبوتاً من أن ينال إشادة بالاسم من تنفيذي سابق في Boston Dynamics؟ وما التقنية التي تختبئ خلف هذا المنشور؟
ماذا قال هذا المنشور بالضبط
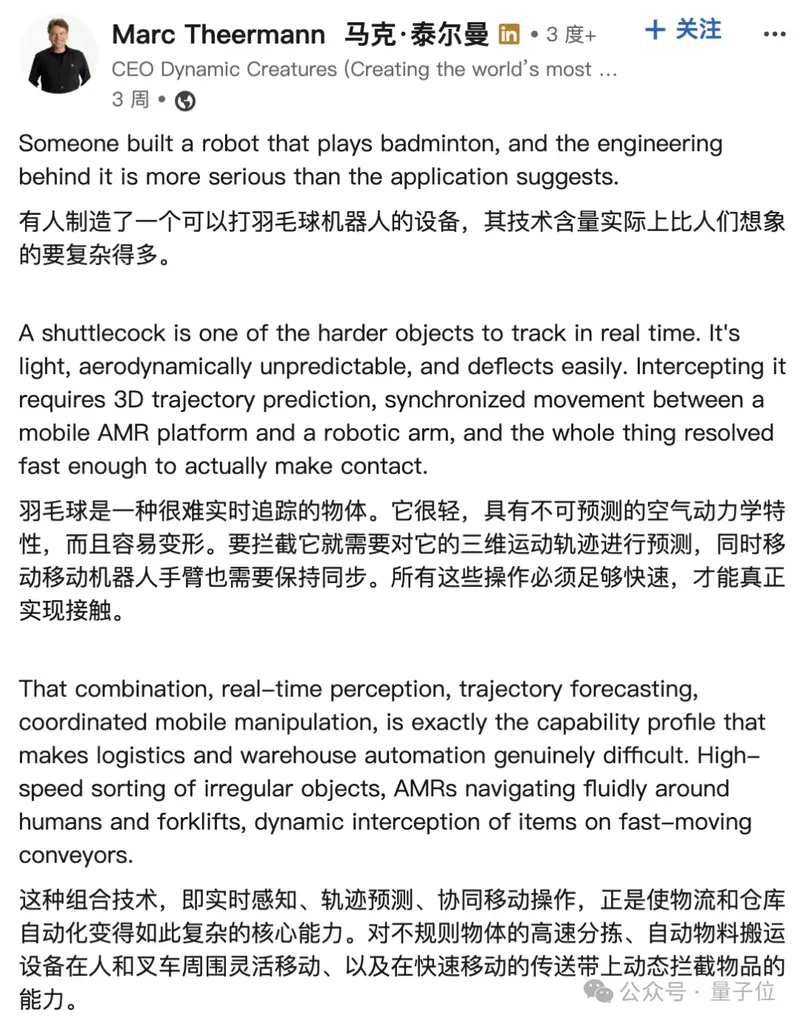
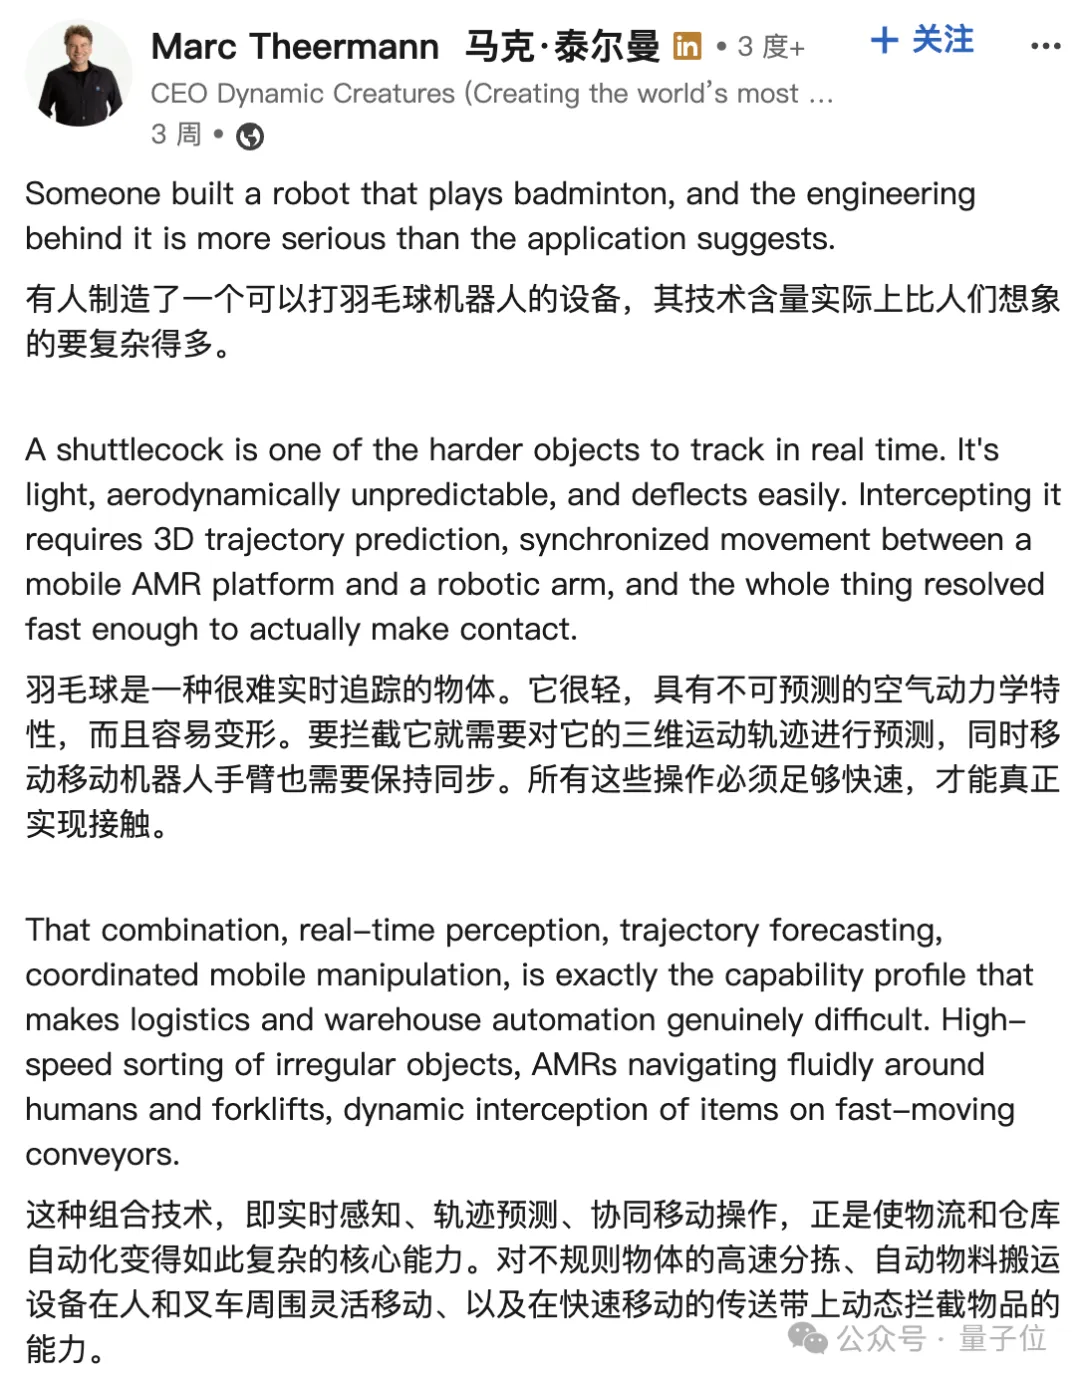
تعليق Theermann لم يكن مجرد مدح، بل كان تفكيكاً احترافياً بالأحرى.
كتب في نصه الأصلي ما يلي:
الريشة الطائرة من الأجسام بالغة الصعوبة في التتبع في الزمن الحقيقي. فهي خفيفة الوزن جداً، ومسارها الديناميكي الهوائي يصعب التنبؤ به، كما أنها معرضة بسهولة للانحراف.
ولتعرُّضها بنجاح، يلزمالتنبؤ بالمسار ثلاثي الأبعاد، مع مزامنة حركة منصة AMR المتنقلة مع الذراع الآلية، كما يجب إنجاز كامل عمليات الحساب والتحكم بسرعة كافية لضرب الريشة فعلياً.
في نظره، هذا المزيج من القدرات — الإدراك في الزمن الحقيقي، والتنبؤ بالمسار، والتشغيل المتزامن بين المنصة المتنقلة والذراع الآلية — هو بالضبط ما يمثل جوهر الصعوبة الحقيقية في أتمتة الخدمات اللوجستية والمستودعات.
على سبيل المثال: الفرز عالي السرعة للأجسام غير المنتظمة؛ وتنقّل الروبوتات المتنقلة AMR بمرونة بين العاملين والرافعات الشوكية؛ وكذا الاعتراض الديناميكي بالأغراض على أحزمة النقل السريعة.
بعبارة أخرى، في نظره، إتقان لعب الريشة الطائرة ليس سوى تجلٍّ لمجموعة قدرات هندسية متقدمة.
من الريشة الطائرة إلى بناء منصة حركية فيزيائية عامة
لم يكن الهدف الأصلي وراء بناء دماغ روبوت الحركة لدى شين تشن كاي دونغ صناعة معدات رياضية، بلبناء منصة حركية فيزيائية عامة موجّهة نحو العالم الفيزيائي الحقيقي.
وقدظل أعضاء الفريق الأساسيون يعمقون عملهم طويلاً فيالتحكم في حركة الروبوتات، والرؤية الآلية، والتعلم المعززالاتجاه، والفكرة الأساسية هي كما يلي:
روبوت الريشة الطائرة هو وعاء تقني للذكاء المُجسَّد عالي الصعوبة، ولذلك أراد الفريق أن يستفيد من مشهد الريشة الطائرة الديناميكي هذا لصقل القدرات الأكثر جوهرية للروبوتات العامة.
وفي نهاية المطاف، يأملون أن تتمكن هذه المنصة العامة للحركة الفيزيائية، مقترنة بعقل الروبوت الذي طوّروه ذاتيًا، من تحقيق حلقة مغلقة كاملة السلسلة تشمل الإدراك والتنبؤ واتخاذ القرار والتنفيذ المنسَّق في عالم فيزيائي مليء بالاضطرابات وعدم اليقين، بما يدعم تطوير وتكرار روبوتات حركة بأشكال مختلفة.
و تجدر الإشارة إلى أن روبوت الريشة الطائرة هذا ليس آلة متخصصة وُلدت للعب الكرة فقط، بل هوتطبيق ناشئ فوق منصة عامة للحركة الفيزيائية。
تتكون هذه المنصة من جزأين:
- طبقة الأجهزةوهي قاعدة متنقلة قابلة لإعادة الاستخدام، ومشغلات محركات مفصلية، وذراع مضرب متعدد درجات الحرية؛
- أما طبقة البرمجياتفهي عقل الروبوت المطوَّر ذاتيًا من شنتشنكايدونغ — وهو المسؤول عن الإدراك الفوري، والتنبؤ بالمسارات، واتخاذ قرارات الحركة، والتحكم في الجسم بالكامل.
وكرة الريشة ليست سوى أبرز سيناريو تطبيق حالي لهذه المنصة.
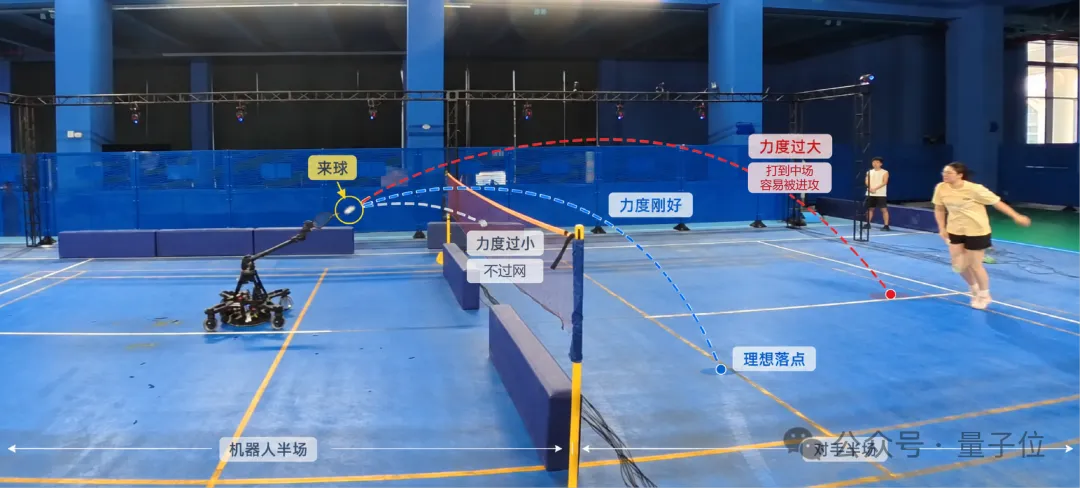 △ مشهد تجريبي لروبوت الريشة الطائرة من شنتشنكايدونغ وهو يلعب ضد إنسان حقيقي
وفقًا للتقارير المنشورة، يمكن لهذا الروبوت التعرف على الكرة القادمة خلال حوالي 0.5 مللي ثانية، وتصل سرعة تأرجح المضرب إلى 30 مترًا في الثانية، وتتجاوز سرعة السَدّ 250 كيلومترًا في الساعة؛ ومن جسم الروبوت إلى التحكم في الحركة والإدراك البصري وخوارزميات الذكاء الاصطناعي، يدّعي الفريق أنه حقق تطويرًا ذاتيًا كامل الحزمة، وهو يحمل أكثر من 100 براءة اختراع محلية وأجنبية.
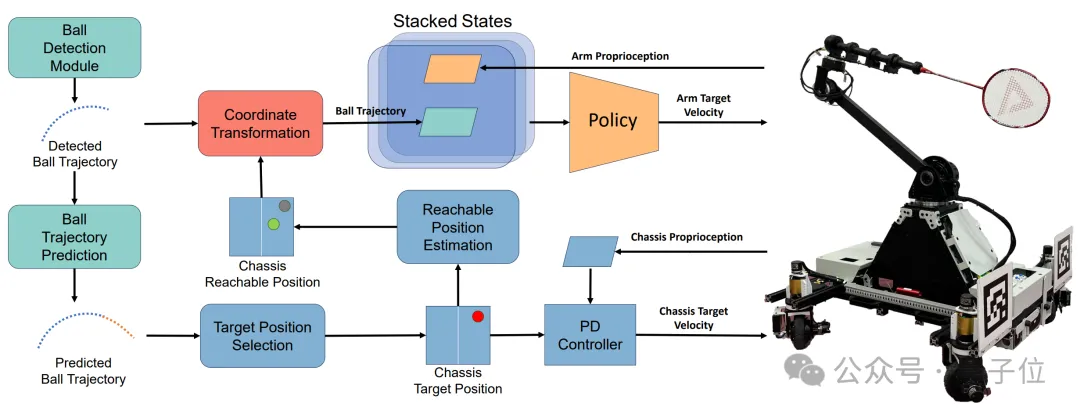 △ البنية النظامية لروبوت الريشة الطائرة ومسار التحكم الخاص به
في وقت مبكر من عام 2022، نشر الفريق نفسه نظام VaRSM في مؤتمر ICCPS، وهو المؤتمر الرائد في مجال الأنظمة السيبرانية-الفيزيائية، ويُقال إنه أول روبوت ذاتي في العالم قادر على ممارسة ثلاث رياضات بالمضرب في آن واحد: تنس الطاولة والتنس والريشة الطائرة.
وفي عام 2025، ظهرت نتائجه المتعلقة بالتحكم في الجسم الكامل في مؤتمر ICRA، وهو المؤتمر الأبرز في الروبوتات، بمعدل نجاح في استقبال الكرات من آلة الإرسال بلغ 94.5%، ومعدل نجاح في الاستمرار بالتبادل مع إنسان حقيقي بلغ 90.7%.
رقم قياسي في غينيس: 1452 ضربة
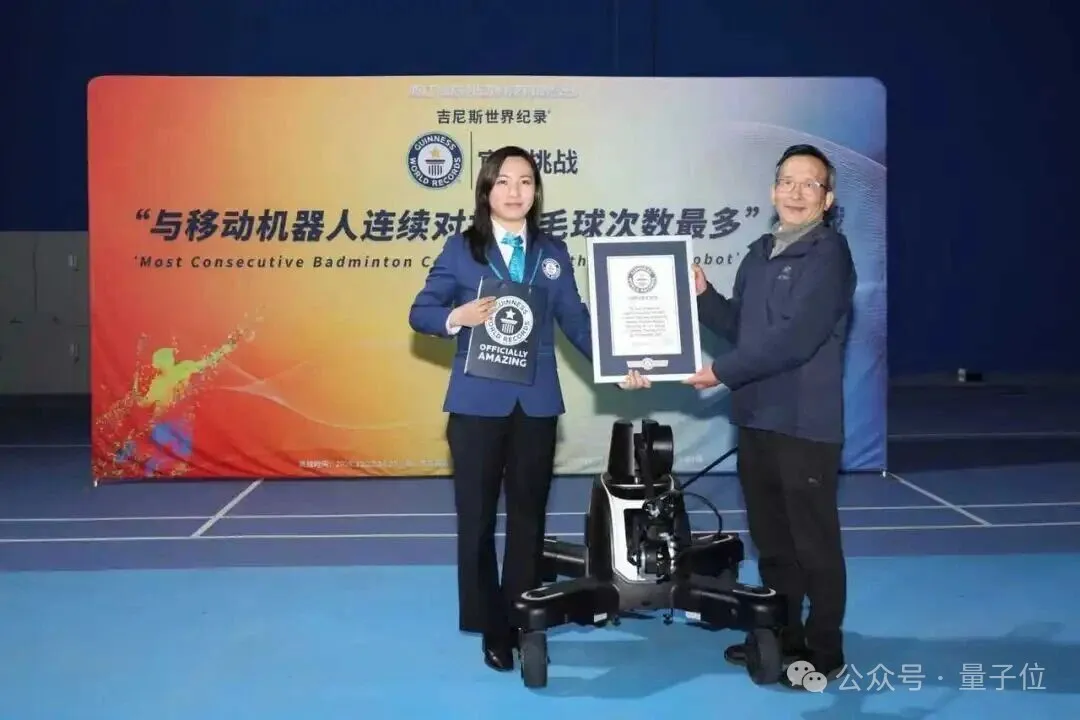
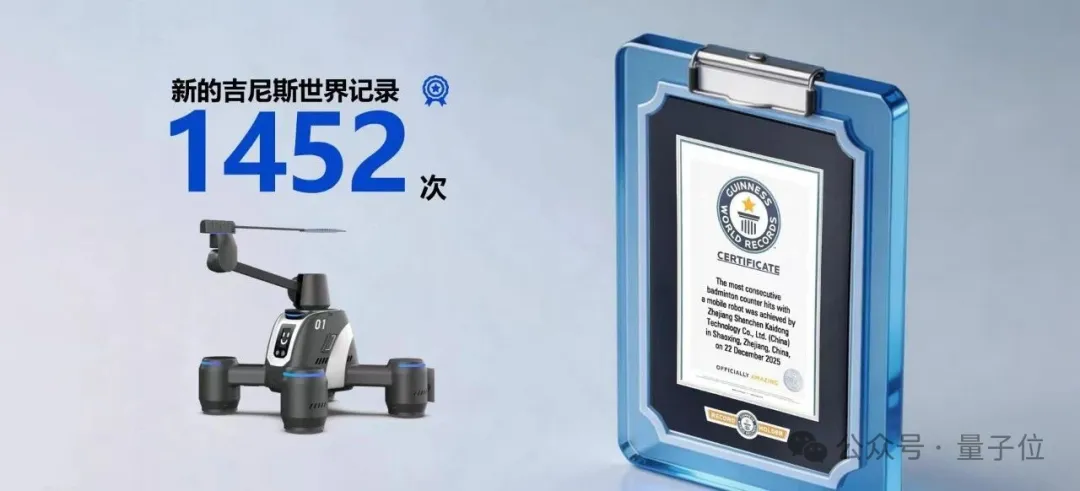
في 22 ديسمبر 2025، في مركز هانغتشووان خليج هانغتشو المشترك للابتكار في شاوشينغ، أكمل روبوت الريشة الطائرة التابع لشركة شن تشن كاي دونغ تبادلاً متواصلاً مع لاعب بشري بلغ 1452 ضربة.
وقد حصل هذا الإنجاز على شهادة غينيس للأرقام القياسية العالمية، واسم المشروع هوأكبر عدد متواصل من ضربات الريشة الطائرة المرتدة مع روبوت متنقل(Most consecutive badminton counter hits with a mobile robot)، وأصبحت الضربات الـ1452 الرقم القياسي العالمي الحالي في هذا المشروع.
من التقارير المنشورة، يبدو أن هذا الروبوت يقف عند نقطة مفصلية في الانتقال من نموذج مختبري إلى منتج تجاري.
أهمية الرقم القياسي في غينيس ليست في الرقم بحد ذاته فحسب، بل في أنه تمثّل تحققاً علنياً من استقرار النظام خلال فترة طويلة، وبكثافة عالية، وفي مواجهة إنسان حقيقي.
التطبيق العملي وسيناريوهات الاستخدام
في السيناريوهات الرياضية، تكمن القيمة الأكثر مباشرة لهذا الروبوت في كونه شريكاً تدريبياً لا يكلّ.
في التدريب الاحترافي على الريشة الطائرة، يُعد التدريب متعدد الكرات وسيلة أساسية لتحسين ردود الفعل واستقرار الضربات، غير أن الجمع بين المدرب وآلة الإرسال مكلف ومناوراته أحادية الإيقاع.
إن وجود روبوت قادر على التبادل المتواصل وبتكثيف قابل للتعديل يعني أن الرياضي يمكنه الحصول في أي وقت على حجم تدريبي يقارب المواجهة الحقيقية؛ أما بالنسبة لعشاق الريشة الطائرة وسوق تدريب الناشئين، فيمكن أن يكون أيضاً بوابة تجربة تفاعلية للغاية.
لكن ما تريد شركة شن تشن كاي دونغ تحقيقه حقاً لا يقتصر على جهاز مخصص للريشة الطائرة فحسب.
تكمن أهمية المنصة الرياضية الفيزيائية العامة في إمكانية إعادة استخدام الهيكل العتادي ومشغّلات المفاصل ودماغ الروبوت في سيناريوهات أخرى تتطلب عمليات ديناميكية عالية السرعة، والريشة الطائرة ليست سوى المسرح الأول للتحقق من هذه المنصة.
موجة صدمة صناعية تتجاوز المضرب
كشف Theermann في منشوره عن المساحة الخيالية الحقيقية لهذا الروبوت.
وفقاً لتقديره، ينظر كثيرون إلى روبوت الريشة الطائرة هذا بوصفه معرضاً تقنياً أنيقاً.
لكن قيمته الجوهرية الحقيقية تجاوزت منذ زمن الرياضة والترفيه ذاتيهما، إذ تحقق لصناعة روبوتات الحركة كاملة مساراً تقنياً عاماً قابل للتطبيق والهندسة والتوسع.
على مدى زمن طويل، كانت كثير من تقنيات الروبوتات تعمل باستقرار فقط في بيئات مختبرية ثابتة ومنظمة وقابلة للتحكم، وبمجرد دخولها العالم الحقيقي ومواجهة التغيرات الديناميكية والتشويش العشوائي والبيئات غير المتوقعة، تظهر مشكلات مثل تأخر اتخاذ القرار، وعدم دقة الحركات، وضعف قابلية التكيف.
وباعتماد شن تشن كاي دونغ على دماغ الروبوت المطور ذاتياً ومنصتها العامة للحركة الفيزيائية، حققت إلى حد ماالتصنيع التطبيقي للتحكم في حركة الروبوتات:
مما مكّن الروبوت من التكيف مع بيئة فيزيائية حقيقية وديناميكية ومليئة بعدم اليقين، وتنفيذ مخرجات حركية فعالة عالية الدقة وعالية الاستقرار وعالية الفورية، محطّماً الحاجز بين تقنيات المختبر والتطبيق الصناعي.
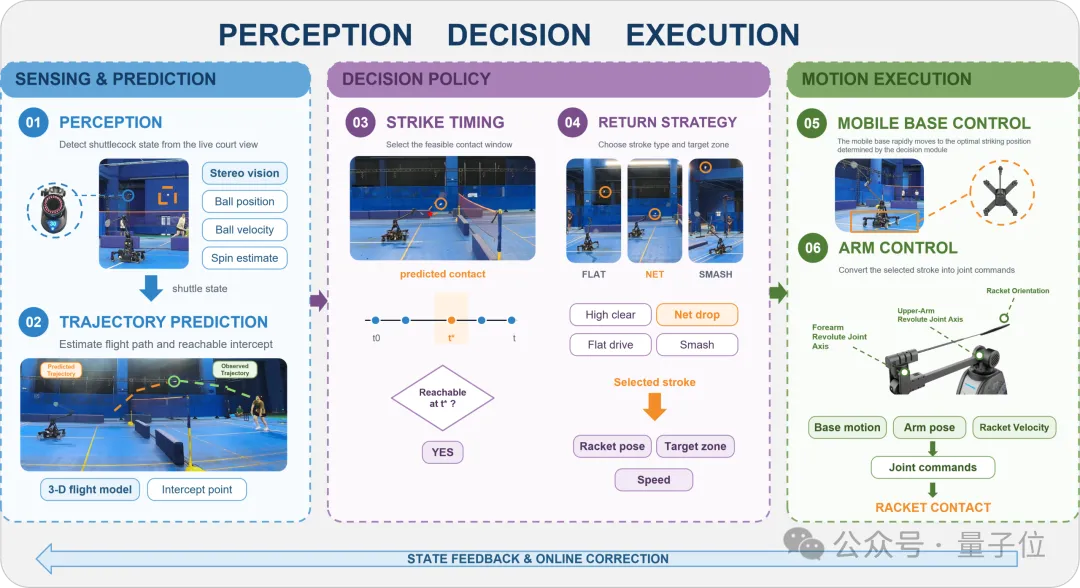
في جوهر الأمر، جعل الروبوت يلعب الريشة الطائرة بدقة، وجعله يقوم بأعمال المنزلية ذاتياً، والقيادة الذكية، والعمليات المرنة في المصانع، والجولات التفتيشية الذكية في الهواء الطلق، كلها تتبعنفس المنطق الذكي العام。
فسيناريوهات الذكاء المُجسَّد لا يمكنها الاستغناء في الواقع عن سلسلة حلقة مغلقة أساسية: الإدراك الدقيق للبيئة المعقدة، واتخاذ قرار ذكي بمستوى المللي ثانية، والتنفيذ التعاوني عالي الدقة للحركات. واختراق روبوت الريشة الطائرة هو تحقق وتصقل أقصى لهذه الحلقة الأساسية.
سبب اختيار الفريق للريشة الطائرة كساحة لتجريب التقنية هو بالضبط أنهاتفرض متطلبات عالية على قدرة الروبوت في الإدراك الديناميكي والتنبؤ بالمسار والتحكم في الحركة ومقاومة التشويش.
فكرة الريشة الطائرة خفيفة الوزن للغاية، ومسار طيرانها يتأثر بسهولة بتدفقات الهواء، وإيقاع الهجوم والدفاع فيها سريع جداً؛ وعند مواجهة إنسان حقيقي، يتغير اتجاه الكرة وسرعتها ونقطة سقوطها باستمرار.
هذا يعني أن الروبوت يجب أن يكمل الإدراك والتنبؤ واتخاذ القرار والتنفيذ في مدة زمنية قصيرة جداً، وهو اختبار عالي الكثافة لفورية النظام بأكمله وقدرته على التنسيق.
لذلك فإن الريشة الطائرة أشبه بساحة تحقق عالية الصعوبة. إنها تثبت على الأقل أن هذا النظام أنجز تحققاً شبه كامل للحلقة المغلقة في مهام حقيقية عالية السرعة وديناميكية ومليئة بالاضطرابات، كما يوفر أساساً تقنياً للتوسع لاحقاً نحو مهام ديناميكية أخرى. على سبيل المثال:
- في مجال الخدمات اللوجستية، تحقيق الفرز الديناميكي عالي السرعة، والإمساك بالطرود غير المرتبة، والنقل الذكي بمزج الإنسان والآلة؛
- في مجال الروبوتات المتنقلة، يتكيف مع القيادة الذاتية في ظروف الطرق المعقدة، والتفادي الديناميكي للعوائق، والمهام المرنة؛
- وفي الوقت نفسه، يمكنه تمكين مجموعة واسعة من المنتجات الطرفية مثل روبوتات الخدمة المنزلية، والأذرع الآلية الصناعية المرنة، وروبوتات التفتيش الخاصة وغيرها.
من هذه الزاوية، فإن مباراة كرة الريشة بين الإنسان والروبوت، التي تبدو عرضاً ترفيهياً للتكنولوجيا، تُختبر وراءها في الواقع منظومة كاملة من قدرات الروبوت في الحلقة المغلقة في الوقت الفعلي.
فهو يثبت أن الروبوتات أصبحت قادرة، في بعض المشاهد الديناميكية عالية السرعة، على التخلص من الاعتماد القوي على السيناريوهات الثابتة والبيئات الساكنة، وبدأت تتقدم نحو مهام أكثر تعقيداً وانفتاحاً في العالم الحقيقي.
خلفية الفريق المؤسس والمساهمين
الخلفية التقنية لشركة شن تشن كاي دونغ تستمد أصولها من فريق يمتد بين الأوساط الأكاديمية والصناعة.
رئيس مجلس الإدارةالبروفيسور شوان دونغ، حاصل على درجتي البكالوريوس والماجستير في الهندسة الإلكترونية من جامعة شنغهاي جياو تونغ، ودكتوراه في هندسة الحاسوب من جامعة تكساس A&M الأمريكية، وزميل IEEE، وأستاذ محاضر في برنامج تشانغ جيانغ التابع لوزارة التعليم، وموهبة رائدة في مقاطعة تشجيانغ.
درّس لأكثر من 20 عامًا في قسم علوم وهندسة الحاسوب بجامعة ولاية أوهايو الأمريكية، وتولى منصب أستاذ دائم متفرغ (Tenure) في القسم منذ عام 2013.
حتى الآن، نشر البروفيسور شوان دونغ أكثر من 160 ورقة علمية عالية المستوى، تغطي مجالات الشبكات والإدراك والروبوتات والرؤية الحاسوبية، وقد نُشرت نتائجه في مؤتمرات رائدة في المجال مثل ICCPS وNeurIPS وICCV. وقد كرّس اهتمامه طويل الأمد لأبحاث الشبكات والأنظمة وذكاء الروبوتات، وهو حجر الأساس للمجموعة من حيث العمق الأكاديمي والرؤية المنظومية.
المدير التنفيذي (CEO)باي شياو لو، حاصل على بكالوريوس الهندسة الإلكترونية من جامعة ساوث إيست الصينية، ودكتوراه في هندسة الحاسوب من جامعة ولاية أوهايو الأمريكية، وقد كرّس عمله طويل الأمد لمجالات الذكاء الاصطناعي والبيانات الضخمة والتعلم الآلي والتحول الرقمي، ونشر أكثر من 40 ورقة علمية عالية المستوى، وشغل سابقًا منصب المدير التنفيذي لإحدى شركات قائمة أكبر 500 شركة خاصة في الصين.
المدير التقني (CTO)يانغ فان، حاصل على بكالوريوس وماجستير الهندسة الإلكترونية من جامعة شنغهاي جياو تونغ، ودكتوراه في هندسة الحاسوب من جامعة ولاية أوهايو الأمريكية، وهو المؤلف الرئيسي لورقتي VaRSM (ICCPS 2022) وHamlet (ICRA 2025)، وأحد المسؤولين التقنيين الأساسيين اللذين قادا الجيلين من روبوتات الألعاب المضربية من المفهوم إلى التطبيق الفعلي.
على مستوى رأس المال، تمتلك الشركة بالاشتراك شركة داتشيان إيكولوجي المدرجة في البورصة الصينية (أسهم A) والفريق التقني. تشانغ يوان، المتحكم الفعلي في داتشيان إيكولوجي، هو من قدامى عائلة بو بو غاو، وهو حالياً عضو مجلس إدارة OPPO وعضو مجلس إدارة غير تنفيذي في J&T Express، بينما يشغل دوان لي بينغ منصب رئيس مجلس إدارة داتشيان إيكولوجي. تأسست الشركة وتم تسجيلها في مارس 2025 برأس مال مسجل يبلغ حوالي 24.75 مليون يوان، ومقرها في تشيجيانغ.
من أول روبوت مضرب ثلاثي الوظائف في العالم عام 2022، إلى نسبة نجاح 90.7% في مباريات حقيقية ضد البشر الموثقة في ورقة ICRA لعام 2025، ثم تحقيق رقم قياسي في موسوعة غينيس في العام نفسه، أنفق هذا الفريق سنوات من الوقت ليدفع مفهومًا أكاديميًا خطوة بخطوة نحو نظام حقيقي قابل للعرض والمواجهة والتسويق التجاري.
كلمة أخيرة
قطاع الروبوتات لا ينقصه أبدًا مقاطع الفيديو المبهرة، ما ينقصه هو الصبر اللازم لبناء قدرات تقنية صلبة ووضعها في سيناريوهات حقيقية لاختبارها.
لحظة طيران ريشة تنس الريشة لا تتجاوز بضع مئات من الأجزاء من الثانية، لكن فريقًا كرّس سنوات من الجهد من أجل هذه المئات من الأجزاء.
حين كتب رئيس الاستراتيجية السابق في بوسطن ديناميكس تقييمه لهذا الروبوت الصيني بقوله: "قد يبدو الأمر مجرد لعب تنس الريشة، لكن الصعوبة الهندسية الكامنة خلفه تفوق الخيال بكثير"، فإن ما رآه فعليًا هو تحول يقوم الآن أمام عينيه:
الفرق الصينية العاملة على الروبوتات بدأت تُظهر قدرات تقنية صلبة معترفًا بها من نظيراتها حول العالم في أصعب سيناريوهات المواجهة الديناميكية.
ملعب اللعب ليس سوى نقطة البداية، أما ساحات المعارك المعقدة في العالم الحقيقي فهي الوجهة التي يتعين على هذه القدرات أن تصل إليها حقًا.
*نُشر هذا المقال بإذن من كوانتزي وي (QbitAI)، وجميع الآراء الواردة فيه تعود إلى صاحبها الأصلي.