
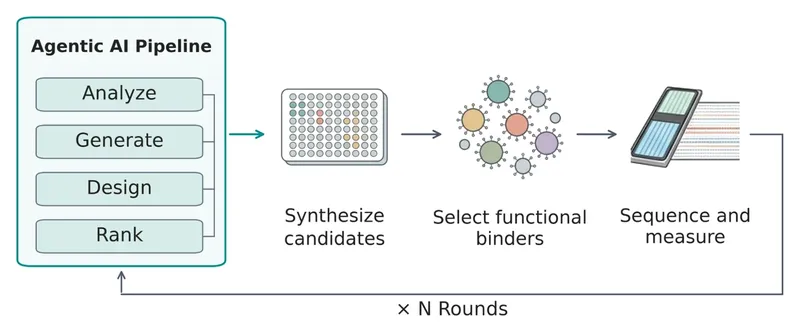
تمتلك أنظمة الذكاء الاصطناعي الحدودية إمكانية تحويل أبحاث البيولوجيا واكتشاف الأدوية من خلال التنقل الذكي في فضاءات بحثية تركيبية شاسعة (مثلاً، بروتين واحد مكوَّن من 100 حمض أميني يشمل 20100 تسلسلاً ممكناً على الأقل)، وهو ما يستدعي استكشافاً ديناميكياً متعدد المرشحين. رؤيتنا البحثية طويلة المدى هي أن وكلاء الذكاء الاصطناعي لن يقتصروا على توليد الأفكار والتحليل، بل سيجرون أيضاً تجارب مخبرية لاختبار فرضياتهم، والتعلم من النتائج، وتحسين ذواتهم لحل مشكلات معقدة — وكل ذلك تحت إشراك علمي بشري.
يتطلب تحقيق هذه الرؤية حل تحديين متشابكين: أولاً، لا تزال النماذج الحدودية غير قادرة على الاستدلال الموثوق حول الهندسة ثلاثية الأبعاد (3) والحالة الفيزيائية — مما يطرح مشكلة في أتمتة روبوتات مناولة السوائل المتخصصة التي تنقل الكواشف، وتتبع الأحجام، وتنفذ بروتوكولات علم الأحياء الجزيئي في المختبر الرطب. ثانياً، بينما يتقدم بسرعة توليد الفرضيات الوكيلي والتصميم الافتراضي (in-silico)، مع الحاجة إلى دورات متكررة من التغذية الراجعة الواقعية للتحقق من المقترحات والتنقل في فضاءات بحث شاسعة، لم تواكب التجارب المخبرية الواقعية هذا التقدم، مما جعل القراءات التجريبية عائقًا أكثر من أي وقت مضى.
في هذه التدوينة نشارك ثلاثة مشاريع بحثية توضح تقدمنا في سد الفجوة بين الاستكشاف الافتراضي بالذكاء الاصطناعي والتجريب المخبري الواقعي:
- تمكين وكلاء الذكاء الاصطناعي من إجراء تجارب آمنة وفعّالة من حيث الموارد مرتكزة على قياسات فيزيائية باستخدام إطار عمل VERID.
- إظهار اكتشافات علمية وكيلية ذات حلقة مغلقة على نماذجنا الأولية لتصميم الأبتامرات والبروتينات الجديدة بالكامل (de-novo).
ترسيخ الوكلاء في الواقع الفيزيائي
أولاً، نقدم إطار عمل VERified Infrastructure for Discovery Laboratories (VERID) لسد الفجوة بين الاستدلال رفيع المستوى لوكلاء الذكاء الاصطناعي والواقع الفيزيائي المعقد والمعرَّض للأخطاء في المختبر الرطب. وهو توأم رقمي دلالي لخلايا العمل المخبرية، أي شجرة كيانات ثلاثية الأبعاد (3D) حجمية حية وذات حالة تتتبع كل شيء من هندسة الذراع الروبوتية إلى أحجام الآبار الفردية، وهويات الكواشف، ومخزون أطراف الماصة.
تعتمد سلامة أي أمر على السياق الفيزيائي الحي بالإضافة إلى الشيفرة. يمكن للوكيل أن يولّد شيفرة صحيحة نحوياً لكنها مستحيلة فيزيائياً (مثل خفض ماصة ثمانية قنوات (8-channel) في حوض ضيق قصير جداً)، أو غير صالحة لوجستياً (مثل سحب سائل من بئر مستنفد)، أو علمياً مضطربة بسبب تأثيرات سائلة غير مصمَّمة في النموذج.
من خلال VERID، يخطط وكيل الذكاء الاصطناعي بروتوكولات مناولة السوائل على روبوت مناولة سوائل ويحاكيها وينفذها، مدمجاً مشاهد متزامنة من كاميرات متعددة مع تتبع حالة حي لتحسين التجارب عبر الدورات.
المبني فوق إطار العمل مفتوح المصدر PyLabRobot framework، يوفر VERID أربع قدرات أساسية:
- تتبع الحالة ثلاثي الأبعاد (3D) الحي: يسمح للوكلاء بفحص تخطيط سطح العمل، وأحجام الآبار، والأطراف المتاحة قبل التنفيذ.
- تشغيلات تجريبية افتراضية سريعة: محاكاة البروتوكولات في ثوانٍ لاكتشاف التصادمات أو الآبار الفارغة قبل لمس الكواشف.
- فحوصات سلامة العتاد: حظر الأوامر غير الصالحة قبل وصولها إلى الروبوت.
- سجلات فيديو وأفعال متزامنة: تسجيل سجل كامل لكل تشغيل من أجل الصرامة البحثية وقابلية التكرار وتصحيح الأخطاء.
في تقريرنا، نعرض هذه القدارات في الواقع من خلال دراسات حالة. أولاً، رصدت مقاطع الفيديو المتزامنة وسجلات التنفيذ تجزؤاً غير متساوٍ للصبغة ناتجاً عن الصب قريباً جداً من قاع البئر، مما مكّن الوكيل من تحسين استراتيجية الخلط لديه. وفي الحملة نفسها، التوأم الرقمي الدائم سمح ذلك للوكيل بالتعافي في منتصف التشغيل من عطل في قارئ الصفائح دون إعادة السحب بالماصات. ثانيًا، عندما رفض المحاكي عملية سحب بـ 8 قنوات لا يمكنها أن تتسع فيزيائيًا في حوض ضيق، أعاد الوكيل التخطيط على الفور وصمم تشخيصًا عامليًا مستهدفًا عزل تحيزًا خفيًا ناتجًا عن الاحتفاظ المتبقي على جدران الأطراف (tip-wall carryover) والذي كان التكرار وحده سيفوته. وأخيرًا، في حملة لعب ذاتي ذات حلقة مغلقة، صمم وكيل ونفذ بشكل تكراري تجارب روبوتية لإعادة بناء مخاليط أصباغ مُعمّاة من صور الكاميرا العلوية، محددًا التشوهات البصرية والسائلة الخاصة به عبر التشغيلات المتتالية لتحسين الدقة بأكثر من خمسة أضعاف.
التنفيذ القابل للتكرار وسجلات التتبع الكاملة — التي تلتقط المتغيرات الإجرائية مثل أزمنة المكوث والتبخر وتخطيط الصفيحة — تضع الأساس ليتمكن الوكلاء في نهاية المطاف من فصل الإشارات البيولوجية عن الضوضاء التجريبية أثناء استكشافهم وتحسينهم للعديد من المرشحات بالتوازي عبر الجولات المتتالية.
التعلم كيف نتعلم باستخدام الأبتامرات
تحتاج الوكلاء إلى قراءات تجريبية حقيقية لتحسين فرضياتهم، إذ إن النماذج الحسابية لا تستوعب الصورة الكاملة لما يحدث في تفاعل مخبري رطب ولا يمكنها أن تحل محل التحقق التجريبي. في ورقة “Aptamers as a sandbox for lab-in-the-loop agentic molecular discovery”، نستخدم جزيئات الحمض النووي الريبي المنقوص المرتبطة بالبروتين DNA الأبتامرات لنمذجة مختبر يعمل في حلقة مغلقة مع وكلاء ذكاء اصطناعي على مدى 3 دورات من التصميم والاختبار والتكرار. يُعد اكتشاف الأبتامرات نوعًا من التجارب شائعًا في جهود البحث لاكتشاف المؤشرات الحيوية السريرية. تستغرق دورة كاملة من تصميم واختبار وتحليل الأبتامر 7–10 أيام فقط، إذ يمكن تصنيع الحمض النووي كيميائيًا في مكتبات مجمعة وقراءته مباشرة عن طريق التسلسل. في كل جولة، يصمم الوكلاء تسلسلات مرشحة، تُفحص هذه التسلسلات مقابل البروتينات المستهدفة على حبيبات مغناطيسية لعزل الرابطات الوظيفية، ثم تُسلسَّل لإرجاع بيانات كمية غنية للدورة التالية.
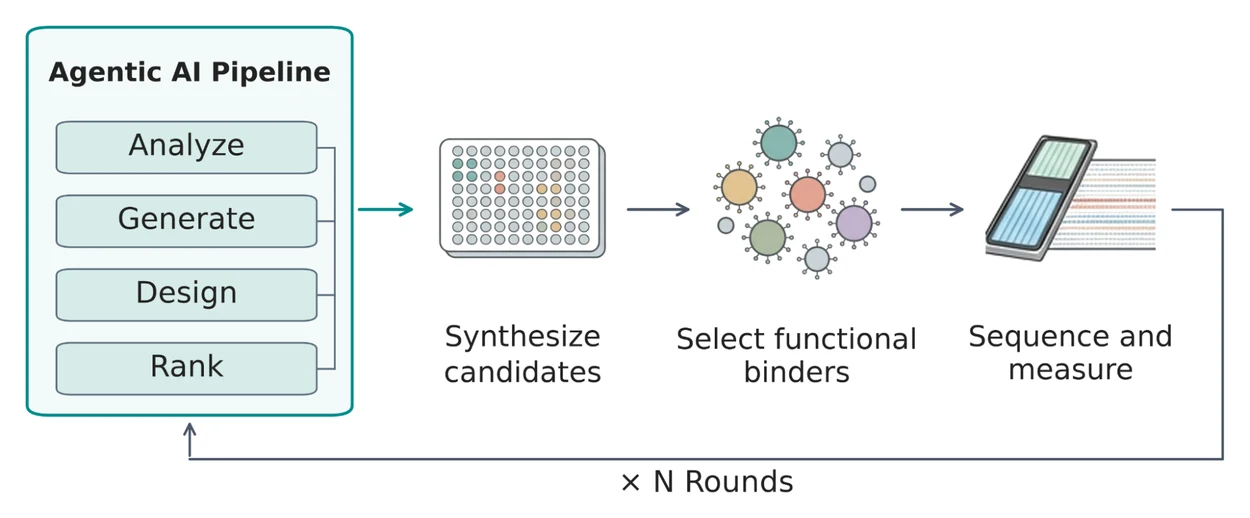
يصمم الوكلاء ويصنعون وينتقون ويسلسلون الأبتامرات بشكل تكراري في حلقة مغلقة.
على مدى ثلاث جولات على هدفين بروتينيين بمستويات صعوبة متفاوتة (الميوغلوبين و ألفا-ثرومبين)، رفع التصميم العقلاني والتصميم de novo المدفوعان بالذكاء الاصطناعي معدلات الإصابات المؤكدة على الهدف كما يظهر في الصورة أدناه (إلى 33.5% و42.1% للميوغلوبين وألفا-ثرومبين على التوالي)، على الرغم من أن كل هدف تطلب تحديد نمط فشل مخبري رطب مختلف والتغلب عليه.
على ألفا-ثرومبين، أنتجت الجولة 1 نسبة 0% من الرابطات لأن نهايات البادئات الثابتة عطلت الطي في 48% من التسلسلات؛ وبمجرد أن أدخل الوكلاء سيقان جانبية مشدودة في الجولة 2 وتنوعوا في الجولة 3، ارتفعت معدلات الإصابات إلى 26.0% ثم 42.1% بنوعية بلغت 98.5%.
على الميوغلوبين، وبما أن الوكلاء أعطوا الأولوية لقوة الارتباط الخام في الجولة 2، فقد أغنوا بشكل كبير مظلات G-quadruplex (63% من التصاميم). وبينما زاد السحب الخام، أظهرت البيانات المخبرية الرطبة أن معظم هذه المظلات G-quadruplex كانت رابطات "لاصقة" غير نوعية تلتصق بالبروتينات غير المستهدفة وبالحبيبات المغناطيسية العارية، مما تسبب في انهيار كل من النوعية للهدف (من 75.0% إلى 19.1%) ومعدل الإصابات الحقيقي المصحح للحبيبات (من 10.2% إلى 3.7%). وبإدراكهم هذا الخلل من قراءة الجولة 2، راجع الوكلاء تلقائيًا قواعد التصميم الخاصة بهم للجولة 3، فحدّوا من الأنماط المبذورة، وطرحوا رابطات الحبيبات، وتوجهوا إلى هياكل بنيوية غير G4 لاستعادة النوعية (72.4%) ولتحقيق قفزة تسعة أضعاف في معدل الإصابات على الهدف (33.5%).
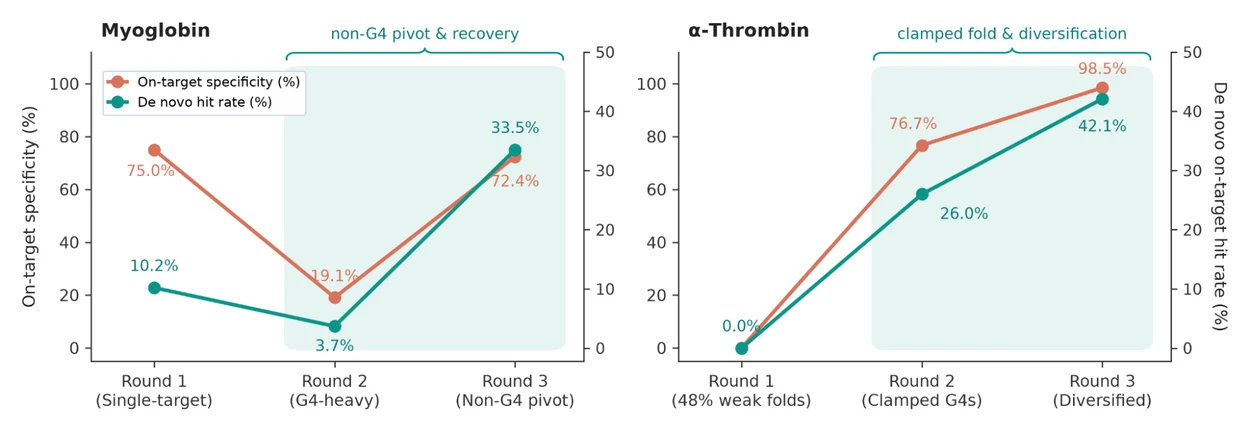
على مدى ثلاث جولات، يتعلم الوكلاء من القراءات المخبرية الرطبة لاستعادة النوعية للهدف وتحسين معدلات الإصابات المؤكدة de novo على الميوغلوبين (يسار) وألفا-ثرومبين (يمين).
في الورقة، نفحص أيضًا كيف يستدل الوكلاء كالعلماء، محللين البيانات ومقترحين تعديلات على البروتوكولات المخبرية الرطبة، لكنهم أحيانًا يفكرون بطرق غير تقليدية، مستكشفين فضاءات تسلسل قد لا يستكشفها علماء الأحياء البنيوية.
تسريع تصميم رابطات البروتين de novo
إغلاق الحلقة للبروتينات أكثر تعقيدًا. على عكس الأبتامرات التي تُصنع كيميائيًا، يجب التعبير عن البروتينات بيولوجيًا، لذا تضيف كل حلقة خطوات اختيار خلوية أو خالية من الخلايا، وتعبير، وطي. وبتضافر ذلك مع فضاء تسلسل أكبر، يخلق هذا اختناقات على الجانبين الحسابي والمخبري الرطب.
في ورقة “استئصال محددات المستضد الموجَّه بالوكيل يتيح تصميمَ الرابطات الجديدة الاقتصادي”، طبقنا سير عملنا على بروتين تفعيل الفيبروبلاست ألفا (FAP)، وهو مستقبل كبير وصعب يُعبر عنه بكثرة في الأورام الصلبة. في بضع تجارب فقط، أنتجت التصاميم الأفضل رابطات بألفة نانومورية من خانة الآحاد، وهو مستوى من الارتباط المحكم الشبيه بالأدوية لا يتحقق عادة إلا بعد جولات مكثفة من التحسين المخبري.
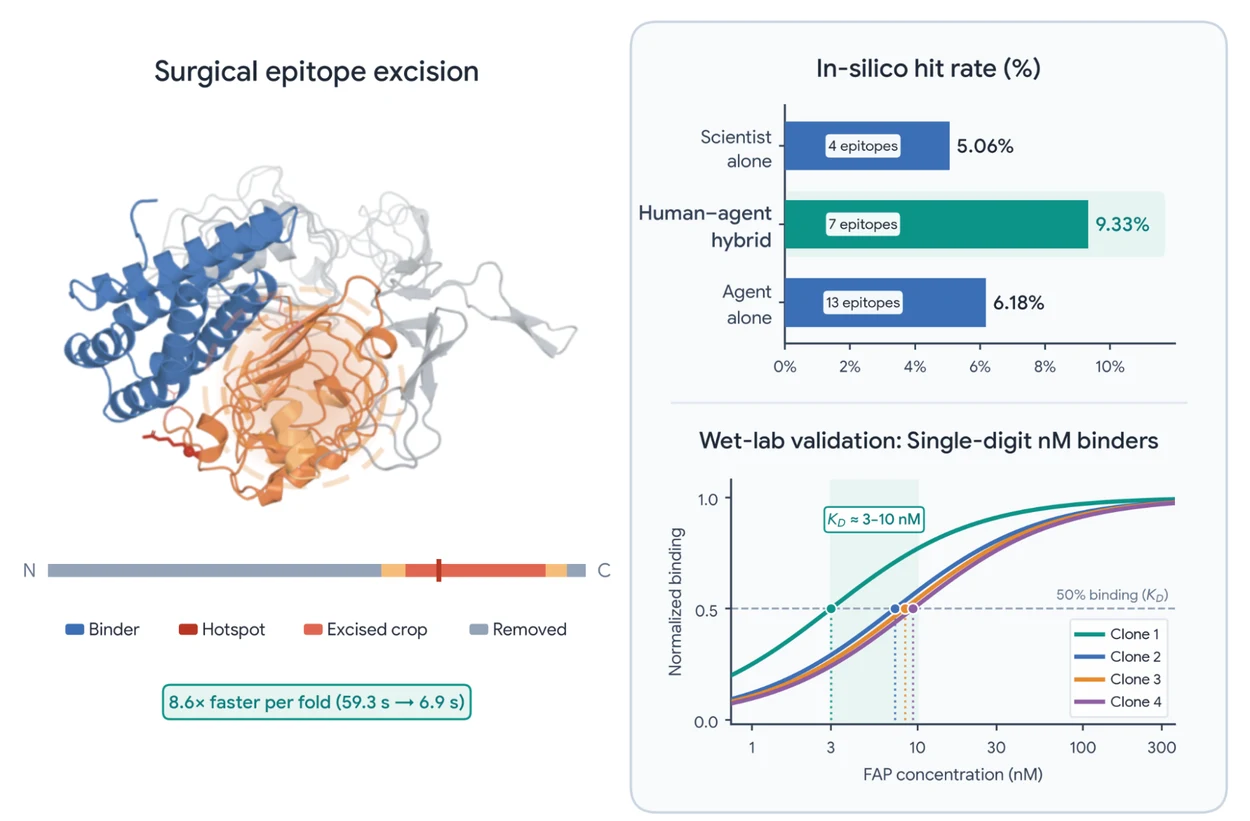
تسريع الاستئصال الجراحي للحلقات المستضدية للتنبؤ البنيوي بمقدار 8.6x (يسار)، مما يمكّن مسارًا هجينًا بين الإنسان والوكيل من مضاعفة معدل الإصابات الحاسوبي تقريبًا (أعلى اليمين) واكتشاف رابطات FAP بألفة نانومورية من خانة الآحاد في المختبر الرطب (أسفل اليمين).
من الناحية الحاسوبية، يتطلب تصميم الرابطات دي نوفو توليد هيكل جزيئية مرشحة، وتصميم تسلسلات تناسبها، ثم إعادة طي المعقدات الناتجة للتنبؤ بالارتباط. تستهلك خطوة إعادة الطي النهائية الغالبية العظمى من العمليات الحاسوبية على وحدات معالجة الرسوميات، إذ تتزايد تربيعيًا مع طول الهدف. ومن خلال استئصال محيط الارتباط المحلي فقط أثناء الطي بدقة جراحية، سرّع خط معالجتنا كل دورة بأكثر من ثماني مرات دون فقدان الدقة البنيوية. يحوّل هذا القرارات المتعلقة بمكان الارتباط وكمية البنية المحيطة التي يجب تضمينها إلى رافعات تكتيكية تُعد وكلاء نماذج اللغة الكبيرة ملائمين تمامًا لتحسينها.
في مقارنة مباشرة عند حسابات متساوية، ضاعف التعاون بين الإنسان والوكيل تقريبًا معدل النتائج الإيجابية داخل الحاسوب، حيث يحدد عالم الإستراتيجية عالية المستوى ويقود الوكيل التنفيذ التكتيكي، مقارنة بعالم يعمل بمفرده، بينما كشف عن نتائج إيجابية عبر نطاق أوسع بكثير من المواقع المستهدفة. ولزيادة نطاق الفرز المخبري إلى جانب خطنا الحاسوبي، قمنا بتشغيل تقنية العرض على سطح الخميرة مع الفرز الخلوي المنشّط بالفلورة (FACS)، وهو سير عمل يتيح لنا فرز مكتبات كبيرة من متغيرات البروتين المهندَسة على التوازي عن طريق الفلورة.
خطوتنا التالية هي نسج هذه الخيوط معاً، بدمج الأتمتة القابلة للتتبع بالكامل في VERID مع التعلم المغلق الدائري لاكتشاف البروتينات لتمكين الوكلاء من الملاحة المباشرة في فضاءات البحث البيولوجية المعقدة والوعرة في المختبر الرطب.
السلامة
تماشياً مع إطار السلامة للنماذج الحدودية (Frontier Safety Framework) من Google وأسلوبنا في المرونة الحيوية (bioresilience)، نبني ضمانات عبر الجانبين الحاسوبي والمختبري الرطب في سير عملنا:
- منصات اختبار آمنة وفحص: اخترنا عمداً أنظمة بيولوجية غير معدية جيدة التحكم وبدون خطر اكتساب الوظيفة (gain-of-function)، كمنصات اختبار لتقييم سلوك الوكلاء ورصد الانحراف مبكراً. كل تسلسل مصمم يخضع للفحص الأمني الحيوي.
- المحاكاة قبل التنفيذ: من خلال VERID، لا يرسل الوكلاء أبداً شيفرة غير موثقة مباشرة إلى روبوتات التعامل مع السوائل. كل بروتوكول يُشغَّل تجريبياً في المحاكاة ويُتحقق منه مقابل التوأم الرقمي قبل لمس الكواشف.
- الإشراف البشري: يخوّل البشر ويراجعون مباشرة التسلسلات المصممة، ويتحققون من بروتوكولات المختبر الرطب، ويشرفون على تشغيلات الروبوتات.
مع تولّي وكلاء الذكاء الاصطناعي المزيد من دورة التصميم والاختبار، تبرز تحديات جديدة تتعلق بالسلامة والموثوقية. إن التقدم نحو مختبر رطب ذاتي التشغيل يتطلب حل هذه المشكلات المفتوحة مع توفير فرص للوكالة البشرية والإشراف: ضمان أن الوكلاء ي optimizing لمختلف... ضمان أن الوكلاء يتحسنون نحو الارتباط بالهدف الحقيقي بدلاً من الاختصارات التجريبية غير المقصودة، والتحقق من بروتوكولات المختبر الرطب متعددة الخطوات، والمراقبة المستمرة لأسباب الوكلاء وتتبعات تنفيذهم.
من تأريض الوكلاء في روبوتات المختبر الفيزيائية، إلى تشغيل دورات سريعة مغلقة الدائرة للأبتامرات حيث يتعلم الوكلاء استكشاف فضاء التسلسلات، إلى اكتشاف رابطات بروتينية بفعالية من الرتبة أحادية الأرقام نانومولية، تشكل هذه الجهود اللبنات الأساسية للاكتشاف الذاتي الموجّه بشرياً في علوم الحياة. نحن متحمسون لهذا التقدم ونتطلع إلى مشاركة ما سيأتي بعد ذلك.
شكر وتقدير
يقود هذا البحث Annalisa Pawlosky، إلى جانب Pooja Rao وPetar Sirkovic. نود أن نشكر مؤلفينا المشاركين ومتعاونينا عبر الأوراق البحثية التأسيسية الداعمة لهذا العمل: Zach Cutts وJohn Coller وRachel Chen وMathias Bellaiche وHua Tang وRyder Easterlin وDina Zverinski (اكتشاف الأبتامرات)؛ وJun Kim وArtiom Myaskovsky وOscar Donosa وJamie Rogers وLawrence Chan (تصميم البروتينات)؛ وYves Delley وJohn Coller وZach Cutts وAlexander Daryin وMathias Bellaiche وJun Kim وOscar Donosa وSrinidhi Seshadri وTanner Clary وSandy Klemm، مع مساهمات تقنية وتجريبية إضافية من Xinyi Deng وSanath Ramachandran وJiawu Bi (أتمتة VERID).
نحن ممتنون بعمق لـ Reuven Sayag وAvinatan Hassidim وRonit Levavi Morad وYossi Matias وJames Manyika على توجيهاتهم القيادية، ولـ Matthias Heiler وBurak Gokturk وBill Jia وPushmeet Kohli على دعمهم طوال هذا البحث. نشكر أيضاً Shekoofeh Azizi وAndrew Carroll وPhilip Q. Nelson وYishay Mansour وDan Popovici وRiccardo Pisoni على مراجعاتهم وملاحظاتهم الثاقبة، وAmanie Brik على مساهماته العامة في هذا الجهد، وUdi Graff على التصميم البصري والرسومات لهذه التدوينة.