
Yunzhong, aus dem凹非寺 berichtet
Quantum Bit | WeChat-Konto QbitAI
Unglaublich – selbst ein ehemaliger Top-Manager von Boston Dynamics wurde von einem chinesischen Roboter komplett in Bann gezogen.
Kürzlich wurde ein Beitrag in der Robotik-Szene viral.
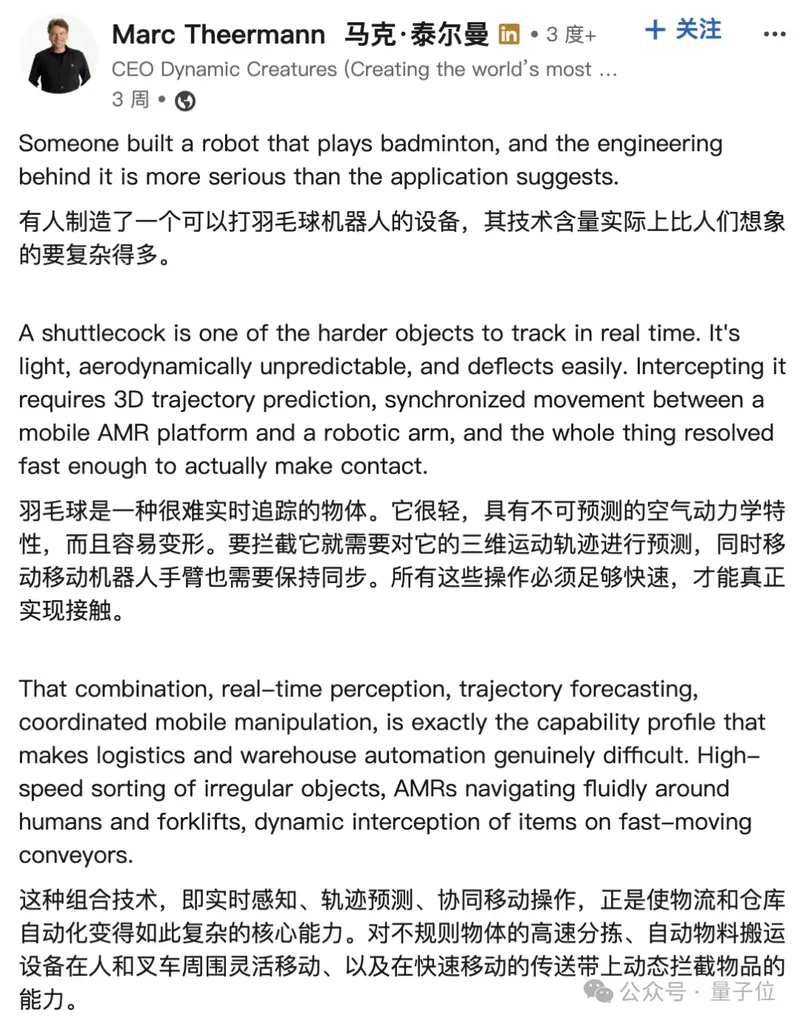
Der Verfasser des Beitrags, Marc Theermann, ist kein Unbekannter – er arbeitete fast sechs Jahre bei Boston Dynamics und stieg zum Chief Strategy Officer auf. In dieser Zeit trieb er die kommerzielle Skalierung des vierbeinigen Roboters Spot voran und begleitete den Transportroboter Stretch auf dem gesamten Weg von der Vorstellung bis zum kommerziellen Verkauf – er gilt als einer der erfahrensten Macher bei der Kommerzialisierung von Robotern.
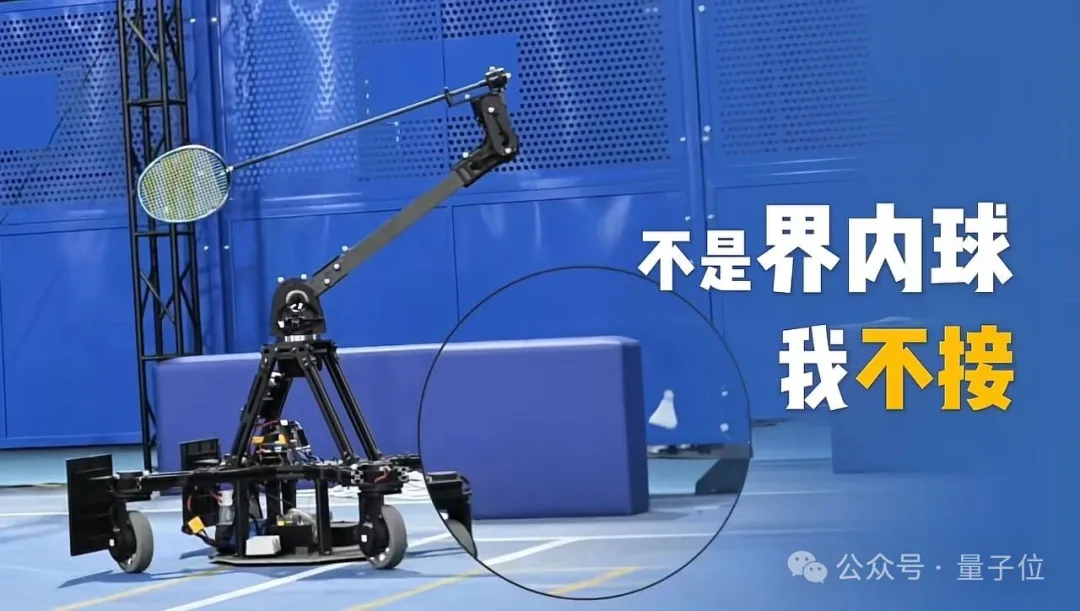
Den etwas „besonderen“ Roboter, dem er einen Like gab, gibt es von Shen Chen Kai Dong Technology aus Zhejiang – der Shencheng Kaidong Technology Co., Ltd.。
Das Unternehmen wurde im März 2025 in Shaoxing, Zhejiang, gegründet, gemeinsam initiiert vom börsennotierten A-Aktien-UnternehmenDaqian Ecologyund einem Forschungsteam unter der Leitung vonDr. Xuan Dong. Xuan Dong war zuvor ordentlicher Professor an der Ohio State University in den USA.
Wie kann also ein Roboter es schaffen, dass ein ehemaliger Top-Manager von Boston Dynamics ihn namentlich lobt? Welche Technik steckt hinter diesem Beitrag?
Was genau steht in diesem Beitrag?
Theermanns Kommentar ist weniger ein Lob als eine professionelle Analyse.
Er schreibt wörtlich:
Badmintonbälle sind Objekte, die in Echtzeit äußerst schwer zu verfolgen sind. Sie sind sehr leicht, ihre aerodynamische Flugbahn ist schwer vorherzusagen und sie werden leicht abgelenkt.
Um einen Federball erfolgreich abzufangen, sind erforderlich:eine dreidimensionale Flugbahnvorhersage, bei der sich eine mobile AMR-Plattform und der Roboterarm synchron bewegen, und zusätzlich muss die gesamte Berechnung und Steuerung schnell genug erfolgen, um den Federball wirklich zu treffen.
Aus seiner Sicht ist genau diese Kombination von Fähigkeiten – Echtzeitwahrnehmung, Flugbahnvorhersage, koordinierter Betrieb von mobiler Plattform und Roboterarm – auch das, was Logistik- und Lagerautomatisierung wirklich schwierig macht.
Zum Beispiel: das schnelle Sortieren unregelmäßiger Objekte; das flexible Manövrieren von AMRs zwischen Personen und Gabelstaplern; sowie das dynamische Abfangen von Objekten auf schnell laufenden Förderbändern.
Anders ausgedrückt: In seinen Augen ist Badmintonspielen das sichtbare Ergebnis eines Satzes extrem anspruchsvoller Ingenieurskompetenzen.
Vom Badminton zu einer universellen physikalischen Bewegungsplattform
Shenchen Kaidong baute das Bewegungs-Gehirn des Roboters ursprünglich nicht, um ein Sportgerät zu entwickeln, sondern umfür die reale physische Welt eine universelle physikalische Bewegungsplattform aufzubauen.
DieKernmitglieder des Teams beschäftigen sich seit Langem intensiv mitBewegungssteuerung von Robotern, maschinellem Sehen und Reinforcement Learningdie Richtung, der grundlegende Gedanke ist folgender:
Ein Badminton-Roboter ist ein technischer Träger für anspruchsvolle verkörperte Intelligenz; daher möchte das Team mithilfe der dynamischen Szene des Badmintons die Kernkompetenzen eines universellen Roboters herausbilden.
Letztendlich hofft das Team, dass diese universelle physische Bewegungsplattform, kombiniert mit einem selbst entwickelten Roboterhirn, in einer physischen Welt voller Störungen und Unsicherheiten den gesamten geschlossenen Regelkreis aus Wahrnehmung, Vorhersage, Entscheidungsfindung und koordinierter Ausführung bewältigen kann und damit die Entwicklung und Iteration von Bewegungsrobotern unterschiedlicher Bauformen unterstützt.
Erwähnenswert ist, dass dieser Badminton-Roboter keine Spezialmaschine ist, die nur zum Spielen von Badminton gebaut wurde, sonderneine Anwendung, die auf einer universellen physischen Bewegungsplattform aufbaut。
Diese Plattform besteht aus zwei Teilen:
- Die Hardwareebeneumfasst ein wiederverwendbares mobiles Fahrgestell, Gelenkmotor-Antriebe und einen Arm mit mehrfreiheitigem Schläger;
- die Softwareebeneist das selbst entwickelte Roboterhirn von Shenchekaidong – zuständig für Echtzeitwahrnehmung, Trajektorienvorhersage, Bewegungsentscheidungen und Ganzkörpersteuerung.
Badminton ist derzeit nur das auffälligste Anwendungsszenario dieser Plattform.
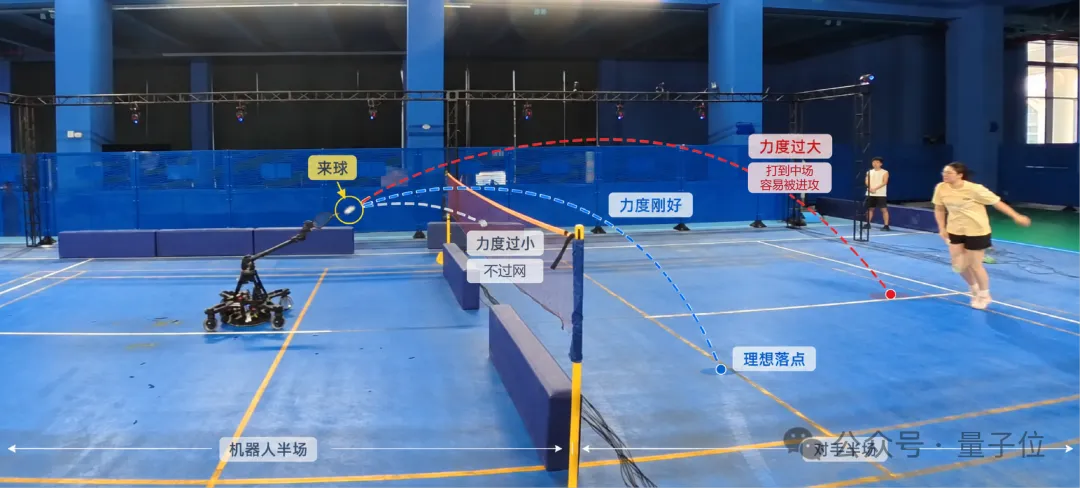 △ Experimentelles Szenario, in dem der Badminton-Roboter von Shenchekaidong gegen einen echten Menschen spielt
Laut öffentlichen Berichten kann dieser Roboter den ankommenden Ball in etwa 0.5 Millisekunden erkennen, die Schlägergeschwindigkeit erreicht bis zu 30 Meter pro Sekunde und die Geschwindigkeit eines Smashes übersteigt 250 Kilometer pro Stunde; vom Roboter selbst über die Bewegungssteuerung und visuelle Wahrnehmung bis hin zu den Algorithmen der künstlichen Intelligenz behauptet das Team, die gesamte Technologiekette eigenständig entwickelt zu haben, und verfügt über mehr als 100 Patente im In- und Ausland.
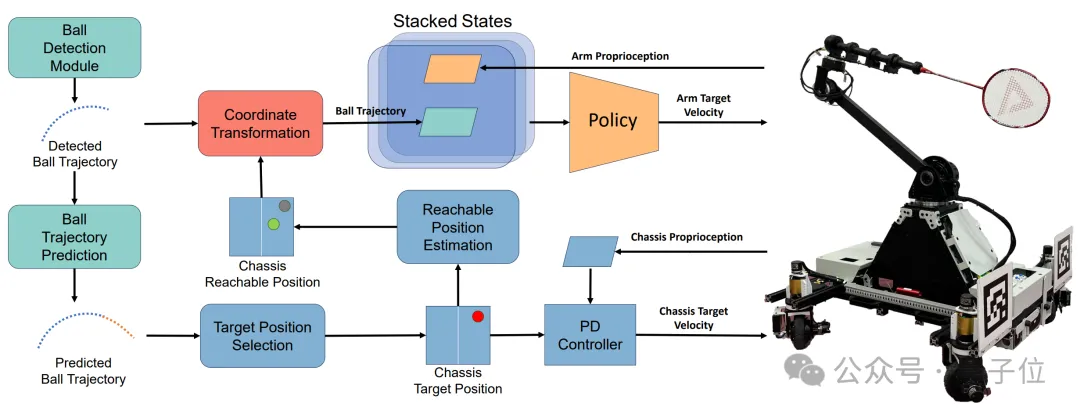 △ Systemarchitektur und Ablaufsteuerung des Badminton-Roboters
Bereits 2022 hatte dasselbe Team auf dem ICCPS, einer Flaggschiff-Konferenz im Bereich der Cyber-Physischen Systeme, das System VaRSM vorgestellt; es soll der weltweit erste autonome Roboter sein, der drei Schlägersportarten gleichzeitig beherrscht: Tischtennis, Tennis und Badminton.
2025 wurden seine Ergebnisse zur Ganzkörpersteuerung auf der Top-Konferenz ICRA präsentiert: eine Erfolgsquote von 94,5 % beim Ballannahmen vom Ballwurfmaschine und 90,7 % bei kontinuierlichen Rallys gegen echte Menschen.
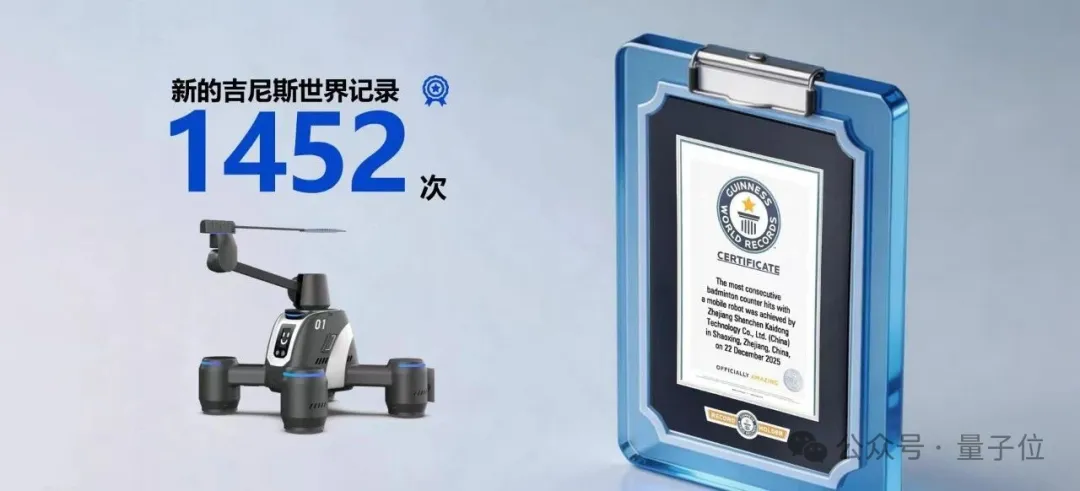
Ein Guinness-Rekord: 1452 Schläge
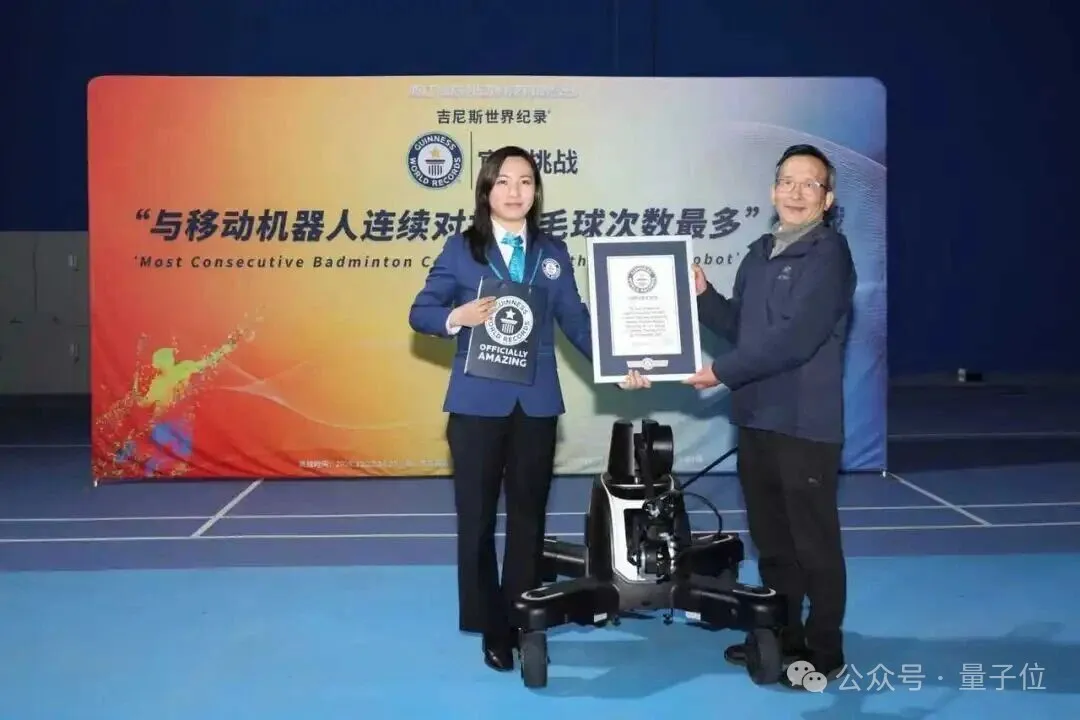
Am 22. Dezember 2025 vollendete der Badminton-Roboter von Shenchekaidong im Hangzhou-Bay Joint Innovation Center in Shaoxing mit einem menschlichen Spieler ein durchgehendes Duell – 1452 Schläge.
Diese Leistung wurde von den Guinness World Records zertifiziert, der Name des Rekords lautet„Most consecutive badminton counter hits with a mobile robot“ (die meisten aufeinanderfolgenden Badminton-Gegenschläge mit einem mobilen Roboter)Die 1452 Schläge gelten damit als aktueller Guinness-Weltrekord in dieser Disziplin.
Nach öffentlichen Berichten befindet sich dieser Roboter an einem entscheidenden Punkt auf dem Weg vom Laborprototyp zum Marktprodukt.
Die Bedeutung des Guinness-Rekords liegt nicht nur in der Zahl selbst, sondern vor allem in einer öffentlichen Bestätigung der Stabilität des Systems über lange Dauer, hohe Intensität und echte Gegner hinweg.
Praxisreife und Anwendungsszenarien
Im Sportbereich liegt der unmittelbarste Wert dieses Roboters darin, ein unermüdlicher Trainingspartner zu sein.
Im professionellen Badmintontraining ist das Mehrballtraining eine zentrale Methode zur Verbesserung von Reaktion und Schlagstabilität, doch die Kombination aus Trainer und Ballwurfmaschine ist teuer und bietet nur einen einheitlichen Rhythmus.
Ein Roboter, der kontinuierlich spielen kann und dessen Intensität sich einstellen lässt, bedeutet, dass Athleten jederzeit ein Trainingspensum erhalten können, das nahe an echtem Wettkampf liegt; für Badminton-Fans und den Jugendtrainingsmarkt kann er zudem ein interaktives Erlebnisangebot von hohem Wert sein.
Doch was Shenchekaidong wirklich erreichen will, ist nicht nur ein Gerät, das auf Badminton spezialisiert ist.
Die Bedeutung einer universellen physischen Bewegungsplattform liegt darin, dass Hardware-Chassis, Antriebsgelenke und der Roboter-Gehirn in anderen Szenarien mit hochdynamischen Operationen wiederverwendet werden können – Badminton ist nur die erste Bühne, auf der diese Plattform erprobt wurde.
Schockwellen über den Schlägersport hinaus
In seinem Beitrag hat Theermann den eigentlichen Imaginationsraum dieses Roboters auf den Punkt gebracht.
Seiner Einschätzung zufolge betrachten viele diesen Badminton-Roboter zunächst als ein cooles technologisches Ausstellungsstück.
Doch sein eigentlicher Kernwert geht längst über Sport und Unterhaltung hinaus: Er hat für die gesamte Branche der Sportroboter einen umsetzbaren, ingenieurstechnisch machbaren und skalierbaren, universellen technologischen Pfad validiert.
Lange Zeit konnten viele Robotertechnologien nur in statischen, strukturierten und kontrollierbaren Laborumgebungen stabil laufen; sobald sie in die reale Welt eintreten, wo dynamische Veränderungen, zufällige Störungen und unvorhersehbare Umgebungen herrschen, treten leicht Probleme wie verzögerte Entscheidungen, ungenaue Bewegungen und schlechte Anpassungsfähigkeit auf.
Shenchekaidong hingegen hat mit seinem selbst entwickelten Roboter-Gehirn und der universellen physischen Bewegungsplattform in gewissem Maße dieingenieurtechnische Umsetzung der Bewegungssteuerung von Robotern erreicht:
Robotern wird ermöglicht, sich an reale, dynamische und von Unsicherheit erfüllte physische Umgebungen anzupassen und wirksame Bewegungsausgaben mit hoher Präzision, hoher Stabilität und hoher Zeitgenauigkeit zu erbringen – und damit die Barriere zwischen Labor-Technologie und industrieller Umsetzung zu durchbrechen.
Im Wesentlichen folgen das präzise Badmintonspielen eines Roboters und das autonome Erledigen von Hausarbeiten, intelligentes Fahren, flexible Fabrikarbeit und intelligente Außeninspektion derselbeneinheitlichen universellen Intelligenzlogik。
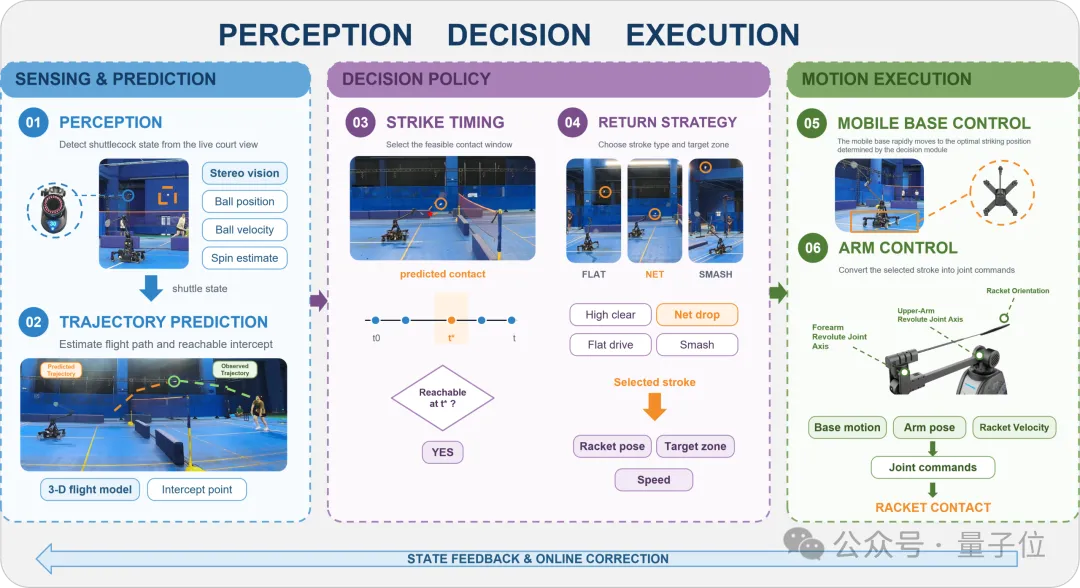
Szenarien der verkörperten Intelligenz kommen praktisch nicht ohne eine zentrale geschlossene Schleife aus: präzises Wahrnehmen komplexer Umgebungen, intelligente Entscheidungen im Millisekundenbereich und hochpräzise, koordinierte Bewegungsausführung. Der Durchbruch des Badminton-Roboters ist gerade die extreme Validierung und Verfeinerung dieser zentralen Kette.
Dass sich das Team für Badminton als technologisches Prüffeld entschieden hat, liegt genau daran:Es stellt höchste Anforderungen an dynamische Wahrnehmung, Bahnvorhersage, Bewegungssteuerung und Störfestigkeit des Roboters.
Ein Federball ist extrem leicht, seine Flugbahn wird leicht von Luftströmungen beeinflusst, und Angriffs- und Verteidigungstempo sind sehr schnell; gegen echte Menschen ändern sich auch Einschlagrichtung, Geschwindigkeit und Landepunkt des Balls ständig.
Das bedeutet, dass der Roboter Wahrnehmung, Vorhersage, Entscheidung und Ausführung in äußerst kurzer Zeit abschließen muss – ein hochintensiver Test für Echtzeitfähigkeit und Koordination des gesamten Systems.
Badminton ist daher eher ein anspruchsvolles Validierungsfeld. Es zeigt zumindest, dass dieses System eine weitgehend vollständige geschlossene Validierung in echten, schnellen, dynamischen und störanfälligen Aufgaben absolviert hat, und legt damit die technologische Grundlage für spätere Erweiterungen auf andere dynamische Operationsaufgaben. Beispielsweise:
- in der Logistik: hochdynamische Sortierung, das Greifen ungeordneter Pakete und intelligentes, gemischtes Be- und Entladen im Zusammenwirken von Mensch und Maschine;
- Im Bereich mobiler Roboter: Anpassung an autonomes Fahren in komplexem Gelände, dynamische Hindernisvermeidung und flexible Arbeitsvorgänge;
- Gleichzeitig kann das System breit verschiedene Endprodukte wie Haushaltsdiensteroboter, industrielle flexible Roboterarme und Spezialinspektionsroboter befähigen.
Aus dieser Perspektive betrachtet scheint ein Badminton-Mensch-Maschine-Duell eine unterhaltsame Technologievorführung zu sein, doch dahinter wird der komplette Satz an Echtzeit-Fähigkeiten des Roboters in einem geschlossenen Regelkreis verifiziert.
Es beweist, dass Roboter in bestimmten hochdynamischen Szenarien bereits die starke Abhängigkeit von festen Skripten und statischen Umgebungen ablegen können und sich hin zu komplexeren, offeneren Aufgaben in der realen Welt bewegen.
Hintergrund des Gründungsteams und der Aktionäre
Die technologische Grundlage von Shenchens Kaidong stammt von einem Team, das sowohl die akademische Welt als auch die Industrie umspannt.
VorstandsvorsitzenderProfessor Xuan Dong, Bachelor- und Masterabschluss in Elektrotechnik an der Shanghai Jiao Tong University, Doktor der Computer Engineering an der Texas A&M University in den USA, IEEE Fellow, Changjiang-Gastlehrstuhlprofessor des Bildungsministeriums, Spitzenkader der Provinz Zhejiang.
Er lehrte mehr als 20 Jahre lang am Department of Computer Science and Engineering der Ohio State University in den USA und ist seit 2013 dort Inhaber einer unbefristeten Vollprofessur.
Bis heute hat Professor Xuan Dong insgesamt mehr als 160 hochkarätige wissenschaftliche Arbeiten veröffentlicht, die Bereiche wie Netzwerke, Wahrnehmung, Robotik und Computer Vision abdecken; die Ergebnisse wurden auf Top-Konferenzen wie ICCPS, NeurIPS und ICCV veröffentlicht. Er widmet sich seit Langem der Forschung zu Netzwerken und Systemen sowie zur Robotik-Intelligenz und ist der Fels in der Brandung des Teams, was akademisches Niveau und Systemperspektive angeht.
CEOBai Xiaole, Bachelor in Elektrotechnik an der Southeast University, Doktor der Computer Engineering an der Ohio State University in den USA, langjährig tief verwurzelt in den Bereichen Künstliche Intelligenz, Big Data, Maschinelles Lernen und digitale Transformation, Verfasser von mehr als 40 hochkarätigen Veröffentlichungen, zuvor CEO eines chinesischen Unternehmens unter den 500 größten Privatunternehmen.
CTOYang Fan, Bachelor- und Masterabschluss am Institut für Elektrotechnik der Shanghai Jiao Tong University, Doktor der Computer Engineering an der Ohio State University in den USA, Kernautor der beiden Arbeiten VaRSM (ICCPS 2022) und Hamlet (ICRA 2025) und einer der zentralen technischen Verantwortlichen, die diese beiden Generationen von Racketsport-Robotern vom Konzept zur Realisierung geführt haben.
Auf Kapitalseite wird das Unternehmen gemeinsam von dem an der A-Börse notierten Unternehmen Daqian Ecology und dem technischen Team gehalten. Der tatsächliche Kontrollinhaber von Daqian Ecology, Zhang Yuan, ist ein Altmitglied des BBK-Netzwerks und derzeit Direktor bei OPPO sowie nichtgeschäftsführender Direktor bei J&T Express; Vorstandsvorsitzender von Daqian Ecology ist Duan Liping. Das Unternehmen wurde im März 2025 mit einem eingetragenen Stammkapital von rund 24.750.000 Yuan registriert und hat seinen Sitz in Zhejiang.
Vom weltweit ersten dreiteiligen Racket-Roboter im Jahr 2022 über eine Erfolgsquote von 90,7 % im echten Spiel gegen Menschen in der ICRA-Veröffentlichung 2025 bis hin zum Guinness-Weltrekord im selben Jahr hat dieses Team über Jahre hinweg ein akademisches Konzept Schritt für Schritt zu einem echten, demonstrierbaren, spielbaren und kommerzialisierbaren System weiterentwickelt.
Schlusswort
Der Robotik-Branche mangelt es nie an beeindruckenden Videos – es mangelt an der Geduld, echte Kernkompetenzen aufzubauen und sie in realen Szenarien auf die Probe zu stellen.
Die Zeit, in der ein Federball heranfliegt, beträgt zwar nur wenige hundert Millisekunden, doch ein Team hat über Jahre an genau diesen wenigen hundert Millisekunden gefeilt.
Als der ehemalige Chief Strategy Officer von Boston Dynamics seine Bewertung über diesen chinesischen Roboter schrieb – „es scheint nur Badminton zu sein, doch die ingenieurtechnische Schwierigkeit übersteigt bei Weitem die Vorstellungskraft“ –, sah er in Wirklichkeit einen Wandel, der gerade stattfindet:
Chinesische Robotik-Teams beginnen, in den härtesten dynamischen Konfrontationsszenarien eine harte Kompetenz zu präsentieren, die von Fachkollegen weltweit anerkannt wird.
Der Spielfeld ist nur der Ausgangspunkt – der komplexe Kampfplatz der realen Welt ist das eigentliche Ziel dieser Fähigkeiten.
*Dieser Artikel wird von QbitAI mit Genehmigung veröffentlicht; die Ansichten liegen allein beim ursprünglichen Autor.