
允中 凹非寺より
量子位 | 公衆号 QbitAI
ロボットはすでに走る、跳ぶ、宙返りができるが、卵を一つ持ち上げたり、ナットを締めたりするとなると、そう簡単にはいかない。
視覚はロボットに物体の位置を伝えられるが、接触が起きた後に、どのくらいの力を使ったか、滑りがあるかどうか、次にどう調整すべきかを正確に伝えるのは難しい。これが、触覚がロボット業界で争われる新たな技術の方向になっている理由だ。
最近、98年生まれの博士が創業した深圳の会社が、少し異なる道を選んだ:アルゴリズムや従来のセンサー構造から手を付けるのではなく、圧力で変色するフォトニック結晶材料を用いて、ロボットの触覚センサーを再設計するのだ。
この会社は視塔ロボット(ShiTa Robotics)という。
10月13日、深圳視塔ロボット科技有限公司(以下「視塔」)はエンジェルラウンドの資金調達を完了した。このラウンドの投資家には華為傘下のハーブ投資、深高新投傘下の基金、高軒投資などが含まれ、多維資本が独占ファイナンシャルアドバイザーを務めた。
視塔の創業者兼CEOの張偉は1998年生まれで、博士課程は南方科技大学と香港城市大学による共同培養であり、研究分野は光学材料とロボットにまたがる。会社のチームは平均年齢約23歳で、コアメンバーは南方科技大学スマート液晶光学研究室の出身であり、材料、デバイス回路、アルゴリズムなどの分野をカバーしている。
若さはこのチームの最も直接的な特徴だが、産業資本の目を引いたのは、材料科学からの技術革新である。
視塔はフレキシブルなフォトニック結晶と受光デバイスを組み合わせ、厚さ1ミリ未満、感知密度10,000点/cm²超のフレキシブル電子皮膚ソリューションを開発している。
従来の触覚センサーと比べ、この電子皮膚は高密度の感知を保ちながら、センサーの厚さ、柔軟性、大面積集積の問題をさらに解決することを目指している。
そして電子皮膚のほかに、視塔はすでに触覚センサー、データ収集装置、触覚制御モデルをめぐって、ハードウェアからアルゴリズムまで一貫した研究開発体系を構築している。
98年生まれの博士の起業、なぜ材料から触覚を作り直すのか?
張偉は最初、典型的なロボット起業家ではなかった。彼の研究背景は光学材料にある。
南方科技大学と香港城市大学の共同培養による博士課程では、彼は液晶エラストマー、フレキシブル光学デバイス、そして材料内部の微細構造を利用して異なる光学機能を実現する方法に取り組んでいた。
その後、張偉はこれらの材料技術がロボット操作の実際の問題を解決できないかと考え始めた。
その出発点の一つは、春晩の舞台で見た宇樹(Unitree)のロボットだ。現段階のロボットはすでに高い運動能力を見せているが、走ったり跳ねたり回転したりすることから、本当に働くことまでにはまだ長い距離がある。
張偉は、人間が多くの精密な操作をこなす際、自分の手をずっと見つめる必要がないことに気づいた。コップを持ち上げる、握力を調整する、瓶の蓋を締める——指は接触のフィードバックに基づいて絶えず動作を修正している。
しかしロボットには往々にしてこの能力が欠けている。「私たちが注目しているのは、触覚がロボットに、これまでうまくできなかった、あるいはできなかった操作をさせられるかどうかです」。彼の見方では、ロボットが複雑な操作場面に入りたいなら、触覚は避けて通れない要素だ。
問題は、既存の触覚センサーがまだ理想の状態にほど遠いことだ。圧抵抗、容量、磁気触覚、視触覚などの技術路線は長年発展してきて、それぞれ適用場面があるが、ロボットの指や手のひらなどの限られた空間の中で、薄型・高密度・低コストを同時に実現するには、依然として多くのエンジニアリング上の困難がある。
視触覚を例に挙げよう。この種のセンサーは通常、カメラで接触面の変形を観察し、その後アルゴリズムで接触状態と受力情報を計算する。豊富な接触情報を得られるのが利点だが、カメラ、光学構造、結像距離もセンサーのさらなる薄型化に制約をもたらしている。指先であれば、この問題は構造の最適化で解決できるかもしれない。しかし触覚を手のひら全体、さらにはロボットの体の他の部分まで覆わせたいなら、従来のモジュールの厚さと体積がより大きな負担になる。
視塔の見方では、理想的な触覚センサーは三つの指標を兼ね備える必要がある:感知密度が高く、コストが安く、厚さが薄いこと。
そこで彼らは材料そのものから答えを探すことを選んだ。その中核技術はフレキシブルなフォトニック結晶材料の一種で、コレステリック液晶エラストマー(CLCE)に代表される。
この材料にはとても興味深い特徴がある:色は顔料で染められたものではなく、内部の液晶分子が形成する周期的な螺旋構造によって生み出されている。材料が圧力を受けたり変形したりすると、内部の螺旋構造の周期もそれに伴って変化し、それによって反射スペクトルと色の変化が引き起こされる。
つまり、材料そのものが、目に見えない機械的変形を、読み取り可能な光学信号へと変換できるのだ。たとえば、フォトニック結晶の600〜700ナノメートルの構造を10層積み重ねた場合、1マイクロメートルの変化で波長が600ナノメートルから500ナノメートルへと変わり、赤から緑へと直接変化する。
これは、材料の光学応答を通じて、本来はごく微小な変形の変化を、はっきりとした色の違いとして表現できることに相当する。
この特性は、薄軽量な構造における高感度な知覚の基盤となる。さらに、フォトニック結晶の周期構造は分子の自発的な配列によって形成でき、その後弾性高分子ネットワークで固定することで、材料に柔軟性・変形能力・光学応答能力を兼ね備えさせることができ、大面积(大面積)製造と製造コストの低減の可能性も広がる。
視塔にとって、本当の技術的な仕事は、フォトニック結晶が色を変えることを発見したことではなく、この材料を、安定して読み取り可能で、繰り返し製造でき、最終的にロボットに搭載できる触覚センサーに仕上げるにはどうすればいいか、という点にある。
視塔は量産センサーで100万回のテストを行い、誤差率はいずれも5%未満だった
カメラを取り外し、本当に柔らかい電子皮膚を実現する
フォトニック結晶材料が圧力を感知できることは、ほんの第一歩にすぎない。
次にもっと現実的な問題があります。それをどうやってロボットが実際に使える製品にするのかということです。
視塔の次世代電子スキン方案は、力で色が変化する柔軟フォトニック結晶、透明中間層、柔軟TFT受光アレイ、バックライト層を組み合わせたものである。このうち、フォトニック結晶が接触と変形の感知を担い、柔軟受光アレイが光学信号の読み取りを担う。
従来の視触覚センサーがカメラ用の撮像スペースを確保する必要があるのとは異なり、この設計は光学読み取り素子を薄膜構造に統合しており、センサー厚さをさらに圧縮する可能性を提供している。
材料が感知を担当し、感光アレイが読み取りを担当します。この2つの要素の組み合わせ方を変えることで、視塔は高密度触覚センサーを真に柔らかく、薄型軽量の電子スキンにすることを目指しています。そのフォトニック結晶電子皮膚は厚さ1mm未満とすることができ、感知密度は10,000点/cm²を超えることが可能です。
これら2つの指標は、それぞれ電子スキンの2つの重要な課題に対応している。
一つは収まるかどうか。ロボットの指や手掌の空間はもともと非常に限られており、センサーが厚すぎると本体構造の設計に影響し、さらには指の動きを制限することさえあります。
もう一つは細かく感知できるかどうか。ロボットが物体をつかむ際、接触は多くの場合単一の点ではなく、複数の領域に分散して発生します。より高い空間分解能は、これらの領域の接触の詳細を記録するのに役立ちます。
柔軟性はさらに電子スキンの応用範囲を広げました。人間の手は平面ではなく、指、指の関節、手のひらには複雑な曲率があります。従来の独立型モジュールではすべての接触位置を覆うことが難しく、柔軟な薄膜ならこれらの表面に沿って広がる可能性があります。
これも視塔電子スキンの次の段階における重要な方向である:触覚を指先からより広い手の表面へと拡張し、手のひら全体、さらにはロボットの体の他の部位への触覚カバレッジをさらに探究する。
もちろん、材料が曲がるからといって、電子スキン一式が成熟した大面積展開能力を備えているわけではない。感光アレイ、パッケージ構造、デバイスの均一性、長期耐久性は、今後のエンジニアリングの過程で引き続き解決する必要がある。
この技術ルートの応用範囲は、ロボットだけにとどまらない。例えば、自動車のシート、マットレス、マッサージ機器などの製品にも、柔軟な圧力感知へのニーズが存在する。これらの設備の接触面は往々にして大きく、形状も不規則である。センサーが十分に薄く、柔らかく、しかも高い感知密度を持てば、元の製品の形態を大きく変えることなく、圧力や接触状態の感知能力を追加する機会が生まれる。
これも視塔(シータ)がフォトニック結晶電子皮膚を通じてより多くの応用分野へ参入することを望む理由である。
材料イノベーションから製品デリバリーまで、視塔(シータ)は触覚の商用化へ向かう
材料イノベーションは視塔(シータ)の技術的な出発点だが、ハードウェアスタートアップにとって、実験室の材料から納品可能な製品に至るまでには、まだ多くのエンジニアリング上の課題がある。
材料の一貫性をどう保証するのか?センサーはどのように封装(パッケージング)するのか?製造コストをどう下げるのか?顧客から新しい寸法や構造の要求が出されたとき、迅速に対応できるのか?こうした問題は、論文1本だけでは解決できない。
視塔にとって、0から1への技術的探求は比較的順調だったが、1から10、さらに100への道のりでは、本当の課題が技術的優位性をどのように安定した、製造可能で、継続的に提供できる製品へと転換するか。
現在、視塔チームの規模は約50人で、平均年齢は約23歳です。若いチームはフラットな組織体制を採用し、材料研究開発、デバイス設計、加工製造、試験検証を同じ拠点に集約しています。
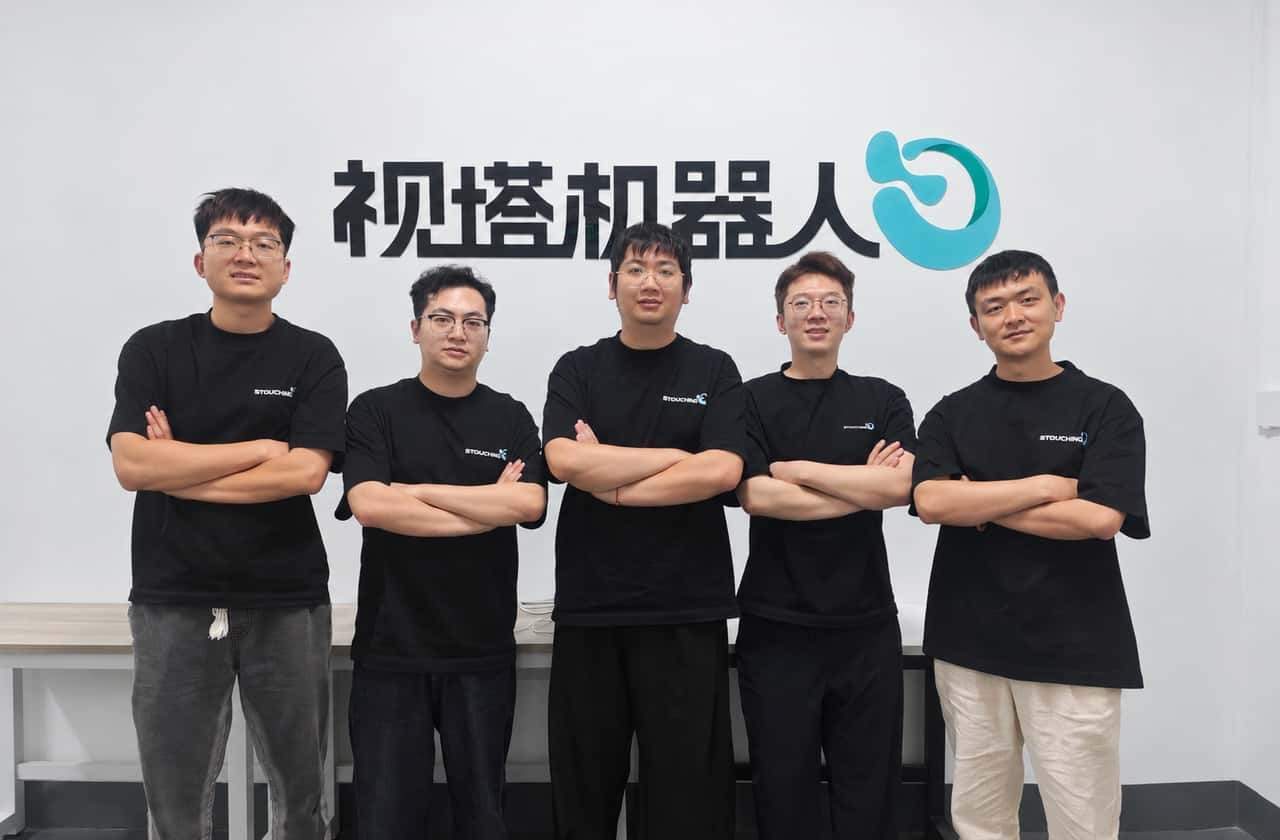
視塔(Video Tower)のコアチーム、左から3人目が創業者兼CEOの張偉
深圳の約800平方メートルの研究開発および生産スペースには、研究開発オフィスエリアに加えて、クリーンルーム、3Dプリンター、CNC、レーザー加工、回路実装などの設備、そしてチームが自ら構築したテストプラットフォームが整備されている。
この研究開発と製造が緊密に連携するモデルにより、エンジニアは同じ拠点で設計、加工、テストを行うことができ、フィードバックに基づいて迅速に方案を調整できる。材料、光路、構造、回路の繰り返し最適化が必要な触覚ハードウェアにとって、検証期間の短縮製品がエンジニアリング化へと進む重要な一歩である。
設立から1年足らずで、視塔(シータ)はすでに触覚センサーおよびデータ収集装置の研究開発・納品体制を徐々に構築しており、顧客は国内外の大学研究室、大手モデル企業、およびハンド(灵巧手)メーカーに及んでいます。
商業化の過程で、視塔(ShiTa)は、顧客によって触覚への要求に明らかな違いがあることを発見した。応答速度を重視する顧客もいれば、より高い測力精度を求める顧客、テクスチャを感知する必要がある顧客、そしてまず設置スペースに制約される顧客もいる。
これは、フォトニック結晶が薄型・軽量かつ高密度な知覚において独自の優位性を持っているとしても、すべての触覚技術ルートを代替できることを意味しない。
そのため、視塔は一方で柔軟なフォトニック結晶電子皮膚の研究開発を継続的に推進するとともに、他方で顧客の実際のニーズを踏まえ、視触覚、圧抵抗、静電容量など異なる触覚ソリューションを展開し、対応するセンサープロダクトを提供している。。
ハードウェアに加えて、視塔はロボットのデータと操作制御の分野へも拡大している。
データ収集の面では、同社は視触覚データ収集グリッパー、EGOデータ収集システム、データ収集バックパックなどのデバイスを開発し、ロボットのモデル学習に接触状態や受力の変化などの情報を補っている。
しかしロボットに必要なのは、より多くの触覚データだけではなく、接触フィードバックに基づいて動作をリアルタイムで調整できる能力である。
このため、視塔は自社開発の触覚制御モデル「外付け触覚小脳」の研究開発を進めている。その設計思想は、VLAなどの上位ロボットモデルと協調することである。上位モデルがタスクの理解と動作の計画を担当し、触覚モデルは接触フィードバックに基づいて、力の強さ、位置、姿勢を局所的に調整する。
黒板消しやプラグ挿しなどの一部の典型的なタスクの内部テストにおいて、触覚小脳のフィードバックを導入した後、ロボットのタスク成功率は最大で100%近く向上した。
センサーとモデルの共同研究開発により、視塔は実際の操作ニーズから出発し、逆にハードウェア設計とデータ収集方法を最適化することで、触覚知覚から操作制御に至る技術の蓄積を徐々に形成している。
ただし、フレキシブルフォトニック結晶電子皮膚は依然として視塔(Shita)の現段階における最も核心的な製品の方向性である。単一の指先センサーと比べて、電子皮膚はより大きな接触面積をカバーできる可能性があり、材料製造、デバイス集積、量産製造に対してもより高い要求を突きつける。
今回の華為ハーバー(Huawei Hubble)などをはじめとする投資家の参入は、視塔がさらなる製品開発と事業化を推進するための資金支援をもたらす。
フォトニック結晶材料から独立した触覚モジュールへ、さらに複雑な曲面に密着できる大面積のフレキシブル電子皮膚へと、視塔は触覚センサーの形態を変えようと試みており、ロボットが物理世界を感知するもう一つの方法を模索している。
ロボットはますます強力な視覚理解と動作計画の能力を身につけているが、真に物理世界に入るには、接触し、感じ、調整する方法を学ぶ必要がある。
視塔は一枚の柔らかい電子皮膚から始めることで、世界を感知するロボットのやり方を、人間にさらに一歩近づけようとしている。
*本記事は量子位の許可を得て掲載したものであり、見解は原著作者に帰属する。