
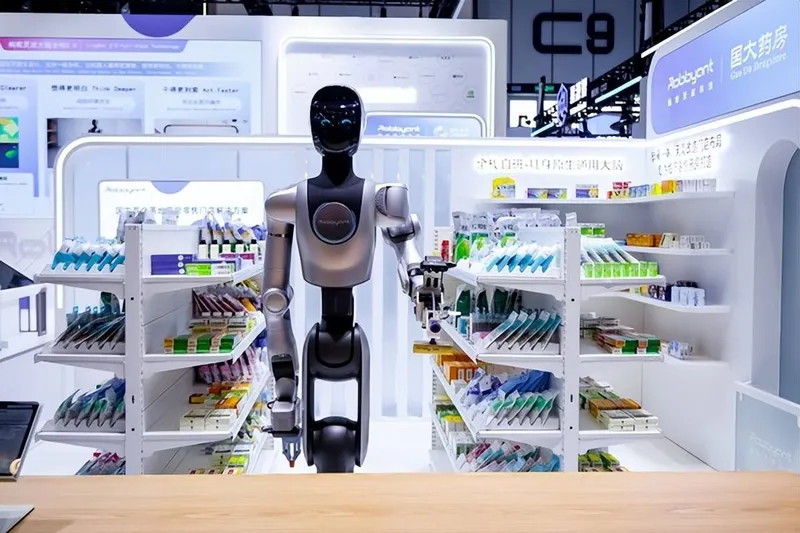
午前の薬を受け取るピーク時、薬局の店舗内で注文が絶え間なく入る。ロボットがオンラインからの注文を受け取り、正確に棚の前まで移動する――薬箱のサイズが近く、包装が密集しており、透明な包装には光が反射している。それは軽快に機械アームを出し、正確に一箱をつかみ、受け取り窓口に届ける。
それを制御するのは、張江AIイノベーションミュージアンの企業、アマントリンポーの「リンポー汎用脳」です。この「脳」は事前訓練段階で17の主流ロボットブランドと20種類のロボット構成に適応し、同じ「脳」が異なる本体やタスク間で動作することができます。この「脳」を搭載したロボットは、上海国大薬局の複数の店舗で正式に使用されています。
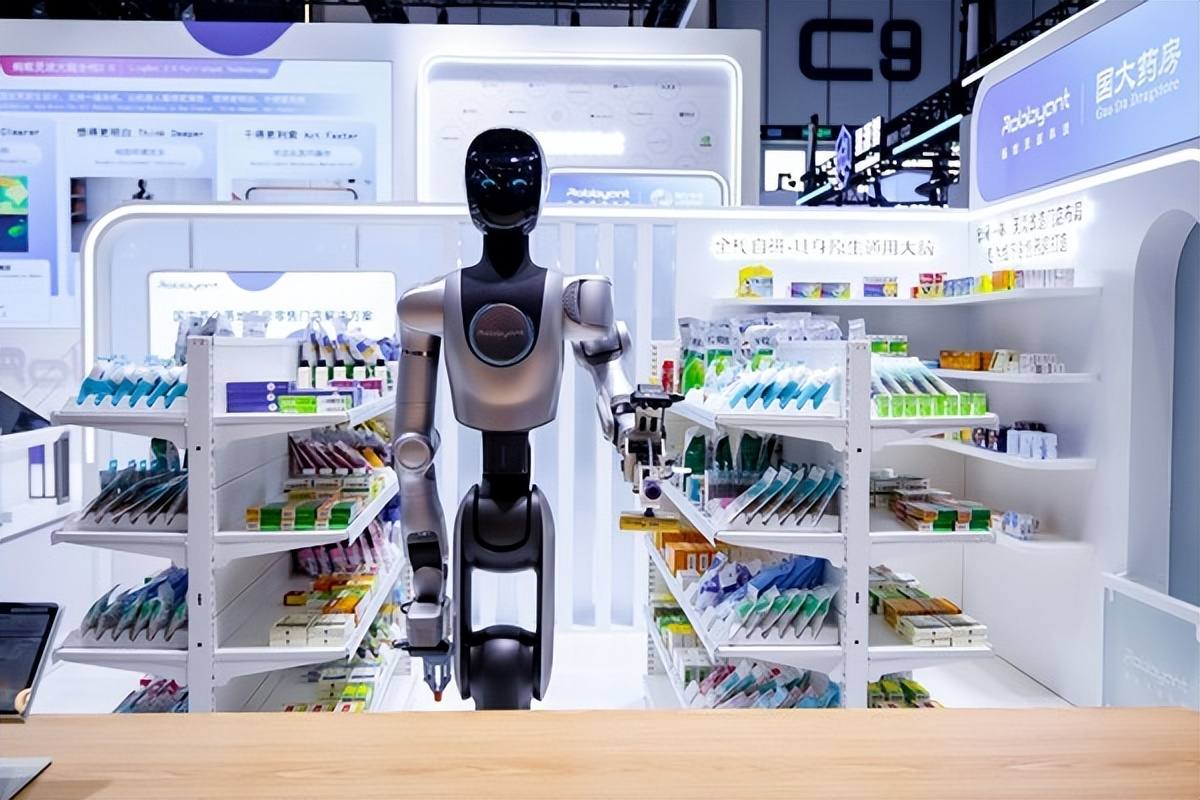
図1 アリの霊波ロボットスマート薬局
見ること、聞くこと、手を動かすこと以外に、ロボットにはもう一つの能力が必要です:手を動かす前に未来をシミュレートすることです。「そうすると何が起こるか?」これが世界モデルの核心的な任務です——現在の状態と動作に基づき、未来の進化をシミュレートするのです。両者の役割分担や、両者を一体化できるかどうかは、業界でまだ探求中です。上海の張江では、VLAが規模化して利用されていますが、世界モデルはまだ試験運用段階にあります。VLAは「能動性」を解決し、世界モデルは「はっきりと考えるまで手を動かさない」ということを解決します。両者の融合はすでに業界共通の認識となっています。上海では、複数の技術路線が同じ土壌で並行して検証されており、計画、標準、評価も同時に進められています。
一、薬局と作業台上のVLA:既に稼働中、継続的に最適化
「具身脳」の能力は、薬を取りに行くことだけではなく、倉庫での荷物分類や生産ラインでの部品の投入・取出作業を行うロボットもこなす。2025年1月、国内初の異種人型ロボット訓練場が張江で開所した。国家と地方が共同で設立した人型ロボットイノベーションセンターと華為が共同で設立した具身インテリジェント訓練場のモデルポイントでは、国産の昇腾コンピューティング能力を利用したVLAの研究開発が行われ、世界モデルとVLAモデルの効率的な訓練が同時に進められている。同じ訓練場内で、2つの技術プロジェクトが並行して推進されている。
習得した能力は、工場などの実際の工業現場での検証が必要です。国地中心「霊龍」シリーズロボットが自動車部品企業の延鋭に導入され、部品の火炎処理、全セットの分類、レーザーによる弱化処理などの作業場で実際のデータ収集と自律的な作業検証を実施し、「実習場での訓練—モデルの改善—工業現場への導入」という移行プロセスを確立しました。
単一のシーンからより多くの店舗や作業場所へと拡大するには、能力の移行という課題も克服しなければならない。ロボットが薬局で薬を取りに行うだけでは、別の店舗でも安定して作業できるわけではない。棚の配置、薬品の包装や配置方法が変わる可能性がある。工場現場に入ると、異なる部品の形態や操作要件にも適応する必要がある。モデルがこれらの変化に対応できるかどうか、どれだけのデータを補完し、どれだけの訓練と現場調整が必要かは、一つ一つ検証する必要がある。VLAの応用進展を評価するには、現在のタスクを果たせるか、既存の能力がどの程度再利用できるか、新しいシーンに適応するためにどれだけの追加投資が必要かが重要である。
二、世界モデルが登場:突破、融合、革新
世界モデルとVLAは相互に排他的ではなく、産業界の共通認識はその組み合わせ方にある。モデルの優劣を議論するよりも、まずロボットに必要な核心能力を明確にすることだ。世界モデルが補えるのは「手を動かす前に一歩先を考える」ことである。中国工業科学院の鄭南寧院士は、世界モデルのシステムは内部で模倣可能な環境を構築する必要があり、行動前の予測と推論により、さまざまな意思決定の可能性を評価する。
張江AIイノベーションタウン内では、ある企業がVLAを薬局に導入しており、また別の企業は世界モデルを訓練することに取り組んでいます。アミー・リンポは、複数のブランドに適応し、サービス業を先導的に実施すると同時に、業界初の「具身原生」世界動作モデルLingBot-VA 2.0も発表しました。ジーユエンはロボットと「脳」の同時発展を堅持しており、エルフィンG2は工場で連続的に作業しています。ジーユエンの共同創業者・ヤオ・マオチンは、世界モデルの最も重要な機能は「物理世界の次の状態を正確に予測すること」だと指摘しています。9月には、ジーユエンが世界—動作モデルGE-Act 2.0を発表し、「未来を予測する」と「動作を生成する」を同一モデルに統合しました。訓練データは300時間から3万時間に拡大され、見知らぬシーンや見知らぬ生物体に対しては追加の訓練せずに直接テストが行われます。その中で、あるロボットの全体的成功率は17.1%から44.1%に向上し、見知らぬシーンの成功率は約2.6倍に増加しました。
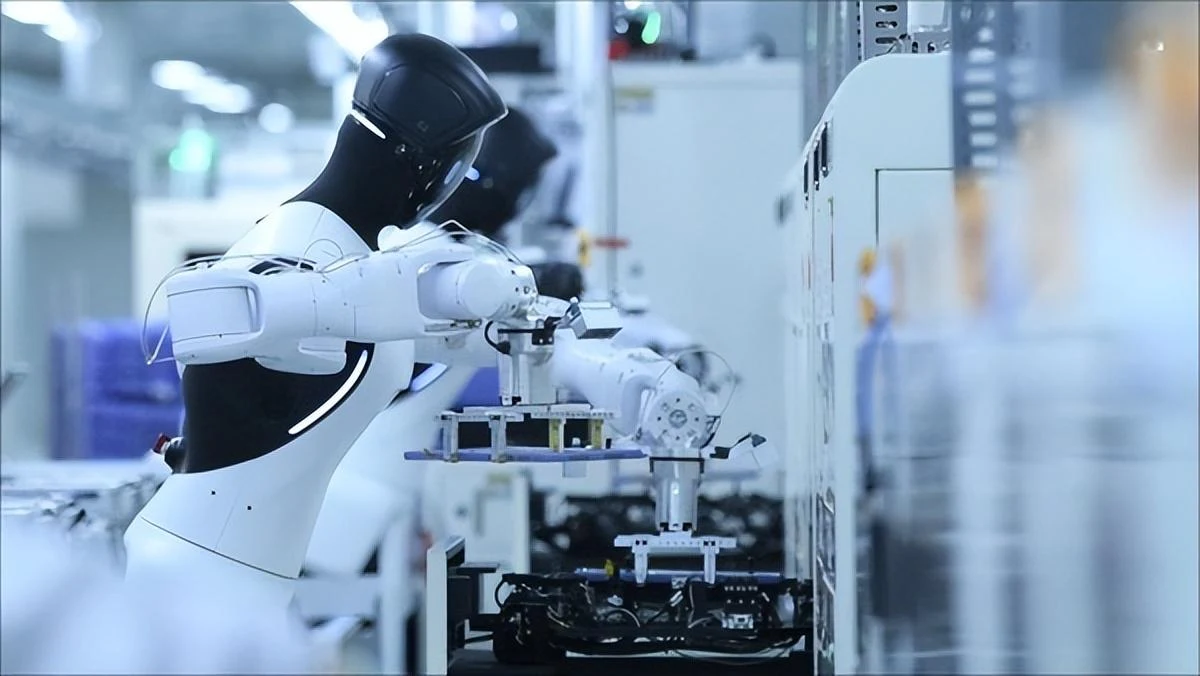
図2 智元精霊G2ロボットが工場のラインで作業する様子
融合には、埋め込み式の融合パスもあります。浦東企業の擎朗スマートは、世界モデルをVLAに埋め込み、ロボットが「作業前に一度考える」ようにしました。この人型ロボットは遠隔操作に依存せず、コーヒーの製造などの長時間にわたるタスクを実行しました。
世界モデルにも必須の課題がある——速さ、真実性、データ。推測は迅速でなければならない:RTX 5090上でGE-Act 2.0が連続動作ブロックを生成するのに約104ミリ秒かかる。リアリズムは正確でなければならない:一部のモデルはロボット側の水差しのリアルな画像を生成できるが、中の水は全く動かない。データは豊富でなければならない:大晓ロボットのチーフサイエンティストの陶大程と、開悟世界モデルの研究開発責任者の王飛によると、能力が明らかに向上するには「千万時間レベルに近い」データが必要だ。
三、百花齐放:上海の具身インテリジェント群像
上海の具身インテリジェント産業の特徴は、同じ問題に対して、複数の解決策が同時に実装されようとしている点です。
ある具身インテリジェントはC端の棚を動かす。大晓ロボットは自社開発した世界モデル3.1を直接利用してロボットを動かす。9月には、中国石油上海販売会社と協力して設立された初のガソリンスタンドコンビニエンスストアが試運転を開始した。このロボットは75センチメートル幅の通路でオンライン注文に対応し、商品を選別・包装する。会長の王晓刚によると、ロボットが作業を行う際、「約100ミリ秒ごとに、世界モデルが将来の状態を予測する」という。データ収集の汎化に関しては、穹彻インテリジェントは全国50以上の都市で10万時間以上の実世界データを収集している。事前学習から後期学習まで、人間のデータを利用している――これはロボットがデータを収集するよりも経済的で、規模化も容易である。灵初インテリジェントは自社開発した世界モデルを通じて人間の操作をロボットの動作に変換し、その後顧客現場で強化学習を繰り返す。
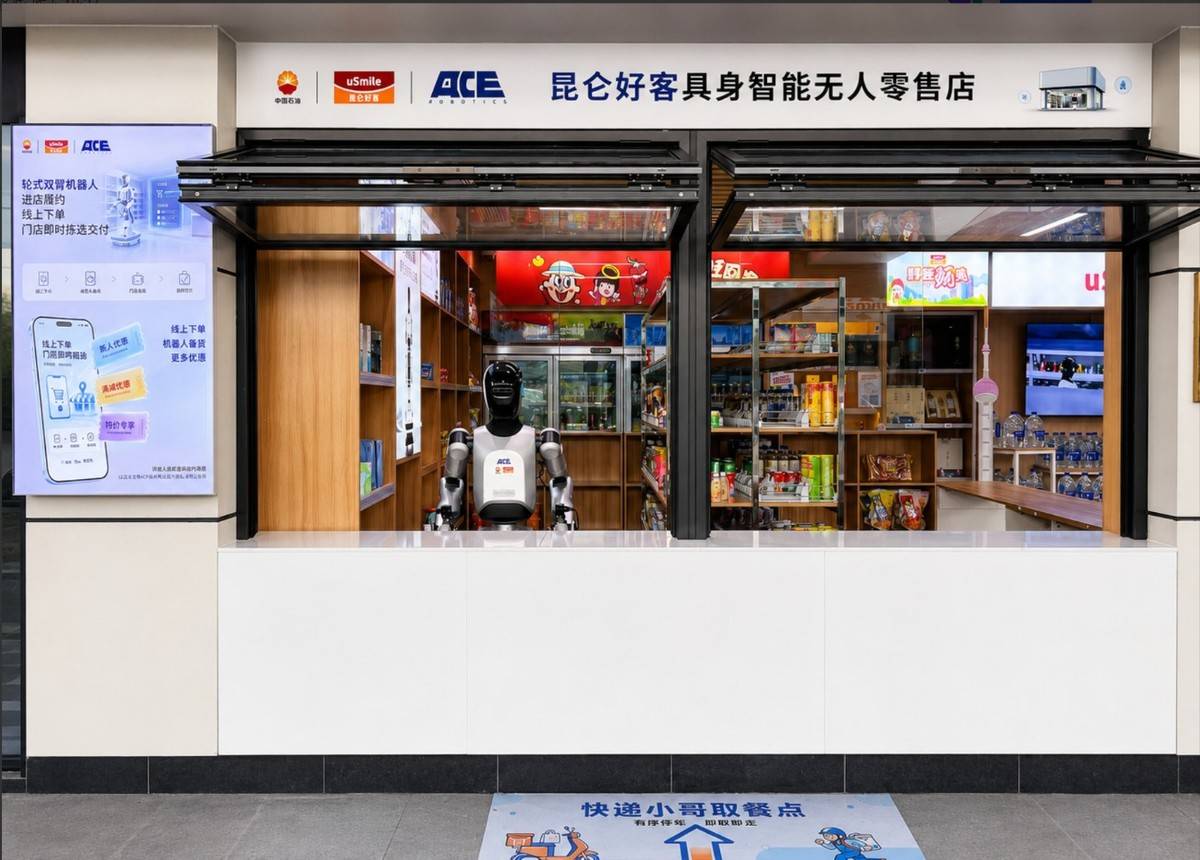
図3 中国石油クンルンホケキ便利店のダーシャオロボット
ある具身スマートがB端生産ラインから始まる。石智航の新世代モデルは自動車ワイヤーハーネル組み立てなどの生産ラインで稼働しており、創業者兼CEOの陳亦伦は次のように強調している。「世界モデルは世界を理解し、物理AIは世界を変える。」また、別の具身スマートがAI4Sラボラトリーから始まる。上海人工知能ラボは世界動作モデル研究InternW0-Δを発表し、視覚、力覚、触覚を同一モデルに組み込むことで、ラボの移液などの技術的な工程を連続的に実行でき、ロボットが各ステップの強度とフィードバックを感知できるようになる。
さらに多くの技術アプローチが上海で同時に探求されている。具脑磐石は類脑認知ワールドモデルを公開し、事前に地図を作成する必要なく、見知らぬ環境で探索、ナビゲーション、操作が可能である。苏度科技はシミュレーション環境で訓練を行い、その後実機に移行する。
検査基準は一つだけです:実際のシナリオで信頼性があるかどうかです。
四、計画、標準及び評価の策定が加速している
技術の発展が多様化する中で、明確な方向性がより必要とされる。「浦東新区新型工業化の加速推進『十五五』計画」では、具身モデルに「具身大規模モデル+世界モデル」の融合技術を重点的に配置し、モデルが物理法則を理解し、自主的な決定操作を行うことを推進することが提案されている。
産業標準も加速して策定されています。工業情報化庁が公開した意見募集の《国家人形ロボット産業標準体系構築ガイド(2026版))(意見募集案)では、世界モデル標準が項目に含まれています。《上海市人工知能標準体系構築ガイド(2026—2028年)》では、「世界モデル標準」を重要な技術標準とし、多次元評価体系の構築を求めています。
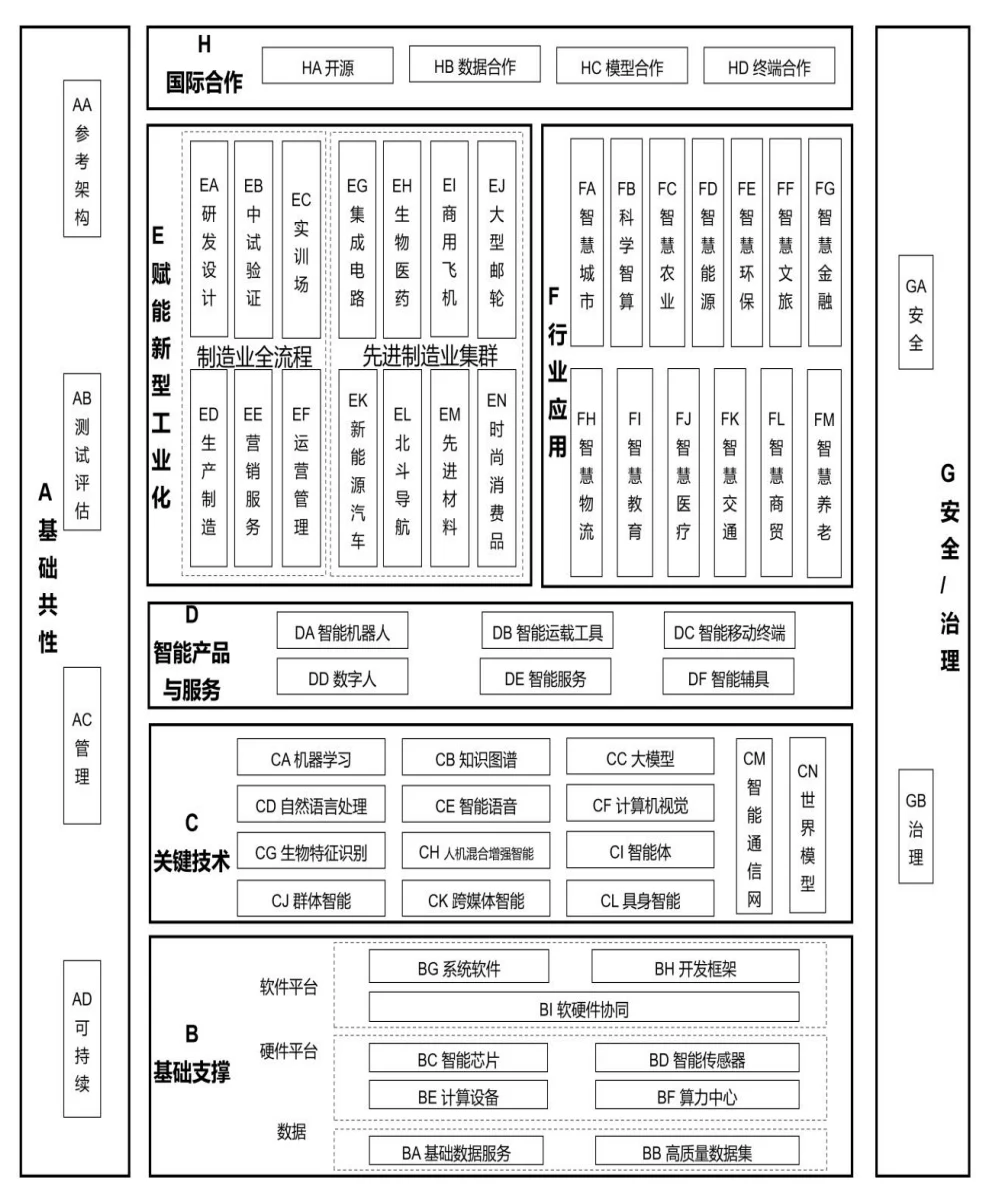
図4 上海市人工知能標準体系構造図
依然は忙しそうなあの薬局です。今、ロボットは薬箱を見分け、注文を理解し、手を伸ばして薬を取り出すことができます。次に手を伸ばすとき、『触れるとどうなるか』について少し前もって予測できるでしょうか?どの『脳』が使われるのでしょうか?この答えが、それが『働ける』のか『信頼できる』のかを決定します。
「世界を理解する」から「次のステップを予演する」へ、答えはGDPS 2026のトレーニング場と作業場で、また上海のさらに多くの実験室、店舗、生産ラインでも、一つ一つのシナリオの探索、検証、実装が進行している。
本文はアミダリブーが提供し、Quantumaに許可を得て転載したもので、意見は原著者に帰属する。