
允中 凹非寺より発信
量子位 | 公式アカウントQbitAI
すごいことに、ボストン・ダイナミクスの元幹部までもが、中国のロボットにすっかり釘付けにされたのだ。
最近、ロボット界隈である投稿が話題になっている。
投稿者のMarc Theermann氏は大物だ——ボストン・ダイナミクスで約6年間勤務し、最高戦略責任者まで昇りつめ、在職中には四足歩行ロボットSpotの大規模な商用展開を推進し、搬送ロボットStretchの発表から商用販売に至る全過程を経験した、まさにロボット事業化のトッププレーヤーと言える人物だ。
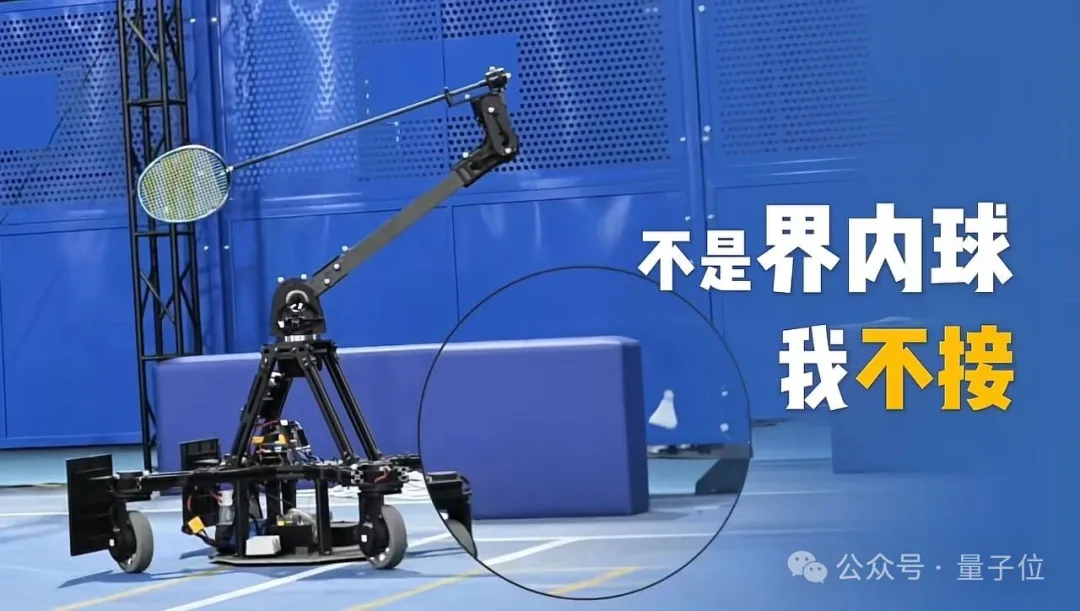
彼が高評価したこの少し「特別」なロボットは、浙江大学から来たものだ。江深辰凯动科技有限公司。
2025年3月に浙江省紹興で設立され、A株上場企業である大千生態と宣東博士主導する科学研究チームが共同で発起した。宣東はかつてアメリカのオハイオ州立大学の終身教授を務めていた。
では、一台のロボットはどのような理由でボストン・ダイナミクスの元幹部に名指しで称賛され得るのでしょうか?この投稿の裏には、一体どのような技術が隠されているのでしょうか?
この投稿は一体何を言っているのか
Theermannのレビューは、称賛というよりは専門的な解体作業といった趣だった。
彼は原文で次のように書いている。
バドミントンのシャトルは、リアルタイムでの追跡が非常に難しい種類の物体です。重量が非常に軽く、空力軌道が予測しにくく、しかも容易に方向を変えてしまいます。
バドミントンを成功裏に迎撃するには、次のことが必要である。3次元軌跡予測により、移動型AMRプラットフォームとロボットアームの同期運動を実現,同時に十分な速さで計算と制御の一連の処理を完遂し、本当にバドミントンのシャトルを打ち当てなければならない。
彼の見方では、この能力の組み合わせ——リアルタイムの知覚、軌道予測、移動プラットフォームとロボットアームの協調操作——は、まさに物流と倉庫自動化が本当の意味で困難な部分でもあるという。
たとえば、不規則な物体を高速で仕分けること、AMRが人やフォークリフトの間を柔軟に移動できるようにすること、そして高速ベルトコンベア上の物品を動的に迎撃することです。
言い換えれば、彼の目には、バドミントンができるということは一連のハードコアなエンジニアリング能力の外側への現れなのだ。
バドミントンを出発点に、汎用物理運動プラットフォームを構築する
深辰凱動がスポーツロボットの「脳」を開発する初衷は、スポーツ機器を1台作ることではなく、実在の物理世界に向けて、汎用物理運動プラットフォームを構築する。
同チームの中核メンバーは長期にわたり深く取り組んできたロボット運動制御、マシンビジョンと強化学習方向、根本的な考え方は次の通りです:
バドミントンロボットは高難度の具身知能の技術的担い手であり、そのためチームはバドミントンという動的なシーンを通じて、汎用ロボットの最も核心的な能力を磨き上げたいと考えている。
最終的に、彼らはこの汎用物理運動プラットフォームに自社開発のロボット脳を組み合わせることで、撹乱と不確実性に満ちた物理世界において、知覚・予測・意思決定・協調実行の一連のクローズドループを実現し、さらにさまざまな形態の運動ロボットの開発と反復を支えることを目指している。
特筆すべきは、このバドミントンロボットは打球のためだけに生まれた専用機ではなく、汎用の物理運動プラットフォーム上に構築されたアプリケーション。
このプラットフォームは2つの部分から構成されている:
- ハードウェア層翻訳可能なコンテンツ「再利用可能な移動シャーシ、関節モータードライブ、多自由度ラケットアームである。」
- ソフトウェア層深辰凱動が独自開発したロボットの脳——リアルタイムの知覚、軌道予測、運動意思決定、全身制御を担当する。
バドミントンは、このプラットフォームの現時点で最も注目を集める実用化シーンにすぎない。
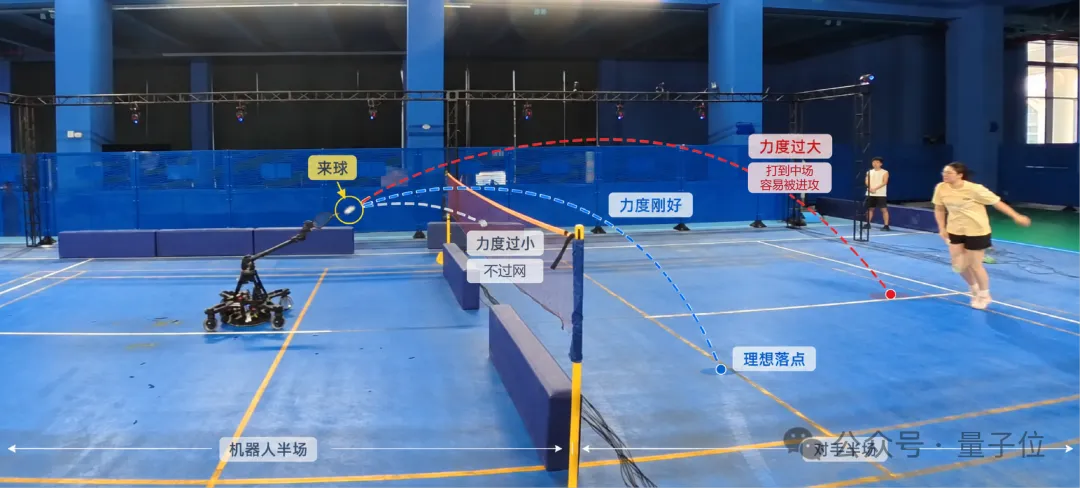 △深辰凯动のバドミントンロボットが実物の人間と対戦する実験風景
公開報道によると、このロボットは約0.5ミリ秒で相手のボールを認識でき、スイング速度は毎秒30メートルに達し、スマッシュの球速は時速250キロを超えるという。ロボット本体、運動制御、視覚知覚から人工知能アルゴリズムに至るまで、同チームはフルスタックの自社開発を実現したと主張し、国内外で100件以上の特許を保有している。
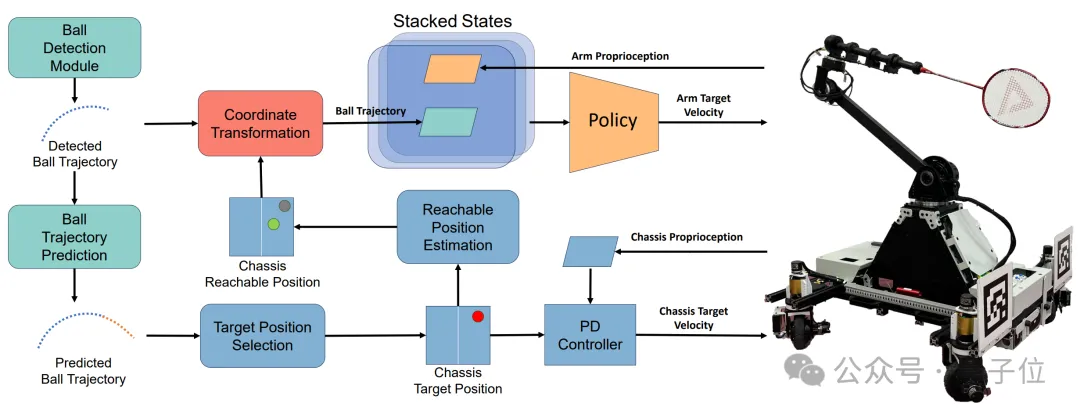 △バドミントンロボットのシステムアーキテクチャと制御フロー
早くも2022年に、同一チームは情報物理システム分野の旗艦会議であるICCPSにおいてVaRSMシステムを発表した。これは世界初、卓球・テニス・バドミントンの3種類のラケットスポーツを同時にこなせる自律ロボットと伝えられている。
2025年には、その関連の全身制御に関する成果がロボティクスの顶级会議ICRAに採択された。発球機に対する受球成功率は94.5%、人間との連続ラリー成功率は90.7%である。
ギネス記録:1452ラリー
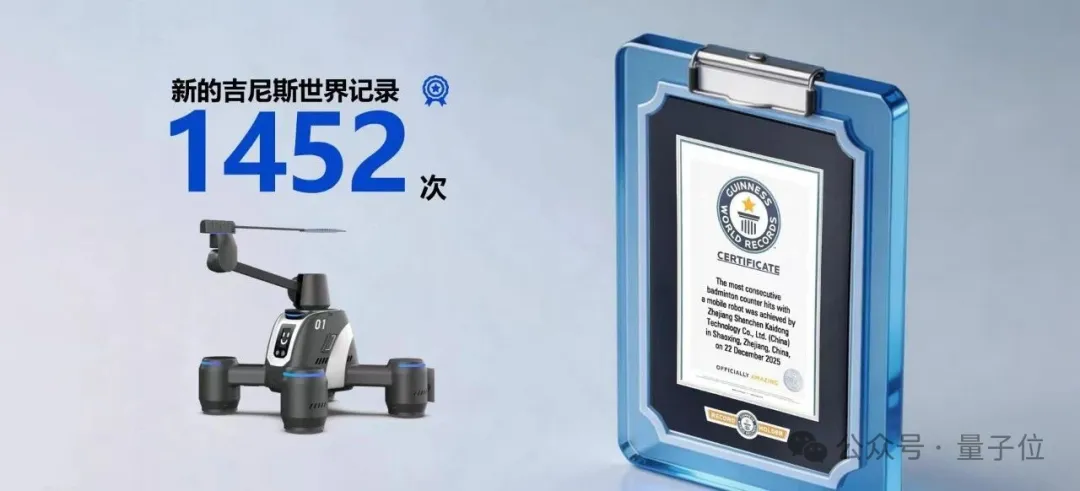
2025年12月22日、紹興杭州湾聯合イノベーションセンターにおいて、深辰凱動(Shenchen Kaidong)のバドミントンロボットが人間の選手と連続ラリーを行い、1452ラリーを達成した。
この記録はギネス世界記録に認定され、プロジェクト名は「移動ロボットによるバドミントンの連続返球回数最多」(Most consecutive badminton counter hits with a mobile robot)であり、1452ラリーがこのプロジェクトの現在のギネス世界記録となっている。
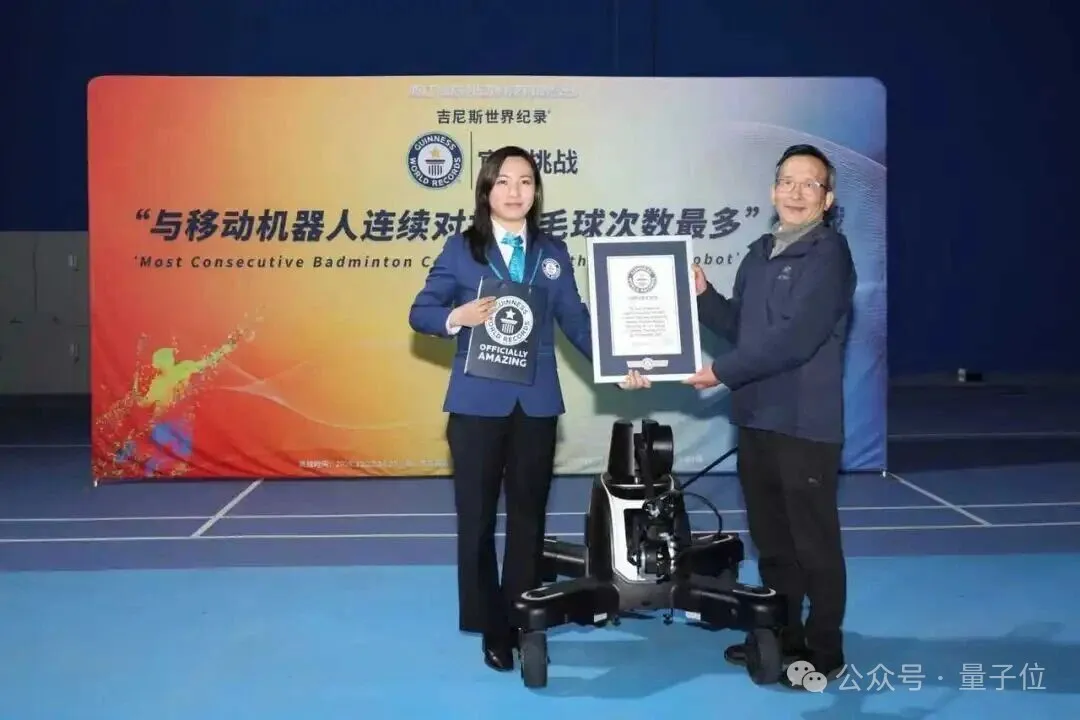
公開報道によれば、このロボットは実験室のプロトタイプから市場向け製品へと移行する重要な節目にいる。
ギネス記録の意義は、数字そのものだけでなく、長時間・高強度・人間との対戦という条件下におけるシステムの安定性を公開検証した点にある。
実用化と応用シーン
スポーツシーンにおいて、このロボットの最も直接的な価値は、疲れを知らない練習パートナーになることである。
バドミントンの専門トレーニングでは、多球練習は反応と打球の安定性を高める中心的な手段だが、コーチと発球機の組み合わせはコストが高く、リズムも単調である。
連続ラリーが可能で強度を調節できるロボット1台があれば、選手はいつでも本物の対戦に近い練習量を確保できる。バドミントン愛好家や青少年向けトレーニング市場にとっては、極めてインタラクティブな体験の入口にもなりうる。
しかし深辰凱動が本当にやりたいのは、バドミントン専用機器を作ることだけではない。
汎用物理運動プラットフォームの意義は、ハードウェアのシャーシ、関節駆動、ロボットのブレインを、高速な動的操作を必要とする他のシーンに転用できることであり、バドミントンはこのプラットフォームを検証する最初の舞台にすぎない。
ラケットを超えた産業への衝撃波
Theermannは投稿の中で、このロボットの本当の想像空間を突き止めた。
彼の判断に沿えば、多くの人はこのバドミントンロボットをクールな科学技術の展示品と見なしている。
しかし本当のコアバリューはとっくにスポーツ娯楽そのものを超えており、運動ロボット業界全体に対して、実装可能・エンジニアリング可能・スケール可能な汎用技術パスを検証してみせたのだ。
長い間、多くのロボット技術は静的で構造化された制御可能な実験室環境でしか安定に動作できず、現実世界に入り、動的な変化、ランダムな妨害、予測不能な環境に直面すると、判断の遅れ、動作の精度低下、適合性の不足といった問題が生じやすかった。
一方、深辰凱動は自社開発のロボットブレインと汎用物理運動プラットフォームによって、ある程度ロボット運動制御のエンジニアリング的実装:
を実現し、ロボットが現実的で動的かつ不確実性に満ちた物理環境に適応し、高精度・高安定・高時効性のある有効な動作出力を完了できるようにし、実験室技術と産業実装との間の壁を打ち破った。
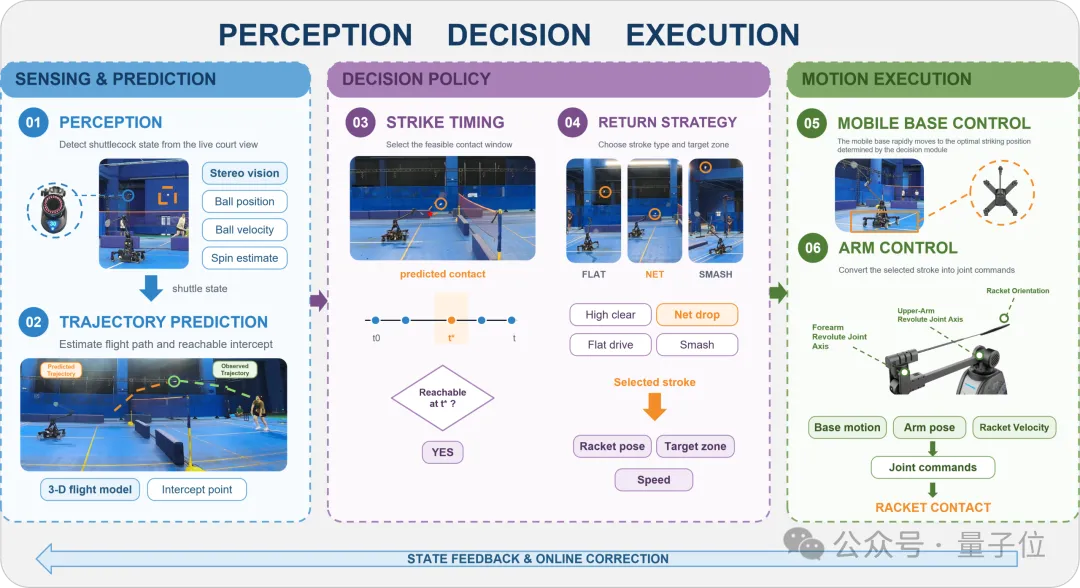
本質的に、ロボットに正確にバドミントンをさせることと、ロボットに自律的に家事をさせること、自動運転、工場のフレキシブル作業、屋外スマート巡回点検とは、同じ一つの汎用知能ロジック。
に従っている。実体知能のシーンは、いずれも複雑な環境の精密な知覚、ミリ秒級のインテリジェントな意思決定、高精度で協調的な動作実行という核心のクローズドループチェーンから切り離せない。バドミントンロボットの突破は、まさにこの核心チェーンの極限的な検証と磨き込みである。
このチームがバドミントンを技術の試金石シーンとして選んだのは、まさにそれがロボットの動的知覚、軌道予測、運動制御、耐妨害能力に対して高い要求を課すからである。
バドミントンのシャトルは極めて軽く、飛行軌道は気流の影響を受けやすく、攻防のテンポも速い。人間を相手にする場合、来球の方向、速度、着地地点も絶えず変化する。
これは、ロボットが極めて短時間で知覚・予測・判断・実行を完了しなければならないことを意味し、システム全体のリアルタイム性と協調性にとって高強度の試練となる。
したがって、バドミントンはむしろ高難度の検証場である。これは少なくとも、このシステムが高速・動的・妨害に満ちた現実のタスクにおいて比較的完全なクローズドループ検証を完了し、その後の他の動的操作タスクへの拡張に技術的基盤を提供したことを示している。例えば:
- 物流分野において、高速な動的仕分け、無秩序な荷物の把持、人機混在のスマート搬送を実現する;
- 移動ロボットの分野では、複雑な路況での自律走行、動的な障害物回避、柔軟な作業への適応を実現する。
- 同時に、家庭用サービスロボット、産業用フレキシブルロボットアーム、特殊点検ロボットなど、さまざまな端末製品へ幅広く活かすことができる。
この観点から見ると、バドミントンの人機対打は一見すると趣味性のある科学技術のデモンストレーションに見えるが、その裏で検証されていたのは、ロボットの一連のリアルタイム・クローズドループ能力である。
それは、ロボットがすでに一部の高速動的シナリオにおいて、固定スクリプトや静的な環境への強い依存から脱却し、より複雑でよりオープンな現実世界のタスクへと歩み始めたことを証明している。
創業チームと株主の背景
深辰凯動(シェンチェンカイドン)の技術的基盤は、学界と産業界をまたぐチームから生まれた。
会長宣東教授は、上海交通大学電子工学学士・修士、米国テキサスA&M大学コンピュータ工学博士。IEEE Fellow、教育部長江講席教授、浙江省トップ人材である。
彼は米国オハイオ州立大学コンピュータ科学工学科で20年以上教壇に立ち、2013年からは同学科の終身正教授を務めている。
これまでに、宣東教授は160編以上の高水平な学術論文を発表しており、ネットワーク、知覚、ロボティクス、コンピュータビジョンなどの分野をカバーし、成果はICCPS、NeurIPS、ICCVなどの業界トップ会議に掲載されている。彼は長年にわたりネットワークとシステム、ロボット知能の研究に取り組んでおり、チームの学術的高度とシステム的視野を支える要となっている。
CEO柏暁楽は、東南大学電子工学学部卒、米国オハイオ州立大学コンピュータ工学博士で、人工知能、ビッグデータ、機械学習、デジタルトランスフォーメーション分野に長年携わり、40編以上の高水平な論文を発表し、中国民営500強企業の前CEOを務めた経験を持つ。
CTO楊帆は、上海交通大学電子工学科の学士・修士、米国オハイオ州立大学コンピュータ工学博士で、VaRSM(ICCPS 2022)とHamlet(ICRA 2025)という2篇の論文の中心著者であり、この2世代のラケットスポーツロボットを概念から実装へと導いた中核的な技術責任者の一人でもある。
資本面では、同社はA株上場企業の大千生態と技術チームが共同で株式を保有している。大千生態の実質支配者である張源は歩歩高系の古参人物で、現在はOPPOの取締役およびJ&Tエクスプレスの非常勤取締役であり、大千生態の会長は段力平である。同社は2025年3月に登録設立され、登録資本金は約2475万元で、浙江省に拠点を置いている。
2022年の世界初の三合一ラケットロボットから、2025年のICRA論文における90.7%の真人対戦成功率、さらに同年のギネス世界記録の獲得に至るまで、このチームは長い歳月をかけて、一つの学術的概念を実演可能、対戦可能、商業化可能な実システムへと一歩一歩進めてきた。
最後に
ロボット業界には素晴らしい動画が決して欠けていない。欠けているのは、ハードコアな能力を実際に作り上げ、現実のシナリオで検証を受けるまでの忍耐である。
一本のバドミントンのシャトルが飛んでくる時間はわずか数百ミリ秒だが、あるチームはこの数百ミリ秒のために長年をかけて磨き上げてきた。
ボストン・ダイナミクスの元最高戦略責任者が、この中国のロボットに対して「バドミントンをしているだけに見えるが、その背後にある工学上の難易度は想像をはるかに超える」という評価を書いたとき、彼が本当に見たのは、まさに今起きつつある転換である。
中国のロボットチームは、すでに最も難しい動的対戦シナリオにおいて、世界中の同業者から認められる実力を示し始めている。
コートはあくまで出発点にすぎず、現実世界の複雑な戦場こそ、この能力が真に到達すべき目的地なのだ。
*本記事は量子位(量子ビット)の許諾を得て掲載したものであり、見解はすべて原作者に帰属する。