
윤중(允中), 아페이쓰(凹非寺)에서 발송
量斉位 | 위챗 공식계정 QbitAI
대단하네요, 보스턴 다이내믹스 전직 고관료까지 중국 로봇 한 대에 매료되다니.
최근 한 게시글이 로봇 업계에서 화제가 되었다.
게시자인 Marc Theermann은 상당한 내공을 지닌 인물이다. 그는 보스턴 다이내믹스에서 약 6년 가까이 근무하며 최고전략책임자(Chief Strategy Officer)까지 올랐고, 재직 기간 동안 4족 보행 로봇 Spot의 규모화된 상업화 착지를 추진하는 데 참여했으며, 물류 운반 로봇 Stretch가 발표부터 상업 판매에 이르는 전 과정을 겪었다. 그야말로 로봇 상업화 착지의 최상급 실무 총괄 전문가라 할 만하다.
그가 좋아요를 누른 이 다소 「특별한」 로봇은 浙에서 왔다장선천카이동과기유한공사(江深辰凯动科技有限公司)。
2025년 3월 저장(浙江) 사오싱(紹興)에서 설립되었으며, A주 상장사인다천생태(大千生態)~와쉬안둥(Xuan Dong) 박사연구에 주도적으로 참여한 과학자 팀이 공동으로 발기했습니다. 쉬안동(宣东)은 미국 오하이오 주립대학교 종신교수를 역임한 바 있습니다.
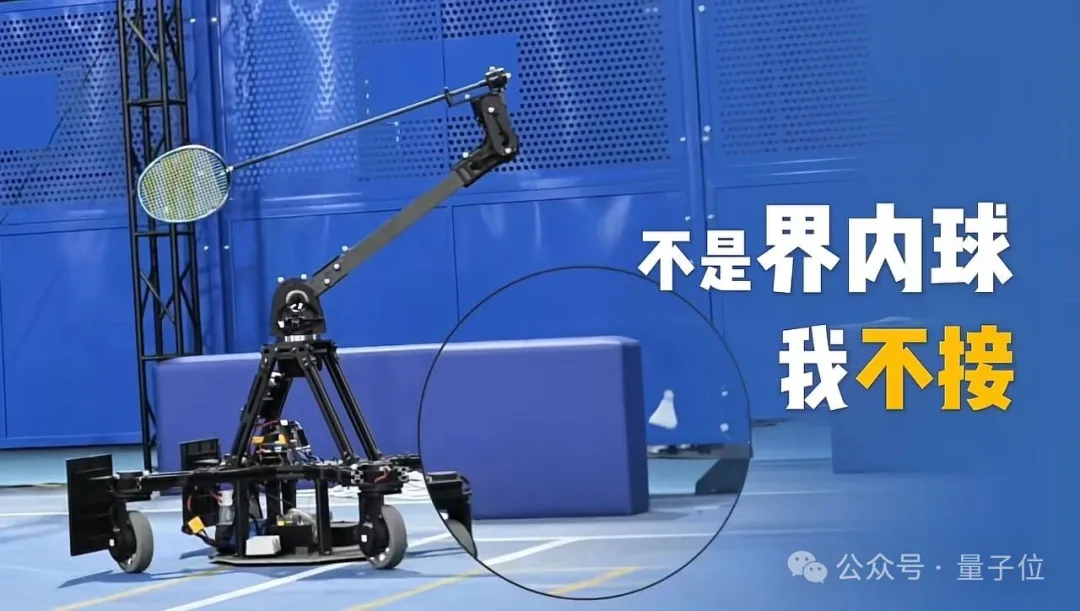
그렇다면, 한 대의 로봇이 대체 어떤 점으로 보스턴 다이내믹스 전 임원의 직접적인 칭찬을 받을 수 있었을까? 이 게시물 뒤에는 과연 어떤 기술이 숨겨져 있을까?
이 게시물은 대체 무엇이라고 쓰고 있을까
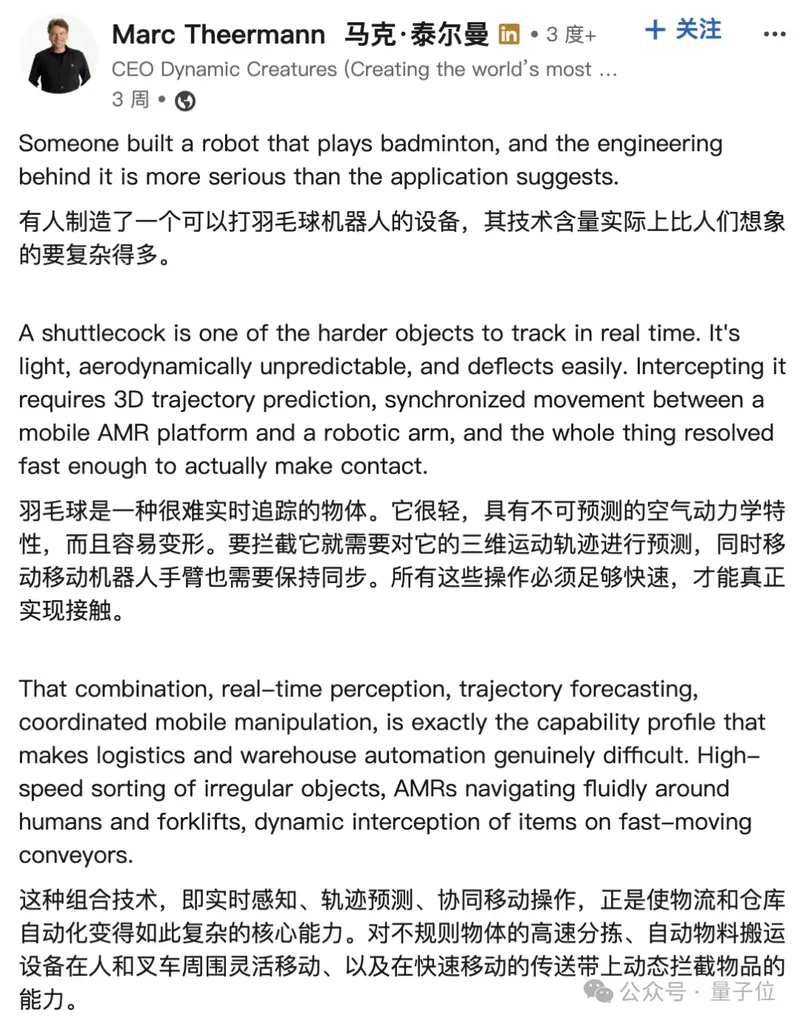
Theermann의 리뷰는 칭찬이라기보다는 전문적인 해부에 가까웠다.
그는 원문에서 이렇게 썼다:
배드민턴 셔틀콕은 실시간 추적 난이도가 매우 높은 부류의 물체입니다. 무게가 매우 가볍고, 공기역학적 궤적을 예측하기 어려우며, 쉽게 튕겨나갑니다.
셔틀콕을 성공적으로 요격하려면3차원 궤적 예측을 통해 이동식 AMR 플랫폼과 로봇암을 동기화해 움직이게 하고, 동시에 계산과 제어 전체를 충분히 빠른 속도로 완료해야 실제로 셔틀콕을 칠 수 있습니다.
그의 견해로는, 이러한 능력 조합—실시간 인식, 궤적 예측, 이동 플랫폼과 로봇암의 협동 조작—이 바로 물류 및 창고 자동화가 진정으로 어려운 부분이기도 합니다.
예를 들어, 불규칙한 물체의 고속 분류, AMR이 사람과 지게차 사이를 유연하게 통과하는 것, 그리고 고속 컨베이어 벨트 위의 물품을 동적으로 요격하는 것 등입니다.
다시 말해, 그의 눈에 배드민턴을 칠 수 있다는 것은 일련의 하드코어 엔지니어링 역량의 외적 표현인 셈입니다.
배드민턴에서 출발해 범용 물리 운동 플랫폼을 갈고닦다
션천카이둥(深辰凯动)이 운동 로봇 두뇌를 만든 초기 목적은 스포츠 장비 한 대를 만드는 것이 아니라,실제 물리 세계를 대상으로 범용 물리 운동 플랫폼을 구축하는 것이었다.
해당팀 핵심 멤버들은 오랫동안로봇 운동 제어, 머신 비전, 강화 학습방향에 대해, 저층 사고방식은 다음과 같습니다:
배드민턴 로봇은 높은 난이도의 구현 지능(embodied intelligence)의 기술적 매개체이므로, 팀은 배드민턴이라는 동적 시나리오를 통해 범용 로봇의 가장 핵심적인 능력을 다듬고자 했습니다.
궁극적으로 그들은 이 범용 물리 운동 플랫폼에 자체 개발한 로봇 브레인을 결합하여, 교란과 불확실성이 가득한 물리적 세계에서 지각, 예측, 의사결정, 협동 실행의 전체 체인 폐루프를 완성하고, 나아가 다양한 형태의 운동 로봇 개발과 반복 개선을 지원하기를 희망합니다.
언급할 가치가 있는 점은, 이 배드민턴 로봇은 단지 공을 치기 위해 태어난 전용 기계가 아니라는 것입니다. 즉,일련의 범용 물리 운동 플랫폼 위에 자라난 응용。
이라는 것입니다. 이 플랫폼은 두 부분으로 구성됩니다:
- 하드웨어 계층은 재사용 가능한 이동 섀시, 관절 모터 드라이브 및 다자유도 라켓 암입니다;
- 소프트웨어 계층은 심진카이동(深辰凯动)이 자체 개발한 로봇 브레인으로, 실시간 지각, 궤적 예측, 운동 의사결정 및 전신 제어를 담당합니다.
배드민턴은 이 플랫폼의 현재 가장 주목받는 실용화 시나리오일 뿐입니다.
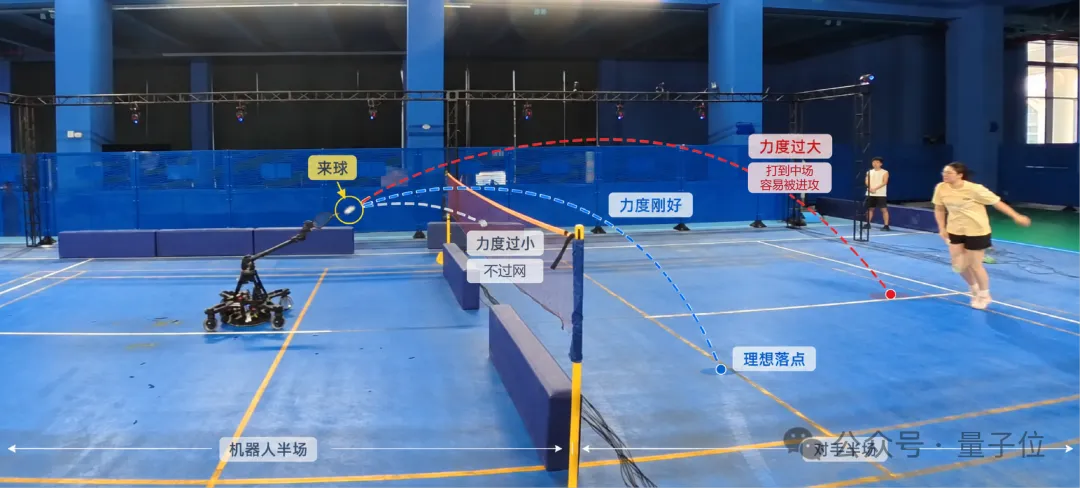 △ 심진카이동 배드민턴 로봇이 실제 사람과 대련하는 실험 장면
공개 보도에 따르면, 이 로봇은 약 0.5밀리초 내에 날아오는 공을 식별할 수 있고, 라켓 스윙 속도는 초속 30미터에 달하며, 스매시 속도는 시속 250킬로미터를 넘습니다. 로봇 본체, 운동 제어, 시각 지각부터 인공지능 알고리즘까지, 해당 팀은 전체 스택의 자체 개발을 실현했다고 주장하며, 국내외 특허 100여 건을 보유하고 있습니다.
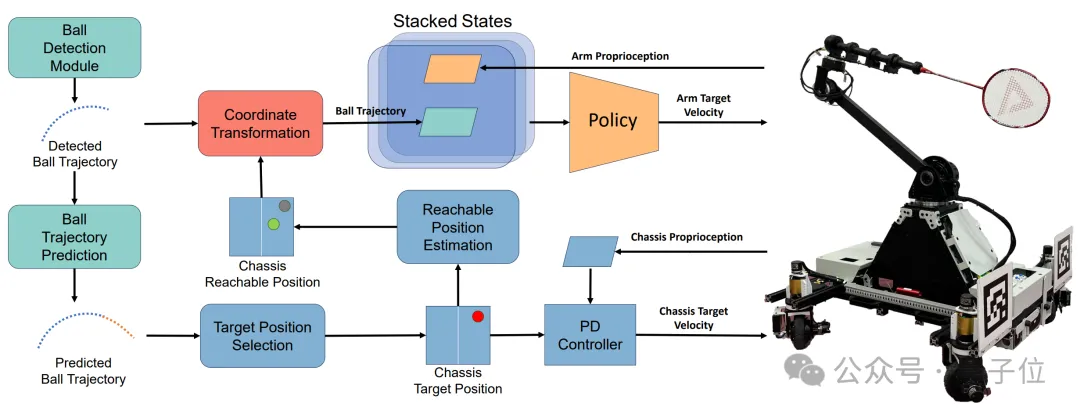 △ 배드민턴 로봇의 시스템 아키텍처와 제어 흐름
2022년에 이미 같은 팀이 사이버 물리 시스템 분야의 플래그십 학술대회인 ICCPS에서 VaRSM 시스템을 발표했는데, 알려진 바로는 이는 탁구, 테니스, 배드민턴 세 종류의 라켓 스포츠를 동시에 할 수 있는 세계 최초의 자율 로봇이다.
2025년, 관련 전신 제어 성과가 로봇 분야 최고 학회인 ICRA에 게재되었으며, 발사기 공 접구 성공률 94.5%, 실제 사람과의 연속 랠리 성공률 90.7%를 기록했다.
기네스 기록 하나: 1452페타플롭스
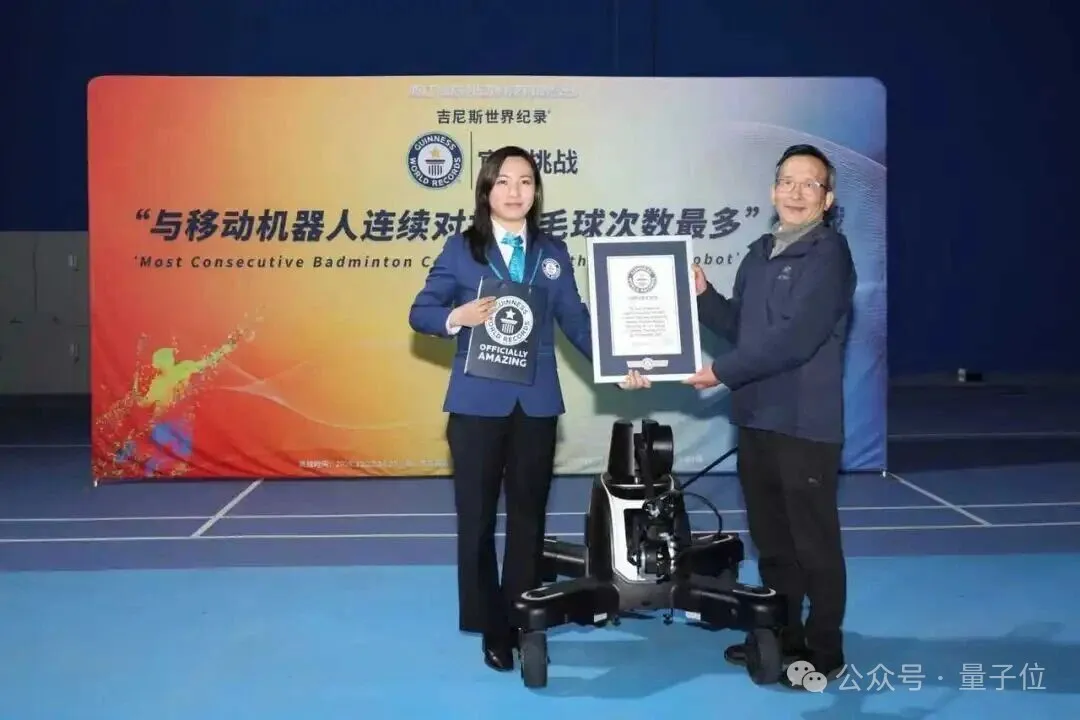
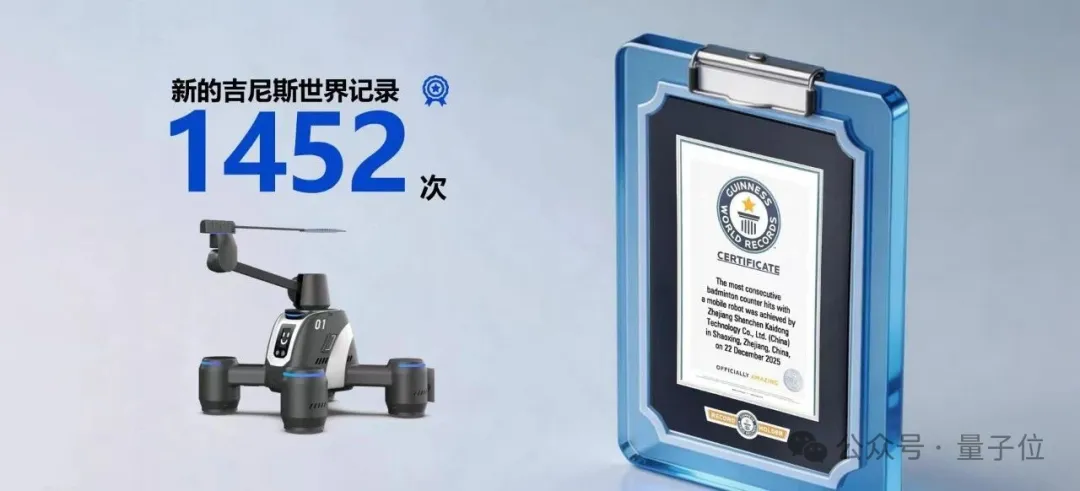
2025년 12월 22일, 사오싱 항저우만 연합혁신센터에서 선천카이동(深辰凯动)의 배드민턴 로봇이 인간 선수와 연속 랠리—1452타를 완수했다.
이 기록은 기네스 세계 기록 공식 인증을 받았으며, 프로젝트 이름은 다음과 같습니다.이동 로봇의 연속 배드민턴 반구 최다 횟수(Most consecutive badminton counter hits with a mobile robot), 1452회는 이 부문의 현재 기네스 세계 기록이기도 하다.
공개 보도에 따르면 이 로봇은 실험실 프로토타입에서 시장 제품으로 나아가는 중요한 전환점에 있다.
기네스 기록의 의미는 단순히 숫자 자체가 아니라, 시스템이 장시간·고강도·실제 인간 간 대결 조건에서 안정성을 공개적으로 검증받았다는 데 있다.
구현과 응용 시나리오
스포츠 분야에서 이 로봇의 가장 직접적인 가치는 지치지 않는 훈련 상대가 된다는 것입니다.
배드민턴 전문 훈련에서 다구(多球) 훈련은 반응 속도와 타구 안정성을 향상시키는 핵심 수단이지만, 코치와 발구기(서브머신)의 조합은 비용이 높고 리듬이 단조롭다.
연속적으로 랠리를 진행할 수 있고 강도를 조절할 수 있는 로봇은 선수가 언제든 실제 대항에 가까운 훈련량을 얻을 수 있음을 의미하며, 배드민턴 애호가와 주니어 훈련 시장에게도 매우 인터랙티브한 체험 입구가 될 수 있습니다.
하지만 선천카이둥(深辰凯动)이 진정으로 이루고자 하는 것은 단지 배드민턴 전용 장치 하나가 아니다.
범용 물리 운동 플랫폼의 의의는 하드웨어 섀시, 관절 구동 장치, 로봇 두뇌를 고속 동적 조작이 필요한 다른 시나리오에 재활용할 수 있다는 데 있으며, 배드민턴은 이 플랫폼을 검증하는 첫 번째 무대일 뿐이다.
라켓 너머의 산업 파장
Theermann은 게시글에서 이 로봇의 진정한 상상 공간을 짚어냈다.
그의 판단에 따르면, 많은 사람들이 이 배드민턴 로봇을 멋진 기술 전시품 정도로 여겼다.
하지만 그 진정한 핵심 가치는 이미 스포츠 엔터테인먼트 그 자체를 넘어, 로봇 운동 산업 전체를 위해 실현 가능하고 엔지니어링 가능하며 규모화 가능한 범용 기술 경로를 검증해 준 것이다.
오랫동안 많은 로봇 기술은 정적이고 구조화된 통제 가능한 실험실 환경에서만 안정적으로 작동할 수 있었고, 일단 실제 세계에 진입하면 동적 변화, 무작위 간섭, 예측 불가능한 환경에 직면해 의사결정 지연, 동작 부정확, 적응성 저하 등의 문제가 쉽게 발생했다.
그리고 深辰凯动은 자체 개발한 로봇 두뇌와 범용 물리 운동 플랫폼을 바탕으로 어느 정도 실현했다.로봇 운동 제어의 엔지니어링적 실용화를:
로봇이 실제적이고 동적이며 불확실성이 가득한 물리적 환경에 적응하여, 고정밀·고안정성·고신속성의 유효한 동작 출력을 수행함으로써, 실험실 기술과 산업 현장 적용 사이의 장벽을 깨뜨렸다.
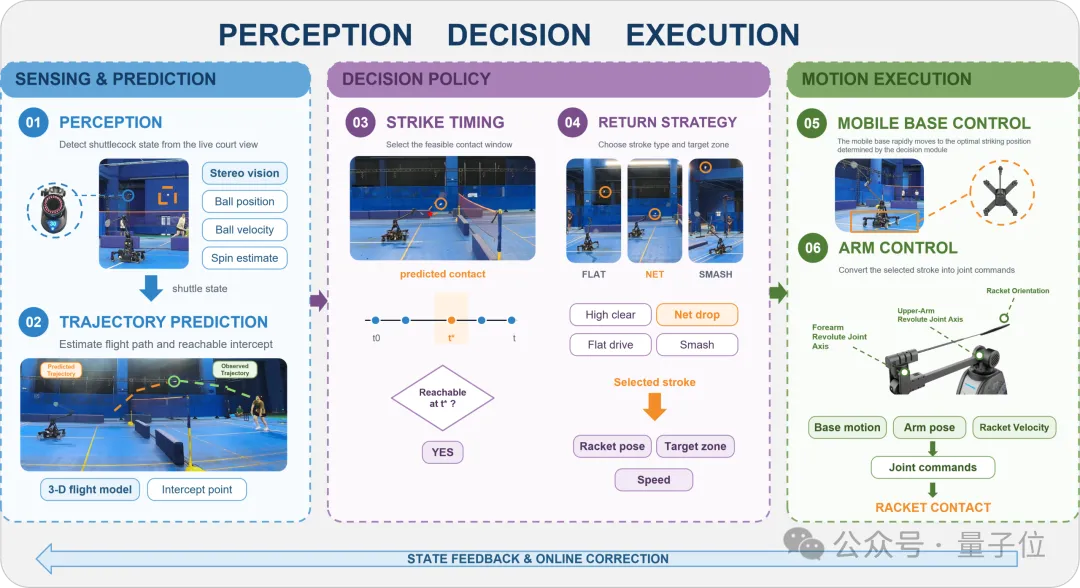
본질적으로, 로봇이 배드민턴을 정확히 치는 것과 로봇이 자율적으로 집안일을 하고, 지능형 주행을 하고, 공장에서 유연하게 작업하고, 실외에서 지능형 순찰을 하는 것은동일한 범용 지능 논리를 따른다.。
구현 지능(Embodied AI) 시나리오는 사실 모두 하나의 핵심 폐쇄 루프 체인에서 벗어날 수 없다: 복잡한 환경의 정밀한 인식, 밀리초급 지능적 의사결정, 고정밀 협업 실행. 배드민턴 로봇의 돌파구는 바로 이 핵심 체인에 대한 극한의 검증과 다듬기이다.
해당 팀이 배드민턴을 기술 시험 장면으로 선택한 이유는 바로이것이 로봇의 동적 인식, 궤도 예측, 운동 제어, 그리고 간섭 저항 능력에 매우 높은 요구를 제기하기 때문이다.
배드민턴은 무게가 극히 가벼워 비행 궤도가 기류의 영향을 쉽게 받고, 공방 리듬도 매우 빠르다. 또한 실제 사람을 상대할 때는 공의 방향, 속도, 낙하 지점이 끊임없이 변한다.
이는 로봇이 극도로 짧은 시간 안에 인식, 예측, 의사결정, 실행을 완료해야 함을 의미하며, 시스템 전체의 실시간성과 협업성에 대한 고강도 시험이다.
따라서 배드민턴은 고난도 검증장에 가깝다. 이는 적어도 이 시스템이 고속·동적·간섭이 가득한 실제 과제에서 비교적 완전한 폐쇄 루프 검증을 완료했음을 보여주며, 이후 다른 동적 조작 과제로 확장할 수 있는 기술적 기반을 제공한다. 예를 들어:
- 물류 분야에서 고속 동적 분류, 무질서한 택배 그리핑, 인간-기계 혼행 지능형 운반을 실현하며;
- 이동 로봇 분야에서는 복잡한 노면 조건에서의 자율 주행, 동적 장애물 회피, 유연한 작업에 적합하며,
- 동시에 가정용 서비스 로봇, 산업용 유연 로봇 팔, 특수 순찰 로봇 등 각종 단말 제품에 폭넓게 활용될 수 있다.
이러한 관점에서 보면, 배드민턴 인간-기계 대결은 겉보기에는 재미있는 과학기술 시연이지만, 그 이면에서 검증된 것은 로봇의 전체적인 실시간 폐루프 능력이다.
이는 로봇이 일부 고속 동적 시나리오에서 고정된 스크립트와 정적 환경에 대한 강한 의존에서 벗어나, 보다 복잡하고 개방된 실제 세계의 과제로 나아가기 시작했음을 증명한다.
창업 팀과 주주 배경
심천카이동(深辰凯动)의 기술적 바탕은 학계와 산업을 아우르는 팀에서 나왔다.
회장쉬안둥(宣东) 교수은 상하이교통대학교 전자공학 학사·석사, 미국 텍사스 A&M대학교 컴퓨터공학 박사이며, IEEE Fellow, 교육부 창강(长江) 석좌교수, 저장성 최고 인재이다.
그는 미국 오하이오주립대학교 컴퓨터과학·공학과에서 20년 이상 교편을 잡았으며, 2013년부터 해당 학과의 종신 정교수로 재직했다.
현재까지 쉬안둥 교수는 네트워크, 인지, 로봇, 컴퓨터 비전 등 분야를 아우르는 수준 높은 학술 논문 160편 이상을 발표했으며, 성과는 ICCPS, NeurIPS, ICCV 등 업계 최상위 학회에 게재되었다. 그는 오랫동안 네트워크와 시스템, 로봇 지능 방향의 연구를 수행해 왔으며, 팀의 학문적 높이와 시스템적 시야의 기준점이 되는 인물이다.
CEO바이샤오러(柏晓乐)은 둥난대학교 전자공학 학사, 미국 오하이오주립대학교 컴퓨터공학 박사로, 오랫동안 인공지능, 빅데이터, 머신러닝 및 디지털 전환 분야에 몸담아 왔으며, 수준 높은 논문 40편 이상을 발표했고, 중국 민영 500대 기업의 전 CEO를 역임했다.
CTO양판(杨帆)은 상하이교통대학교 전자공학과 학사·석사, 미국 오하이오주립대학교 컴퓨터공학 박사로, VaRSM(ICCPS 2022)과 Hamlet(ICRA 2025) 두 편의 논문의 핵심 저자이며, 이 두 세대의 라켓 운동 로봇이 개념에서 실현으로 가는 과정의 핵심 기술 책임자 중 한 명이다.
자본 측면에서 회사는 A주 상장기업인 다치엔생태(大千生态)와 기술팀이 공동으로 지분을 보유하고 있다. 다치생태의 실제 지배인 장위안(张源)은 BBK(步步高) 계열의 베테랑으로, 현재 OPPO의 이사이자 J&T Express(极兔速递)의 비상근 이사이며, 다치엔생태의 회장은 단리핑(段力平)이다. 회사는 2025년 3월에 등록 설립되었으며, 등록자본금은 약 2475만 위안이고, 저장(浙江)에 자리 잡고 있다.
2022년 세계 최초의 3합1 라켓 로봇에서, 2025년 ICRA 논문에 기재된 90.7%의 실제 인간 상대 승률에 이르기까지, 같은 해 기네스 세계 기록까지 달성하며, 이 팀은 오랜 시간에 걸쳐 하나의 학술적 개념을 단계적으로 시연 가능하고, 실제 대결이 가능하며, 상업화 가능한 실제 시스템으로 발전시켰다.
맺음말
로봇 업계에는 훌륭한 영상이 넘쳐나지만, 부족한 것은 핵심 역량을 실제로 구현해 이를 진짜 현장에 놓고 검증받을 인내심이다.
셔틀콕 한 개가 날아오는 시간은 불과 수백 밀리초지만, 한 팀은 이 수백 밀리초를 위해 수년을 갈고 닦았다.
보스턴 다이내믹스의 전 최고전략책임자(CHO)가 이 중국 로봇에 대해 "그저 배드민턴을 치는 것처럼 보이지만, 그 이면의 공학적 난이도는 상상을 훨씬 뛰어넘는다"는 평가를 남겼을 때, 그가 정말로 본 것은 현재 일어나고 있는 하나의 변화였다:
중국 로봇 팀들이 이미 가장 어려운 동적 대항 시나리오에서 글로벌 동료들에게 인정받는 실질적인 실력을 보여주기 시작했다는 것이다.
경기장은 출발점일 뿐, 실제 세계의 복잡한 전장이야말로 이 역량이 진정으로 도달해야 할 목적지이다.
*본 글은 양자췌(量子位)가 승인을 받아 게재한 것으로, 견해는 원저자에게 귀속된다.