
Frontier AI 시스템은 방대한 조합 검색 공간을 지능적으로 탐색함으로써 생물학 연구와 약물 발견을 변화시킬 잠재력을 가지고 있습니다(예: 단일 100아미노산 단백질은 최소 20100가지 가능한 서열을 포함합니다). 이를 위해 동적 다중 후보 탐색이 필요합니다. 우리의 장기적인 연구 비전은 AI 에이전트가 아이디어를 내고 분석하는 것뿐만 아니라, 가설을 테스트하기 위한 실험을 수행하고 결과로부터 학습하며, 복잡한 문제를 해결하기 위해 자체적으로 개선하는 것이며, 이 모든 것은 인간 과학적 지능에 의해 추진됩니다.
이 비전을 실현하려면 두 가지 복잡하게 얽힌 과제를 해결해야 합니다. 첫째, 최첨단 모델들은 여전히 3차원 기하학과 물리적 상태에 대해 신뢰할 수 있는 판단을 내지 못합니다. 이는 시약을 이동시키고 부피를 추적하며 유체 실험실에서 분자생물학 프로토콜을 실행하는 전문적인 액체 처리 로봇의 자동화에 문제를 초래합니다. 둘째, 에이전트 기반 가설 생성과 인-실리코 설계가 빠르게 발전하고 있지만, 제안들을 검증하고 광범위한 탐색 공간을 탐색하기 위해 실제 환경의 피드백을 반복적으로 받아야 합니다. 그러나 실제 유체 실험실에서의 실험은 이러한 속도에 맞추지 못했기 때문에, 실험 결과를 분석하는 과정이 더욱 병목 현상이 되고 있습니다.
이 글에서 우리는 인공지능 탐색과 실제 실험실 실험 사이의 간극을 메우는 데 있어서 우리가 이룬 진전을 보여주는 세 가지 연구 프로젝트를 공유합니다.
- VERID 프레임워크를 사용하여 물리적 측정에 기반한 안전하고 자원 효율적인 실험을 수행하도록 AI 에이전트를 활성화한다.
- 아패머와 데-노보 프로테인 설계를 위한 우리 프로토타입에서 폐쇄 루프 에이전트적 과학적 발견을 보여주고 있습니다.
물리적 현실에서 기반 에이전트를 설정하기
먼저, AI 에이전트의 고급 수준 추론과 실험실의 복잡하고 오류가 발생하기 쉬운 물리적 현실 사이의 간극을 메울 수 있는 VERified Infrastructure for Discovery Laboratories (VERID) 프레임워크를 제시합니다. 이는 실험실 작업 공간의 의미론적 디지털 트윈으로, 로봇 팔의 기하학적 구조부터 개별 탱크의 용량, 시약의 정체성, 피페트 테이프의 재고 등 모든 것을 추적하는 상태가 유지되는 3D 볼류메트릭 엔티티 트리입니다.
명령의 안전성은 실제 물리적 상황과 코드에 따라 달라집니다. 에이전트는 구문적으로 유효한 코드를 생성할 수 있지만, 이는 물리적으로 불가능한 경우도 있습니다(예: 8채널 피페트를 너무 짧은 길이의 트로프에 넣는 것), 전략적으로 부적절한 경우도 있습니다(예: 고갈된 우물에서 압착하는 것), 또는 모델링되지 않은 유체 효과로 인해 과학적으로 위험한 경우도 있습니다.
VERID를 통해 인공지능 에이전트는 액체 처리 로봇에서 액체 처리 프로토콜을 계획하고, 시뮬레이션하며, 실행합니다. 동기화된 다중 카메라 화면과 실시간 상태 추적을 결합하여 여러 사이클에 걸친 실험을 개선합니다.
오픈소스 PyLabRobot 프레임워크 위에 구축된 VERID는 네 가지 핵심 기능을 제공합니다:
- 실시간 3D 상태 추적: 에이전트가 행동하기 전에 덱의 배치, 유전량, 그리고 사용 가능한 팁을 확인할 수 있도록 합니다.
- 빠른 가상 시뮬레이션: 몇 초 만에 프로토콜을 시뮬레이션하여 시약을 사용하기 전에 충돌이나 빈 용기를 발견할 수 있습니다.
- 하드웨어 안전 검사: 로봇에 도달하기 전에 불합법한 명령을 차단합니다.
- 동기화된 비디오 및 액션 로그: 연구의 엄밀성, 재현성, 디버깅을 위해 모든 실행 과정을 완전한 기록으로 저장합니다.
우리 보고서에서 우리는 사례 연구를 통해 이러한 능력을 실제로 보여줍니다. 첫째, 우물 바닥에 너무 가까이 주입하여 발생한 불규칙한 염료 분포를 동기화된 비디오와 실행 추적을 통해 포착하여 에이전트가 혼합 전략을 개선할 수 있었습니다. 같은 캠페인에서 지속적인 디지털 트윈 상태를 통해 에이전트는 재주입 없이 플레이트 리더 장애로 인한 중간 단계에서도 복구할 수 있었습니다. 둘째, 시뮬레이터가 좁은 홈에 물리적으로 들어갈 수 없는 8채널 흡입을 거부했을 때, 에이전트는 즉시 재계획하고 잔여 핫팁 벽의 전달로 인한 미세한 편차를 식별하여 표적적 요인 진단을 설계했습니다. 이는 단순한 복제만으로는 놓칠 수 있는 것입니다. 마지막으로, 폐쇄 루프 자기플레이 캠페인에서 에이전트는 오버헤드 카메라 이미지로부터 눈가리기된 염료 혼합물을 재구성하기 위해 반복적으로 로봇 실험을 설계하고 실행했으며, 여러 번의 실행을 통해 자신의 광학적 및 유체적 결함을 인식하여 정확도를 5배 이상 향상시켰습니다.
재현 가능한 실행 및 전체 트레이스 로그 — 도피 시간, 증발, 플레이트 배치와 같은 프로시저 변수를 기록하는 것 —은 에이전트가 여러 후보를 동시에 탐색하고 개선하는 과정에서 생물학적 신호와 실험적 잡음을 구분할 수 있도록 하는 기반을 제공한다.
아패머를 사용한 학습하는 법을 배우기
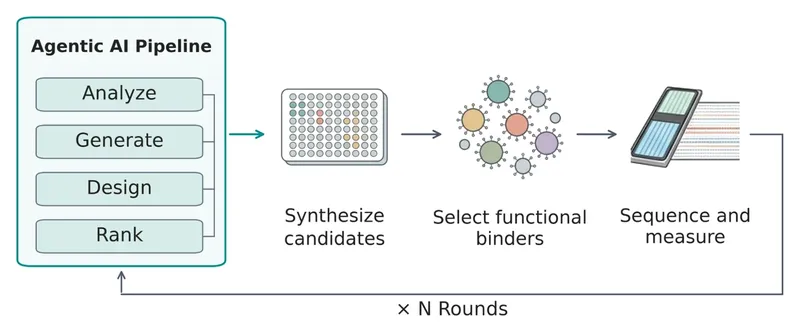
에이전트들은 계산 모델이 습식 실험 반응에서 일어나는 모든 것을 완전히 포착하지 못하고 경험적 검증을 대체할 수 없기 때문에, 가설을 정교화하기 위해 실제 실험 결과가 필요합니다. “실험 내 에이전트적 분자 발견을 위한 샌드박스로서의 아프타머”에서 우리는 단백질과 결합하는 DNA 아프타머를 사용하여 AI 에이전트가 참여하는 폐쇄 루프 실험을 3회의 설계-테스트-반복 주기 동안 프로토타입화합니다. 아프타머 발견은 임상 생체지표물질 발견을 위한 연구 작업에서 흔히 사용되는 실험 유형입니다. 완전한 아프타머 설계-테스트-분석 주기는 단 7~10일이 소요되며, DNA는 집합된 라이브러리에서 화학적으로 합성되어 직접 서열 분석을 통해 읽어낼 수 있습니다. 각 반복에서는 에이전트들이 후보 서열을 설계하고, 자기 부착체 위의 목표 단백질과 대조하여 기능적 결합체를 분리한 뒤, 다음 주기에 풍부한 정량적 데이터를 얻기 위해 서열 분석을 진행합니다.
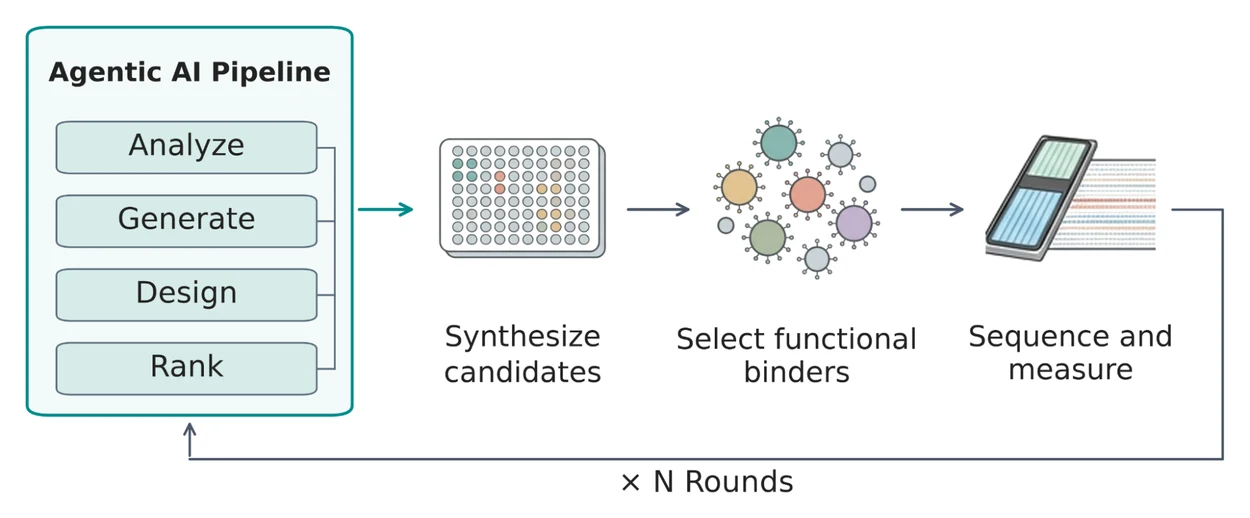
에이전트들은 폐쇄 루프 내에서 반복적으로 아팩머를 설계하고, 합성하며, 선택하고, 순서를 정한다.
다양한 난이도를 가진 두 가지 단백질 표적에 대한 세 번의 라운드에서 (미오글로빈와 α-트롬빈) AI 기반의 합리적 및 de novo 설계를 통해 표적에 도달하는 확률이 아래 이미지에서 보여주는 바와 같이 증가했으며(미오글로빈과 α-트롬빈 각각 33.5%와 42.1%), 그러나 각 표적은 서로 다른 wet-lab 실패 모드를 식별하고 극복해야 했습니다.
α-트롬빈에서 1단계에서는 0%의 결합제가 나타났는데, 이는 고정된 프라이머 돌출부가 48%의 서열에서 구조 변형을 유발했기 때문입니다. 약물들이 2단계에서 옆쪽 줄기를 고정시키고 3단계에서는 다양성을 가져오자, 적중률은 26.0%로 상승했으며, 98.5%의 특이성을 보이며 42.1%에 달했습니다.
미오글로빈에서, 2라운드에서는 원시 결합 친화도를 우선시한 도구들이 G-쿼드루플렉스 모티프를 63%로 대폭 증가시켰습니다. 원시 풀다운이 증가했음에도 불구하고 웻-랩 데이터는 대부분의 G-쿼드루플렉스가 타겟이 아닌 단백질과 빈 자기 구슬에 붙는 비특이적 "끈적한" 결합자임을 보여주었으며, 이로 인해 타겟 특이성(75.0%에서 19.1%로)과 진정한 구슬 교정된 일치율(10.2%에서 3.7%로)이 급격히 감소했습니다. 2라운드의 출력에서 이러한 결함을 인식한 후, 도구들은 자율적으로 3라운드의 설계 규칙을 수정하여 다중 결합 모티프를 제거하고 구슬 결합자를 빼고, G4가 아닌 구조적 스쿠어를 사용하여 특이성을 회복시켰으며(72.4%), 일치율은 9배 증가하여 33.5%가 되었습니다.
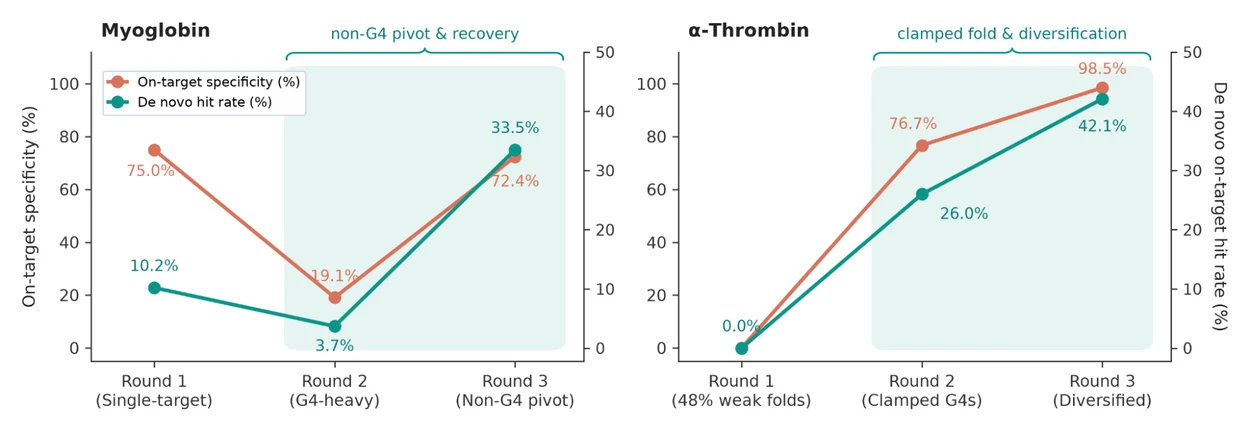
세 번의 세션 동안, 에이전트들은 워터랩 데이터를 통해 목표 특성을 회복하고 미오글로빈(왼쪽)과 α-트롬빈(오른쪽)에 대한 확인된 de novo 도달율을 향상시킨다.
논문에서 우리는 에이전트가 과학자처럼 데이터를 분석하고 wet-lab 프로토콜에 대한 조정안을 제시하는 방식으로 사고하는 방법도 살펴보았으며, 때로는 비전형적인 방식으로 생각하여 구조생물학자들이 다루지 않을 수 있는 시퀀스 공간을 탐구하기도 합니다.
새롭게 단백질 결합제 설계를 가속화하기
단백질의 루프를 닫는 것은 더 복잡합니다. 화학적으로 합성된 아패머와는 달리 단백질은 생물학적으로 발현되어야 하므로, 각 루프는 세포 내 또는 세포 없는 환경에서의 선택, 발현, 접힘 단계를 추가합니다. 더 큰 서열 공간과 함께 이로 인해 컴퓨터 처리와 실험실 측면 모두에서 병목 현상이 발생합니다.
“에이전트가 유도하는 에피토프 제거는 경제적인 de novo 결합제 설계를 가능하게 한다”에서, 우리는 섬유아세포 활성화 단백질 알파(FAP)에 우리의 워크플로우를 적용했습니다. 이 단백질은 고형 종양에서 과도하게 발현되는 큰 크기의 수용체입니다. 단 몇 번의 실험을 통해 최적의 설계가 나왔으며, 이 결합제는 단일 자릿수 나노몰라 친화도를 보였습니다. 이러한 세밀한 약물 유사 결합은 일반적으로 광범위한 실험을 거쳐서야 달성될 수 있습니다.
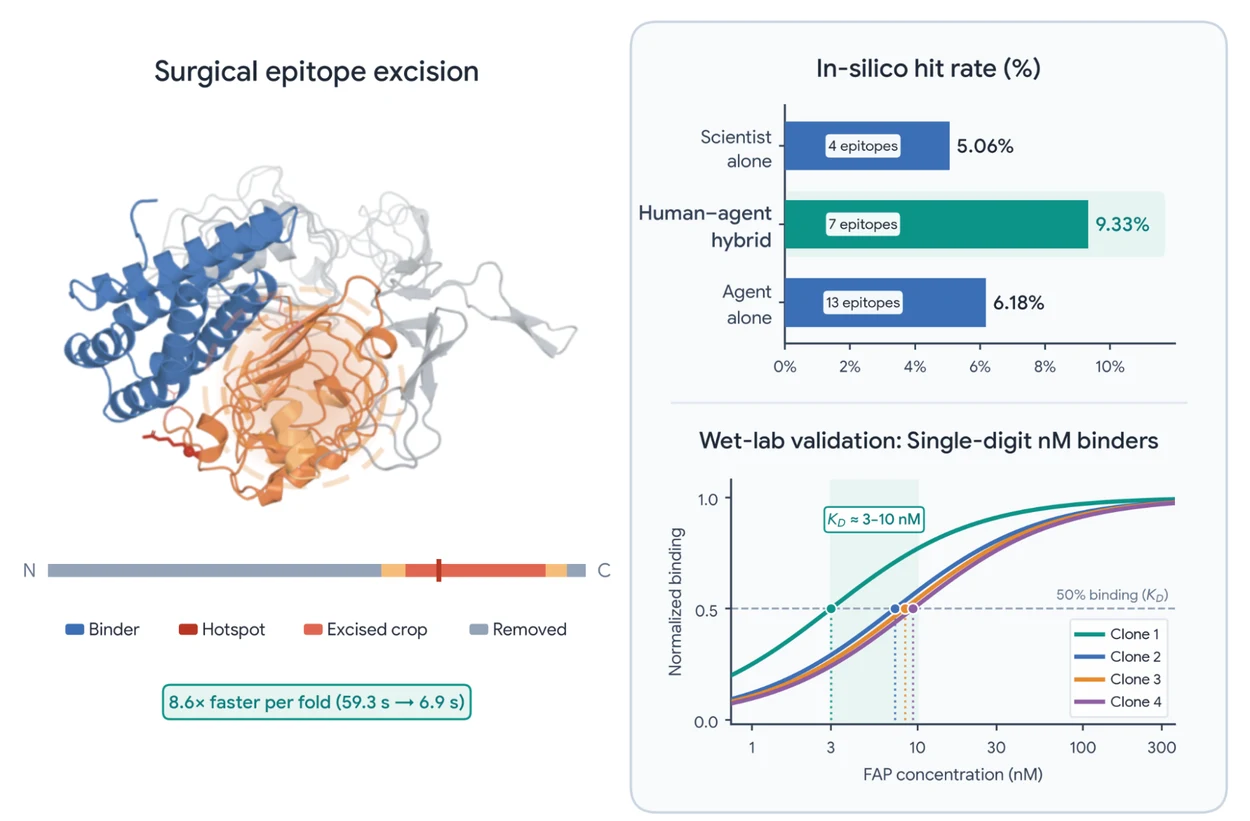
수술적 에피토프 제거는 구조 예측을 8.6배 빠르게 해주며(왼쪽), 인간-에이전트 하이브리드 파이프라인이 in-silico hit rate를 거의 두 배로 높이고(오른쪽 위), 습식 실험실에서 단일 자릿수 나노몰르의 FAP 결합체를 발견할 수 있게 해준다(아래 오른쪽).
컴퓨터적 측면에서 새로운 결합제 설계는 후보적인 기저 구조를 생성하고, 그에 맞는 서열을 설계하며, 결과적으로 형성된 복합체를 다시 접혀 결합을 예측하는 과정을 필요로 한다. 마지막 재접기 단계는 목표 길이에 따라 2차적으로 증가하는 GPU 연산량의 대부분을 소비한다. 접기 과정에서 단지 지역적 결합 포켓만을 제거함으로써, 우리의 파이프라인은 구조적 정확성을 유지하면서 각 사이클을 8배 이상 빠르게 가속화할 수 있었다. 이는 어디에 결합하고 주변 구조를 얼마나 포함할지에 대한 결정들을 전술적 레버로 만듭니다. LLM 에이전트는 이러한 레버를 최적화하는 데 매우 적합합니다.
동일한 컴퓨팅 자원에서 인간과 에이전트의 협업 방식으로, 과학자가 고위층 전략을 설정하고 에이전트가 전술적 실행을 담당하는 상황에서는, 과학자가 혼자서 작업할 때보다 인공지능 기반 검사의 성공률이 거의 두 배로 증가했으며, 더 넓은 대상 위치에서 성공 사례를 발견할 수 있게 되었습니다. 컴퓨팅 파이프라인과 함께 습식 실험 검사를 확장하기 위해, 우리는 형광 활성화 세포 분류(FACS)를 이용한 효모 표면 디스플레이 방식을 운용했으며, 이를 통해 형광을 이용하여 대규모 조작된 단백질 변종들을 병렬로 검사할 수 있습니다.
다음 단계는 이러한 요소들을 하나로 결합하는 것입니다. VERID의 완전히 추적 가능한 자동화 기능과 폐쇄 루프 학습 기술을 활용하여 단백질 발견을 촉진함으로써, 에이지먼트가 습식 실험실에서 복잡하고 어려운 생물학적 탐색 공간을 직접 탐색할 수 있도록 할 것입니다.
안전
Google의 Frontier Safety Framework와 우리의 생물 회복력 접근 방식에 부합하여, 우리는 작업 프로세스의 컴퓨팅 및 실험실 측면 모두에서 보호 장치를 구축합니다:
- 안전한 테스트베드와 검사: 우리는 기능 향상의 위험이 없는 잘 통제된, 전염성이 없는 생물학적 시스템을 의도적으로 선택하여, 물질의 행동을 평가하고 변화를 조기에 발견하기 위한 테스트베드로 사용합니다. 모든 설계된 서열은 생물안전 검사를 거칩니다.
- 실행 전 시뮬레이션: VERID를 통해 에이전트들은 확인되지 않은 코드를 액체 처리 로봇에 직접 보내지 않습니다. 모든 프로토콜은 시뮬레이션 중에 실행되며, 시약에 접촉하기 전에 디지털 트윈으로 검증됩니다.
- 인간 감독: 인간은 설계된 순서를 직접 승인하고 검토하며, wet-실험 프로토콜을 확인하고 로봇 실행을 감독합니다.
AI 에이전트가 설계-테스트 사이클의 일부를 담당하는 정도가 커질수록, 새로운 안전성 및 신뢰성과 관련된 문제들이 발생합니다. 자율적인 습식 실험실을 구축하기 위해서는 인간의 개입과 감독이 가능한 방식으로 이러한 open한 문제들을 해결해야 합니다. 즉, 에이전트가 의도하지 않은 실험적 단순화 경로보다는 정확한 목표를 위해 최적화하도록 보장하고, 다단계 습식 실험 프로토콜을 검증하며, 에이전트의 추론 및 실행 기록을 지속적으로 모니터링해야 합니다.
물리적 실험 로봇에서 시작된 에이전트를 기반으로, 에이전트가 시퀀스 공간을 탐색하는 법을 배우는 빠른 폐쇄 루프 아패머 주기를 수행하는 것까지, 단일 자리 숫자 수준의 나노몰리터 단백질 결합체를 발견하는 것까지, 이러한 노력들은 생명과학 분야에서 인간이 지시하는 자율적 발견의 기반을 형성합니다. 우리는 이러한 진전에 기쁨을 느끼며 다음 단계가 무엇인지 공유하기를 기대합니다.
감사의 말
이 연구는 Annalisa Pawlosky가 Pooja Rao와 Petar Sirkovic과 함께 주도했습니다. 이 연구를 지원하는 기초 논문에 참여한 공동 저자들과 협력자들에게 감사의 말을 전하고 싶습니다: Zach Cutts, John Coller, Rachel Chen, Mathias Bellaiche, Hua Tang, Ryder Easterlin, 그리고 Dina Zverinski (aptamer 발견); Jun Kim, Artiom Myaskovsky, Oscar Donosa, Jamie Rogers, 그리고 Lawrence Chan (단백질 설계); 그리고 Yves Delley, John Coller, Zach Cutts, Alexander Daryin, Mathias Bellaiche, Jun Kim, Oscar Donosa, Srinidhi Seshadri, Tanner Clary, 그리고 Sandy Klemm, 그리고 Xinyi Deng, Sanath Ramachandran, Jiawu Bi (VERID 자동화)가 제공한 추가적인 기술적 및 실험적 기여도도 포함됩니다.
레우벤 사야그, 아비나탄 하시디임, 로니트 레바비 모라드, 요시 마티아스, 제임스 마니카에게 리더십과 지도에 대한 감사를 드립니다. 또한 이 연구를 진행하는 동안 지원을 해준 마티아스 헤일러, 부라크 고크투르크, 빌 자, 푸슈메트 코힐에게도 감사드립니다. 셰코페 아지지, 앤드루 캐롤, 필립 Q. 넬슨, 이샤이 만수르, 단 포포비치, 리카르도 피소니에게 검토와 통찰력 있는 피드백에 대해 감사드리며, 이 노력에 대한 전반적인 기여를 한 아마니에 브릭과 이 게시물의 시각 디자인 및 그래픽을 담당한 우디 그라프에게도 감사드립니다.