
Yunzhong, berichtend von Aifeisi
Quantum Bit | Öffentlicher WeChat-Account QbitAI
Roboter können inzwischen laufen, springen und Salto schlagen, aber wenn sie wirklich ein Ei aufnehmen oder eine Mutter festschrauben sollen, wird die Sache deutlich komplizierter.
Das Sehvermögen kann dem Roboter sagen, wo sich ein Objekt befindet, aber es kann ihm nach dem Kontakt nur schwer genau mitteilen, mit welcher Kraft er zugreift, ob ein Abrutschen droht und wie er als Nächstes anpassen soll. Genau deshalb wirdTastsinnzu einer neuen technologischen Richtung, um die die Roboterbranche nun konkurriert.
Kürzlich hat sich ein in Shenzhen von einem Doktoranden Jahrgang 98 gegründetes Unternehmen für einen etwas anderen Weg entschieden:anstatt bei Algorithmen oder herkömmlichen Sensorstrukturen anzusetzen, wird der Tastsensor des Roboters mit einem photokristallinen Material neu konstruiert, das sich unter Druck verfärbt。
Das Unternehmen heißt Shita Robotics.
Am 10.13 (13. Oktober) schloss die Shenzhen Shita Robotics Technology Co., Ltd. (im Folgenden „Shita“) ihre Angel-Finanzierungsrunde ab. Zu den Investoren dieser Runde gehören Huaweis Hubble Investment, Fonds der Shenzhen High-Tech Investment Group sowie Gaoxuan Investment; DuoWei Capital fungierte als exklusiver Finanzberater.
Der Gründer und CEO von Shita, Zhang Wei, wurde 1998 geboren und wurde in einer gemeinsamen Ausbildung der Southern University of Science and Technology und der City University of Hong Kong promoviert; sein Forschungsbereich umfasst optische Materialien und Robotik. Das Team des Unternehmens hat einDurchschnittsalter von etwa 23 Jahren; die Kernmitglieder stammen aus dem Labor für intelligente flüssigkristalline Optik der Southern University of Science and Technology und decken die Bereiche Materialien, Bauteile, Schaltungen und Algorithmen ab.
Jung sein ist das offensichtlichste Merkmal dieses Teams, doch was ihm das Wohlwollen der Industriekapitalgeber einbrachte, war eine technologische Innovation aus der Materialwissenschaft.
Shita kombiniert flexible photonische Kristalle mit lichtempfindlichen Bauteilen und entwickelt eine Lösung für flexible elektronische Haut mit einer Dicke von weniger als 1 mm und einer Sensordichte von über 10,000 Punkten/cm².
Verglichen mit herkömmlichen Tastsensoren soll diese elektronische Haut die hohe Sensordichte beibehalten und zugleich die Probleme von Dicke, Flexibilität und flächendeckender Integration der Sensoren weiter lösen.
Darüber hinaus hat Shita, über die elektronische Haut hinaus, rund um Tastsensoren, Datenerfassungsgeräte und taktile Steuerungsmodelle bereits ein Entwicklungssystem aufgebaut, das von der Hardware bis zum Algorithmus reicht.
Ein Startup-Doktorand Jahrgang 98 – warum den Tastsinn von der Materialseite her neu angehen?
Zhang Wei war ursprünglich kein typischer Robotik-Unternehmensgründer. Sein Forschungshintergrund stammt aus dem Bereich der optischen Materialien.
In seiner Promotion, die von der Southern University of Science and Technology und der City University of Hong Kong gemeinsam betreut wurde, beschäftigte er sich mit flüssigkristallinen Elastomeren, flexiblen optischen Bauelementen und der Frage, wie sich mithilfe der mikroskopischen Struktur innerhalb von Materialien unterschiedliche optische Funktionen realisieren lassen.
Später begann Zhang Wei zu überlegen, ob sich diese Materialtechnologien zur Lösung praktischer Probleme in der Robotermanipulation einsetzen lassen.
Ein Ausgangspunkt dabei war, dass er die Unitree-Roboter auf der Bühne des Frühlingsfestivals sah. Roboter zeigen heute schon eine sehr starke Bewegungsfähigkeit, aber vom Laufen, Springen und Überschlagen bis zur echten Arbeit liegt noch ein weiter Weg.
Zhang Wei stellte fest, dass Menschen für viele feinmotorische Operationen nicht ständig auf ihre Hände schauen müssen. Beim Aufnehmen einer Tasse, beim Anpassen der Griffkraft, beim Festschrauben eines Deckels korrigieren die Finger ihre Bewegung fortlaufend anhand der Kontakt-Rückmeldung.
Roboter fehlt diese Fähigkeit jedoch häufig. „Uns interessiert, ob der Tastsinn den Robotern Operationen ermöglichen kann, die bisher schlecht oder gar nicht ausführbar waren.“ In seinen Augen ist der Tastsinn ein unumgänglicher Baustein, wenn Roboter in komplexe Manipulationsszenarien einziehen sollen.
Das Problem: Die heutigen Tastsensoren sind noch lange nicht im Idealfall angekommen. Technische Ansätze wie piezoresistive, kapazitive, magnetische und visuotaktile Sensoren werden seit Jahren entwickelt und haben jeweils ihre Einsatzbereiche, doch in den begrenzten Räumen von Roboterfingern oder -handflächen gleichzeitig Leichtbau, hohe Dichte und niedrige Kosten zu erreichen, birgt weiterhin etliche konstruktive Schwierigkeiten.
Nehmen wir die visuotaktilen Sensoren als Beispiel. Solche Sensoren beobachten die Verformung der Kontaktoberfläche üblicherweise über eine Kamera und berechnen daraus per Algorithmus den Kontaktzustand und die Kraftinformationen. Ihr Vorteil ist eine reiche Kontaktinformation, aber Kamera, optischer Aufbau und Abbildungsabstand setzen der weiteren Verdünnung des Sensors Grenzen. Bei Fingerspitzen lässt sich das Problem vielleicht noch durch eine optimierte Struktur lösen. Soll der Tastsinn jedoch die gesamte Handfläche oder sogar andere Körperpartien des Roboters abdecken, werden Dicke und Volumen herkömmlicher Module zu einer noch größeren Last.
Aus Sicht von Shita muss ein idealer Tastsensor drei Kennwerte zugleich erfüllen:hohe Sensordichte, niedrige Kosten, geringe Dicke。
Also suchten sie die Antwort im Material selbst. Ihre Kerntechnologie ist eine Klasse flexibler photokristalliner Materialien, vertreten durch cholesterische flüssigkristalline Elastomere (CLCE).
Dieses Material hat eine sehr interessante Eigenschaft: Seine Farbe entsteht nicht durch Pigmente, sondern durch die periodische spiralförmige Struktur der im Inneren angeordneten flüssigkristallinen Moleküle. Wenn das Material Druck ausgesetzt ist oder sich verformt, ändert sich auch die Periode der inneren Spiralstruktur, wodurch sich das Reflexionsspektrum und damit die Farbe verändern.
Das bedeutet: Das Material selbst kann unsichtbare mechanische Verformungen in ein auslesbares optisches Signal umwandeln.So kann beispielsweise bei einem photonischen Kristall mit einer Struktur von 600 bis 700 Nanometern, der zehn Lagen übereinander gestapelt ist, eine Änderung von einem Mikrometer ausreichen, damit sich die Wellenlänge von 600 Nanometern auf 500 Nanometer verschiebt – die Farbe wechselt also direkt von Rot zu Grün.
Das bedeutet, dass das Material über seine optische Antwort ansonsten winzige Verformungsänderungen als deutliche Farbunterschiede sichtbar macht.
Diese Eigenschaft bildet die Grundlage für eine empfindliche Wahrnehmung bei dünnen und leichten Strukturen. Zudem kann die periodische Struktur des photonischen Kristalls durch die spontane Anordnung der Moleküle entstehen und anschließend durch ein elastisches Polymernetzwerk fixiert werden, wodurch das Material zugleich weich, verformbar und optisch ansprechbar ist – was auch eine großflächige Herstellung und eine Senkung der Produktionskosten ermöglicht.
Für Shita besteht die eigentliche technische Arbeit nicht darin, entdeckt zu haben, dass photonische Kristalle ihre Farbe ändern können, sondern darin,wie man dieses Material zu einem taktilen Sensor verarbeitet, der stabil ausgelesen, reproduzierbar hergestellt und schließlich in Roboter integriert werden kann.。
Shita hat die Seriensensoren 1.000.000 Mal getestet; die Fehlerquote lag durchweg unter 5%.
Die Kamera entfernen und eine wirklich weiche elektronische Haut schaffen
Photonische Kristallmaterialien können Druck wahrnehmen – das ist nur der erste Schritt.
Als Nächstes stellt sich eine noch praxisnähere Frage: Wie lässt sich daraus ein Produkt machen, das Roboter wirklich einsetzen können?
Der Elektronische-Haut-Ansatz der nächsten Generation von Shita kombiniert mechanochrome flexible photonische Kristalle, transparente Zwischenschichten, flexible TFT-Fotoarrays und eine Hintergrundbeleuchtungsschicht. Dabei sind die photonischen Kristalle für die Wahrnehmung von Kontakt und Verformung zuständig, während das flexible Fotoarray die optischen Signale ausliest.
Anders als bei herkömmlichen visuell-taktilen Systemen, die für die Kamera einen Abbildungsraum vorsehen müssen, integriert dieses Design die optischen Auslesekomponenten in die Dünnfilmstruktur, was eine weitere Verringerung der Sensordicke ermöglicht.
Das Material nimmt wahr, das Fotoarray liest aus. Durch eine andere Kombination dieser beiden Elemente möchte Shita hochdichte Taktilsensoren zu einer wirklich weichen und leichten elektronischen Haut machen.Die photonische Kristall-Elektronenhaut von Shita kann dünner als 1 Millimeter sein und eine Wahrnehmungsdichte von mehr als 10,000 Punkten/cm² erreichen.
Diese beiden Kennzahlen entsprechen jeweils zwei zentralen Problemen der elektronischen Haut.
Das eine ist,ob sie überhaupt untergebracht werden kann. Der Platz an Roboterfingern und -handflächen ist ohnehin sehr begrenzt; ist der Sensor zu dick, beeinträchtigt das die Konstruktion des Körpers und kann sogar die Bewegung der Finger einschränken.
Das andere ist,ob fein genug wahrgenommen werden kann. Wenn ein Roboter ein Objekt greift, findet der Kontakt selten an einem einzelnen Punkt statt, sondern verteilt sich über mehrere Bereiche. Ein höheres räumliches Auflösungsvermögen hilft, die Kontaktdetails dieser Bereiche zu erfassen.
Die Flexibilität erweitert den Anwendungsbereich der elektronischen Haut zusätzlich. Die menschliche Hand ist keine ebene Fläche; Finger, Fingergelenke und Handfläche haben komplexe Krümmungen. Klassische eigenständige Module können kaum alle Kontaktstellen abdecken, während flexible Dünnschichten sich entlang dieser Oberflächen entfalten können.
Das ist auch eine wichtige Richtung für die nächste Phase der Shita-Elektronenhaut:das Tastgefühl von den Fingerspitzen auf größere Flächen der Handoberfläche auszudehnen und weiter zu untersuchen, wie die taktile Abdeckung über die gesamte Handfläche bis hin zu anderen Körperstellen des Roboters gelingen kann.
Natürlich bedeutet die Biegsamkeit des Materials nicht, dass eine komplette elektronische Haut bereits über eine ausgereifte Fähigkeit zur großflächigen Installation verfügt. Fotoarray, Verpackungsstruktur, Bauteilkonsistenz und Langzeitbeständigkeit müssen in den folgenden Engineering-Prozessen weiter gelöst werden.
Doch der Anwendungsbereich dieses technologischen Wegs beschränkt sich nicht auf Roboter. Beispielsweise besteht auch bei Produkten wie Autositzen, Matratzen und Massagegeräten Bedarf an flexibler Druckwahrnehmung. Die Kontaktflächen dieser Geräte sind oft groß und unregelmäßig geformt. Wenn die Sensoren dünn und weich genug sind und eine hohe Wahrnehmungsdichte aufweisen, lässt sich die Fähigkeit zur Druck- und Kontaktzustandswahrnehmung möglicherweise hinzufügen, ohne das ursprüngliche Produktform wesentlich zu verändern.
Das ist auch der Grund, warum Shita mit ihrer photonischen Kristall-Elektronenhaut in weitere Anwendungsszenarien vordringen möchte.
Von der Materialinnovation zur Produktauslieferung: Shita geht in die Kommerzialisierung des Tastsinns
Die Materialinnovation ist der technologische Ausgangspunkt von Shita, doch für ein Hardware-Startup liegen zwischen dem Material im Labor und einem auslieferbaren Produkt zahlreiche ingenieurtechnische Fragen.
Wie lässt sich die Konsistenz des Materials garantieren? Wie werden die Sensoren verpackt? Wie lassen sich die Fertigungskosten senken? Wenn Kunden neue Anforderungen an Größe und Struktur stellen, lässt sich das schnell umsetzen? Diese Probleme lassen sich nicht mit einer einzigen wissenschaftlichen Arbeit lösen.
Für Shita verlief die technologische Erkundung von 0 auf 1 relativ reibungslos, doch von 1 auf 10 und weiter bis 100 liegt die eigentliche Herausforderung darin,wie sich der technologische Vorsprung in ein stabiles, fertigbares und kontinuierlich auslieferbares Produkt umwandeln lässt。
. Derzeit umfasst das Shita-Team etwa 50 Personen mit einem Durchschnittsalter von rund 23 Jahren. Das junge Team arbeitet mit einer flachen Organisationsstruktur und bündelt Materialforschung, Bauteilentwurf, Fertigung sowie Test und Validierung an einem einzigen Standort.
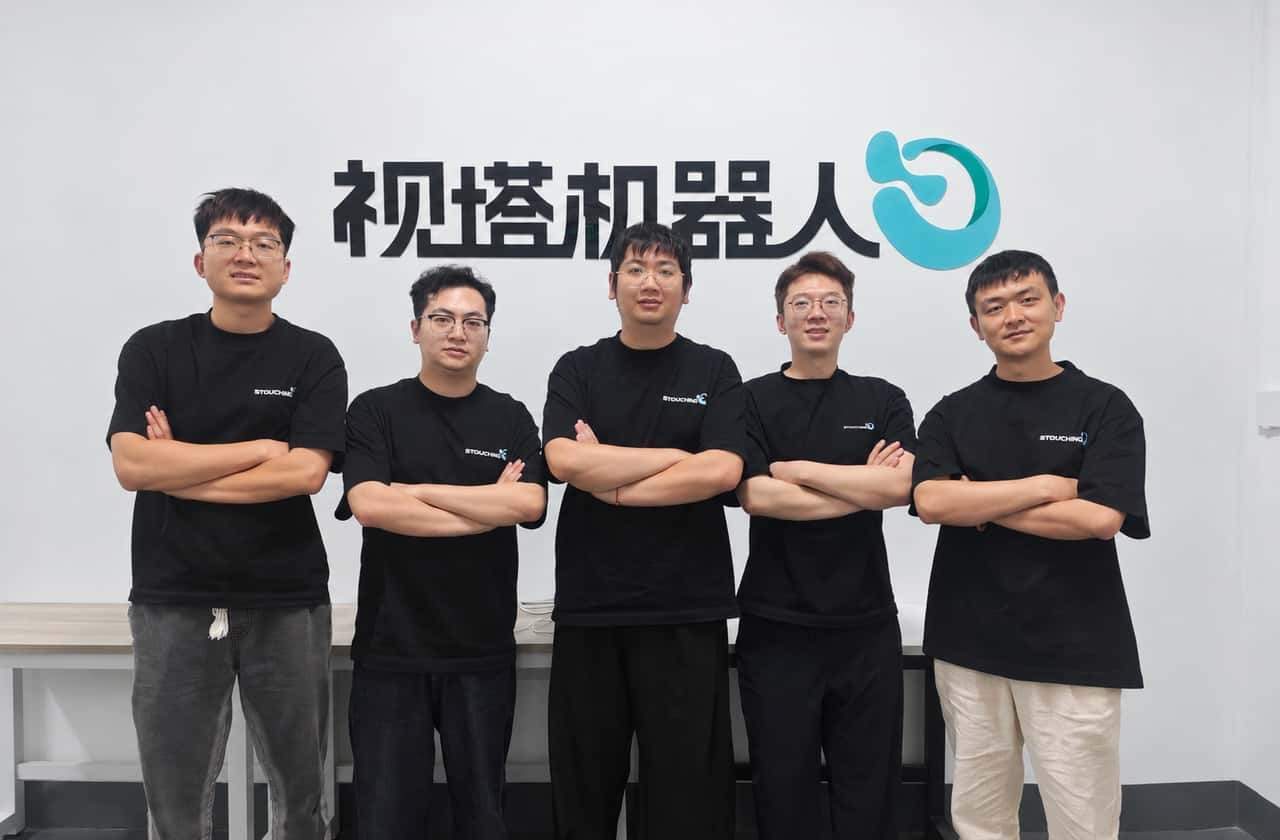
Das Kernteam von Shita, dritter von links der Gründer und CEO Zhang Wei
Auf rund 800 Quadratmetern Forschungs- und Produktionsfläche in Shenzhen verfügen sie sowohl über Entwicklungs- und Büroräume als auch über einen Reinraum sowie Geräte wie 3D-Druck, CNC, Laserbearbeitung und Leiterplattenbestückung sowie eine selbst aufgebaute Testplattform des Teams.
Dieses eng verzahnte Modell von Forschung und Fertigung ermöglicht es den Ingenieuren, Entwurf, Bearbeitung und Tests am selben Ort durchzuführen und die Lösungen schnell anhand von Rückmeldungen anzupassen. Für Taktil-Hardware, bei der Material, Lichtweg, Struktur und Schaltung ständig optimiert werden müssen, istdie Verkürzung des Validierungszyklusein wichtiger Schritt auf dem Weg des Produkts zur Ingenieurreife.
Weniger als ein Jahr nach der Gründung hat Shita nach und nach ein System für Entwicklung und Auslieferung von Taktilsensoren und Datenerfassungsgeräten aufgebaut; die Kunden umfassen Hochschullaboratorien im In- und Ausland, führende Modellunternehmen sowie Hersteller von Greifhänden.
Im Zuge der Kommerzialisierung stellte Vision Tower fest, dass verschiedene Kunden deutlich unterschiedliche Anforderungen an die Haptik haben. Manche achten auf die Reaktionsgeschwindigkeit, andere streben eine höhere Kraftmessgenauigkeit an, wieder andere müssen Texturen wahrnehmen, und bei manchen steht zunächst der begrenzte Bauraum im Vordergrund.
Das bedeutet: Selbst wenn photonische Kristalle einzigartige Vorteile bei Schlankheit, Leichtigkeit und dichter Wahrnehmung bieten, heißt das nicht, dass sie alle haptischen Technologierouten ersetzen können.
Dahertreibt Vision Tower einerseits die Entwicklung flexibler photonischer Kristall-E-Häute kontinuierlich voran; andererseits legt das Unternehmen rund um die tatsächlichen Kundenbedürfnisse verschiedene haptische Lösungsansätze wie visuelle Taktile Sensorik, piezoresistive und kapazitive Verfahren an und bietet entsprechende Sensorprodukte an.。
Neben der Hardware dehnt Vision Tower sein Geschäft auch auf Robotikdaten und Operationssteuerung aus.
Im Bereich der Datenerhebung hat das Unternehmen Geräte wie visuell-taktile Datenerfassungs-Greifer, das EGO-Datenerfassungssystem und Datenerfassungsrucksäcke entwickelt, um das Training von Robotmodellen mit Informationen wie Kontaktzuständen und Kraftänderungen zu ergänzen.
Was Roboter jedoch benötigen, sind nicht nur mehr taktile Daten, sondern die Fähigkeit, ihre Bewegungen in Echtzeit anhand von Kontaktfeedback anzupassen.
Zu diesem Zweck entwickelt Vision Tower ein eigenes taktiles Steuerungsmodell – das „aufgesetzte taktile Kleinhirn“. Der Entwurfsansatz besteht darin, mit übergeordneten Robotmodellen wie VLA zusammenzuarbeiten: Das übergeordnete Modell ist für das Verständnis der Aufgabe und die Bewegungsplanung zuständig, während das taktile Modell anhand des Kontaktfeedbacks lokale Anpassungen von Kraft, Position und Pose vornimmt.
In internen Tests einiger typischer Aufgaben wie Tafelwischen und Stecker-Einführen stieg die Erfolgswahrscheinlichkeit der Roboter bei den Aufgaben nach Einführung des Feedbacks des taktilen Kleinhirns um bis zu nahezu 100 %.
Die gemeinsame Entwicklung von Sensoren und Modellen ermöglicht es Vision Tower zudem, von den tatsächlichen Operationsanforderungen aus die Hardwarekonstruktion und die Methoden der Datenerfassung rückwirkend zu optimieren und so schrittweise einen technologischen Fundus von der taktilen Wahrnehmung bis zur Operationssteuerung aufzubauen.
Allerdings bleibtdie flexible photonische Kristall-Elektronenhautvorläufig die Kernproduktichtung von Shita. Im Vergleich zu einzelnen Fingerspitzen-Sensoren bietet die Elektronenhaut die Möglichkeit, eine größere Kontaktfläche abzudecken, und stellt höhere Anforderungen an die Materialherstellung, die Geräteintegration und die Massenproduktion.
Der Beitritt der Investoren wie Huawei Hubble wird Shita finanzielle Unterstützung für die weitere Vorantreibung der Produktentwicklung und Kommerzialisierung bieten.
Von photonischen Kristallmaterialien über unabhängige taktile Module bis hin zu großflächiger flexibler Elektronenhaut, die sich an komplexe gekrümmte Oberflächen anpassen kann – Shita versucht, die Form taktiler Sensoren zu verändern, und erkundet zugleich eine weitere Art, wie Roboter die physische Welt wahrnehmen.
Roboter verfügen bereits über immer stärkere Fähigkeiten im visuellen Verstehen und in der Bewegungsplanung, aber um wirklich in die physische Welt einzutreten, müssen sie noch lernen, wie man Kontakt aufnimmt, empfindet und anpasst.
Shita hat sich entschieden, mit einer weichen Elektronenhaut zu beginnen, um die Art, wie Maschinen die Welt wahrnehmen, dem Menschen einen Schritt näherzubringen.
*Dieser Artikel wurde von QbitAI mit Genehmigung veröffentlicht; die dargestellten Ansichten liegen allein beim ursprünglichen Autor.