
Yunzhong, desde Afeisi
Quantum Bit | Cuenta oficial de WeChat QbitAI
Los robots ya pueden correr, saltar y dar volteretas, pero cuando se trata de recoger un huevo o apretar una tuerca, las cosas ya no son tan simples.
La visión puede decirle al robot dónde está el objeto, pero es difícil que, después de que se produce el contacto, le indique con precisión cuánta fuerza empleó, si hubo deslizamiento y cómo ajustar el siguiente paso. Es por eso que lapercepción táctilse está convirtiendo en una nueva dirección tecnológica disputada por la industria robótica.
Recientemente, una empresa de Shenzhen fundada por un doctor nacido en el 98 eligió un camino un tanto diferente:en lugar de partir de los algoritmos o de las estructuras de sensores tradicionales, rediseñó el sensor táctil del robot utilizando un material de cristal fotónico que cambia de color con la presión。
Esta empresa se llama Shita Robotics.
El 13 de octubre, Shenzhen Shita Robotics Technology Co., Ltd. (en adelante "Shita") completó su ronda de financiación angel. Los inversores de esta ronda incluyen a Hubble Investment, filial de Huawei, fondos de Shenzhen High-tech Investment e Gaoxuan Investment, entre otros, con Duowei Capital como asesor financiero exclusivo.
Zhang Wei, fundador y CEO de Shita, nació en 1998. Su doctorado se realizó en un programa conjunto entre la Universidad de Ciencia y Tecnología del Sur (SUSTech) y la Universidad de la Ciudad de Hong Kong, con una línea de investigación que abarca materiales ópticos y robótica. El equipo de la empresa tiene unaedad promedio de unos 23 añosy sus miembros principales provienen del Laboratorio de Óptica de Cristales Líquidos Inteligentes de la SUSTech, cubriendo áreas como materiales, circuitos de dispositivos y algoritmos.
La juventud es el rasgo más visible de este equipo, pero lo que le valió el favor del capital industrial fue una innovación tecnológica proveniente de la ciencia de los materiales.
Shita está combinando cristales fotónicos flexibles con dispositivos fotosensibles para desarrollar una solución de piel electrónica flexible con un espesor menor a 1 mm y una densidad de percepción superior a 10,000 puntos/cm².
En comparación con los sensores táctiles tradicionales, esta piel electrónica aspira a mantener una percepción de alta densidad y, al mismo tiempo, resolver aún más los problemas de espesor, flexibilidad e integración en grandes áreas de los sensores.
Más allá de la piel electrónica, Shita también ha establecido, en torno a los sensores táctiles, los equipos de adquisición de datos y los modelos de control táctil, un sistema completo de I+D que va desde el hardware hasta los algoritmos.
Un doctor nacido en el 98 emprende un negocio: ¿por qué reinventar el tacto partiendo de los materiales?
Zhang Wei no era inicialmente un emprendedor robótico típico. Su formación investigadora procedía de los materiales ópticos.
Durante su doctorado, realizado en programa conjunto entre la SUSTech y la Universidad de la Ciudad de Hong Kong, trabajó con elastómeros de cristal líquido, dispositivos ópticos flexibles y cómo aprovechar las estructuras microscópicas internas de los materiales para lograr diferentes funciones ópticas.
Más tarde, Zhang Wei comenzó a preguntarse si estas tecnologías de materiales podrían usarse para resolver problemas reales de la manipulación robótica.
Uno de sus puntos de partida fue ver los robots de Unitree en el escenario del Festival de Primera de la Televisión Central de China. En la actualidad, los robots ya han demostrado una gran capacidad de movimiento, pero entre correr, saltar y dar volteretas y realmente trabajar hay todavía un largo camino.
Zhang Wei descubrió que, al realizar muchas operaciones finas, los seres humanos no necesitan mirar sus manos constantemente. Al levantar una taza, ajustar la fuerza de agarre o apretar la tapa de una botella, los dedos corrigen continuamente el movimiento según la retroalimentación del contacto.
Pero los robots suelen carecer de esta capacidad. "Lo que nos interesa es si el tacto puede permitir a los robots realizar operaciones que antes hacían mal o directamente no podían hacer". En su opinión, para que los robots entren en escenarios de operación complejos, el tacto es un eslabón inevitable.
El problema es que los sensores táctiles existentes están lejos de alcanzar el estado ideal. Las líneas tecnológicas piezorresistivas, capacitivas, de tacto magnético y visotáctiles llevan años desarrollándose y cada una tiene sus escenarios de aplicación, pero lograr al mismo tiempo delgadez, alta densidad y bajo costo en espacios limitados como los dedos o las palmas de un robot sigue planteando numerosas dificultades de ingeniería.
Tomemos como ejemplo el tacto visotáctil. Este tipo de sensores suele observar la deformación de la superficie de contacto mediante cámaras, y luego los algoritmos calculan el estado del contacto y la información de fuerzas. Su ventaja es que pueden obtener abundante información de contacto, pero las cámaras, la estructura óptica y la distancia de imagen limitan también la posibilidad de hacer los sensores aún más delgados. Para la punta de los dedos, este problema quizá pueda resolverse optimizando la estructura. Pero si se desea que el tacto cubra toda la palma, e incluso otras partes del cuerpo del robot, el espesor y el volumen de los módulos tradicionales se convierten en una carga mayor.
Desde el punto de vista de Shita, un sensor táctil ideal debe equilibrar tres indicadores:alta densidad de percepción, bajo costo y poco espesor。
Así que decidieron buscar la respuesta en el propio material. Su tecnología central es una clase de materiales de cristal fotónico flexible, representados por los elastómeros de cristal líquido colestérico (CLCE).
Este material tiene una característica muy interesante: el color no proviene de pigmentos, sino que es generado por la estructura helicoidal periódica formada por las moléculas de cristal líquido en su interior. Cuando el material sufre presión o deformación, el período de la estructura helicoidal interna también cambia, lo que a su vez provoca variaciones en el espectro de reflexión y en el color.
Es decir, el material en sí mismo puede convertir una deformación mecánica invisible en una señal óptica legible.Por ejemplo, en un cristal fotónico con una estructura de seiscientos o setecientos nanómetros, tras apilar diez capas, un cambio de un micrómetro puede hacer que la longitud de onda pase de 600 nanómetros a 500 nanómetros, pasando directamente del rojo al verde.
Esto equivale a expresar, mediante la respuesta óptica del material, una deformación originalmente muy pequeña como una diferencia de color claramente perceptible.
Esta característica sienta las bases para una percepción sensible en estructuras delgadas y ligeras. Además, la estructura periódica del cristal fotónico puede formarse mediante la autoorganización de las moléculas y luego fijarse mediante una red de polímeros elásticos, lo que otorga al material suavidad, capacidad de deformación y respuesta óptica, y también hace posible la fabricación en grandes áreas y la reducción de los costos de producción.
Para Shita, el verdadero trabajo técnico no consistió en descubrir que el cristal fotónico cambia de color, sino encómo convertir este material en un sensor táctil capaz de leerse de forma estable, fabricarse de manera repetible y, finalmente, integrarse en un robot。
Las pruebas de 100万 veces a las que se sometieron los sensores producidos en serie de Shita arrojaron una tasa de error inferior al 5% en todos los casos
Quitar la cámara y crear una verdadera piel electrónica suave
Los materiales de cristal fotonico capaces de percibir la presión son solo el primer paso.
A continuación surge una cuestión más realista: ¿cómo convertirla en un producto que los robots puedan realmente utilizar?
La solución de piel electrónica de próxima generación de Shita combina cristales fotónicos flexibles de cambio de color por fuerza, capas intermedias transparentes, matrices fotosensibles de TFT flexibles y una capa de retroiluminación. Entre ellos, los cristales fotónicos se encargan de percibir el contacto y la deformación, mientras que la matriz fotosensible flexible se encarga de leer las señales ópticas.
A diferencia de la visión-táctil tradicional, que necesita reservar espacio de imagen para la cámara, este diseño integra los componentes de lectura óptica en la estructura de película delgada, lo que posibilita reducir aún más el grosor del sensor.
El material se encarga de la percepción y la matriz fotosensible de la lectura. Al cambiar la forma de combinar estos dos elementos, Shita aspira a convertir los sensores táctiles de alta densidad en una piel electrónica verdaderamente suave, ligera y delgada.Su piel electrónica de cristal fotónico puede tener un grosor inferior a 1 mm, con una densidad de percepción de más de 10,000 puntos/cm².
Estos dos indicadores corresponden respectivamente a dos problemas clave de la piel electrónica.
Uno essi cabe instalar. El espacio de los dedos y las palmas de los robots es muy limitado; si el sensor es demasiado grueso, afecta al diseño de la estructura del cuerpo e incluso puede restringir el movimiento de los dedos.
El otro essi puede percibir con suficiente finura. Cuando un robot agarra un objeto, el contacto no suele producirse en un solo punto, sino distribuirse en varias zonas. Una mayor capacidad de resolución espacial ayuda a registrar los detalles del contacto en esas zonas.
La flexibilidad amplía aún más el ámbito de aplicación de la piel electrónica. La mano humana no es plana: los dedos, las articulaciones y la palma presentan curvaturas complejas. Los módulos independientes tradicionales difícilmente cubren todos los puntos de contacto, mientras que una película flexible tiene la oportunidad de desplegarse a lo largo de estas superficies.
Esta es también una dirección importante para la siguiente fase de la piel electrónica de Shita:extender la percepción táctil desde las yemas de los dedos hacia superficies mayores de la mano, explorando además la cobertura táctil de toda la palma e incluso de otras partes del cuerpo del robot.
Por supuesto, que el material pueda doblarse no significa que toda la piel electrónica ya disponga de una capacidad madura de despliegue en grandes superficies. La matriz fotosensible, la estructura de encapsulado, la consistencia de los dispositivos y la durabilidad a largo plazo deberán seguir resolviéndose en los posteriores procesos de ingenierización.
Pero el espacio de aplicación de esta línea tecnológica no se limita a los robots. Por ejemplo, productos como asientos de automóvil, colchones y equipos de masaje también presentan necesidades de percepción de presión flexible. Las superficies de contacto de estos equipos suelen ser grandes y de formas irregulares. Si el sensor es lo bastante delgado y suave, y cuenta con una alta densidad de percepción, existe la oportunidad de añadir capacidad de percepción de presión y estado de contacto sin alterar notablemente la forma original del producto.
Esta es la razón por la que Shita espera entrar en más escenarios de aplicación con su piel electrónica de cristal fotónico.
De la innovación en materiales a la entrega de productos: Shita avanza hacia la comercialización del sentido del tacto
La innovación en materiales es el punto de partida tecnológico de Shita, pero para una startup de hardware hay numerosos problemas de ingeniería entre el material de laboratorio y un producto entregable.
¿Cómo garantizar la consistencia del material? ¿Cómo encapsular los sensores? ¿Cómo reducir los costes de fabricación? Si el cliente plantea nuevos requisitos de dimensiones y estructura, ¿se puede adaptar con rapidez? Estas preguntas no pueden resolverse con un solo artículo científico.
Para Shita, la exploración tecnológica de pasar de 0 a 1 fue relativamente fluida, pero del 1 al 10 y luego al 100, el verdadero desafío reside encómo convertir la ventaja tecnológica en un producto estable, fabricable y capaz de entregarse de forma sostenida。
Actualmente, el equipo de Shita cuenta con unas 50 personas, con una edad media de unos 23 años. Este equipo joven adopta una estructura organizativa plana y concentra la investigación de materiales, el diseño de dispositivos, la fabricación y la verificación por pruebas en un mismo lugar.
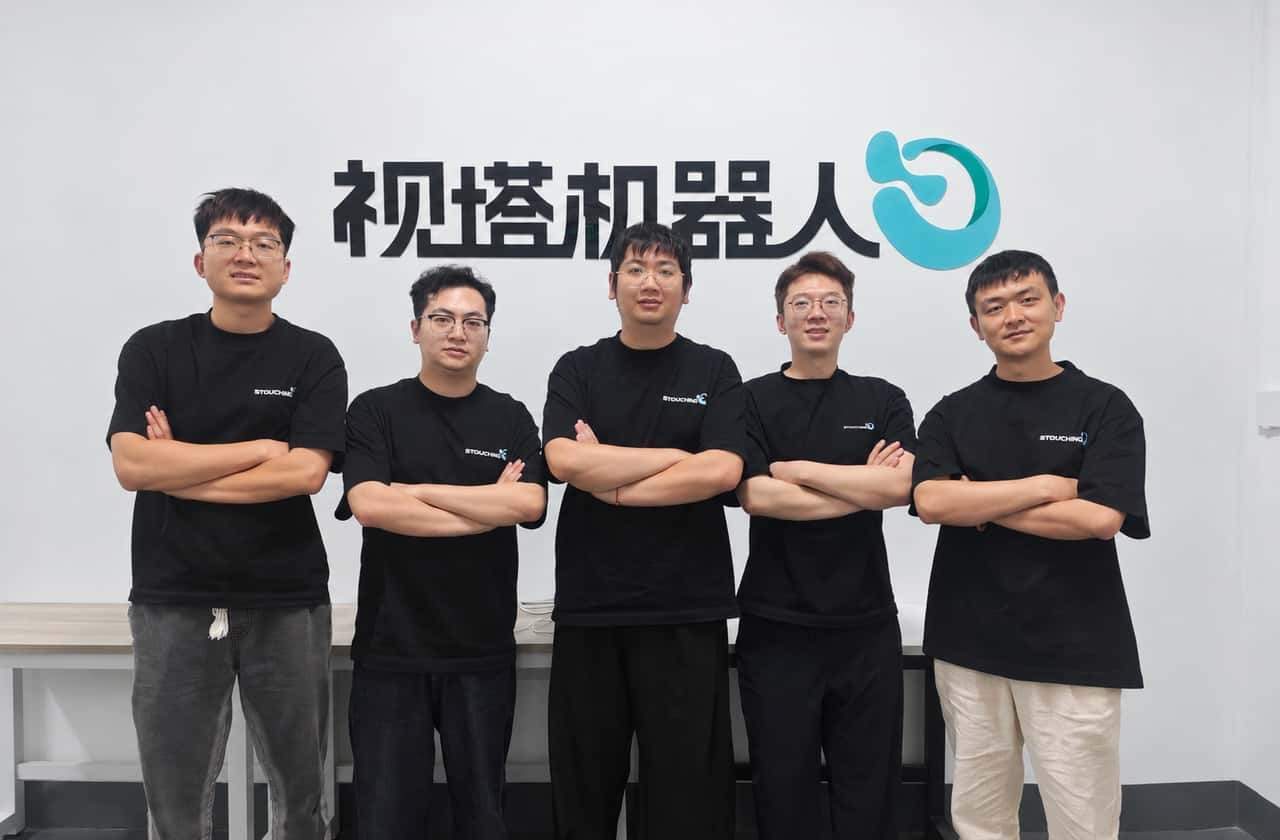
Equipo central de Shita; tercero desde la izquierda, el fundador y CEO Zhang Wei
En unos 800 m² de espacio de investigación y producción en Shenzhen, disponen tanto de zonas de oficina de I+D como de sala limpia, y de equipos de impresión 3D, CNC, mecanizado por láser y montaje de circuitos, además de una plataforma de pruebas construida por el propio equipo.
Este modelo de estrecha conexión entre investigación y fabricación permite a los ingenieros completar el diseño, el mecanizado y las pruebas en un mismo lugar, y ajustar rápidamente las soluciones según los comentarios. Para un hardware táctil que exige optimizar repetidamente materiales, rutas ópticas, estructuras y circuitos,acortar el ciclo de verificaciónes un paso importante para que el producto avance hacia la ingenierización.
En menos de un año desde su fundación, Shita ha establecido progresivamente un sistema de investigación y entrega de sensores táctiles y equipos de adquisición de datos, con clientes que incluyen laboratorios universitarios de dentro y fuera del país, empresas destacadas de modelos y fabricantes de manos robóticas.
Durante el proceso de comercialización, Shita también ha descubierto que existen diferencias notables en los requisitos táctiles de los distintos clientes. Algunos se centran en la velocidad de respuesta, otros buscan una mayor precisión en la medición de fuerzas, otros necesitan percibir texturas y, en algunos casos, la limitación inicial es el espacio de instalación.
Esto significa que, aunque los cristales fotorónicos tienen ventajas únicas en cuanto a ligereza, delgadez y percepción de alta densidad, ello no implica que puedan sustituir a todas las rutas tecnológicas táctiles.
Por lo tanto,por un lado, Shita sigue impulsando el I+D de piel electrónica flexible de cristal fotorónico; por otro, en función de las necesidades reales de los clientes, establece diferentes soluciones táctiles como la visiotáctil, la piezorresistiva y la capacitiva, ofreciendo los productos de sensores correspondientes.。
Además del hardware, Shita también se está extendiendo hacia los datos de robots y el control de manipulación.
En cuanto a la recopilación de datos, la empresa ha desarrollado equipos como pinzas de recopilación de datos visiotáctiles, el sistema de recopilación de datos EGO y mochilas de recopilación de datos, para complementar la información sobre el estado de contacto y los cambios de fuerza en el entrenamiento de modelos de robots.
Pero lo que los robots necesitan no es solo más datos táctiles, sino la capacidad de ajustar sus movimientos en tiempo real según la retroalimentación del contacto.
Para ello, Shita está desarrollando su propio modelo de control táctil, el «cerebelo táctil externo». Su concepto de diseño consiste en colaborar con modelos robóticos de nivel superior como los VLA: el modelo de nivel superior se encarga de comprender la tarea y planificar los movimientos, mientras que el modelo táctil realiza ajustes locales de fuerza, posición y postura según la retroalimentación del contacto.
En pruebas internas de algunas tareas típicas, como borrar la pizarra o insertar enchufes, tras introducir la retroalimentación del cerebelo táctil, la tasa de éxito de las tareas de los robots aumentó hasta casi un 100%.
El desarrollo conjunto de sensores y modelos también permite a Shita, partiendo de las necesidades reales de manipulación, optimizar a su vez el diseño del hardware y los métodos de recopilación de datos, formando gradualmente una acumulación tecnológica que abarca desde la percepción táctil hasta el control de manipulación.
Sin embargo,la piel electrónica flexible de cristales fotónicossigue siendo la dirección de producto más central de Shita en la etapa actual. En comparación con un sensor individual para la punta del dedo, la piel electrónica tiene la oportunidad de cubrir un área de contacto mayor, y también impone requisitos más exigentes en cuanto a la preparación de materiales, la integración de dispositivos y la fabricación a escala.
La incorporación en esta ocasión de inversores como Hubble de Huawei aportará apoyo financiero para que Shita siga avanzando en el desarrollo de productos y su comercialización.
Desde materiales de cristal fotónico hasta módulos táctiles independientes, y luego hasta una piel electrónica flexible de gran área capaz de adaptarse a superficies curvas complejas, Shita está intentando cambiar la forma de los sensores táctiles y también explorando otra manera de que los robots perciban el mundo físico.
Los robots ya poseen capacidades cada vez más fuertes de comprensión visual y planificación de movimientos, pero para entrar verdaderamente en el mundo físico todavía necesitan aprender a tocar, sentir y ajustar.
Shita ha elegido comenzar con una piel electrónica suave, acercando un poco más la forma en que las máquinas perciben el mundo a la de los humanos.
*Este artículo es publicado por QbitAI con autorización; los puntos de vista pertenecen únicamente al autor original.