
Por Yunzhong, desde Aofeisi
QbitAI (Cuantunwei) | Cuenta oficial de WeChat: QbitAI
Vaya cosa: hasta un exalto ejecutivo de Boston Dynamics ha quedado cautivado por un robot chino.
Recientemente, una publicación se hizo viral en el mundo de la robótica.
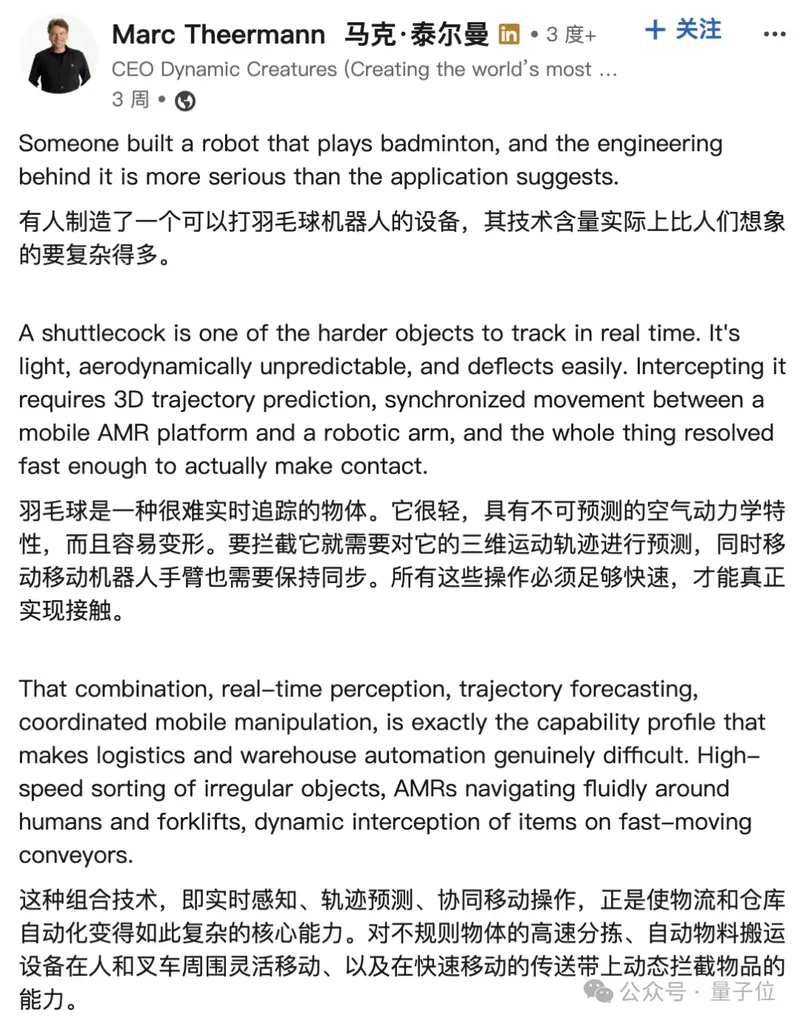
El autor de la publicación, Marc Theermann, tiene un historial imponente: trabajó casi seis años en Boston Dynamics, donde llegó a ser director de estrategia, participó en impulsar la comercialización a escala del robot cuadrúpedo Spot y vivió todo el proceso del robot de manipulación Stretch desde su presentación hasta su venta comercial, lo que lo convierte en un estratega de primer nivel en la comercialización de robots.
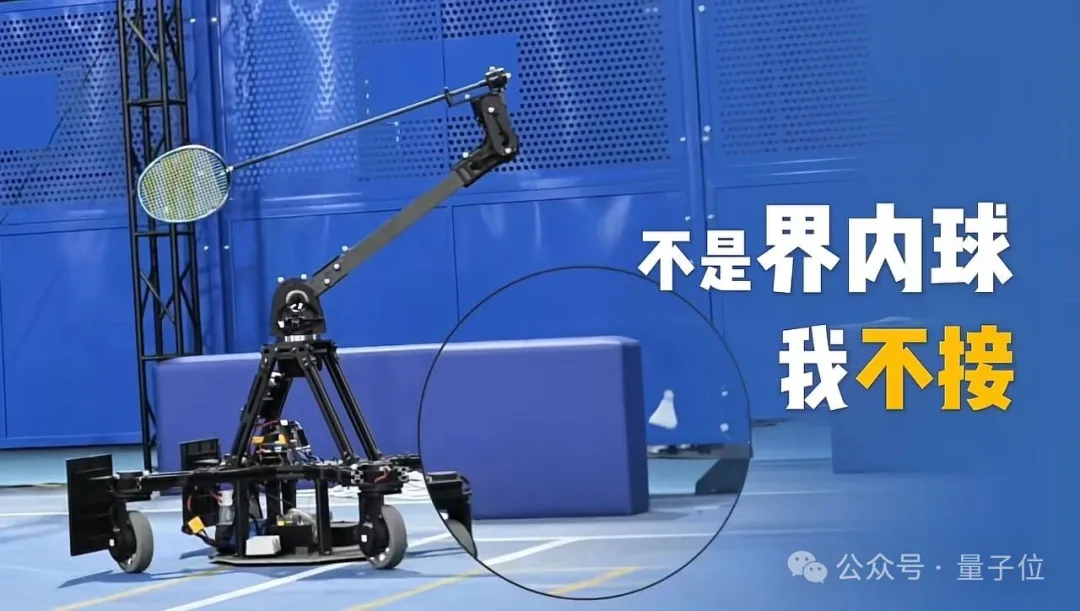
El robot algo «especial» que elogió proviene de Zhejiang Shenchenkaidong Technology Co., Ltd.。
Fundada en marzo de 2025 en Shaoxing, Zhejiang, fue iniciada conjuntamente por la empresa cotizada en la bolsa ADaqian Ecologíay el equipo de investigación liderado por eldoctor Xuan Dong. Xuan Dong fue profesor titular en la Universidad Estatal de Ohio, en Estados Unidos.
Entonces, ¿con qué merece un robot que un exalto ejecutivo de Boston Dynamics lo elogie por su nombre? ¿Qué tecnología se esconde detrás de esta publicación?
¿Qué decía exactamente esa publicación?
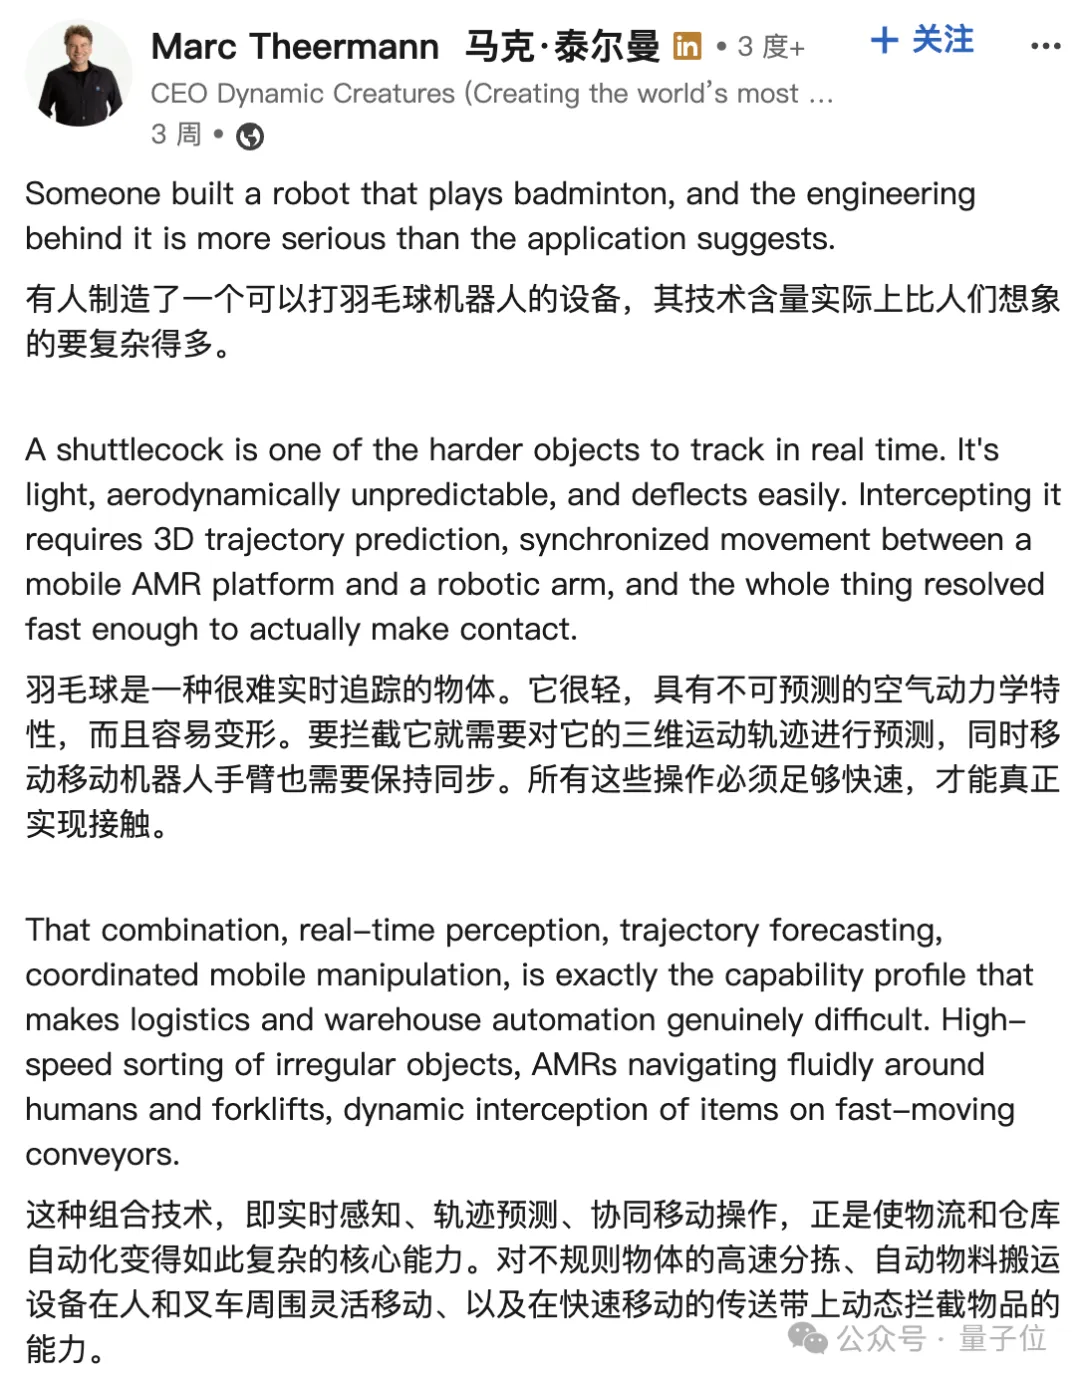
El comentario de Theermann fue más que un elogio: fue un análisis profesional.
Escribió lo siguiente en su texto original:
El volante de bádminton es un tipo de objeto muy difícil de rastrear en tiempo real. Pesa muy poco, su trayectoria aerodinámica es difícil de predecir y se desvía con facilidad.
Para interceptar con éxito un volante, es necesariopredecir la trayectoria en tres dimensiones y sincronizar el movimiento de una plataforma AMR móvil con el brazo robótico, y al mismo tiempo completar todo el cálculo y el control con la suficiente rapidez para golpear realmente el volante.
En su opinión, esta combinación de capacidades —percepción en tiempo real, predicción de trayectorias y operación coordinada entre plataforma móvil y brazo robótico— es precisamente donde reside la verdadera dificultad de la automatización en logística y almacenaje.
Por ejemplo, clasificar objetos irregulares a alta velocidad; permitir que los AMR se desplacen con agilidad entre personas y montacargas; e interceptar dinámicamente objetos en cintas transportadoras de alta velocidad.
En otras palabras, a sus ojos, saber jugar al bádminton es la manifestación externa de un conjunto de capacidades de ingeniería de alto nivel.
Partiendo del bádminton, desarrollar una plataforma física de movimiento de propósito general
Shenchenkaidong creó un cerebro robótico de movimiento, y su propósito inicial no era fabricar un equipo deportivo, sinoconstruir una plataforma física de movimiento de propósito general orientada al mundo físico real.
Losmiembros principales del equipo llevan años especializados encontrol de movimiento de robots, visión artificial y aprendizaje por refuerzodirección, la idea de fondo es la siguiente:
El robot de bádminton es un vehículo tecnológico de inteligencia encarnada de alta dificultad, por lo que el equipo quiere aprovechar este escenario dinámico del bádminton para pulir las capacidades más fundamentales de los robots de propósito general.
Finalmente, esperan que esta plataforma física de movimiento de propósito general, combinada con el cerebro robótico desarrollado por ellos mismos, pueda cerrar el bucle completo de percepción, predicción, toma de decisiones y ejecución coordinada en un mundo físico lleno de perturbaciones e incertidumbres, y así respaldar el desarrollo y la iteración de robots móviles de distintas formas.
Cabe destacar que este robot de bádminton no es una máquina especializada creada únicamente para jugar, sinouna aplicación que se ha desarrollado sobre una plataforma física de movimiento de propósito general。
Esta plataforma se compone de dos partes:
- la capa de hardwarees un chasis móvil reutilizable, accionamientos de motores articulares y un brazo de raqueta con múltiples grados de libertad;
- la capa de softwarees el cerebro robótico de desarrollo propio de Shenchekaidong, encargado de la percepción en tiempo real, la predicción de trayectorias, la toma de decisiones de movimiento y el control de todo el cuerpo.
El bádminton es, por ahora, solo el escenario de aplicación más llamativo de esta plataforma.
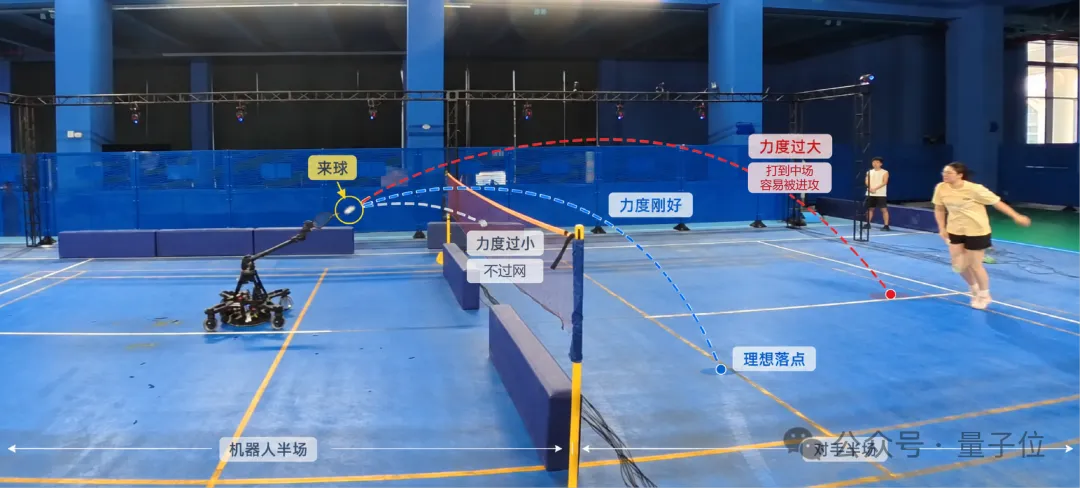 △Escenario experimental del robot de bádminton de Shenchekaidong jugando contra una persona real
Según informes públicos, este robot puede identificar el volante en unos 0.5 milisegundos, su velocidad de golpeo alcanza los 30 metros por segundo y la velocidad de su remate supera los 250 kilómetros por hora; desde el cuerpo del robot, el control del movimiento y la percepción visual hasta los algoritmos de inteligencia artificial, el equipo afirma haber logrado un desarrollo independiente de pila completa, con más de 100 patentes nacionales e internacionales.
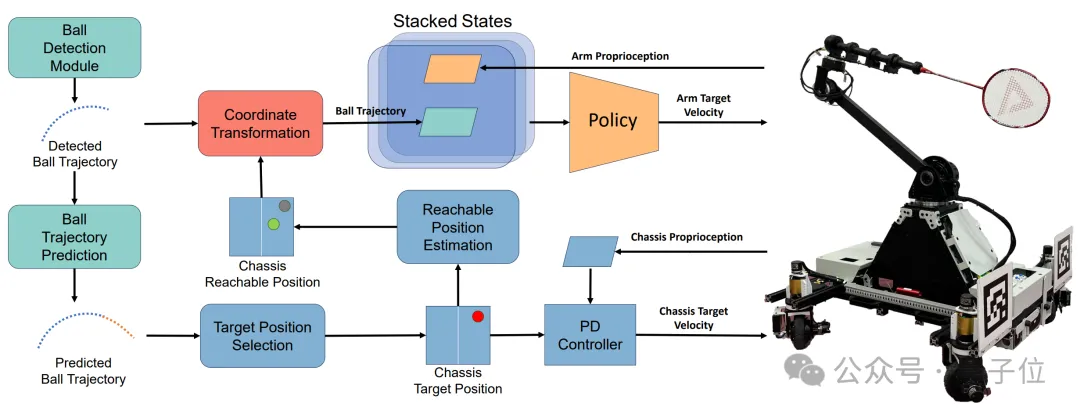 △Arquitectura del sistema y flujo de control del robot de bádminton
Ya en 2022, el mismo equipo presentó en ICCPS, el congreso insignia en el campo de los sistemas ciberfísicos, el sistema VaRSM, que según se sabe es el primer robot autónomo del mundo capaz de practicar simultáneamente tres deportes de raqueta: tenis de mesa, tenis y bádminton.
En 2025, sus logros relacionados en control de cuerpo completo se presentaron en la ICRA, la conferencia de primer nivel en robótica, con una tasa de éxito del 94.5 % en la recepción de pelotas contra una máquina lanzapelotas y del 90.7 % en intercambios continuos contra una persona real.
Un récord Guinness: 1452 palmadas
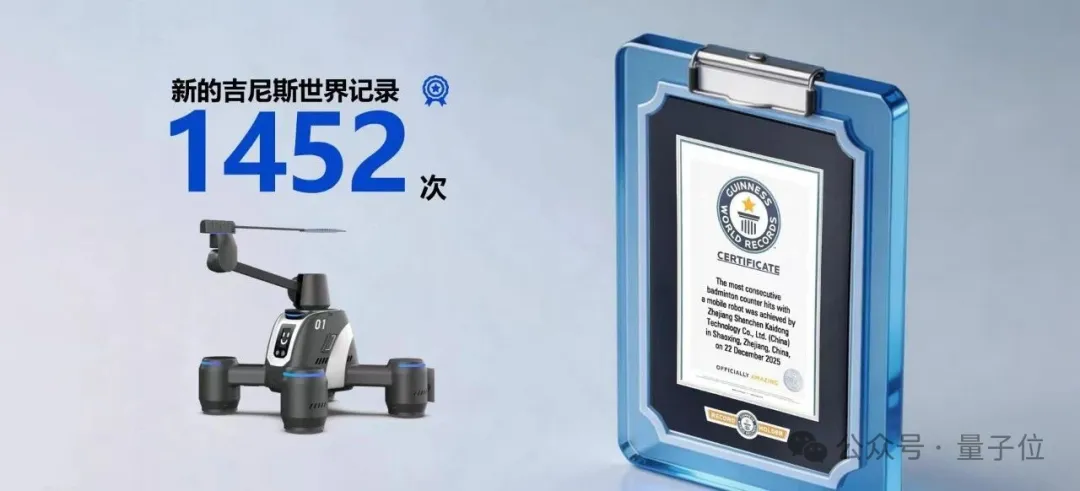
El 22 de diciembre de 2025, en el Centro Conjunto de Innovación de Hangzhou Bay de Shaoxing, el robot de bádminton de Shencheng Kaidong completó un intercambio continuo con un jugador humano: 1452 golpes.
Este resultado fue certificado por el Récord Mundial Guinness, con el nombre de proyectoEl robot móvil con el mayor número de devoluciones consecutivas de bádminton(Most consecutive badminton counter hits with a mobile robot), y los 1452 golpes constituyen también el actual Récord Guinness en esta categoría.
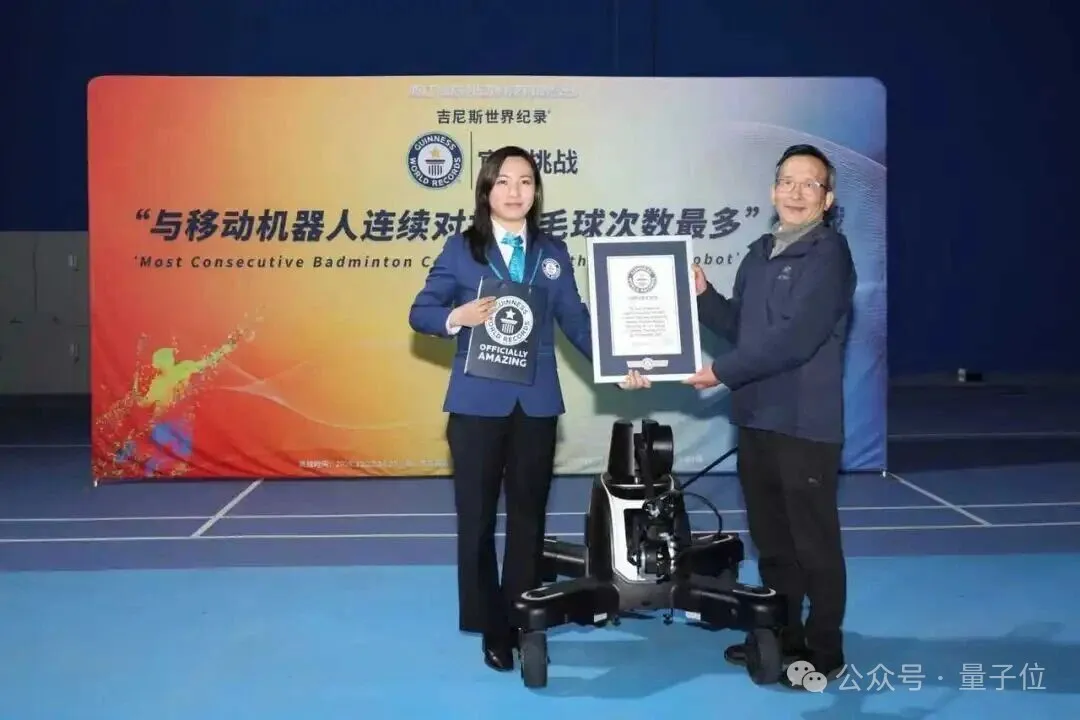
Según los informes públicos, este robot se encuentra en un punto crucial: pasar de prototipo de laboratorio a producto de mercado.
El significado del récord Guinness no reside solo en la cifra en sí, sino en que supone una validación pública de la estabilidad del sistema durante mucho tiempo, a alta intensidad y contra un oponente humano real.
Aterrizaje y escenarios de aplicación
En el ámbito deportivo, el valor más directo de este robot es convertirse en un compañero de entrenamiento incansable.
En el entrenamiento profesional de bádminton, el entrenamiento con múltiples volantes es el método central para mejorar los reflejos y la estabilidad de los golpes, pero la combinación de entrenador y máquina lanzadora es costosa y de ritmo monótono.
Un robot capaz de intercambiar golpes de forma continua y con intensidad ajustable significa que los deportistas pueden obtener en cualquier momento un volumen de entrenamiento cercano al combate real; para los aficionados al bádminton y el mercado de formación juvenil, también puede ser una puerta de entrada con una experiencia altamente interactiva.
Pero lo que Shenzhen Kaidong quiere lograr de verdad no es solo un dispositivo específico para bádminton.
El significado de una plataforma física de movimiento universal es que el chasis de hardware, los accionamientos articulares y el cerebro robótico pueden reutilizarse en otros escenarios que requieran operaciones dinámicas de alta velocidad; el bádminton es solo el primer escenario de validación de esta plataforma.
La onda expansiva industrial más allá de la raqueta
Theermann dejó claro en su publicación el verdadero potencial imaginativo de este robot.
Siguiendo su razonamiento, muchas personas ven este robot de bádminton como una exhibición tecnológica llamativa.
Pero su verdadero valor central ya va mucho más allá del entretenimiento deportivo: ha validado para toda la industria de los robots deportivos una vía tecnológica universal que puede implementarse, ingenierizarse y escalarse.
Durante mucho tiempo, muchas tecnologías robóticas solo podían funcionar de manera estable en entornos de laboratorio estáticos, estructurados y controlados; una vez en el mundo real, ante cambios dinámicos, interferencias aleatorias y entornos impredecibles, solían aparecer problemas de retraso en la toma de decisiones, imprecisión en los movimientos y baja adaptabilidad.
Y Shenzhen Kaidong, apoyándose en su cerebro robótico de desarrollo propio y su plataforma física de movimiento universal, ha logrado en cierta medidala implementación ingenieril del control de movimiento robótico:
permitiendo que el robot se adapte a entornos físicos reales, dinámicos y llenos de incertidumbre, y genere acciones efectivas de alta precisión, alta estabilidad y alta capacidad de respuesta en tiempo real, rompiendo la barrera entre la tecnología de laboratorio y la aplicación industrial.
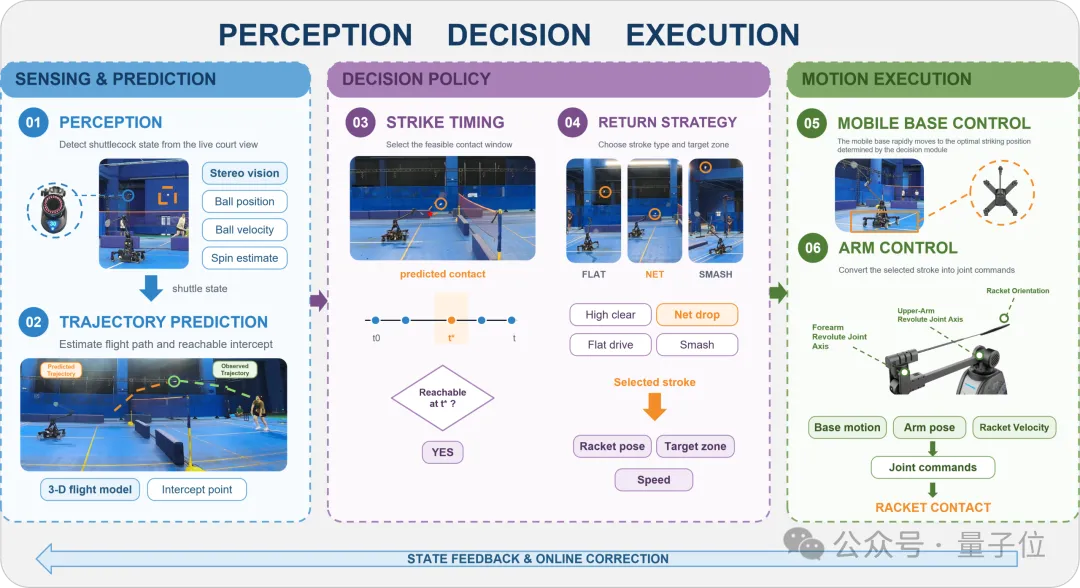
En esencia, hacer que un robot juegue al bádminton con precisión sigue la misma lógica que hacer que un robot realice tareas domésticas de forma autónoma, conduzca de manera inteligente, opere de forma flexible en fábricas o realice inspecciones inteligentes al aire libre: se trata dela misma lógica de inteligencia general。
los escenarios de inteligencia corporeizada dependen, en realidad, de una cadena de circuito cerrado central: percibir con precisión entornos complejos, tomar decisiones inteligentes en milisegundos y ejecutar acciones coordinadas de alta precisión. El avance del robot de bádminton es precisamente la validación y el pulido extremos de esta cadena central.
El equipo eligió el bádminton como escenario de prueba tecnológica precisamente porqueexige del robot una gran capacidad de percepción dinámica, predicción de trayectorias, control de movimiento y resistencia a interferencias.
El volante de bádminton es extremadamente ligero, su trayectoria de vuelo se ve fácilmente afectada por las corrientes de aire y el ritmo de ataque y defensa es muy rápido; frente a una persona real, la dirección, la velocidad y el punto de caída del volante cambian constantemente.
Esto significa que el robot debe completar la percepción, la predicción, la decisión y la ejecución en un tiempo muy breve, lo que constituye una prueba de alta intensidad para la capacidad de tiempo real y la coordinación de todo el sistema.
Por ello, el bádminton es más bien un campo de validación de alta dificultad. Al menos demuestra que este sistema ya ha completado una validación de circuito cerrado bastante integral en tareas reales de alta velocidad, dinámicas y llenas de perturbaciones, y sienta las bases tecnológicas para expandirse después hacia otras tareas de operación dinámica. Por ejemplo:
- en el ámbito de la logística, lograr una clasificación dinámica de alta velocidad, la manipulación de paquetes desordenados y el transporte inteligente con coexistencia de personas y máquinas;
- En el campo de los robots móviles, se adapta a la conducción autónoma en condiciones de carretera complejas, a la evasión dinámica de obstáculos y a las operaciones flexibles;
- Al mismo tiempo, puede otorgar capacidades de manera amplia a diversos productos terminales, como robots de servicio doméstico, brazos robóticos industriales flexibles y robots especiales de inspección.
Desde esta perspectiva, un partido de bádminton entre humano y robot, aunque parece una demostración tecnológica de entretenimiento, en realidad valida todo un conjunto de capacidades de circuito cerrado en tiempo real del robot.
Demuestra que los robots ya pueden liberarse, en ciertos escenarios dinámicos de alta velocidad, de la fuerte dependencia de guiones fijos y entornos estáticos, y comenzar a avanzar hacia tareas más complejas y abiertas del mundo real.
Antecedentes del equipo fundador y de los accionistas
La base técnica de Shenchendong, proviene de un equipo que abarca el mundo académico y la industria.
Presidente del consejo de administraciónProfesor Xuan Dong, licenciado y máster en Ingeniería Electrónica por la Universidad Jiao Tong de Shanghái, doctor en Ingeniería Informática por la Universidad Texas A&M de EE. UU., IEEE Fellow, Profesor Visitante del Programa Changjiang del Ministerio de Educación y talento de élite de Zhejiang.
Fue docente en el Departamento de Ciencias y Ingeniería de la Computación de la Universidad Estatal de Ohio en EE. UU. durante más de 20 años, y desde 2013 ejerce como profesor titular permanente en dicho departamento.
Hasta la fecha, el profesor Xuan Dong ha publicado más de 160 artículos académicos de alto nivel, que abarcan redes, percepción, robótica, visión por computadora y otras áreas, con resultados presentados en conferencias de referencia del sector como ICCPS, NeurIPS e ICCV. Se ha dedicado durante mucho tiempo a la investigación en redes y sistemas e inteligencia robótica, y es la piedra angular del equipo en cuanto a altura académica y visión de sistemas.
CEOBai Xiaole, licenciado en Ingeniería Electrónica por la Universidad del Sudeste, doctor en Ingeniería Informática por la Universidad Estatal de Ohio, con una larga trayectoria en inteligencia artificial, macrodatos, aprendizaje automático y transformación digital, autor de más de 40 publicaciones de alto nivel y ex-CEO de una empresa incluida entre las 500 empresas privadas más grandes de China.
CTOYang Fan, licenciado y máster por el Departamento de Ingeniería Electrónica de la Universidad Jiao Tong de Shanghái, doctor en Ingeniería Informática por la Universidad Estatal de Ohio, es autor principal de los artículos VaRSM (ICCPS 2022) y Hamlet (ICRA 2025), y uno de los responsables técnicos centrales que llevaron estas dos generaciones de robots de deportes de raqueta desde el concepto hasta la materialización.
En el plano del capital, la empresa es propiedad conjunta de la compañía cotizada en la bolsa china (acciones A) Daqian Ecology y del equipo técnico. Zhang Yuan, controlador efectivo de Daqian Ecology, es un veterano del grupo BBK, actualmente consejero de OPPO y director no ejecutivo de J&T Express; el presidente del consejo de Daqian Ecology es Duan Liping. La empresa se constituyó en marzo de 2025, con un capital registrado de unos 24,75 millones de yuanes, y tiene su sede en Zhejiang.
Desde el primer robot de raqueta tres en uno del mundo en 2022, pasando por la tasa de éxito del 90,7 % en partidas contra humanos publicada en el artículo de la ICRA en 2025, hasta el récord Guinness obtenido ese mismo año, este equipo ha empleado años de trabajo para convertir un concepto académico, paso a paso, en un sistema real demonstrable, capaz de competir y comercializable.
A modo de cierre
La industria de la robótica nunca ha carecido de vídeos espectaculares; lo que falta es la paciencia de construir capacidades exigentes y someterlas a prueba en escenarios reales.
El tiempo que tarda un volante de bádminton en volar es de apenas unos cientos de milisegundos, pero un equipo dedicó años a perfeccionar esos cientos de milisegundos.
Cuando el exdirector de estrategia de Boston Dynamics escribió sobre este robot chino la frase "parece que solo juega al bádminton, pero la dificultad de ingeniería que hay detrás supera con creces lo imaginable", lo que realmente vio fue una transformación en marcha:
los equipos de robótica de China ya han comenzado a demostrar, en los escenarios de confrontación dinámica más difíciles, una solidez reconocida por sus pares de todo el mundo.
La cancha es solo el punto de partida; el verdadero destino de esta capacidad es el complejo campo de batalla del mundo real.
*Este artículo es publicado por QbitAI con autorización; las opiniones pertenecen exclusivamente al autor original.