
Par Yunzhong, depuis Aofeisi
QbitAI | Compte officiel QbitAI
Les robots savent déjà courir, sauter et faire des galipettes, mais dès qu'il s'agit de saisir un œuf ou de serrer un écrou, la tâche n'est plus si simple.
La vision peut indiquer au robot où se trouve l'objet, mais il lui est difficile, une fois le contact établi, de lui dire avec précision la force appliquée, s'il y a glissement, et comment s'ajuster à l'étape suivante. C'est pourquoi lesens tactileest en train de devenir une nouvelle direction technologique disputée dans l'industrie de la robotique.
Récemment, une société de Shenzhen fondée par un docteur né en 98 a choisi une voie un peu différente :plutôt que de partir des algorithmes ou des structures de capteurs classiques, elle redéfinit les capteurs tactiles des robots grâce à un matériau à cristaux photoniques qui change de couleur sous la pression。
Cette société s'appelle Shita Robotics.
Le 10/13, Shenzhen Shita Robotics Technology Co., Ltd. (ci-après « Shita ») a finalisé son tour de financement en amorçage. Les investisseurs de ce tour comprennent Hubble Investment, filiale de Huawei, des fonds de Shenzhen Hi-tech Investment et Gaoxuan Investment, avec Multi-Dimensional Capital comme conseiller financier exclusif.
Zhang Wei, fondateur et CEO de Shita, est né en 1998. Sa formation doctorale, menée conjointement par l'Université des sciences et technologies du Sud (SUSTech) et l'Université de la ville de Hong Kong, couvrait à la fois les matériaux optiques et la robotique. L'équipe de l'entreprise aun âge moyen d'environ 23 ans, et ses membres clés proviennent du Laboratoire d'optique des cristaux liquides intelligents de la SUSTech, couvrant les matériaux, les circuits et dispositifs ainsi que les algorithmes.
La jeunesse est l'étiquette la plus visible de cette équipe, mais ce qui a séduit les capitaux industriels, c'est une innovation technologique issue de la science des matériaux.
Shita combine actuellement des cristaux photoniques souples avec des composants photosensibles pour développer une peau électronique flexible d'une épaisseur inférieure à 1 mm et d'une densité de perception supérieure à 10,000 points/cm².
Par rapport aux capteurs tactiles traditionnels, cette peau électronique vise à résoudre davantage les problèmes d'épaisseur, de flexibilité et d'intégration à grande surface des capteurs, tout en maintenant une perception à haute densité.
Au-delà de la peau électronique, Shita a également construit, autour des capteurs tactiles, des équipements de collecte de données et des modèles de contrôle tactile, un système complet de R&D allant du matériel aux algorithmes.
Un docteur né en 98 qui entreprend : pourquoi repartir des matériaux pour refaire le tactile ?
Au départ, Zhang Wei n'était pas un entrepreneur typique de la robotique. Son parcours de recherche provient des matériaux optiques.
Durant son doctorat en formation conjointe entre la SUSTech et l'Université de la ville de Hong Kong, il a travaillé sur les élastomères de cristaux liquides, les dispositifs optiques souples, et sur la manière d'utiliser les microstructures internes des matériaux pour réaliser différentes fonctions optiques.
Plus tard, Zhang Wei s'est demandé si ces technologies de matériaux pouvaient servir à résoudre des problèmes concrets de manipulation robotique.
L'un des points de départ fut de voir les robots Unitree sur la scène du Gala du Nouvel An. Les robots actuels font déjà preuve de grandes capacités motrices, mais il reste un long chemin entre courir, sauter et culbuter, et vraiment travailler.
Zhang Wei a remarqué que pour accomplir de nombreuses opérations fines, l'humain n'a pas besoin de fixer constamment ses mains. Prendre un verre, ajuster la force de préhension, visser un bouchon : les doigts corrigent en permanence le mouvement selon le retour du contact.
Les robots manquent souvent de cette capacité. « Ce qui nous intéresse, c'est de savoir si le sens tactile peut permettre aux robots d'accomplir des opérations qu'ils réussissaient mal, voire qu'ils ne pouvaient pas réaliser. » Selon lui, pour que les robots accèdent à des scénarios de manipulation complexes, le sens tactile est une étape incontournable.
Le problème, c'est que les capteurs tactiles actuels sont encore loin de l'idéal. Les voies technologiques piézorésistive, capacitive, tactile magnétique et visuo-tactile se sont développées depuis des années et ont chacune leurs cas d'usage, mais atteindre simultanément finesse, haute densité et faible coût dans l'espace limité des doigts et paumes de robots reste semé de difficultés d'ingénierie.
Prenons l'exemple du visuo-tactile. Ce type de capteur observe généralement la déformation de la surface de contact via une caméra, puis un algorithme calcule l'état du contact et les informations de force. Son avantage est d'obtenir des informations de contact riches, mais la caméra, la structure optique et la distance d'imagerie limitent l'amincissement du capteur. Pour un doigt, ce problème peut encore se résoudre en optimisant la structure. Mais si l'on veut couvrir toute la paume, voire d'autres parties du corps du robot, l'épaisseur et le volume des modules classiques deviennent un fardeau encore plus grand.
Aux yeux de Shita, un capteur tactile idéal doit concilier trois critères :haute densité de perception, faible coût et faible épaisseur。
Ils ont donc choisi de chercher la réponse du côté du matériau lui-même. Leur technologie de base est une classe de matériaux à cristaux photoniques souples, représentés par l'élastomère de cristal liquide cholestérique (CLCE).
Ce matériau possède une caractéristique très intéressante : la couleur n'est pas produite par un pigment, mais par la structure hélicoïdale périodique formée par les molécules de cristal liquide internes. Lorsque le matériau subit une pression et se déforme, la période de la structure hélicoïdale interne change également, ce qui modifie le spectre de réflexion et donc la couleur.
Autrement dit, le matériau peut lui-même convertir les déformations mécaniques invisibles en signaux optiques lisibles.Par exemple, pour un cristal photonique dont la structure se situe entre 600 et 700 nanomètres, après empilement de dix couches, un changement d'un micron suffit pour faire passer la longueur d'onde de 600 nanomètres à 500 nanomètres, c'est-à-dire du rouge au vert.
Cela équivaut à traduire, grâce à la réponse optique du matériau, des variations de déformation à l'origine très faibles en différences de couleur manifestes.
Cette propriété fournit une base pour une détection sensible dans des structures fines et légères. De plus, la structure périodique du cristal photonique peut se former par auto-assemblage moléculaire, puis être fixée par un réseau de polymères élastiques, ce qui confère au matériau à la fois souplesse, déformabilité et capacité de réponse optique, tout en rendant possible une fabrication à grande échelle et une réduction des coûts de production.
Pour Shita, le véritable travail technique n'a pas consisté à découvrir que les cristaux photoniques changent de couleur, maisà transformer ce matériau en capteur tactile capable d'une lecture stable, d'une fabrication reproductible et, à terme, d'une intégration dans des robots。
Les capteurs produits en série de Shita ont subi 100万 tests, avec un taux d'erreur toujours inférieur à 5 %.
Retirer la caméra pour créer une véritable peau électronique souple
Les matériaux photoniques capables de détecter la pression ne représentent qu'une première étape.
Il reste ensuite une question plus concrète : comment en faire un produit réellement utilisable par les robots ?
La solution de peau électronique de nouvelle génération de Shita combine des cristaux photoniques flexibles mécanochromiques, une couche intermédiaire transparente, un réseau photosensible TFT flexible et une couche rétroéclairante. Parmi celles-ci, les cristaux photoniques sont chargés de détecter le contact et les déformations, tandis que le réseau photosensible flexible lit les signaux optiques.
Contrairement à la vision-tactile traditionnelle, qui doit réserver un espace d'imagerie pour une caméra, cette conception intègre les composants de lecture optique dans une structure en film mince, offrant la possibilité de réduire davantage encore l'épaisseur du capteur.
Le matériau assure la perception, le réseau photosensible assure la lecture. En modifiant la manière de combiner ces deux éléments, Shita espère faire des capteurs tactiles à haute densité une peau électronique véritablement souple, fine et légère.Sa peau électronique à cristaux photoniques peut avoir une épaisseur inférieure à 1 millimètre, avec une densité de perception pouvant dépasser 10,000 points/cm².
Ces deux indicateurs correspondent à deux problèmes clés de la peau électronique.
Le premier :peut-elle s'intégrer dans l'espace disponible. L'espace des doigts et des paumes des robots est déjà très limité ; si le capteur est trop épais, cela affecte la conception structurelle du robot, voire limite les mouvements des doigts.
Le second :perçoit-elle avec une finesse suffisante. Lorsqu'un robot saisit un objet, le contact ne se produit souvent pas en un point unique, mais se répartit sur plusieurs zones. Une meilleure résolution spatiale aide à enregistrer les détails du contact dans ces zones.
La souplesse élargit encore le champ d'application de la peau électronique. La main humaine n'est pas plate : les doigts, les articulations des doigts et la paume présentent des courbures complexes. Les modules indépendants traditionnels peinent à couvrir toutes les zones de contact, tandis qu'un film mince flexible a la possibilité de s'étendre le long de ces surfaces.
C'est aussi une direction importante pour la prochaine étape de la peau électronique de Shita :étendre la perception tactile du bout des doigts à une surface plus large de la main, et explorer davantage la couverture tactile de toute la paume, voire d'autres parties du corps du robot.
Bien entendu, la capacité du matériau à se plier ne signifie pas qu'un ensemble complet de peau électronique possède déjà une capacité mature de déploiement à grande surface. Le réseau photosensible, la structure d'encapsulation, l'homogénéité des dispositifs et la durabilité à long terme devront encore être résolus lors des étapes ultérieures d'industrialisation.
Mais le champ d'application de cette voie technologique ne se limite pas à la robotique. Par exemple, les sièges automobiles, les matelas, les appareils de massage et autres produits présentent également un besoin de détection de pression flexible. Les surfaces de contact de ces appareils sont souvent grandes et de forme irrégulière. Si le capteur peut être suffisamment fin, souple et doté d'une densité de perception élevée, il est possible d'ajouter une capacité de détection de la pression et de l'état de contact sans modifier sensiblement la forme du produit d'origine.
C'est aussi la raison pour laquelle Shita espère, grâce à sa peau électronique à cristaux photoniques, accéder à davantage de scénarios d'application.
De l'innovation matérielle à la livraison de produits, Shita se dirige vers la commercialisation du tactile
L'innovation matérielle est le point de départ technologique de Shita, mais pour une jeune entreprise du matériel, entre un matériau de laboratoire et un produit livrable, il reste de nombreux problèmes d'ingénierie à résoudre.
Comment garantir l'homogénéité des matériaux ? Comment encapsuler les capteurs ? Comment réduire les coûts de fabrication ? Si un client propose de nouvelles exigences de dimensions et de structure, peut-on s'adapter rapidement ? Ces problèmes ne peuvent pas être résolus par un simple article scientifique.
Pour Shita, l'exploration technologique allant de 0 à 1 s'est déroulée relativement sans encombre, mais passer de 1 à 10, puis à 100, constitue le véritable défi :comment transformer l'avantage technologique en un produit stable, fabriquable et pouvant être livré de manière continue.。
Actuellement, l'équipe de Shita compte environ 50 personnes, avec un âge moyen d'environ 23 ans. Cette jeune équipe adopte une organisation aplatie et regroupe la recherche sur les matériaux, la conception des dispositifs, la fabrication et les tests de validation sur un même site.
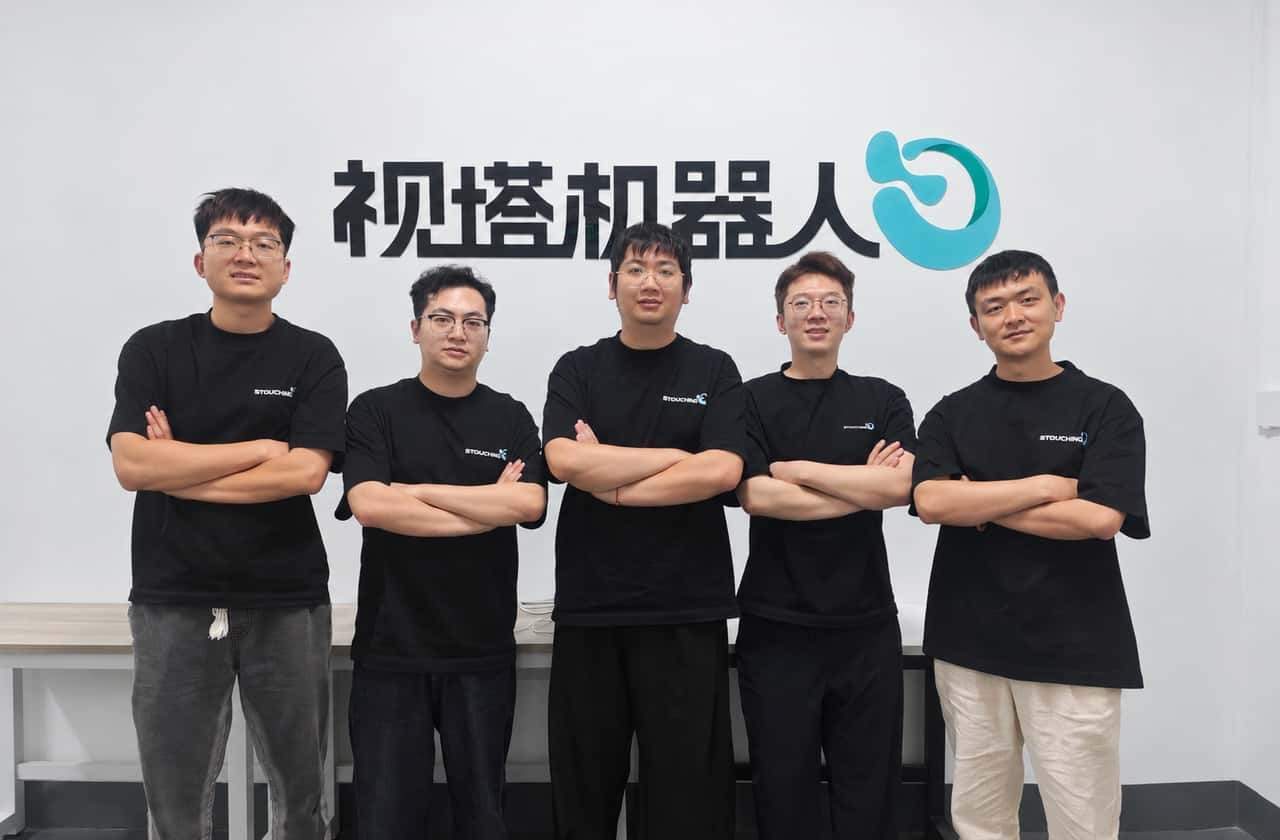
L'équipe fondatrice de Shita, troisième en partant de la gauche : le fondateur et CEO Zhang Wei
Dans un espace de recherche et de production d'environ 800 mètres carrés à Shenzhen, ils disposent à la fois de bureaux de R&D et d'équipements tels qu'une salle blanche, de l'impression 3D, du CNC, de l'usinage laser, du montage de circuits, ainsi que d'une plateforme de tests construite par l'équipe elle-même.
Ce mode de connexion étroite entre R&D et fabrication permet aux ingénieurs de concevoir, fabriquer et tester sur un même site, et d'ajuster rapidement les solutions en fonction des retours. Pour un matériel tactile qui nécessite une optimisation répétée des matériaux, des chemins optiques, des structures et des circuits,raccourcir le cycle de validationest une étape importante vers l'industrialisation du produit.
Moins d'un an après sa création, Shita a progressivement mis en place un système de recherche et de livraison de capteurs tactiles et d'équipements d'acquisition de données, avec des clients couvrant des laboratoires universitaires en Chine et à l'étranger, des entreprises leaders en modèles et des fabricants de mains robotiques.
Au cours de son processus de commercialisation, Shita a également constaté que les exigences en matière de retour haptique varient nettement d'un client à l'autre. Certains s'intéressent à la vitesse de réponse, d'autres recherchent une plus grande précision de mesure de force, certains ont besoin de percevoir les textures, et d'autres encore sont d'abord limités par l'espace d'installation.
Cela signifie que, même si les cristaux photoniques présentent des avantages uniques en termes de finesse et de perception à haute densité, cela ne signifie pas qu'ils puissent remplacer toutes les approches technologiques haptiques.
Par conséquent,Shita poursuit d'une part le développement de la peau électronique à cristaux photoniques souples ; d'autre part, en fonction des besoins réels des clients, elle déploie différentes solutions haptiques telles que la vision-tactile, la piézorésistance et la capacitance, en proposant les produits capteurs correspondants.。
Au-delà du matériel, Shita s'étend également aux données robotiques et au contrôle des opérations.
En matière de collecte de données, l'entreprise a développé des pinces de collecte de données vision-tactiles, le système de collecte de données EGO, des sacs à dos de collecte de données et d'autres équipements, afin de compléter les informations sur l'état de contact et les variations de force pour l'entraînement des modèles robotiques.
Mais ce dont les robots ont besoin, ce n'est pas seulement de davantage de données tactiles, c'est de la capacité d'ajuster leurs mouvements en temps réel en fonction du retour de contact.
C'est pourquoi Shita développe son propre modèle de contrôle haptique — le «cervelet haptique externe ». Son principe de conception est de collaborer avec les modèles robotiques de niveau supérieur tels que VLA : le modèle supérieur est chargé de comprendre les tâches et de planifier les mouvements, tandis que le modèle haptique ajuste localement la force, la position et la posture en fonction du retour de contact.
Lors de tests internes de certaines tâches types comme l'effacement d'un tableau ou l'insertion dans une prise, l'intégration du retour du cervelet haptique a permis d'augmenter le taux de réussite des tâches du robot de près de 100 % au maximum.
Le développement conjoint des capteurs et des modèles permet également à Shita, partant des besoins opérationnels réels, d'optimiser en retour la conception du matériel et les méthodes de collecte de données, constituant ainsi progressivement un savoir-faire technique allant de la perception tactile au contrôle des opérations.
Cependant,la peau électronique flexible à cristaux photoniquesreste la direction de produit la plus centrale de Shita à ce stade. Par rapport à un capteur de bout de doigt unique, la peau électronique a la possibilité de couvrir une plus grande surface de contact, et impose également des exigences plus élevées en matière de préparation des matériaux, d'intégration des dispositifs et de fabrication à grande échelle.
L'arrivée d'investisseurs tels que Huawei Hubble cette fois-ci fournira à Shita un soutien financier pour faire progresser davantage la R&D de ses produits et leur commercialisation.
Des matériaux à cristaux photoniques aux modules tactiles indépendants, puis à une grande peau électronique flexible capable d'épouser des surfaces courbes complexes, Shita tente de changer la forme des capteurs tactiles et explore également une autre manière pour les robots de percevoir le monde physique.
Les robots possèdent déjà des capacités de compréhension visuelle et de planification d'actions de plus en plus fortes, mais pour entrer véritablement dans le monde physique, ils doivent encore apprendre à toucher, à ressentir et à s'ajuster.
Shita a choisi de commencer par une peau électronique souple, rapprochant ainsi un peu plus la manière dont les machines perçoivent le monde de celle des humains.
*Cet article est republié par QbitAI avec autorisation ; les points de vue exprimés appartiennent uniquement à l'auteur original.