
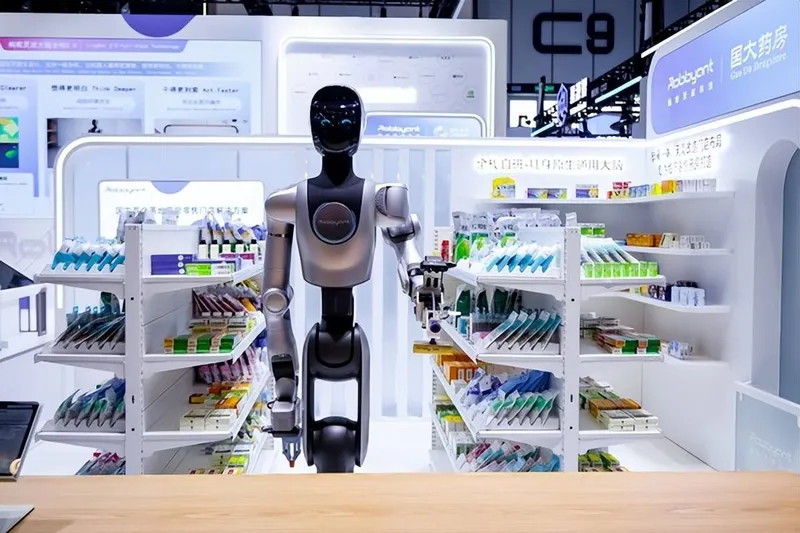
Pendant le pic de retrait de médicaments du matin, les commandes affluaient dans la pharmacie. Un robot, ayant reçu une commande en ligne, s'est déplacé avec précision jusqu'à l'étagère — les boîtes de médicaments aux dimensions similaires, les emballages denses, les emballages transparents reflétant la lumière. Il a tendu adroitement son bras mécanique, saisi précisément une boîte, puis s'est retourné pour la livrer au guichet de retrait.
C'est le « cerveau général Lingbo » de la société Ant Lingbo, implantée dans la petite ville de l'innovation AI de Zhangjiang, qui le commandait. Ce « cerveau » a été adapté, lors de la phase de pré-entraînement, à 17 grandes marques de robots et 20 configurations de robots, permettant à un même « cerveau » de fonctionner à travers différents corps et différentes tâches. Les robots équipés de ce cerveau sont également officiellement entrés en service dans plusieurs magasins des pharmacies Guoda de Shanghai.
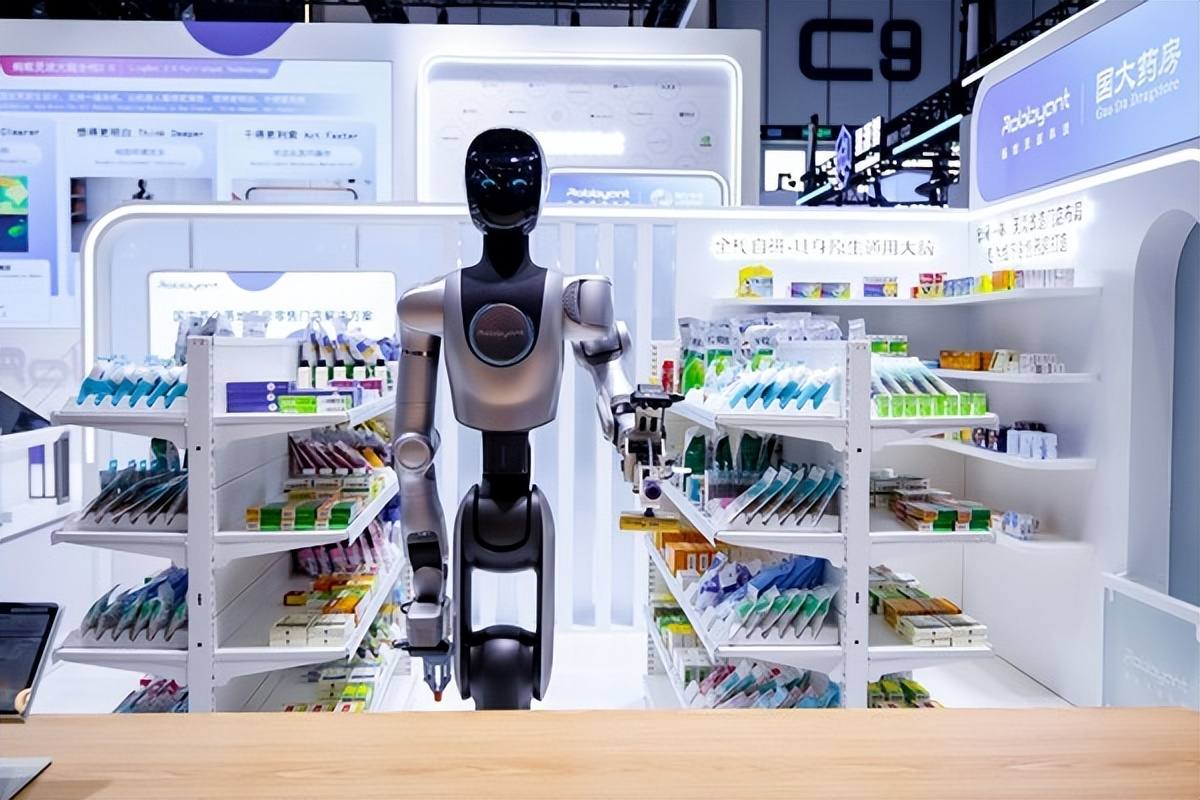
Figure 1 Pharmacie intelligente robotique d'Ant Lingbo
Au-delà de voir, entendre et agir, le robot a besoin d'une autre compétence : simuler l'avenir avant d'agir.« Que se passera-t-il si l'on fait ceci ? » Telle est précisément la mission principale du modèle du monde — déduire l'évolution future à partir de l'état et des actions actuels. Comment les deux se répartissent le travail et peuvent-ils être unifiés, l'industrie explore encore. À Zhangjiang à Shanghai, les VLA sont déjà en service à grande échelle, tandis que les modèles du monde viennent tout juste d'entrer en phase d'exploitation d'essai. Les VLA résolvent le « pouvoir agir », les modèles du monde résolvent le « réfléchir avant d'agir », et la fusion des deux fait désormais l'objet d'un consensus naissant dans le secteur. À Shanghai, plusieurs voies technologiques sont validées en parallèle sur le même terrain, avec la planification, les normes et l'évaluation qui progressent de manière synchronisée.
I. Les VLA en pharmacie et sur les postes de travail : déjà en service, en optimisation continue
Les compétences du « cerveau incarné » vont bien au-delà de la récupération de médicaments : il peut aussi piloter les robots qui trient les colis dans les entrepôts ou chargent et déchargent des pièces sur les lignes de production. En janvier 2025, le premier terrain d'entraînement national pour robots humanoïdes hétérogènes a été inauguré à Zhangjiang. Le Centre d'innovation national-local pour les robots humanoïdes et Huawei ont construit ensemble un site pilote d'entraînement pratique à l'intelligence incarnée, développant un VLA basé sur la puissance de calcul nationale Ascend, tout en faisant progresser simultanément l'entraînement efficace des modèles du monde et des modèles VLA. Dans ce même terrain d'entraînement, deux lignes technologiques avancent en parallèle.
Les compétences acquises doivent encore être validées dans des scénarios industriels réels, comme les ateliers.Les robots de la série « Linglong » du Centre national-local se sont installés chez Yanfeng, une entreprise de pièces automobiles, où ils ont réalisé la collecte de données en conditions réelles et la validation d'opérations autonomes sur des postes de traitement à la flamme des pièces, de tri par kits et d'affaiblissement au laser, validant ainsi le parcours de transfert « entraînement sur le terrain d'entraînement — itération du modèle — déploiement sur site industriel ».
Passer d'un scénario unique à davantage de magasins et de postes de travail nécessite encore de franchir l'étape du transfert de compétences.Qu'un robot réussisse la récupération de médicaments dans une pharmacie ne signifie pas qu'il puisse travailler de manière stable dans un autre magasin : la disposition des étagères, les emballages des médicaments et les modes de rangement peuvent tous changer ; dans un environnement industriel, il doit en outre s'adapter à différentes formes de pièces et à différentes exigences opérationnelles. La capacité du modèle à gérer ces variations, la quantité de données supplémentaires nécessaires, le volume d'entraînement et de réglages sur site requis doivent tous être vérifiés un par un. Pour mesurer les progrès des applications des VLA, il faut non seulement voir s'il peut accomplir les tâches actuelles, mais aussi dans quelle mesure les compétences existantes sont réutilisables et quels investissements supplémentaires sont nécessaires pour s'adapter à de nouveaux scénarios.
II. L'arrivée des modèles du monde : percées, fusions, innovations
Les modèles du monde et les VLA ne s'excluent pas mutuellement ; le consensus industriel porte sur la manière de les combiner. Plutôt que de débattre de la supériorité de l'un ou de l'autre modèle, mieux vaut d'abord définir les compétences fondamentales dont les robots ont besoin.Ce que le modèle du monde comble, c'est précisément le « réfléchir un instant avant d'agir ».L'académicien de l'Académie d'ingénierie de Chine Zheng Nanning a expliqué qu'un système fondé sur un modèle du monde doit construire en interne un environnement simulable,prédire et déduire avant d'agir, et évaluer les résultats possibles des différentes décisions.
Dans la même petite ville de l'innovation AI de Zhangjiang, certaines entreprises envoient les VLA en pharmacie, d'autresentraînent des modèles du monde. Tandis que Mayi Lingbo adapte plusieurs marques et s'implante d'abord dans le secteur des services, elle a également lancé LingBot-VA 2.0, le premier world action model embodiment-natif du secteur ; Zhiyuan mise sur le développement simultané du robot et du « cerveau », et le robot Jingling G2 travaille déjà en continu dans des usines. Yao Maoqing, cofondateur de Zhiyuan, a souligné que la fonction la plus importante du world model « est de prédire avec précision l'état suivant du monde physique ». En septembre (9月), Zhiyuan a publié le world-action model GE-Act 2.0, intégrant « la prédiction du futur » et « la génération d'actions » dans un même modèle ; les données d'entraînement sont passées de 300 heures à 3万 heures, et des tests ont été menés directement sur des scènes et des objets inconnus sans entraînement supplémentaire : le taux de réussite global d'un des robots est passé de 17.1 % à 44.1 %, soit une multiplication par environ 2.6 du taux de réussite en scènes inconnues.
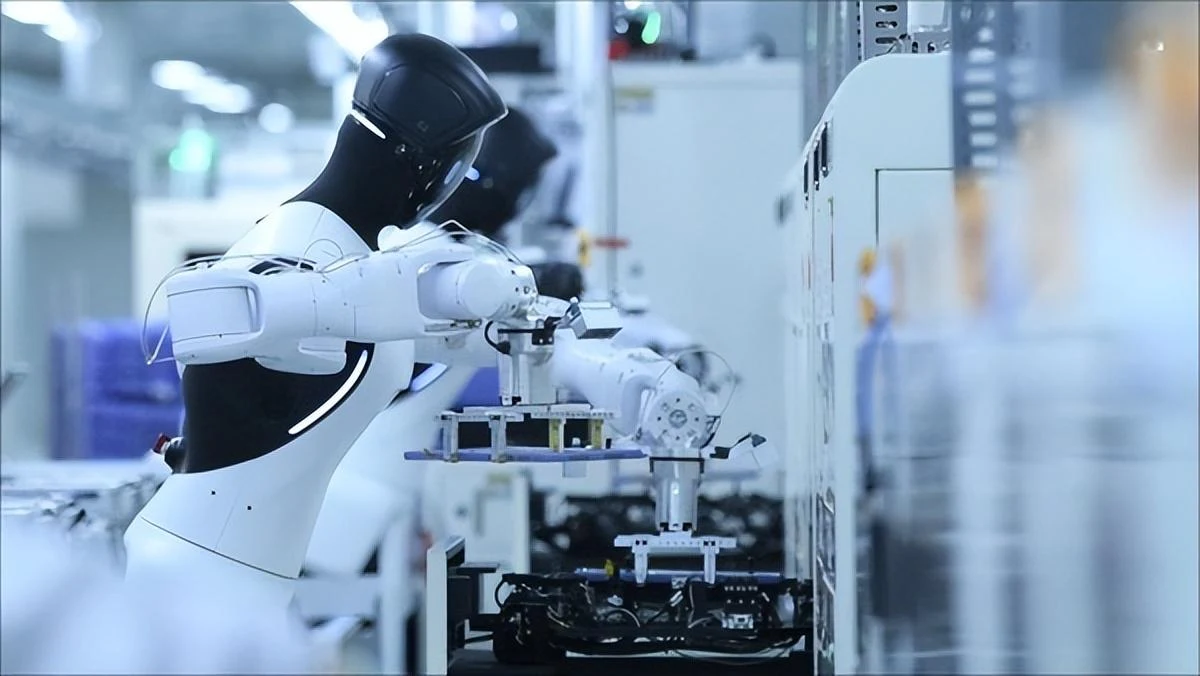
Figure 2 Le robot Genie G2 de Zhiyuan au travail sur une ligne de production en usine
Il existe aussi une voie de fusion embarquée. L'entreprise de Pudong Keenon Intelligence a intégré le modèle du monde dans le VLA, permettant au robot de « réfléchir une fois avant de travailler » — son robot humanoïde a accompli des tâches de longue durée comme la préparation de café, sans dépendre de la téléopération.
Les modèles du monde ont aussi leurs questions incontournables — la rapidité, le réalisme et les données. La simulation doit être rapide : sur une RTX 5090, GE-Act 2.0 génère un bloc d'actions continu en environ 104 millisecondes ; le réalisme doit être précis : certains modèles peuvent générer des images réalistes d'un robot portant un verre d'eau, mais l'eau dans le verre reste parfaitement immobile ; les données doivent être riches : selon Tao Dacheng, scientifique en chef de Daxiao Robotics, et Wang Fei, responsable du développement du modèle du monde Kaiwu, l'émergence notable des capacités nécessiterait des données de l'ordre de « près de dix millions d'heures ».
III. Un épanouissement multiforme : le portrait collectif de l'intelligence incarnée à Shanghai
L'originalité de l'industrie de l'intelligence incarnée de Shanghai réside dans le fait que, face à un même problème, plusieurs solutions tentent simultanément de se concrétiser.
Certaines entreprises d'intelligence incarnée se concentrent sur le C-end des rayonnages. Daxiao Robotics pilote directement ses robots avec son modèle du monde autodéveloppé Kaiwu 3.1 ; en septembre, la première supérette-station-service issue de sa coopération avec PetroChina Shanghai Sales Company est entrée en exploitation d'essai : le robot prélevait et emballait les commandes en ligne dans une allée large de 75 centimètres. Le président Wang Xiaogang a expliqué que lorsque le robot travaille, « environ toutes les 100 millisecondes, le modèle du monde effectue une prédiction de l'état futur ».Concernant la généralisation de la collecte de données,Qiongche Intelligence a collecté plus de 10万 heures de données du monde réel dans plus de 50 villes à travers la Chine, en s'appuyant sur des données humaines — plus économiques et plus faciles à passer à l'échelle que les données collectées par les robots — aussi bien pour le pré-entraînement que pour le post-entraînement. Lingchu Intelligence, quant à elle, convertit les gestes de la main humaine en actions de robot grâce à son world model développé en interne, puis itère sur le terrain chez les clients par apprentissage par renforcement.
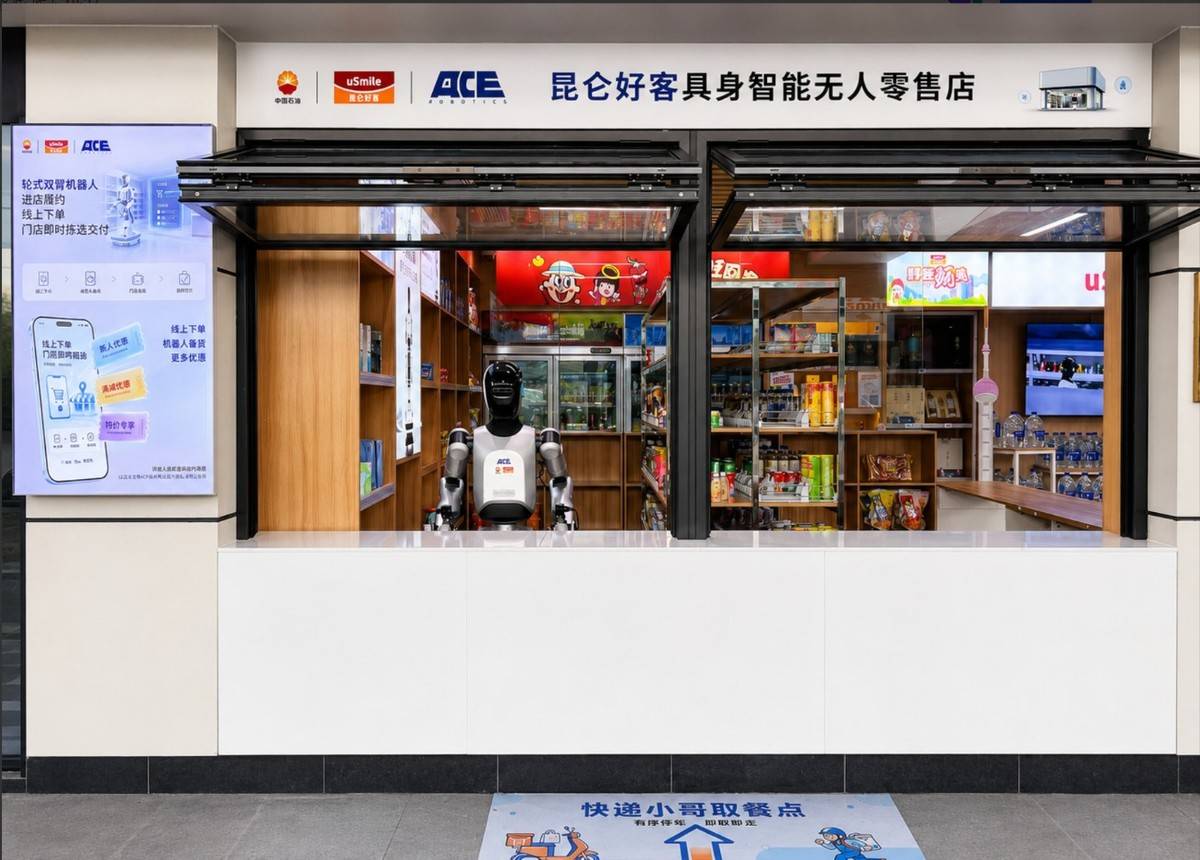
Figure 3 : Le robot Daxiao dans un magasin de proximité PetroChina Kunlun Haoke
Certaines intelligences incarnées partent de Bla ligne de production côté terminalLe départ. Son nouveau modèle de génération de Zhihang a déjàAssemblage de faisceaux de câblage automobileen attendant que la ligne de production fonctionne. Son fondateur et PDG Chen Yilun insiste : « Les modèles mondiaux comprennent le monde, l'IA physique transforme le monde. » Il y a aussi l'intelligence embarquée, issue de l'AI4SLaboratoireC'est parti. Le Laboratoire d'intelligence artificielle de Shanghai publie InternW0-Δ, une recherche sur un modèle d'action mondial, intégrant la vision, la perception de force et la perception tactile dans un même modèle, capable d'accomplir en continuPipetage en laboratoireet d'autres éléments techniques, permettant au robot de percevoir la force et le retour de chaque mouvement.
D’autres voies technologiques sont également explorées simultanément à Shanghai. Junaopanshi a publié un modèle de monde cognitif cérébrale-artificielle, permettant d’explorer, naviguer et manipuler dans des environnements inconnus sans carte préétablie ; Sudo Technology entraîne en environnement de simulation avant de transférer sur de vrais robots.
Il n’existe qu’un seul critère d’évaluation : la fiabilité dans des scénarios réels.
IV. La planification, les normes et l’évaluation sont en cours d’élaboration accélérée
Alors que les voies technologiques se développent de manière diversifiée, il est d’autant plus nécessaire de définir clairement une direction.Le « Plan quinquennal de la période du 15e plan (2026-2030) pour l’accélération de la nouvelle industrialisation du nouveau district de Pudong »propose de concentrer le déploiement des modèles incarnés sur les technologies de fusion « grand modèle incarné + modèle de monde », afin de permettre aux modèles de comprendre les lois physiques et de prendre des décisions et des actions de manière autonome.
Les normes industrielles sont également en cours d’élaboration accélérée. Le ministère de l’Industrie et des Technologies de l’information, dans sa consultation publique surle « Guide pour la construction du système de normes de l’industrie nationale des robots humanoïdes (version(20262026))》projet de consultation) », a inscrit les normes relatives aux modèles de monde parmi les items prévus.Le « Guide de Shanghai pour la construction du système de normes en intelligence artificielle (2026—2028) »classe les « normes sur les modèles de monde » parmi les normes technologiques clés et exige l’établissement d’un système d’évaluation multidimensionnel.
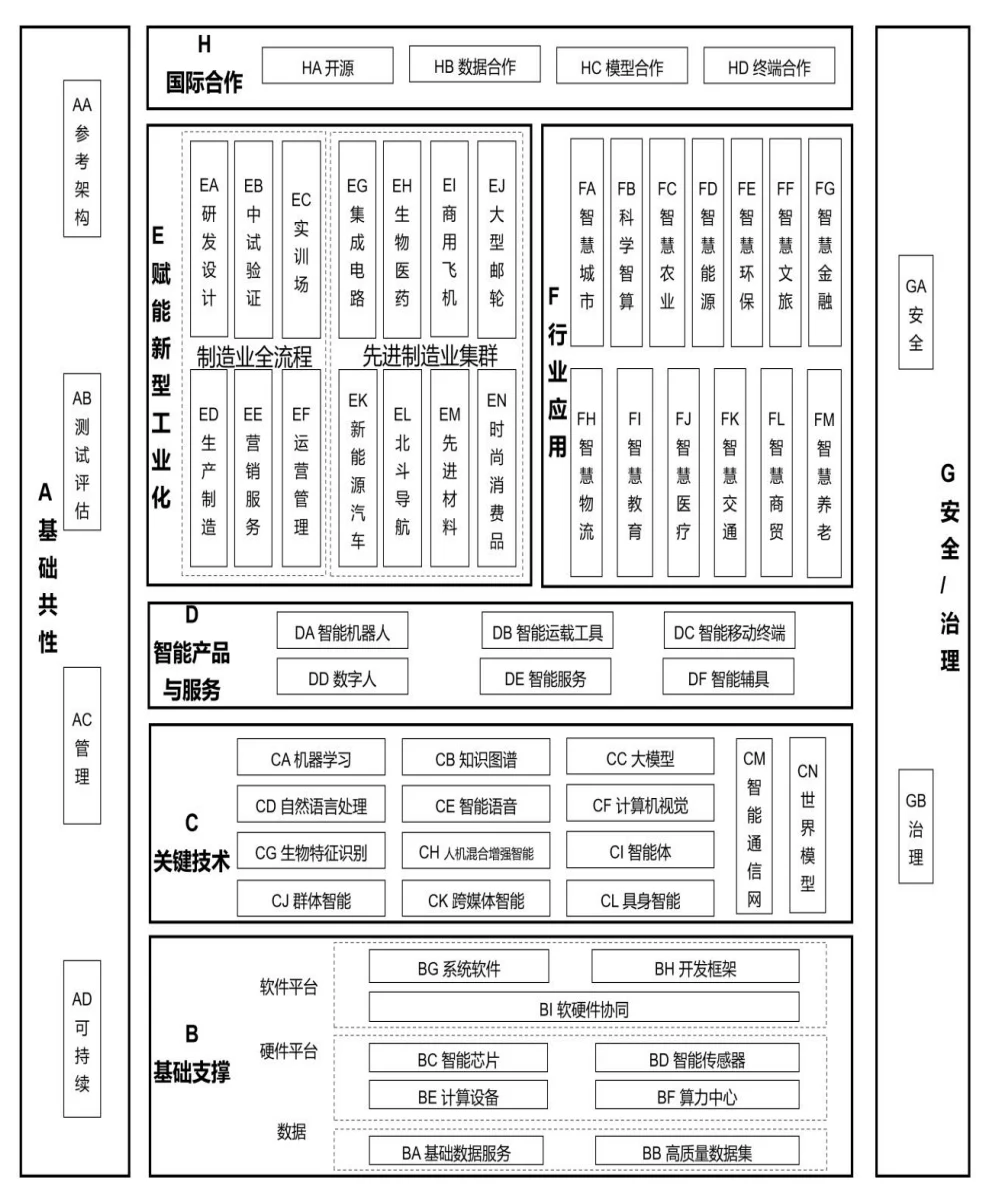
Figure 4 Schéma de la structure du système de normes en intelligence artificielle de Shanghai
C’est toujours la même pharmacie en plein activité. À cet instant, le robot peut voir les boîtes de médicaments, comprendre les commandes et tendre la main pour les prendre. Lors de sa prochaine prise, aura-t-il une meilleure anticipation de « ce qui se passera en cas de contact » ? Et quel type de « cerveau » utilisera-t-il ? Cette réponse déterminera s’il est « capable de travailler » ou « fiable ».
De « comprendre le monde » à « anticiper l’étape suivante », la réponse se trouve sur les terrains d’entraînement et les postes de travail du GDPS 2026, ainsi que dans les nombreux laboratoires, boutiques et lignes de production de Shanghai, à travers l’exploration, la validation et la mise en œuvre scénario par scénario.
Cet article est fourni par Mayi Lingbo ; QbitAI est autorisé à le republier, et les points de vue appartiennent à l’auteur d’origine.