
Par Yunzhong, depuis Ao Fei Si
QbitAI | Compte officiel QbitAI
Incroyable : même un ancien haut dirigeant de Boston Dynamics a été subjugué par un robot chinois.
Récemment, une publication est devenue virale dans le milieu de la robotique.
L'auteur de cette publication, Marc Theermann, a un parcours impressionnant : il a travaillé près de six ans chez Boston Dynamics, où il a atteint le poste de directeur de la stratégie, participé au déploiement commercial à grande échelle du robot quadrupède Spot, et suivi l'intégralité du parcours du robot de manutention Stretch, de son lancement à sa mise en vente commerciale, ce qui fait de lui un des meilleurs experts de la commercialisation de robots.
Ce robot un peu « spécial » qu'il a salué vient de ShenChen Kaidong Technology Co., Ltd. du Zhejiang。
Fondée en mars 2025 à Shaoxing, dans le Zhejiang, elle a été créée conjointement par la société cotée à la bourse ADaqian Ecologyet l'équipe de recherche dirigée par ledocteur Xuan Dong. Xuan Dong a été professeur titulaire à l'université d'État de l'Ohio aux États-Unis.
Alors, comment un robot a-t-il pu mériter les éloges explicites d'un ancien haut dirigeant de Boston Dynamics ? Quelle technologie se cache derrière cette publication ?
Que dit exactement cette publication
Le commentaire de Theermann relève moins du compliment que d'une analyse professionnelle.
Voici ce qu'il a écrit :
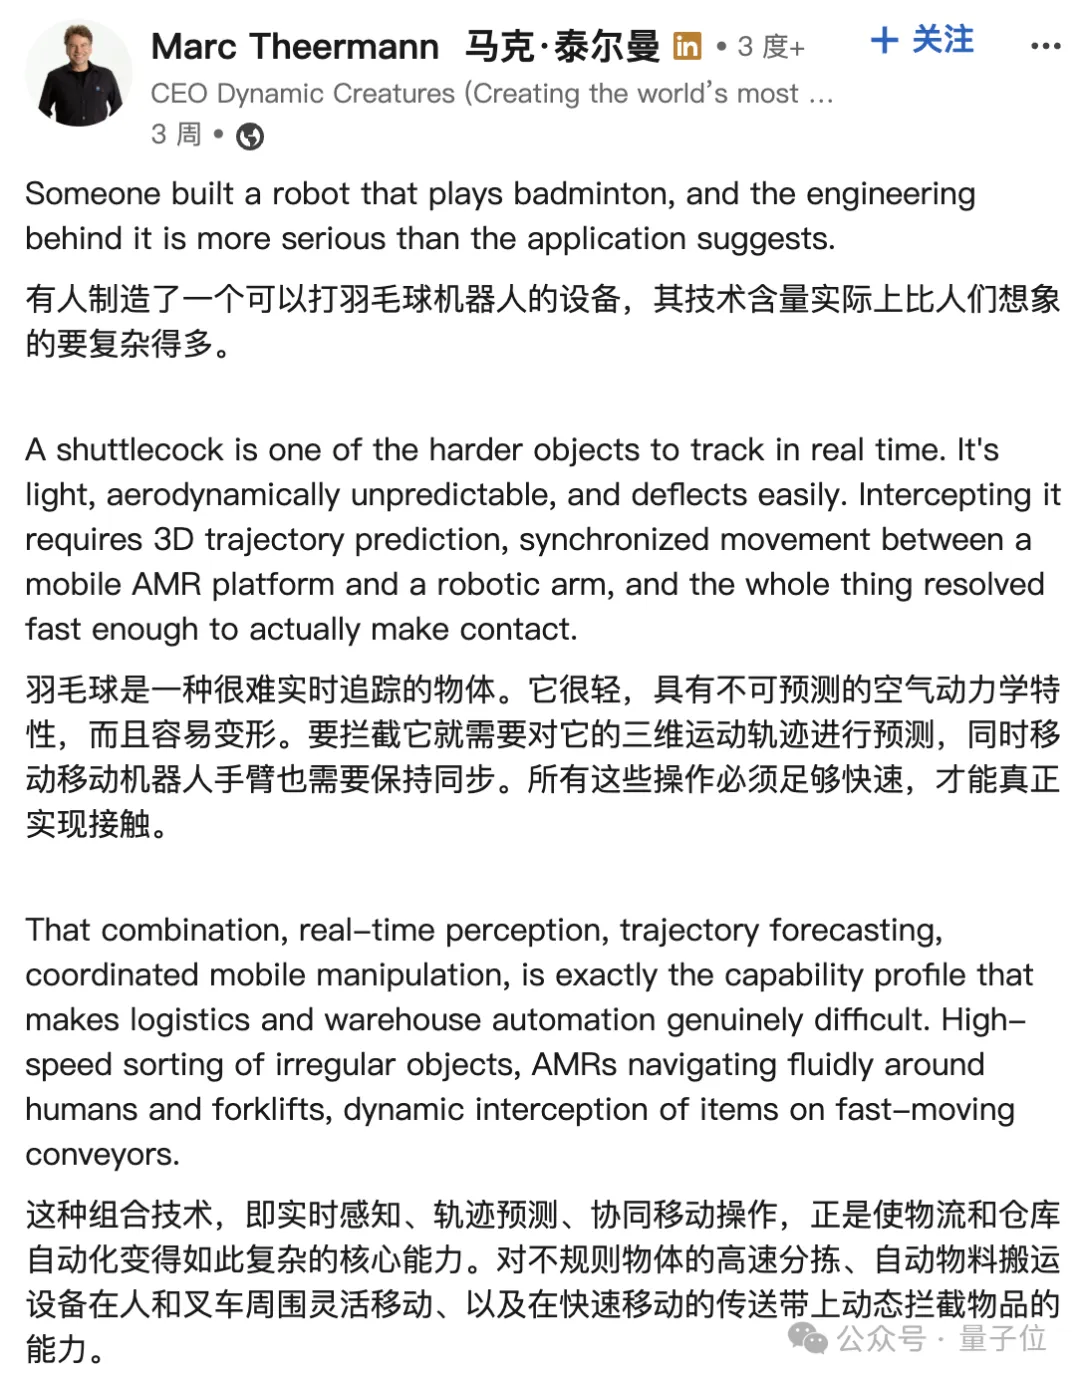
Le volant de badminton est un type d'objet particulièrement difficile à suivre en temps réel. Il est très léger, sa trajectoire aérodynamique est imprévisible et il dévie très facilement.
Pour intercepter avec succès un volant, il faut réaliserune prédiction de trajectoire en trois dimensions, en synchronisant le déplacement de la plateforme AMR mobile avec celui du bras robotisé, tout en effectuant l'ensemble des calculs et du contrôle à une vitesse suffisamment élevée pour réellement frapper le volant.
Selon lui, cette combinaison de capacités — perception en temps réel, prédiction de trajectoire, coordination entre plateforme mobile et bras robotisé — correspond précisément aux véritables défis de l'automatisation de la logistique et de l'entreposage.
Par exemple : le tri à grande vitesse d'objets de forme irrégulière ; permettre aux AMR de circuler avec agilité entre les personnels et les chariots élévateurs ; ou encore l'interception dynamique d'objets sur des convoyeurs à grande vitesse.
Autrement dit, à ses yeux, savoir jouer au badminton est la manifestation d'un ensemble de compétences d'ingénierie de haut niveau.
Du badminton à une plateforme physique de mouvement universelle
L'objectif initial de Shenchekaidong en développant le cerveau d'un robot de mouvement n'était pas de fabriquer un équipement sportif, maisde construire une plateforme physique de mouvement universelle, destinée au monde physique réel.
Lesmembres clés de l'équipe se spécialisent depuis longtemps dansle contrôle du mouvement des robots, la vision par ordinateur et l'apprentissage par renforcementorientation, l'idée sous-jacente est la suivante :
Le robot de badminton est un support technique de l'intelligence embarquée à haut niveau de difficulté ; c'est pourquoi l'équipe souhaite, à travers ce scénario dynamique qu'est le badminton, affiner les capacités les plus essentielles des robots généralistes.
Au final, ils espèrent que cette plateforme physique de mouvement généraliste, associée à un cerveau robotique développé en interne, pourra accomplir une boucle complète allant de la perception, de la prédiction et de la prise de décision à l'exécution coordonnée dans un monde physique rempli de perturbations et d'incertitudes, et ainsi soutenir le développement et l'itération de robots mobiles de différentes formes.
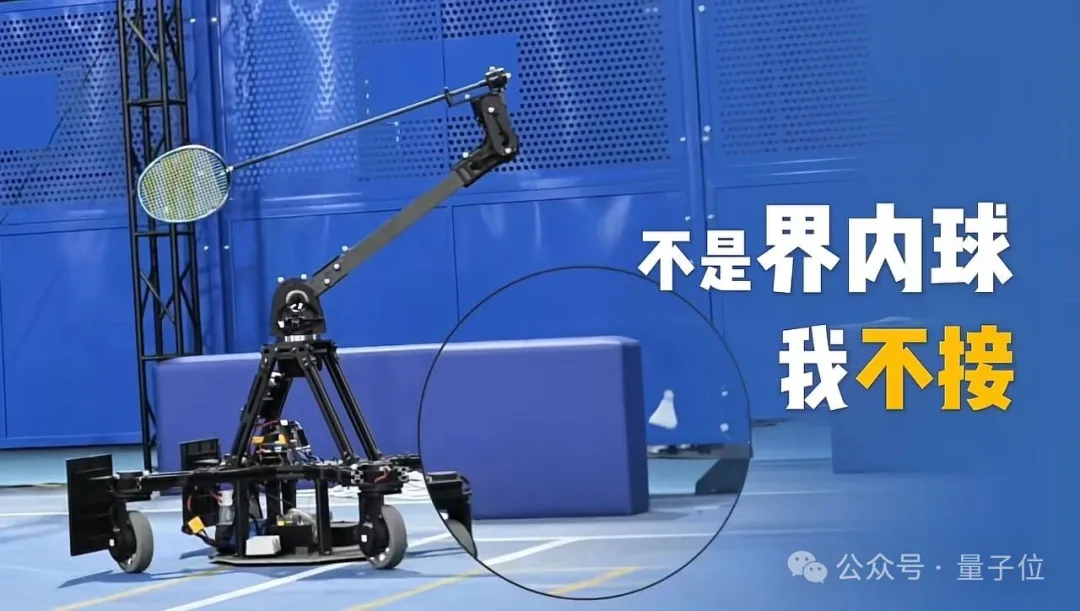
Il convient de souligner que ce robot de badminton n'est pas une machine spécialisée née uniquement pour jouer au badminton, maisune application construite sur une plateforme physique de mouvement généraliste。
Cette plateforme se compose de deux parties :
- la couche matérielleest constituée d'un châssis mobile réutilisable, d'actionneurs moteurs articulaires et d'un bras de raquette à multiples degrés de liberté ;
- la couche logicielleest le cerveau robotique développé en interne par Shenchekaidong — responsable de la perception en temps réel, de la prédiction de trajectoire, de la prise de décision motrice et du contrôle de l'ensemble du corps.
Le badminton n'est, pour l'instant, que le cas d'application le plus remarquable de cette plateforme.
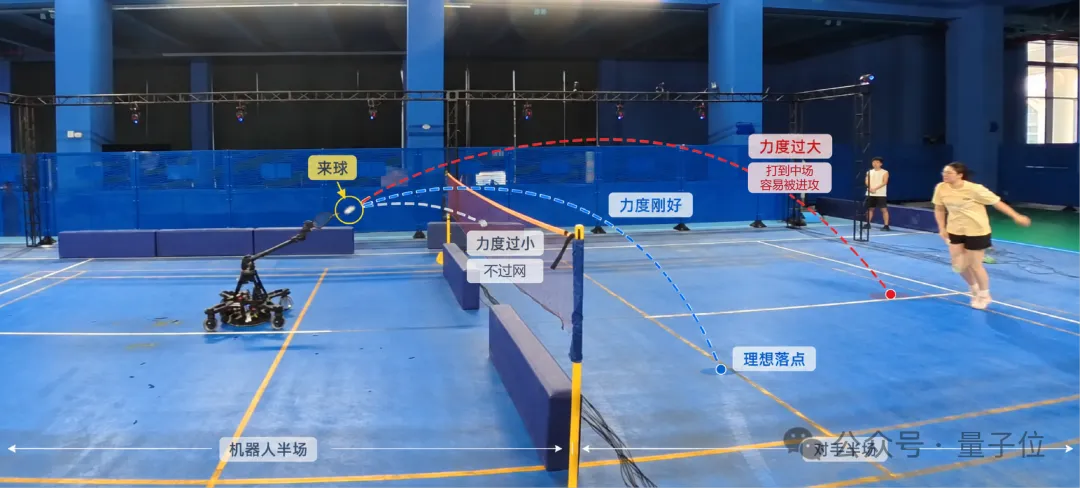 △ Scène expérimentale du robot de badminton de Shenchekaidong jouant contre un être humain
Selon des rapports publics, ce robot peut identifier le volant en environ 0.5 milliseconde, la vitesse de frappe de la raquette peut atteindre 30 mètres par seconde, et la vitesse d'un smash dépasse 250 km/h ; du corps du robot au contrôle du mouvement, en passant par la perception visuelle et les algorithmes d'intelligence artificielle, l'équipe affirme avoir réalisé un développement entièrement autonome de bout en bout et détient plus de 100 brevets en Chine et à l'étranger.
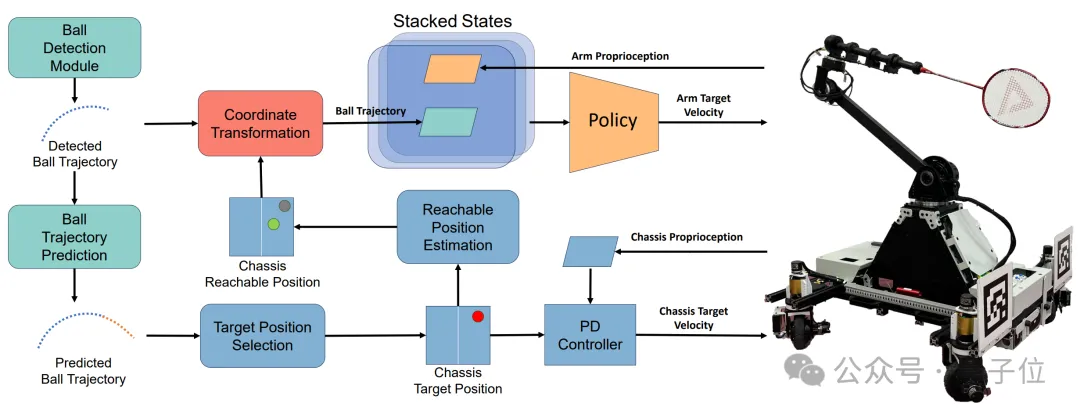 △ Architecture système et flux de contrôle du robot de badminton
Dès 2022, la même équipe avait présenté le système VaRSM à l'ICCPS, conférence phare du domaine des systèmes cyber-physiques ; il s'agissait, selon les informations disponibles, du premier robot autonome au monde capable de pratiquer simultanément trois sports de raquette : le ping-pong, le tennis et le badminton.
En 2025, ses travaux de contrôle de tout le corps ont été présentés à l'ICRA, conférence de premier plan en robotique, avec un taux de réussite de 94,5 % contre une machine à lancer et de 90,7 % en échanges continus contre un joueur humain.
Un record Guinness : 1452 coups
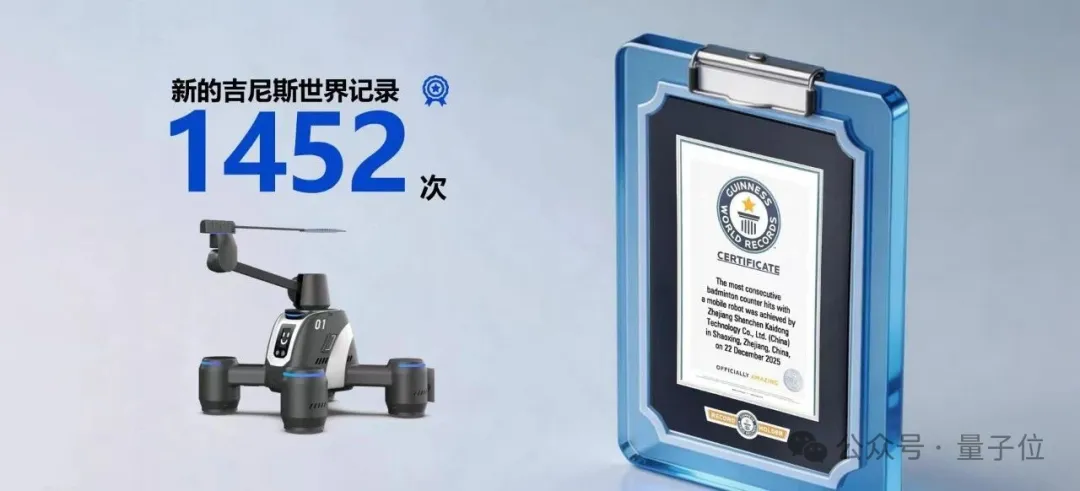
Le 22 décembre 2025, au centre d'innovation conjointe de la baie de Hangzhou à Shaoxing, le robot de badminton de Shenchekaidong a réalisé un échange continu avec un joueur humain : 1452 coups.
Cette performance a été certifiée par le Guinness World Records, sous le nom de projet移动机器人连续羽毛球回球次数最多(Most consecutive badminton counter hits with a mobile robot), et les 1452 coups constituent désormais le record du monde Guinness officiel dans cette catégorie.
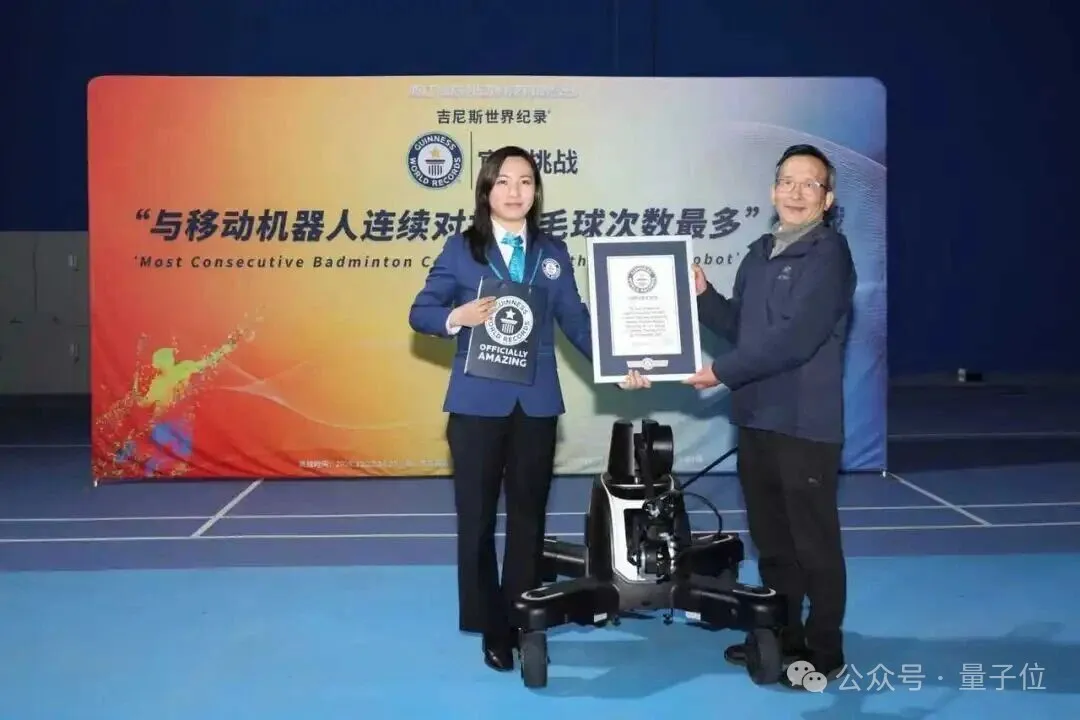
D'après les rapports publics, ce robot se trouve à un moment charnière, celui du passage du prototype de laboratoire au produit commercial.
L'importance du record Guinness ne tient pas seulement au chiffre lui-même, mais surtout à une validation publique de la stabilité du système lors de sessions longues, de haute intensité et face à un adversaire humain.
Applications concrètes et scénarios d'usage
Dans le domaine du sport, la valeur la plus directe de ce robot est de servir de partenaire d'entraînement infatigable.
Dans l'entraînement professionnel du badminton, l'entraînement multi-balles est un moyen essentiel pour améliorer les réflexes et la stabilité des frappes, mais la combinaison entraîneur et machine à lancer est coûteuse et au rythme monotone.
Un robot capable d'échanges continus avec une intensité réglable signifie que les athlètes peuvent, à tout moment, bénéficier d'un volume d'entraînement proche de l'affrontement réel ; pour les amateurs de badminton et le marché de la formation des jeunes, il peut aussi constituer une porte d'entrée très interactive vers cette expérience.
Mais ce que Shenchekaidong veut vraiment faire ne se limite pas à un appareil dédié au badminton.
L'intérêt d'une plateforme de mouvement physique généraliste réside dans le fait que le châssis matériel, les actionneurs articulaires et le cerveau du robot peuvent être réutilisés dans d'autres scénarios nécessitant des opérations dynamiques à grande vitesse ; le badminton n'est que la première scène de validation de cette plateforme.
Les ondes de choc industrielles au-delà de la raquette
Dans son message, Theermann a mis en lumière le véritable potentiel d'imagination qu'ouvre ce robot.
Suivant sa vision, beaucoup considèrent ce robot de badminton comme une pièce d'exposition technologique spectaculaire.
Mais sa véritable valeur fondamentale dépasse depuis longtemps le cadre du sport et du divertissement : elle valide pour l'ensemble du secteur de la robotique sportive une voie technologique généraliste réalisable, industrialisable et extensible à grande échelle.
Depuis longtemps, beaucoup de technologies robotiques ne peuvent fonctionner de manière stable que dans des environnements de laboratoire statiques, structurés et contrôlables ; dès qu'elles entrent dans le monde réel, face à des variations dynamiques, à des perturbations aléatoires et à des environnements imprévisibles, des problèmes surgissent facilement : décisions retardées, mouvements imprécis, mauvaise adaptation.
Or, en s'appuyant sur son cerveau robotique développé en interne et sa plateforme de mouvement physique généraliste, Shenchekaidong a dans une certaine mesure réalisél'implémentation industrielle du contrôle du mouvement robotique:
permettant au robot de s'adapter à un environnement physique réel, dynamique et plein d'incertitudes, et de produire des actions efficaces à haute précision, haute stabilité et grande réactivité, brisant ainsi la barrière entre les technologies de laboratoire et leur application industrielle.
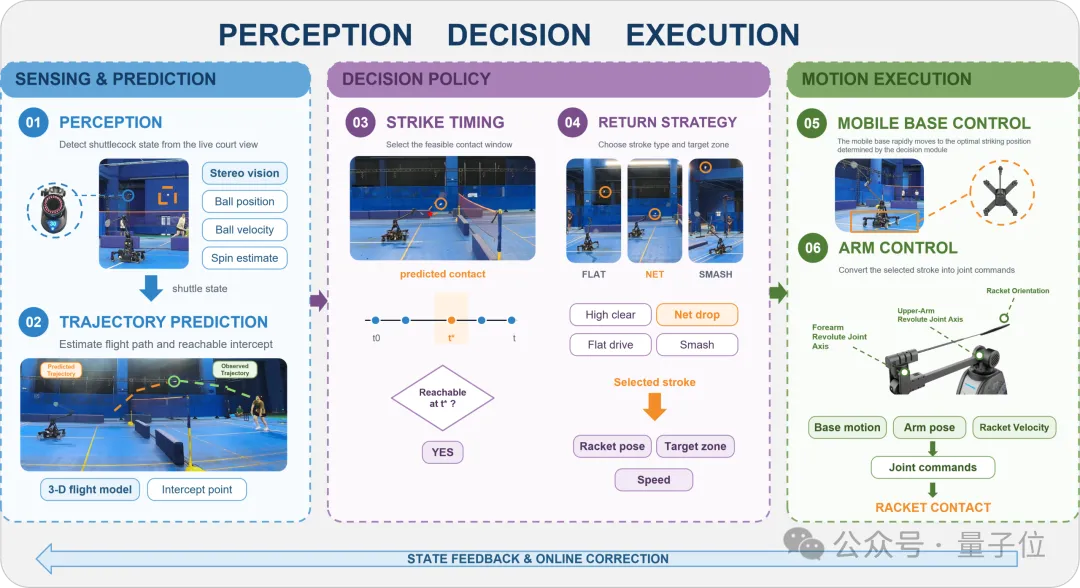
Fondamentalement, faire jouer au badminton un robot avec précision, et permettre à un robot d'effectuer de manière autonome des tâches ménagères, la conduite intelligente, les opérations flexibles en usine ou l'inspection intelligente en extérieur, obéissent àla même logique d'intelligence généraliste。
Les scénarios d'intelligence incarnée reposent en réalité tous sur une boucle centrale indispensable : percevoir avec précision un environnement complexe, prendre des décisions intelligentes à l'échelle de la milliseconde, et exécuter les actions de manière coordonnée et à haute précision. La percée du robot de badminton est précisément la validation et le perfectionnement poussés à l'extrême de cette chaîne centrale.
Si l'équipe a choisi le badminton comme scénario de mise à l'épreuve technologique, c'est précisément parce quece sport impose des exigences très élevées en matière de perception dynamique, de prédiction de trajectoire, de contrôle du mouvement et de résistance aux perturbations.
Le volant est extrêmement léger, sa trajectoire de vol est facilement influencée par les courants d'air, et le rythme offensif et défensif est très rapide ; face à un joueur humain, la direction, la vitesse et le point de chute du volant varient sans cesse.
Cela signifie que le robot doit accomplir la perception, la prédiction, la décision et l'exécution en un temps extrêmement court, ce qui constitue une épreuve de haute intensité pour le temps réel et la coordination de l'ensemble du système.
Le badminton constitue donc davantage un terrain de validation de haute difficulté. Il démontre au minimum que ce système a déjà réalisé une boucle de validation relativement complète dans des tâches réelles rapides, dynamiques et pleines de perturbations, et il fournit une base technologique pour son extension ultérieure à d'autres tâches d'opération dynamique. Par exemple :
- dans le domaine de la logistique, réaliser un tri dynamique à grande vitesse, la saisie de colis en désordre et la manutention intelligente en cohabitation homme-machine ;
- Dans le domaine des robots mobiles, il s'adapte à la conduite autonome sur des routes complexes, à l'évitement dynamique d'obstacles et aux opérations flexibles ;
- il peut en outre largement doter de nouvelles capacités divers produits terminaux tels que les robots de service à domicile, les bras robotisés industriels flexibles et les robots spéciaux d'inspection.
Sous cet angle, une partie de badminton homme-machine, qui semble n'être qu'une démonstration technologique divertissante, valide en réalité derrière elle tout un ensemble de capacités en boucle fermée en temps réel du robot.
Elle prouve que le robot est désormais capable, dans certains scénarios dynamiques à haute vitesse, de se libérer de sa forte dépendance aux scripts fixes et aux environnements statiques, et commence à progresser vers des tâches plus complexes et plus ouvertes dans le monde réel.
Parcours de l'équipe fondatrice et des actionnaires
La socle technique de Shenchekaidong repose sur une équipe à cheval entre le monde académique et l'industrie.
Président du conseil d'administrationProfesseur Xuan Dong, bachelor et master en génie électronique de l'Université Jiao Tong de Shanghai, doctorat en génie informatique de l'Université Texas A&M aux États-Unis, IEEE Fellow, professeur invité Chang Jiang du ministère de l'Éducation, talents d'élite du Zhejiang.
Il a enseigné pendant plus de 20 ans au département d'informatique et de génie informatique de l'Université d'État de l'Ohio aux États-Unis, et occupe depuis 2013 un poste de professeur titulaire dans ce département.
À ce jour, le professeur Xuan Dong a publié plus de 160 articles académiques de haut niveau, couvrant les réseaux, la perception, la robotique, la vision par ordinateur et d'autres domaines, avec des travaux publiés lors de conférences de référence du secteur telles que ICCPS, NeurIPS et ICCV. Il mène depuis longtemps des recherches sur les réseaux et systèmes ainsi que sur l'intelligence robotique, et constitue le pilier de l'équipe en matière de hauteur académique et de vision systémique.
CEOBai Xiaole, bachelor en génie électronique de l'Université du Sud-Est, doctorat en génie informatique de l'Université d'État de l'Ohio, spécialisé de longue date dans l'intelligence artificielle, le big data, l'apprentissage automatique et la transformation numérique, auteur de plus de 40 articles de haut niveau, ancien CEO d'une entreprise figurant parmi les 500 premières entreprises privées de Chine.
CTOYang Fan, bachelor et master au département de génie électronique de l'Université Jiao Tong de Shanghai, doctorat en génie informatique de l'Université d'État de l'Ohio, est l'auteur principal des deux articles VaRSM (ICCPS 2022) et Hamlet (ICRA 2025), et l'un des principaux responsables techniques qui ont conduit ces deux générations de robots de sports de raquette du concept à la réalisation concrète.
Sur le plan du capital, la société est détenue conjointement par Daqian Ecology, une société cotée à la bourse A, et l'équipe technique. Zhang Yuan, contrôleur effectif de Daqian Ecology, est un ancien du groupe BBK, actuellement administrateur d'OPPO et administrateur non exécutif de J&T Express ; le président du conseil d'administration de Daqian Ecology est Duan Liping. La société a été enregistrée en mars 2025, avec un capital social d'environ 24,75 millions de yuans, et est implantée dans la province du Zhejiang.
Du premier robot de sport de raquette trois-en-un au monde en 2022, au taux de réussite de 90.7 % en échange réel contre un humain publié dans l'article de l'ICRA 2025, puis au record mondial Guinness obtenu la même année, cette équipe a consacré des années à faire avancer, pas à pas, un concept académique vers un système réel démontrable, capable de jouer et commercialisable.
Pour conclure
Le secteur de la robotique n'a jamais manqué de vidéos spectaculaires ; ce qui manque, c'est la patience de construire de véritables capacités de pointe et de les soumettre à l'épreuve de scénarios réels.
Un volant de badminton ne met que quelques centaines de millisecondes à arriver, mais une équipe a passé des années à peaufiner ces quelques centaines de millisecondes.
Lorsque l'ancien chief strategy officer de Boston Dynamics a écrit à propos de ce robot chinois la phrase « cela peut sembler n'être que du badminton, mais la difficulté d'ingénierie sous-jacente dépasse largement l'imagination », ce qu'il a véritablement perçu, c'est une transformation en cours :
Les équipes robotiques chinoises ont commencé à démontrer, dans les scénarios de confrontation dynamique les plus difficiles, une réelle puissance reconnue par leurs pairs du monde entier.
Le terrain de jeu n'est qu'un point de départ ; le champ de bataille complexe du monde réel est la véritable destination de ces capacités.
*Cet article est publié par QbitAI avec autorisation ; les opinions exprimées appartiennent uniquement à l'auteur original.