
IT之家 – Selon un rapport du 18 octobre, bien que OpenAI soit occupé par le développement de modèles d’intelligence artificielle et de nouveaux équipements de consommation, le PDG Sam Altman et son équipe ont clairement la capacité de poursuivre un autre projet : les robots humanoïdes.
Dans l’émission de podcast « Sources », Ortehan explique que le choix d’une forme humaine est logique, car « ce monde lui-même a été conçu pour les humains ». Les portes, les claviers et toutes sortes d’outils ont été créés en fonction de formes corporelles spécifiques. Pour un robot qui doit évoluer dans un espace similaire, une forme proche de celle du corps humain serait une bonne option. Comme le dit Ortehan : « Correspondre à cette forme est une bonne idée ».
Lorsqu’on lui a demandé si OpenAI fabriquerait personnellement des robots humanoïdes, sa réponse était très concise : « Oui, nous le ferons. » Cependant, Ortegan ne se souciait pas vraiment des détails minutieux concernant l’apparence des robots. Il a déclaré que ces questions étaient « bien moins importantes que la mise au point d’un véritable ‘cerveau’ capable de faire fonctionner les robots ». En bref, si une machine ne sait pas comment utiliser ses membres, même si on lui donne des bras et des jambes, elle ne pourra pas fonctionner correctement.
IT之家 note que ce projet est encore loin d’être un produit officiel. Orltman a déclaré dans une interview avec le magazine Fortune : « Je prévois que nous présenterons une version démonstrative impressionnante en 2027… mais il faudra encore quelques années avant que les robots ne sortent dans la rue. » OpenAI n’a pas indiqué quelles fonctionnalités seront présentées lors de cette démonstration, à quoi ressemble le robot humanoïde, ou quand les personnes extérieures pourront entrer en contact proche avec cet appareil.
Un robot humanoïde de haute performance doit être capable de comprendre les images capturées par les caméras et les capteurs, interpréter les instructions, planifier et exécuter des stratégies, coordonner les mouvements du corps, et corriger automatiquement ses actions en cas d’incident dans l’environnement réel. Par exemple, lorsqu’on prend une tasse, le robot doit identifier la tasse, trouver le manche, prévoir la manière de saisir et exercer une force appropriée pour soulever la tasse. Si un erreur se produit, le café se renverse et il faut nettoyer le sol.
OpenAI a commencé à recruter pour résoudre les problèmes mentionnés ci-dessus. Les postes liés aux robots incluent le contrôle de mouvement, l’estimation de l’état, le contrôle des exécuteurs, le développement du comportement global du robot, ainsi que l’infrastructure de machine learning utilisée pour entraîner les systèmes d’intelligence artificielle.
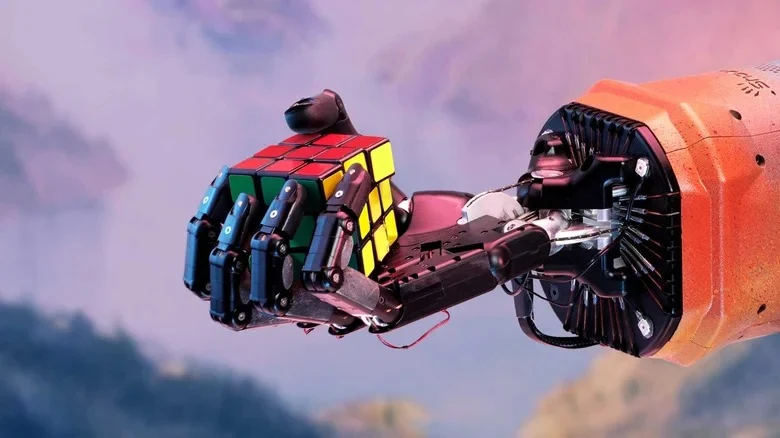
Ce flux de recherche et de développement est également traceable. Le projet de recherche Dactyl d’OpenAI a appris aux bras robotiques à manipuler des objets réels, et tout le entraînement s’est déroulé dans un environnement simulé. Par la suite, l’entreprise a utilisé cette technologie pour défier les Rubik’s Cube. C’est aussi un exemple ancien qui pose encore des problèmes à toutes les entreprises de robots : les modèles peuvent apprendre les mouvements attendus au niveau logiciel, mais les lois physiques réelles sont le facteur déterminant final.
Ortehan souligne l’aspect intelligent, mais cela ne signifie pas que OpenAI considère les composants matériels comme un élément secondaire. Les annonces de recrutement pour les postes de robots de l’entreprise indiquent que l’équipe développe des exécuteurs mécanique-mécanique en interne, intégrant des moteurs, des structures de transmission, des systèmes de sens et de gestion thermique ; les autres postes couvrent également la fabrication et la chaîne d’approvisionnement nécessaires pour la production en grande série des composants matériels. Pour cette autre moitié de robot, considérée comme « pas si importante », le travail effectué est en réalité très important.
OpenAI ne pénètre pas dans un domaine jamais exploré. Tesla a développé Optimus pendant de nombreuses années, et Xpeng a récemment permis à son robot humanoïde IRON de descendre seul de la ligne de production après l’assemblage. Ces deux cas montrent que même si le logiciel est suffisamment intelligent, il nécessite un système de moteurs et de articulations extrêmement complexe pour effectuer les mouvements.
Par rapport à l’installation directe de colocataires robotiques dans chaque famille, la phase initiale du plan d’OpenAI est plus pragmatique. Un annoncement de recrutement de robots indique que l’objectif à court terme de l’entreprise est de créer des robots universels pour aider les techniciens à construire des infrastructures ; l’objectif à long terme est de développer des robots personnels afin d’accomplir davantage de types de tâches.
Si vous avez déjà imaginé un robot physique de ChatGPT pliant les genoux pour laver la vaisselle, il n’est pas nécessaire pour l’instant de démonter la machine à laver de la maison. OpenAI n’a pas encore publié officiellement de robot physique, ni annoncé le prix de vente destiné aux consommateurs, le modèle de abonnement, la date de lancement ou les normes de confidentialité spécifiques aux robots. Néanmoins, la page de recrutement d’OpenAI présente actuellement 27 postes dans le domaine des robots.