
夢瑶が凹非寺より
量子位 | 公式アカウント QbitAI
清華大学が最近発表したのはオープンソースのエージェントオペレーティングシステムで、AI Agentが働く際のさまざまな「厄介な問題」を専ら解決するもの?!
このPilotDeck 2.0という名のシステムは、清華大学THUNLPラボが面壁智能やOpenBMBなどのチームと共同で発表したものです。
その解決する問題は、ちょうど私たちがAI Agentを使って働くときに最も心が痛むことと「強く関連」しています——
例えば…プロジェクトが増えると、ファイル、記憶、タスクがすべてごちゃ混ぜになって、呆然としてしまう…(笑)
仕事が複雑になるとTokenがどんどん燃え尽き、パソコンを離れた瞬間にAIが1000個の指示待ちで途中で止まってしまったり……
そしてPilotDeck 2.0が狙うのは、まさにこうした頭を悩ませる古いバグたちです——記憶管理、タスク実行、そしてモデル呼び出しコスト。
親切な私が、このツールが一体何を手伝ってくれて、どんな日常の面倒を解決してくれるのかを軽くまとめてみました——
- プロジェクト管理:複数のプロジェクトを同時に処理し、ファイル、記憶、タスクを分離することで、資料の混在やタスクの混線を減らします。
- 長期記憶:プロジェクトの背景、ユーザーの好み、作業の進捗を記憶し、閲覧と修正をサポートすることで、繰り返しの説明を防ぎます。
- バックグラウンド実行:長期間のタスクのバックグラウンド実行や実行可能事項のチェックをサポートし、ユーザーが離席している間もAIが作業を続けられるようにします。
- インテリジェントルーティング:タスクの難易度に応じて適切なモデルを選択し、複雑なタスクには強力なモデル、簡単なタスクには低コストのモデルを使うことで、不要な出費を減らします。
Workbuddy Benchの評価では、PilotDeckがQwen3.6-35B-A3Bを使用して79.1を獲得し、Claude Code(77.3)も上回りました。
さらに、強力なモデルが意思決定を担当し、小さなモデルが雑用をこなすというスケジューリング方式により、複雑で長期のタスクのコストを約6分の5も削減できるのです??
聞いた感じでは、どうやら、かなり実用的みたいですね、ハ???
AIが自分専用のワークスペースを手に入れ、記憶、ファイル、タスクすべてを管理できるように
皆さんもきっとこんな感覚を持ったことがあるはずです…
普段、さまざまなAIツールを使うとき、最も恐れることの一つが「コンテキスト汚染」です。
例えば、先ほどAIに厳格な学術スタイルで技術アーキテクチャを書かせたのに、次に小紅書(RED)のコピーを書かせると、口を開けばアーキテクチャのデカップリングのことばかり。。。(笑)
そしてこのドラスティックな騒動の背景には、主に既存の大多数のAgent記憶におけるブラックボックス問題が関係している。
つまり、AIが一体何を記憶したのか、いつ記憶したのか、どこに記憶したのかについて、画面のこちら側にいる私たちはまったく見通せないのだ。
万が一途中で重要なビジネスロジックを誤って記憶してしまうと、問題がどこにあるのか探すだけでも一苦労で、結局は泣く泣く会話全体を破棄して、最初からやり直すしかない!!!
そしてPilotDeckの最も核心となる基盤アーキテクチャは、WorkSpace(ワークスペース)を基本単位としています。
これは、AIに独立した物理的な作業スペースを割り当てたものと理解できます。各プロジェクトにはそれぞれ専用のファイルシステム、メモリバンク、スキルセットが用意されます。
公式が示した具体例——
ワークスペースAで音声・動画編集に取り組み、ワークスペースBでiOSミニゲーム開発をする、両側のメモリと検索空間は完全に物理分離されており、もう互いに干渉し合うことはありません。
こうすることで、複数の作業を同時に進めていても、それぞれの文脈を保持でき、記憶の混線やタスクの逸脱といった手間を減らせます。
さらに痛いところを突いているのは、PilotDeckが記憶を完全に「ホワイトボックス化」した点である。
たとえばAIが突然「以前はこの書き方をお好みでしたね」と言ってきても、それがどこから導き出された結論なのか、そして記憶違いではないかどうかも、あなたには分からないかもしれない!!
白盒メモリが解決するのはまさにこの問題で、ユーザーにいつでも「帳簿をめくる」機会を直接与えるものだ——
メモリの生成、抽出、保存から最終的に呼び出されるまで、一連の流れが完全にユーザーに可視化されている。
たとえばAIが作業中にどんな好みや事実を記録したのか、パネルを開けば一件ずつ確認できる。
もし重要なパラメータを誤って記録しているのを見つけても、長々としたプロンプトを書いて誤った情報を忘れさせようと苦労する必要はない。
手動で直接修正・削除できるし、重要な情報はワンクリックで固定することもできる~
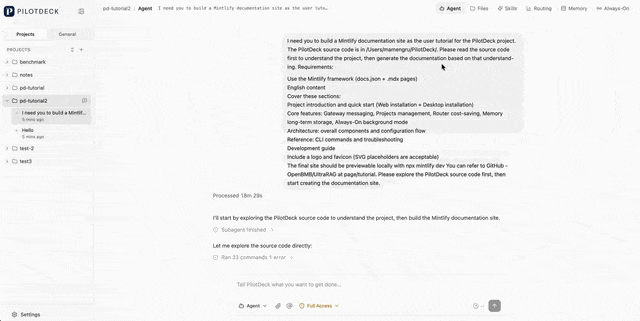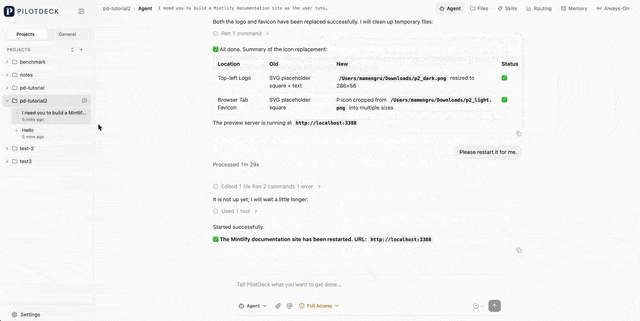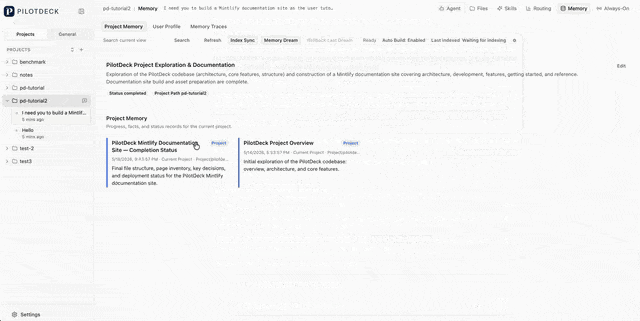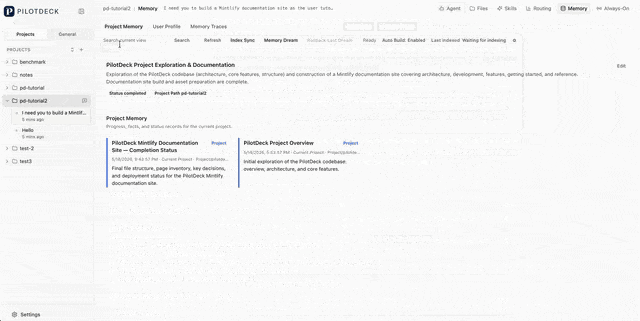
さらに、「Dreamモード」と呼ばれるメカニズムも内蔵されている。
AIがアイドル状態のとき、システムはバックグラウンドで断片的なインタラクションメモリの归纳・精錬・重複排除を自動的に行う。
整理の過程で重要な詳細を失ってしまった場合も、ワンクリックでロールバックし、秒単位で整理前の状態に復元できるので、整理すればするほど乱雑になる心配はない。
それだけでなく、PilotDeckはAlways-on(常駐実行)モードも導入している——
チャットウィンドウを閉じてパソコンを離れても、Agentはバックグラウンドで長周期の監視・実行タスクを継続的に推進する。
予定したタスクを完走できるだけでなく、実行過程で潜在的な候補タスクを自ら発見し、すべて完了した後には成果をローカルファイルとして落とし込み、完全な進捗とまとめレポートを添付する。
特筆すべきは、システム全体がMCPをネイティブにサポートしていることだ。
Webインターフェース、コマンドラインCLI、それとも企業微信(WeChat Work)や飛書(Lark)などのIMエコシステムで操作するのが習慣でも、バックエンドのロジックと動作は完全に一致している。
開発者にとっては、既存のワークフローを中心にツールやスキルを拡張できることを意味する。
AIを長期利用しているユーザーにとっても、背景を繰り返し説明したり手動でステップをつなげたりする時間を減らせるチャンスと言える~
「主強子弱」インテリジェントルーティング:1/6の費用で、最上位モデルを打ち負かす。。。
Agentで長時間タスクを実行すると、財布がもたないことが最大の挫折ポイントになることが多い。
多くの場合、タスク自体は難しくなく、いくつかの文章のレイアウトを整えたり、多言語翻訳にテンプレートを当てはめたりするだけかもしれない——
しかし、システムアーキテクチャが簡素なために、全程で最も高価なフラッグシップモデルを猛スピードで走らせ続け、トークン消費はかなり膨大になりがちだ。。。
特筆すべきは、PilotDeckがSmart Routing(インテリジェントルーティング)も搭載していることだ。
基盤層にタスク難易度の識別を内蔵しており、異なる工程のタスクを分解して異なるレベルのモデルに振り分け、エンド・クラウド協同と階層的オーケストレーションを実現している。
複雑な計画・意思決定は最上位の大規模モデルに任せ、下層の実行、推敲、フォーマット処理はすべて軽量モデルに降格して任せる。
自メディア・ソーシャルメディア運用シナリオの実測では、節約ルーティングを使わずに全工程をClaude Opus 4.5で実行すると、1回あたりの費用は$12.58に達した。
一方、インテリジェントルーティングを有効にすると、メインAgentはトップレベルの計画を担当してOpus 4.5を使い、サブAgentはテキストの推敲を担当してSonnet 4.5に降格する。
費用は$2.83にまで下がり、約70%のコストを節約できる。be like:
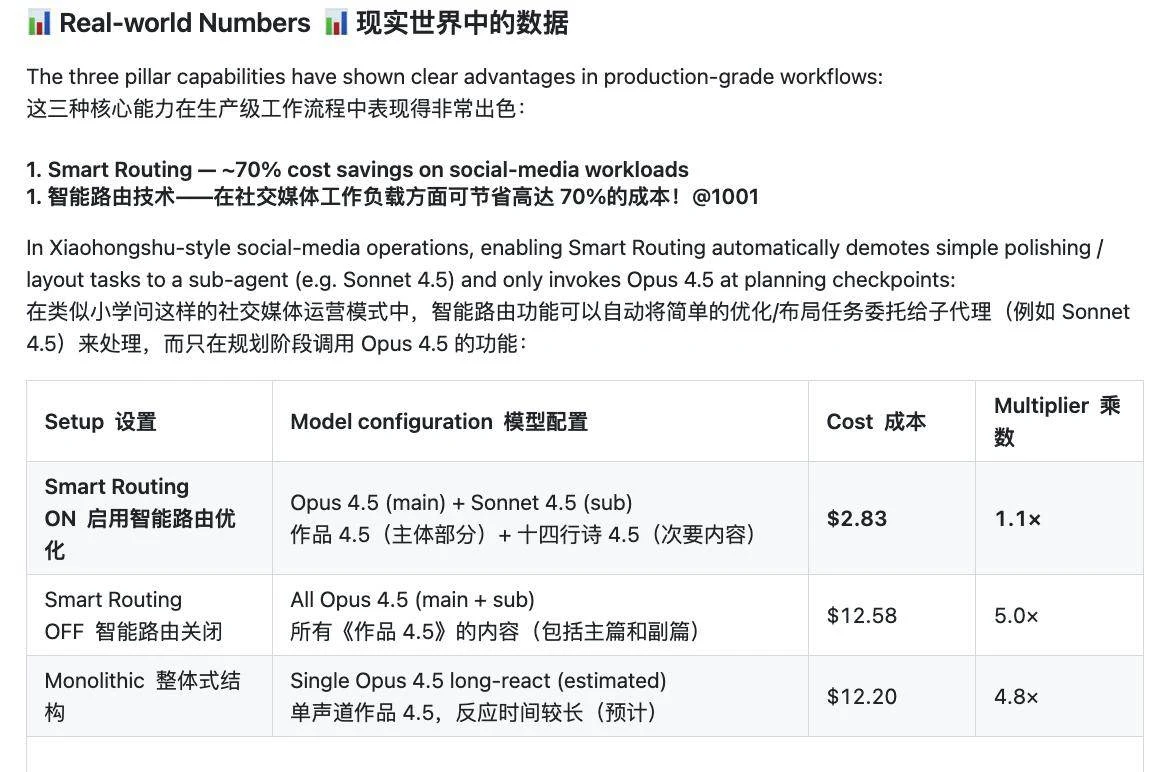
さらに、よりヘビーな複雑タスクのテストでは、この差はさらに懸命に現れる??
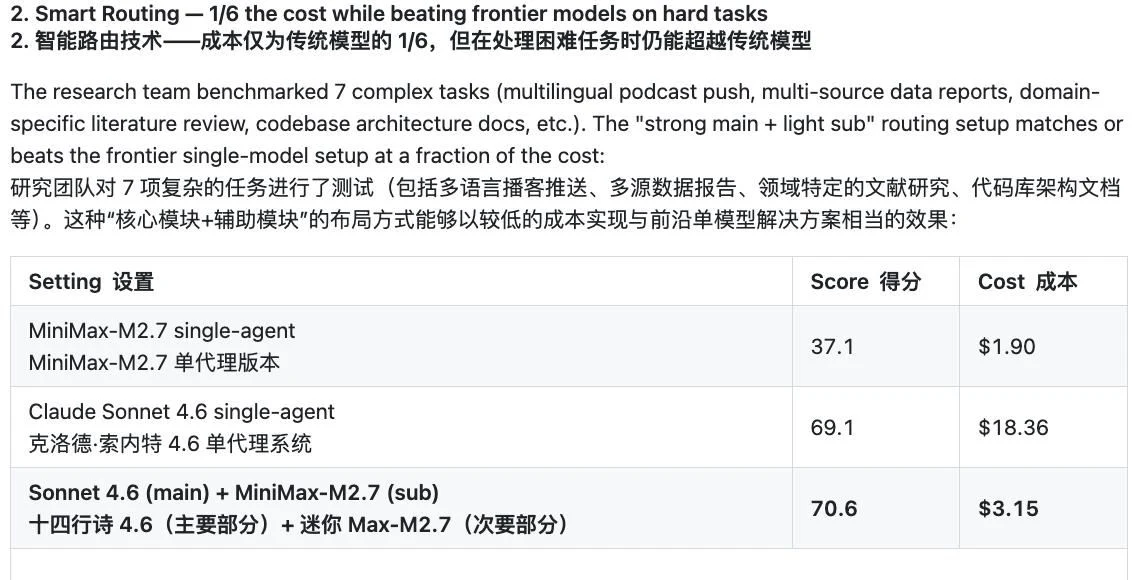
研究チームは、ポッドキャストの多言語配信、複数ソースのデータレポート、分野論文のレビュー、コードベースのアーキテクチャドキュメントなど、7つの高難度複雑タスクで横断比較を行った:
単体のMiniMax-M2.7で実行すると、コストは確かに低い($1.90)が、スコアは37.1しかなく、使えず即パス。。。
単体のClaude Sonnet 4.6で実行すると、スコアは69.1に達したが、1回のテストで$18.36もかかった。
一方、PilotDeckのルーティングオーケストレーションでは、メインSonnet 4.6+サブMiniMax-M2.7の主強子弱アーキテクチャを採用し、総合スコアは70.6に急上昇、コストはわずか$3.15だった。
効果は純粋な最上位単体モデルを上回りながら、コストは最上位モデルの約6分の1ですむ。
ちなみに、PilotDeckはAGPL-3.0オープンソースライセンスを採用しており、macOS、Linux、Windowsをサポートし、Dockerでのデプロイ方式も提供している。
興味のある方は、ぜひ実際に試してみてください。GitHubのリンクを下に載せておきますね~
参考リンク:
[1]
https://github.com/OpenBMB/PilotDeck
[2]
https://x.com/OpenBMB/status/2110364065822646570