
يدان بارعتان قادرتان على تقليب الجوز وإ صنع الآيس كريم، وهو أمر يكفي لكي يبقى في الذاكرةشاربا:
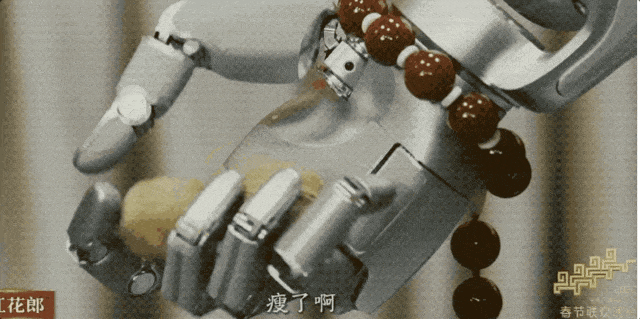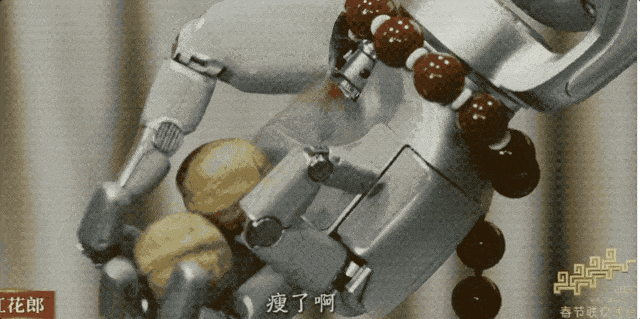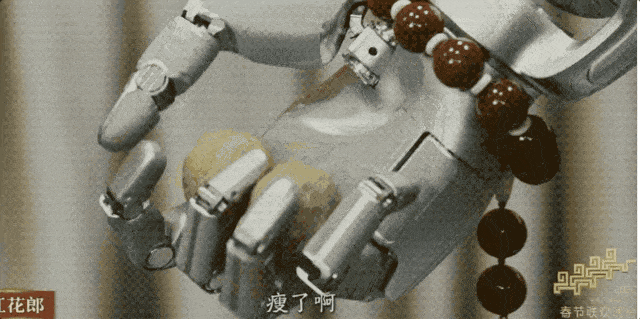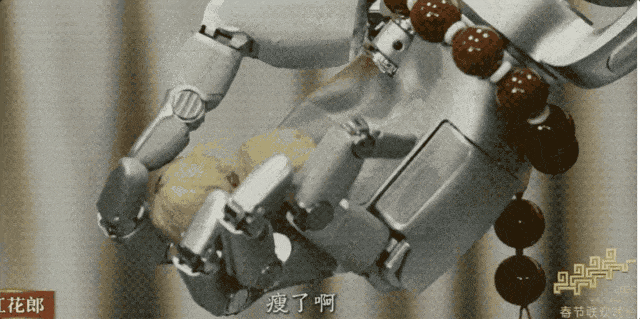
شركة الروبوتات المدمجة الناشئة هذه، التي أسسها فريق مؤسسي شركة Hesai Technology في محاولة جديدة، كان أكثر سماتها بروزًا خلال الفترة الماضية هي اليد الآلية الحسية عالية الدرجات الحرّية.
الجاريIROSوقد دفعت Sharpa الأمر خطوة أخرى إلى الأمام، فأصبح أولالروبوت البشري العام المطوّر بالكامل ذاتيًا D01 وصل:
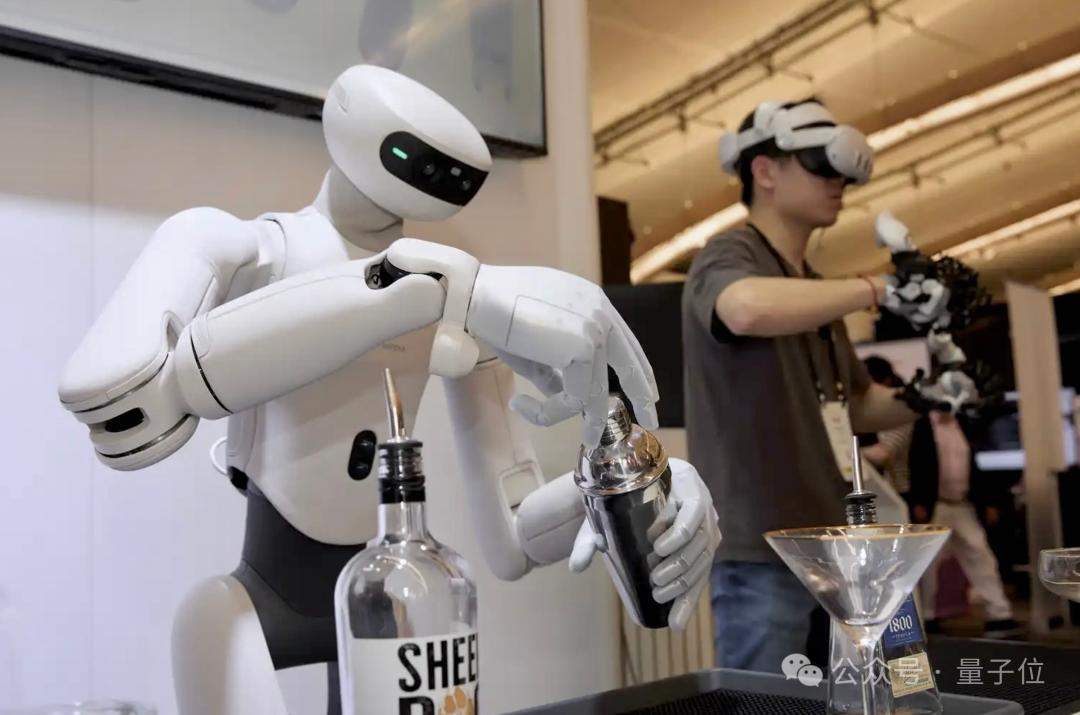
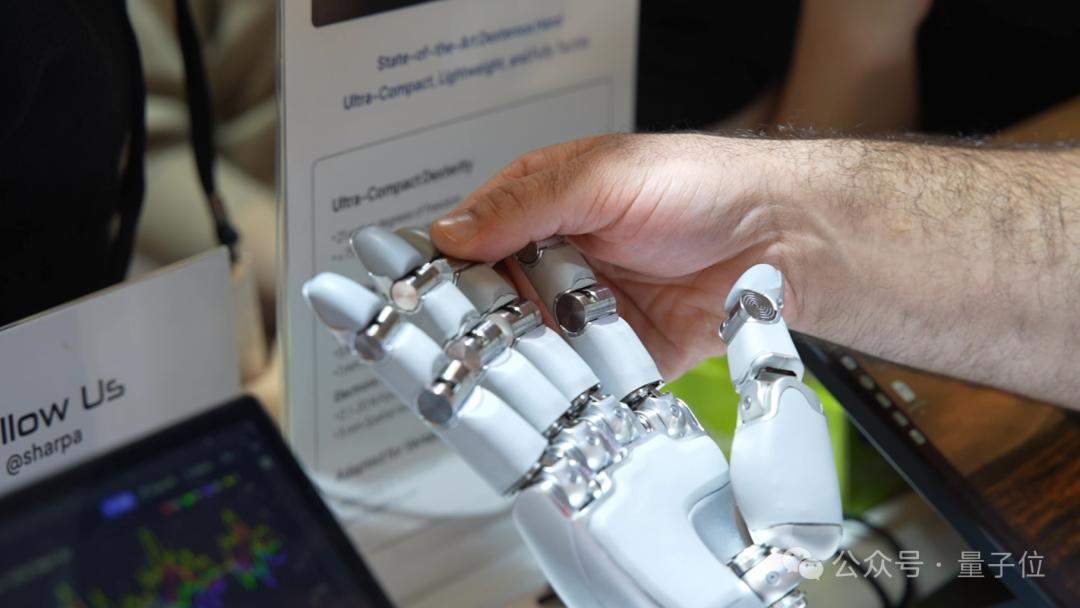
وفي الوقت نفسه هناك أيضًا الجيل الجديد من اليد الذكية W02:
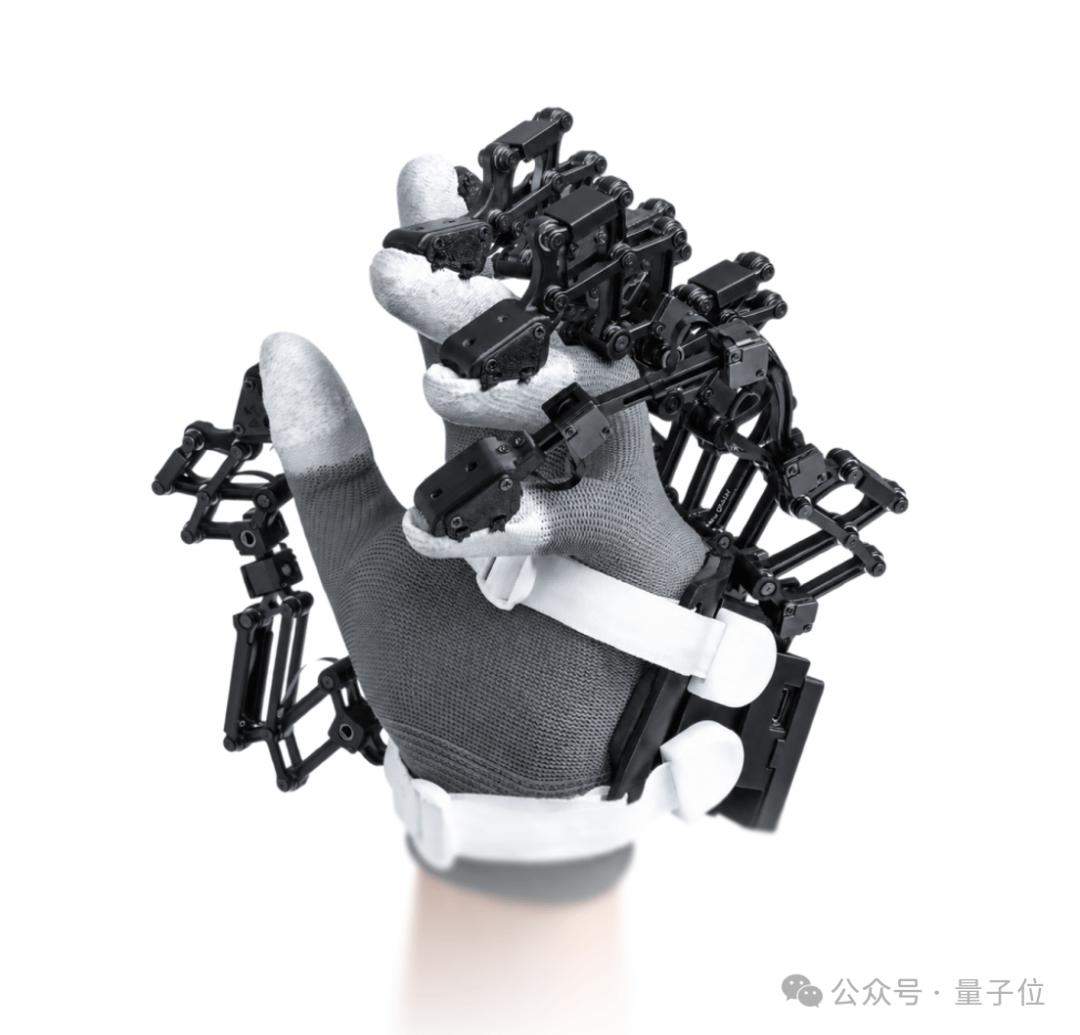
وكذلك القفاز الميكانيكي الخارجي المزود ببيانات AE01:
اليد والجسد وبوابة البيانات، تُعرض جميعها معًا على منصة المعرض في وقت واحد.
لماذا بدأت Sharpa بتصنيع جسم الروبوت نفسه، بل ودخلت حتى في بوابة البيانات الخاصة بـ"كيفية تعلّم التشغيل"؟
إذا وضعنا هذه المنتجات الثلاثة معًا، فإن الإجابة في الحقيقة تشير إلى القضية التي يناقشها تقريبًا كل العاملين في مسار الذكاء المُجسَّد حاليًا:
ما الذي تحتاجه الروبوتات فعليًا حتى تتجاوز عروض المعارض والمسرح التجريبية وتحقق قيمة تجارية حقيقية؟
في موقع مؤتمر IROS، ما هي المنتجات الثلاثة؟
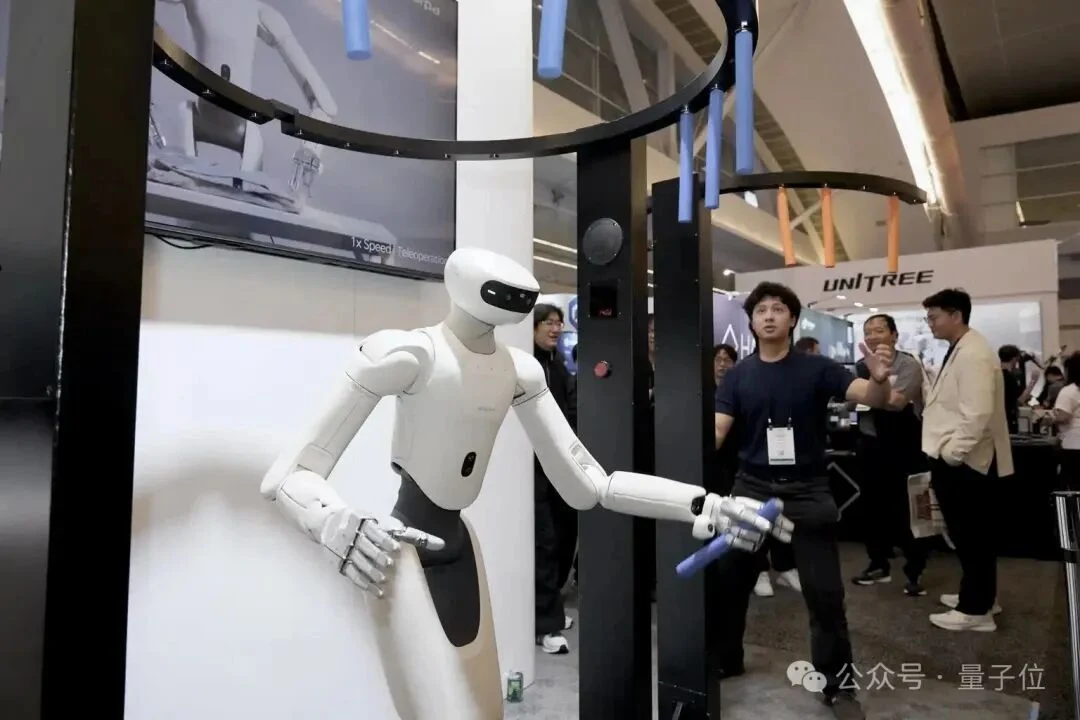
لنلقِ نظرة أولاً على D01، الذي تصفه Sharpa بأنه روبوت ذكي للمناولة بإدراك لمسي متكامل.
تتمحور أهم الأرقام التي تستحق الانتباه بشأن هذا الروبوت حول المناولة البارعة: نسبة الحمولة إلى الوزن الذاتي للذراع تقارب 1:1، وأقصى سرعة للمنفّذ النهائي تتجاوز 10.5m/s، وتردد الاتصال يبلغ 1000Hz، ودقة تحديد الموقع المتكرر 0.2mm، فيما يعتمد المعصم الكروي على تصميم بمقياس بشري بنسبة 1:1.
حيث تعني "الحركة السريعة" أن الروبوت يمكنه إنجاز المهام الديناميكية مثل تبادل العصا والعمليات على الأدوات بسرعة:
'قدرة التحميل العالية' تمنح الذراع هامش تشغيل كافيًا أثناء الحركة؛ بينما دقة إعادة التموضع البالغة 0.2mm تدفع هذه القدرة خطوة أبعد نحو العمليات الدقيقة.
عندما تواجه الروبوتات مهام معقدة، نادراً ما توجد السرعة والقوة والدقة كلٌّ منها على حدة، وهنا بالضبط يكمن التركيز التصميمي لـ D01.
الأكثر خصوصية هو اللمس。
D01 الجلد الإلكتروني يغطي الجسم بالكامل، والإحساس باللمس يغطي الجزء العلوي من الجسم، ويبلغ معدل أخذ العينات اللمسية 100Hz، ونطاق إدراك القوة 0.1—20N، ودقة القوة 0.2N. وبذلك يستطيع الروبوت أن يدرك مباشرة اللمسة الخفيفة والاصطدامات والقوى الخارجية المؤثرة.
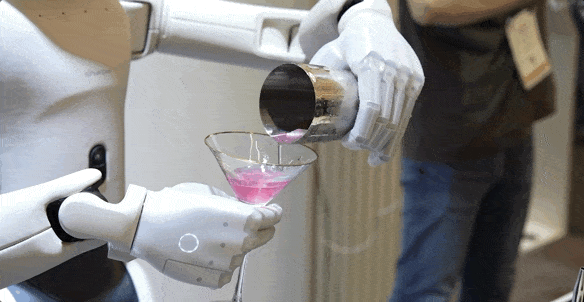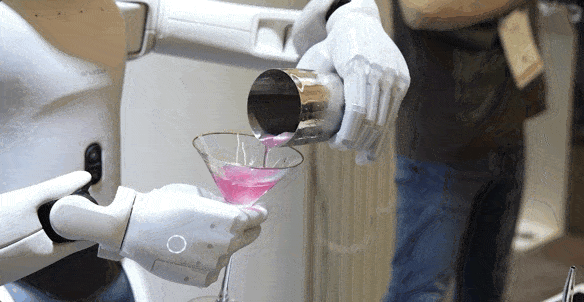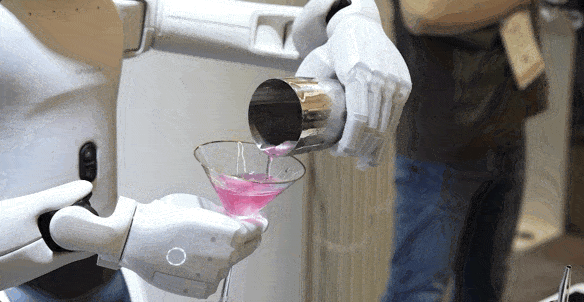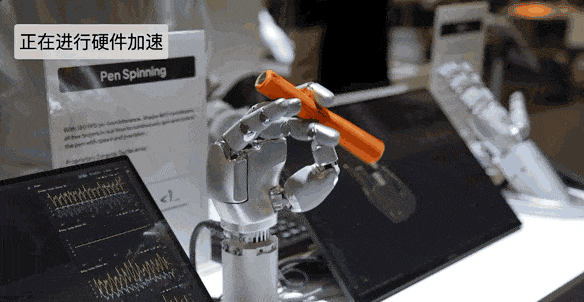
سبب إصرار Sharpa على "الحس اللمسي" يصبح أوضح حين يدخل الروبوت البشري فعلياً إلى مساحات العمل — أي بيئات المناولة الرشيقة:
يمكن للإبصار أن يخبر الروبوت مسبقاً بوجود "شيء في الأمام"، لكن بعد حدوث التلامس يحتاج الروبوت أيضاً إلى معرفة "أين حدث التلامس، وكم مقدار القوة المؤثرة، وما إذا كان التلامس قد تغيّر".
على سبيل المثال، للإمساك بجسم يسقط بسرعة عالية، يحتاج الروبوت إلى تعديل حالة ذراعيه وأصابعه خلال وقت قصير جداً؛ ومثال آخر، عندما يلمس شخص يعمل بجانبه ذراع الروبوت، يحتاج الروبوت إلى الحكم على مصدر هذه القوة الخارجية وما إذا كان يلزم تغيير المسار الحالي. بالنسبة لهذه الأحداث الفيزيائية اللحظية، يصعب على الإبصار وحده توفير معلومات كاملة.
جسم الإنسان يقوم بهذا الأمر في الواقع باستمرار. عندما تستشعر الأصابع انزلاق جسم ما، تزداد قوة القبض دون وعي؛ وعندما تلامس الذراع سطح الطاولة، تتغير الحركة التالية؛ وعندما يتعرض الجسم لقوة خارجية، يعدّل وضعيته فوراً.
الكثير من الحركات لا تحتاج أولاً إلى التخطيط لها كسلسلة "تفكير" مكتوبة لتوجيه التنفيذ، فالجسم نفسه يوفر تغذية راجعة فورية، وقد وضع D01 الجلد الإلكتروني على الذراعين والصدر، مما يعني إدماج هذا "الارتداد الجسدي" أيضاً ضمن نظام الإدراك لدى الروبوت.
التغطية اللمسية الكاملة لمنطقة التفاعل الأساسية في D01 تغيّر دور جسم الروبوت في نظام التحكم: من كشف بسيط للأعطال أو تسجيل لاحق للأحداث، إلى أن يصبح جزءاً من تعديل الحركات.
لنلقِ نظرة أخرى علىW02، "اليد البارعة فائقة التصغير والخفيفة الوزن باللمس الكامل من الجيل الجديد"، وهنا يطرأ تغيير مُفاجئ نوعًا ما:الجيل السابق W01 كان يحتوي على 22 درجة حرية نشطة، بينما W02 انخفضت إلى 21 درجة。
الدرجة المحذوفة هي إحدى درجات الحرية في مفصل CMC عند قاعدة الخنصر.
وفقًا لأبحاث التطبيقات التي أجرتها Sharpa، فإن هذه الدرجة من الحرية تُستخدم بتكرار منخفض في عمليات الإمساك والتلاعب داخل اليد الشائعة، ومساهمتها في المهام محدودة، ولذلك قامت W02 بتبسيط الهيكل المقابل، ما قلّل أيضًا من التعقيد الميكانيكي ونقاط الفشل المحتملة.
وهذا أحد أهم الجوانب التي تستحق الانتباه في W02:استمرار زيادة قدرات اليد البارعة لا يعني بالضرورة أن أعداد درجات الحرية يجب أن ترتفع باستمرار。
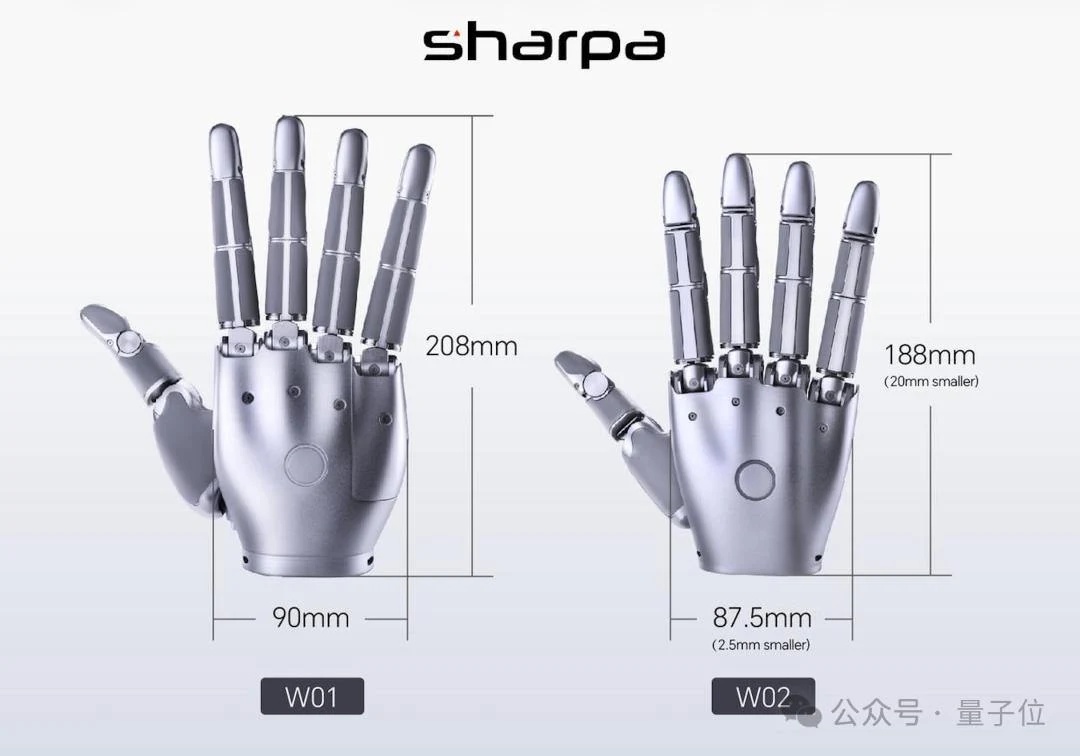
بالإضافة إلى ذلك، ضمنت W02 الـ 21 درجة حرية نشطة في هيكل أكثر تصغيرًا، حيث انخفض حجم اليد بأكملها بنحو 30% مقارنة بـ W01، كما انخفض الوزن أكثر. ويؤدي هذا مباشرة إلى تغييرين: انخفاض الحمل على الساعد، وتسهيل دمج اليد في مساحات عمل مصممة وفق أبعاد اليد البشرية.
أما الحجم الأصغر والوزن الأخف فسيفتحان المجال أيضًا لمهام لم يكن من السهل إنجازها من قبل.
على سبيل المثال، حقّق W02 "نصف قطر قبضة صفري"، ويمكنه التعامل بثبات أكبر مع الأجسام صغيرة القطر مثل عيدان الطعام والخيوط الرقيقة. تُستخدم في أطراف الأصابع مستشعرات بصرية-لمسية عالية الدقة، مع نطاق إدراك للقوة من 5mN إلى 30N ودقة مكانية تبلغ 1mm؛ أما بقية مناطق الراحة فيغطيها جلد إلكتروني بنطاق إدراك للقوة من 0.1 إلى 20N ودقة مكانية 5mm.
أي أن التغطية الحسية اللمسية لـ W02 قد توسعت من "بعض أطراف الأصابع" إلى اليد بأكملها، حيث يمكن للروبوت الحصول في آن واحد على معلومات التلامس من أطراف الأصابع والأصابع وراحة اليد، وهو أمر مهم بشكل خاص للتعامل مع الأجسام الصغيرة والعمليات المستمرة داخل اليد.
يستحق الانتباه هنا أن Sharpa وضع "التصغير" و"التغطية الحسية" ضمن قيد هندسي واحد: يجب أن يدخل اليد في مساحة العمل البشرية مع الاحتفاظ بإدراك لمسي كافٍ للاتصال.
وأخيرًاAE01، وهي "قفاز بيانات عالي الدقة بملمس خارجي الهيكل"، يُستخدم أساسًا في التشغيل عن بُعد الدقيق وجمع البيانات من منظور الشخص الأول。
تلتقط AE01 حركات اليد الطبيعية للمشغّل بدقة عبر 22 من أجهزة الترميز، وتعكسها في الوقت الفعلي إلى الروبوت، محقّقةً تحكّماً عن بُعد عالي الدقة وأكثر طبيعية واستجابة.
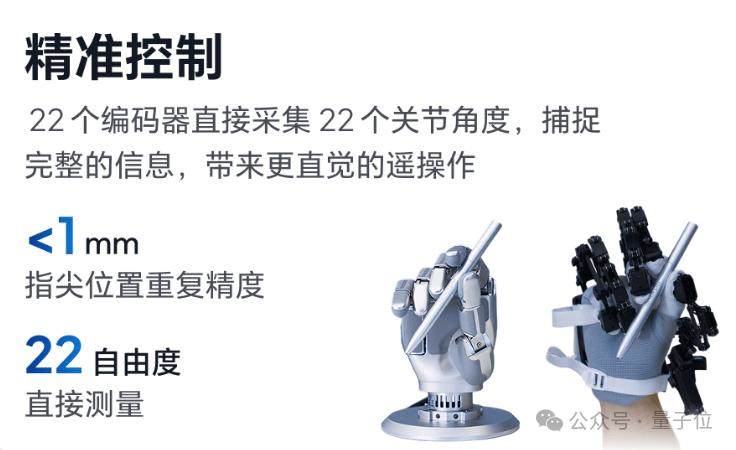
المفتاح يكمن في "التغذية الراجعة": عندما يُشغّل الإنسان جسمًا، ترى عيناه الموضع والشكل، ويمكن لأصابعه أيضًا أن تشعر بالقوة والالتلام والانزلاق. يتيح AE01 للروبوت إعادة إيصال هذه المعلومات إلى الإنسان، بحيث يستطيع المشغّل تعديل حركاته بناءً على الإحساس باللمس.
في الوقت نفسه، يمكن للروبوت أن يلتقط حركات اليد الطبيعية للإنسان في الوقت الفعلي.
وبالتالي، تكمن قيمة AE01 بشكل رئيسي في حلقة "تحويل الخبرة التشغيلية للبشر إلى بيانات قابلة للاستخدام من قبل الروبوتات": حيث تُوضع المسارات الحركية للإنسان، والتغذية الراجعة اللمسية من جهة الروبوت، والربط بينهما، جميعها في عملية جمع واحدة.
ما الذي يميز مجموعة Sharpa الكاملة للمعالجة اليدوية الذكية حقًا؟
إذا وضعنا المنتجات الثلاثة في سياق مسائل تقنية محددة، فإن المثير للاهتمام في منتجات Sharpa الثلاثة في IROS هو محاولة تحويل "المناورة الذكية" من قدرات معدنية معزولة إلى نظام متكامل يدور حولالإدراك بالتلامس، والتحكم المغلق الحلقة، وتعلم البياناتالمنظومة التقنية التي تم بناؤها.
لكن لفهم هذا النظام التقني، ينبغي البدء من تفكيك السؤال التالي: "متى يحتاج الروبوت إلى حساسية اللمس؟"
ما تتفوق فيه الاستراتيجيات البصرية التقليدية بشكل أفضل هو المرحلة السابقة لحدوث التلامس: التعرف على الأجسام، وتقدير المواقع، والتخطيط لمسار ذراع، ثم مدّ اليد نحوه. لكن المشكلة تظهر تحديدًا في السنتيمترات الأخيرة، بل وحتى الميليمترات الأخيرة.
على سبيل المثال، عند الإدخال أو الالتواء أو المحاذاة أو الإمساك بالأجسام المرنة، فإن المتغيرات التي تحدد إنجاز المهمة غالباً ما تكون مخفية بعد التلامس: هل انحرف الجسم، هل انزلق، هل الضغط مفرط، هل تغيّرت نقطة التلامس. الرؤية يمكنها أن ترى جزءاً من النتيجة، لكن يصعب عليها ملاحظة هذه الحالات الفيزيائية اللحظية بشكل مستقر.
تتعامل شبكة CraftNet من Sharpa مع هذه المسألة بوضوح تام: System 2 مسؤول عن فهم المهمة والتخطيط طويل المدى، وSystem 1 مسؤول عن تخطيط الحركات قبل التلامس، بينما يدخل System 0 مرحلة التلامس حيث يعالج ردود الفعل اللمسية والحركات الدقيقة بتردد أعلى. لا يكتفي System 0 بتنفيذ الحركات الدقيقة، بل يرسل أيضاً معلومات الحالة إلى System 1، مما يتيح للحركات العليا إعادة التعديل عند فشل التنفيذ أو تغير الحالة الفيزيائية.
هذا يعنيدور اللمس هنا هو في الواقع تغيير المقياس الزمني لحلقة التحكم。
قبل التلامس، يمكن للروبوت أن يفكر بنموذج أبطأ: "ماذا سآخذ، ومن أين أقترب"؛ بعد التلامس، المطلوب هو "هل انزلق الآن أم لا، وهل أزداد القبضة قليلاً، وإلى أي جانب أحرك الأصابع قليلاً". الأخير يتطلب من نظام التحكم أن يعمل بتردد أعلى.
وإذا تقدمنا خطوة أخرى إلى الأمام، يصبح السؤال: كيف يحفظ الروبوت تجربة لمس واحدة؟
هذا أيضًا ما يجعل أحدث أبحاث Sharpa بعنوان WM-Craftnet أكثر جدارة بالاهتمام من مجرد "دمج البصري باللمسي".
بالمقارنة مع الأسلوب السابق الذي كان يكتفي بدمج خرائط العمق والمعلومات اللمسية وحالات المفاصل معًا لإطعامها للسياسة، فقد درّب البحث الجديد نموذجًا يُسمى World Synesthesia Model، أي نموذجًا للعالم مزوّدًا بذاكرة زمنية.
تشمل المدخلات العمق الرسغي واللمس والإحساس الوضعي والأفعال المنفذة سابقًا، ومن خلال نموذج حالة فضاء متكرر على طراز Dreamer، يتم ضغط المعلومات في حالة كامنة تتغير مع الزمن. ثم تُستخدم هذه الحالة كسياق للسياسة لتحديد الهندسة الحالية للجسم وحالة التلامس والحركة.
ما يتعلمه النموذج ليس فقط «ما يحدث الآن»، بل يجب أن يجمع بين ما حدث في الماضي لاستنتاج «لماذا أصبح الوضع على هذا النحو الآن».
معنى هذه الخطوة هوخطوة إضافية إلى الأمام من "المشاركة الحسية في التحكم": بدأت الروبوتات في محاولة تكوين تمثيل داخلي لحالة التلامس。
العودة إلى السؤال الأصلي: لماذا أصرّت Sharpa طوال الوقت على وضع الإحساس اللمسي في قلب التلاعب الرشيق بالأشياء؟
توفر المستشعرات إشارات التلامس الخام، ويتولى نظام التحكم الاستجابة في نطاق يتراوح من الميلي ثانية إلى مئات الميلي ثواني، بينما يحاول نموذج العالم تنظيم هذه الأحداث اللحظية في "حالة فيزيائية" يمكن للروبوت الاستفادة منها بشكل مستمر—
هذا هو بالضبط جوهر المناولة الذكية، الذي يميزها عن التنفيذ العادي لمسارات الأذرع الميكانيكية.
أكمل طراز AE01 القطعة الأخيرة من الصورة على جانب البيانات.
يركز التحكم عن بُعد التقليدي بشكل أساسي على تسجيل مسارات حركة الإنسان، لكنه يصعب عليه الاحتفاظ الكامل بالخبرة الفيزيائية أثناء عملية التلامس.
يقوم AE01 بالتقاط الحركة الطبيعية لليد عبر جهاز الترميز، مع إعادة حالة اللمس من جانب الروبوت إلى المشغّل، مكوّناً واجهة ثنائية الاتجاه: حركات الإنسان تدخل إلى الروبوت، وحالة الروبوت بعد التلامس مع الأجسام تؤثر بدورها في الخطوة التالية للمشغّل.
وبهذا لم تعد البيانات المتبقية من عملية يدوية واحدة تقتصر على "إلى أين تحركت اليد" فحسب، بل تشمل أيضاً لحظات التلامس وتغيرات القوة وحالة الانزلاق وحركات التصحيح اللاحقة. التحكم الدقيق والجمع المتزامن للبيانات اللمسية وتجنّب المعايرة، كلها تخفض حاجز الربط بين الإنسان والآلة وتزامن البيانات متعددة الوسائط.
لذا يمكن تلخيص التطور الجديد الذي عُرض في IROS في جملة واحدة:
Sharpa تحاول حلّ مشكلة واقعية جداً في الذكاء المتجسّد: البيانات عالية الجودة الخاصة بالتلاعب يصعب الحصول عليها، في حين أن البيانات ذات القيمة الحقيقية تحدث بالضبط في تلك اللحظات الأكثر تعقيداً من جهة التلامس.。
ومن هذه الزاوية، فإن قدرات "الحزمة الكاملة" لـ Sharpa في التلاعب الذكي كلها لا غنى عنها: الجسم المسؤول عن إدخال الروبوت إلى بيئة العمل الحقيقية، واليد الذكية المسؤولة عن التعامل مع التلامس الدقيق بين الإنسان والأجسام، ومنفذ البيانات المسؤول عن حفظ خبرة الإنسان التشغيلية والتغذية الراجعة الفيزيائية للروبوت.
وأخيرًا، يعيد النموذج استخدام هذه المعلومات لتحويل كل عملية على حدة إلى قدرات للجولة التالية.
اللاعب الأبرز في المجال الروبوتيّ
اليدين هما أولاً العضو الأكثر موثوقية الذي يعتمد عليه الإنسان لإنجاز المهام المعقدة المختلفة.
وهو أيضًا الوسيط الأكثر مباشرةً للتفاعل الفيزيائي الدقيق بين الروبوت والعالم الحقيقي.
لذلك، بدءًا من W01، لم يكن من المفاجئ أن تركز شركة Sharpa على المدى الطويل حول درجات الحرية العالية واللمس والتلاعب الدقيق.
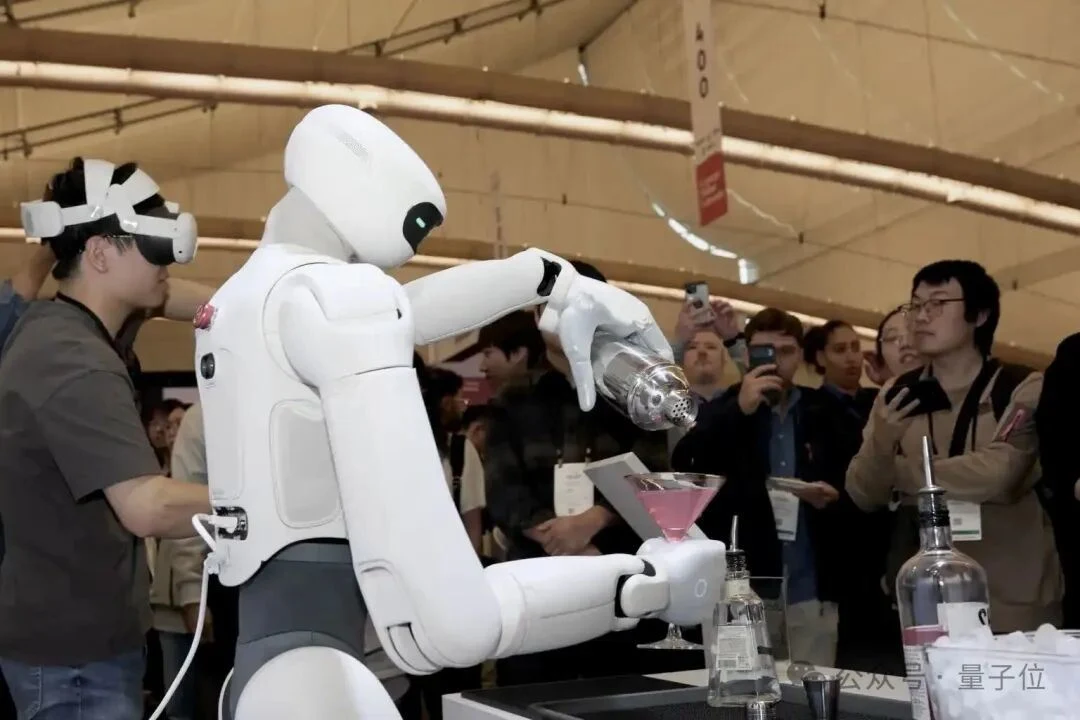
حظي العرض التجريبي في معرض CES مطلع العام بإعجاب هائل،فقد قدّمت Sharpa للقطاع عرضًا حيًا مذهلًا من المستوى الأقصى في المناورة الدقيقة.
لكن بعد بلوغ اليد الماهرة مستوى معينًا من التقدم، تمتد المشكلة بطبيعتها إلى طرفي الجسم: ما هو الحامل الفيزيائي الذي تحتاجه هذه اليد حتى تدخل بيئات العمل المتنوعة؟ وأي بيانات نحتاج حتى يستطيع الروبوت أن يستنتج العام من الجزئي ويحقق “التعميم التجاري” في سيناريوهات المهام المختلفة؟
وتشمل المشكلات هنا دقة التحكم في الحركة عالية السرعة، والإحساس بالتلامس الحقيقي، وتشغيل أدوات البشر، والقدرة على التعامل مع الأجسام المعقدة كالأغشية الرقيقة والأجسام المرنة والسوائل، مع ضرورة عمل الجسم والرسغ والأصابع والتغذية اللمسية الراجعة بتناغم في المهام المتصلة.
أما الفرصة الحقيقية لربط هذه القدرات معًا فلن تظهر إلا في المهام الواقعية.
في أواخر شهر 8 من هذا العام،افتُتح مطعم روبوت “Blizzard” بشراكة بين Sharpa وDQ في شارع ووجيانغ بشنغهايدون تخصيص محطة عمل خاصة للروبوت، بل بالاستمرار مباشرة في استخدام معدات DQ الأصلية ومكوناتها وخطوات التحضير، حيث أنجز الروبوت 55 خطوة متصلة تتراوح من فتح باب الخزانة، وارتداء حلقة الكوب، وتلقي الثلج، ورشّ المكونات، والتحريك، حتى صب الكوب —
فأي خطوة منها بمفردها ليست “خيالية علمية” إطلاقًا، لكن الصعوبة تكمن في حدوثها على التتابع، وأن الأخطاء التي يتركها كل خطوة تنتقل إلى الخطوة التالية.
وأصعب نقطة هي إنجاز سلسلة من العمليات شديدة الترابط على التتابع في بيئة غير معدّلة.
وهذا يتطابق تمامًا مع السلسلة التقنية التي بنتها Sharpa سابقًا.
فالمهام طويلة المدى تتولى النماذج تفكيكها وإدارة حالاتها؛ وSystem 1 مسؤولة عن الحركات المحددة؛ وعند دخول مرحلة التلامس، تعمل System 0 على التصحيح المستمر بالاستناد إلى التغذية اللمسية وقوة الراجعة؛ بينما يقيّم النموذج العالمي، بالجمع بين الرؤية واللمس وقوة الراجعة وحالة الجسم، إلى أين وصلت المهمة حاليًا وما الخطوة التالية.
وهذا أيضًا هوالمرة الثانية خلال العام التي ترفع فيها Sharpa سقف المناورة الدقيقة。
فمن العتاد الخاص باليد الماهرة، إلى التحكم اللمسي، وصولًا إلى النموذج العالمي ومهام المتجر الحقيقي، تعمل Sharpa على توسيع المناورة الدقيقة تدريجيًا من كونها قدرة لمنفّذ طرفي إلى منظومة قدرات متكاملة.
وتتكفل الرؤية بحل مسألة “ما الذي يُرى”، بينما يكمّل اللمس معرفة “ما الذي تم لمسه، وبأي قوة، وهل حدث انزلاق”، ويدعمان معًا تعديل الحركات في المهام المتصلة كالإمساك والإدخال والخلع واللف والعصر.
وعلى صعيد البنية التقنية، يوجد اللمس كطبقة حسابية مستقلة نسبيًا، وكون النماذج العليا قابلة للاستبدال يعني أن قدرة اللمس يمكن أن تتراكم باستمرار دون الحاجة للارتباط بجيل معين من النماذج، وبذلك يحصل الروبوت على مجموعة معلومات تلامس يمكنها المشاركة المستمرة في الإدراك والتحكم.
أما الطرف الآخر فهو البيانات.
وقد أخبر الشريك المؤسس في Sharpaلي يي فانموقع QbitTV قائلًا: “البيانات التي تُشترى لا تصنع فارقًا”.
ومن الأسهل فهم هذه العبارة اليوم في سياق تشكيلة المنتجات: فبدلًا من نموذج بعينه أو طريقة جمع بيانات بعينها،يهتم Sharpa بجعل الروبوت ينتج باستمرار في المهام الحقيقية خبرات من نوع “حركة—تلامس—راجعة—تصحيح”, ثم يعيد إدخال هذه الخبرات في النماذج。
وهذا نهج ينطلق من المهمة ثم يعود بدوره ليحدد العتاد والنماذج.
وهذا أيضًا هو “التعميم التجاري” الذي يواصل الفريق المؤسس لشركة Sharpa، الذي مرّ بتجربة الإنتاج على نطاق واسع في السيارات ذاتية القيادة، التأكيد عليه في الذكاء الجسدي: هل يستمر النظام في العمل بعد تغيير المشهد أو فئة المنتج، وهل يمكن للتحسن في الكفاءة أن يغطي تكاليف الشراء والنشر والصيانة والبيانات.
ومن هذه الزاوية، قد لا يكون التغيير الأكثر جدارة بالانتباه في مشاركة Sharpa هذه في IROS هو “إطلاق ثلاثة منتجات جديدة”.
فقد عالجت اليد الماهرة W01 سابقًا مسألة “هل يستطيع الروبوت أن يمسك الأشياء ويتعامل معها جيدًا”، ومع النزول الفعلي لـ D01 وW02 وAE01 وDQ، تواصل Sharpa طرح السؤال واستكشاف مستوى أكثر جوهرية:
استنادًا إلى سيناريوهات المهام المختلفة، استخلاص متطلبات الأجهزة والتقنيات العامة، وتقديم مجموعة من القدرات التشغيلية العامة القادرة على تلبية متطلبات الوظائف الحقيقية، والتسليم المستمر، وتجميع البيانات، والتحسين التكراري.