
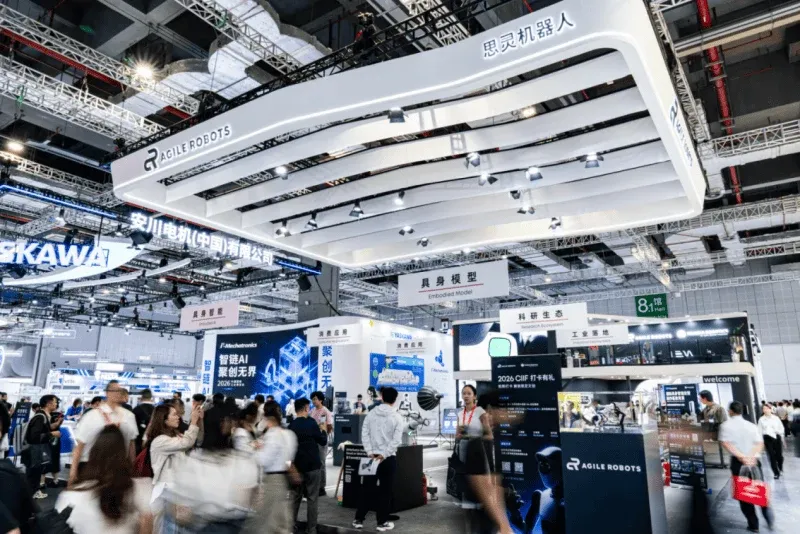
10月12日から16日まで、第26回中国国際工業博覧会が国家会展中心(上海)で開催されます。思霊ロボットAgile Robotsは12点の展示品を出展し、「具身知能、具身モデル、研究エコシステム、消費応用、産業落地」の5大展示エリアにより、ヒューマノイドロボット、モデル、力制御とセンシング技術、データ収集体系から、多様なシーン向けソリューションに至るまでのフルスタック技術力を体系的に披露します。
物理AIをリアルに体感できるものに
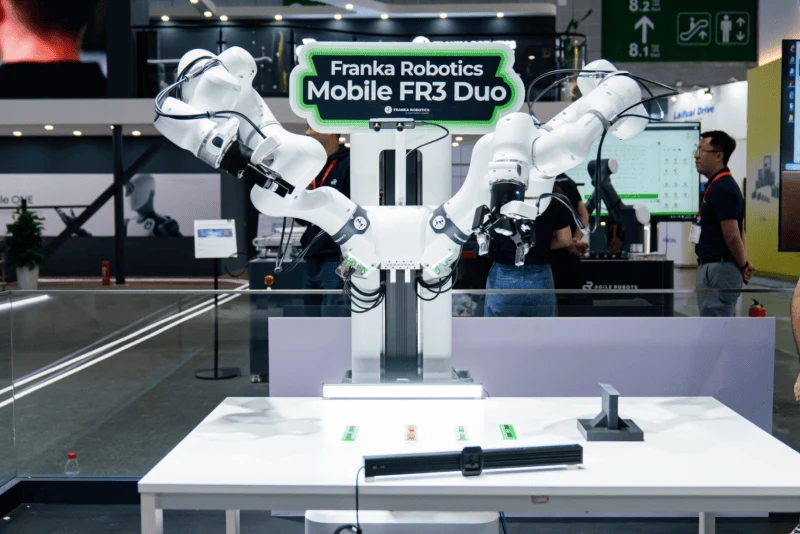
Mobile FR3 Duo:物理AI研究に「動く体」を装着
具身知能研究が机上操作から動的な空間へと進むにつれ、移動、知覚、双腕操作はもはや互いに独立した課題ではなくなっています。シャーシとロボットアームの協調、センサデータの統合、実機でのポリシー実行などが、アルゴリズム検証前のエンジニアリング負担となりえます。
傘下のFranka Roboticsが提供するMobile FR3 Duo双腕移動型研究プラットフォームは、FR3 Duoベースプラットフォームと触覚移動ロボット(TMR)を深く融合させ、双腕操作、マルチモーダル知覚、全方向移動能力を統合し、遠隔操作、データ統合、ポリシー実行を同一プラットフォーム上で完結できるようにします。
2026年、第1回EBiM(Embodied Bimanual Manipulation、具身双腕操作)チャレンジが正式に始動し、世界119チームのエントリーを集めました。大会は実世界を対象とする具身知能の標準化評価体系の構築を目指し、ロボットアルゴリズムが「シミュレーションで有効」であるだけでなく、異なる研究室、異なる環境、そして実機ロボットプラットフォーム上で検証されることを目指しています。大会の主要スポンサーとして、思霊は統一プラットフォームMobile FR3 Duoを提供し、世界中の研究者による実機テストを支援し、アルゴリズムを実機ハードウェア上で検証できるようにします。
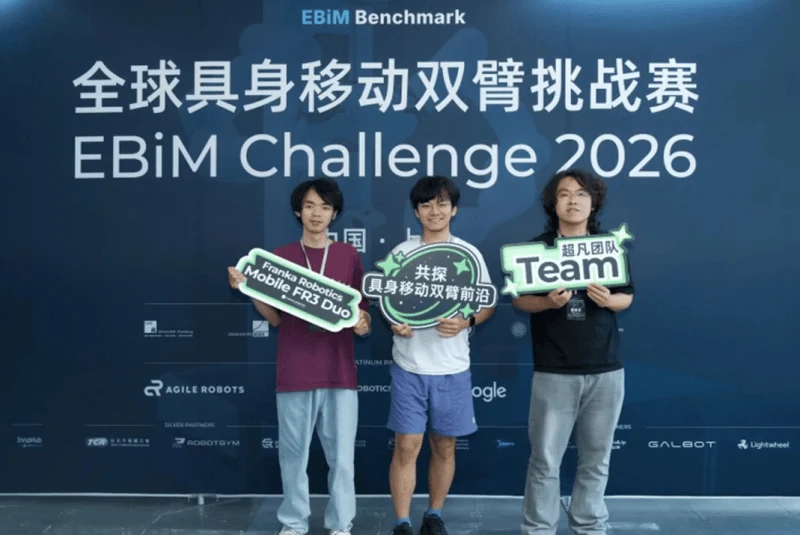
2026年は起点であり、2027年にはさらに拡大します。EBiM 2027は新たなBeta段階に入り、参加チーム、タスクタイプ、テストプラットフォームのさらなる拡大を計画し、標準化評価プロトコルの継続的な整備を進めます。世界中の大学、研究機関、開発者、ロボット企業の皆様のご参加を心よりお待ちしています――アルゴリズムを持参し、実機ロボット、実際のタスク、実際の環境の中で検証を受けましょう。
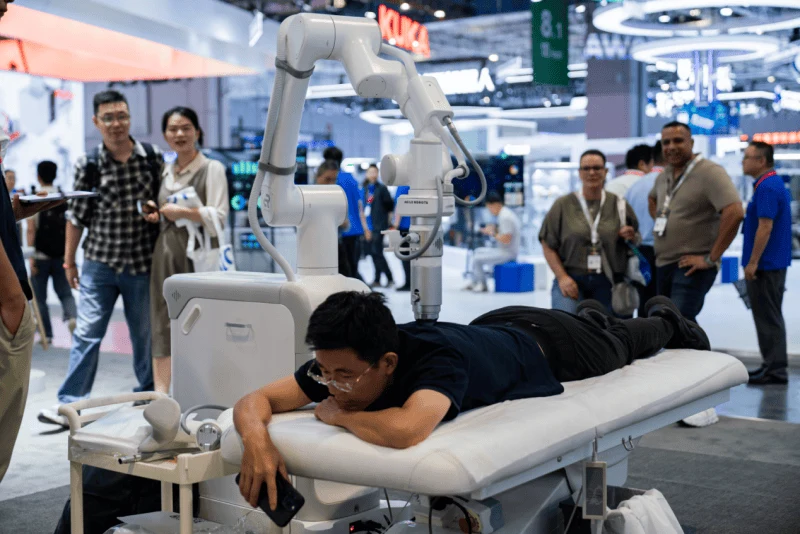
AI理療・ケアロボット:物理AIの「生活の温かみ」
今回の工業博覧会で、思霊ブースで最も体験の長い行列ができるのはAI理療・ケアロボットです。これは思霊の優れた製品の魅力の表れであると同時に、実際の市場ニーズの具体化でもあります。
ビッグヘルス産業が急成長期に入り、人口構造の深い変化が重なる中、理療・ケアのニーズは持続的に拡大していますが、供給側の矛盾も先鋭化しています:店舗は専門セラピストの採用難、定着率の低さ、サービス基準の統一の困難さ、人件費の高騰に共通して悩まされており、一方で消費者の安全性、パーソナライズ、没入型体験への要求は絶えず高まっています。
この構造的矛盾に対し、思霊の解決策は物理AIを理療・ケアのシーンに持ち込むことです。思霊AI理療・ケアロボットは自社開発の高精度力制御ロボットアームを搭載し、五末端クイックチェンジシステムを備え、1台の装置で内源熱、手技マッサージ、睡眠調理、点陣波、電気灸の5つの専門理療モードをシームレスに切り替えられます。経営者にとっては、これはデジタル運営システムでもあります:クラウド上の100以上の標準カリキュラム体系により、新しいセラピストも半日で習熟でき、「経験と勘」に頼るサービスを「複製可能で定量可能な」標準プロセスへ転換できます;「ロボット自動作業+人間によるハンドヘルド作業」の並行作業に対応し、坪効率と人効率を再構築します;全工程管理システムが設備使用データと会員の健康記録を自動的に蓄積し、店舗運営を「勘」から「データ」へと転換させます。
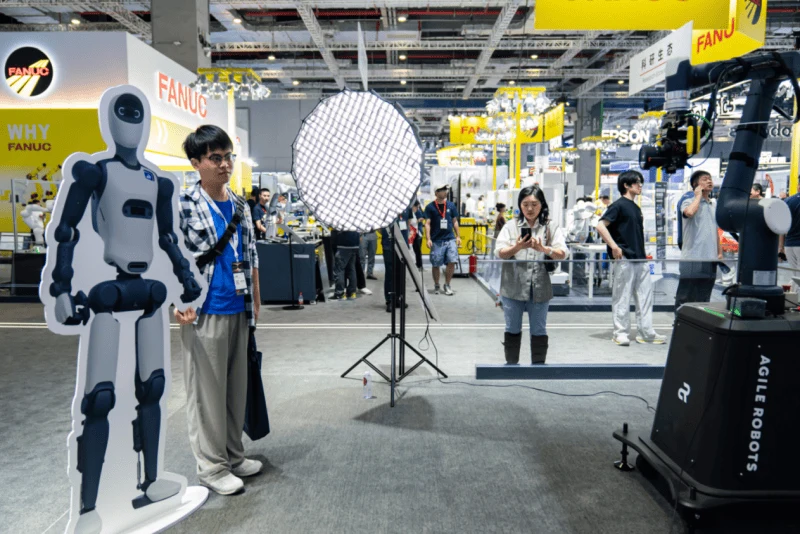
撮影ロボット:創作の自由を解放する
映像産業の工業化とショート動画、ライブコマースの爆発的普及が、プロフェッショナルな撮影ニーズをかつてない規模へと押し上げています。高品質なカメラワークは長らく2つの希少なリソースに依存してきました:高価なクレーン、スライダー、電動雲台などの専用設備と、経験豊富なカメラマンです。
思霊撮影ロボットはAI、力制御と撮影ワークフローを結合し、カメラマンがシンプルで馴染みのある創作ロジックでロボットを使えるようにします。産業用ロボットの複雑なティーチング操作とは異なり、思霊撮影ロボットはドラッグ&ポイント設定に対応し、ユーザーはロボットアームを直接目標位置へ誘導してキーフレームを設定し、軌道計画モデルがカメラワークの経路を生成します。
画面制御をめぐって、システムはフォーカスモーターを備え、主要画面のフォーカスポイントをカスタム設定でき、撮影中にフォーカス情報を自動的に演算してフォロー focusing を行います。カメラワークとフォーカス制御が相互に連携することで、ロボットは動作の繰り返しだけでなく、より表現力豊かな撮影設計も実行できます。再現性はさらに生産効率へと転化します。撮影軌道は保存、共有、再利用が可能で、同種商品の撮影、複数回のクリエイティブ調整、テンプレート化された制作を支援します。
思霊撮影ロボットの最大の価値は、カメラマンに代わって判断を下すことではなく、複雑で反復的な実行をロボットに任せ、創作者が構図、ナラティブ、表現にいっそうの力を注げるようにすることです。これはAI理療・ケアロボットの「クラウド100以上のカリキュラム体系」と同様の根本的な論理で、才能と経験の蓄積に依存する希少な技を、保存・複製・配布可能なデジタル資産へと転換します。
これこそが物理AIの千の業界にもたらす最も重要な価値かもしれません:それは反復労働を代替するだけでなく、人間の経験を個から解放し、規模化して流通できる生産力へと変えるのです。
フルスタック能力、立体的に披露
3つの重点展示品に加え、その他の展示品は産業、研究、エコシステムなどの次元から、思霊の技術的深みをさらに示しています。
Diana3 Duo 自動車部品ワイヤーハーネス配線ソリューションフレキシブル製造における典型的な難題、すなわちワイヤーハーネスが変形しやすく状態が一定しないため、事前設定された軌道だけでは安定した操作が困難であるという課題に真正面から取り組みます。本ソリューションは思霊自社開発の7軸知能力制御ロボットアームと組み合わせ、ドメインコントローラやコックピットワイヤーハーネスなどの自動車部品のフレキシブルな配線/整線/結束工程向けに設計され、力制御+ビジョン+Agile Coreシステムによりワイヤーハーネスの全自動整理と組付けを実現します。モジュール式治具により、設備の大幅な調整なしに15分でライン全体の切り替えが可能で、自動車生産ラインのフレキシブル生産ニーズに適合します。
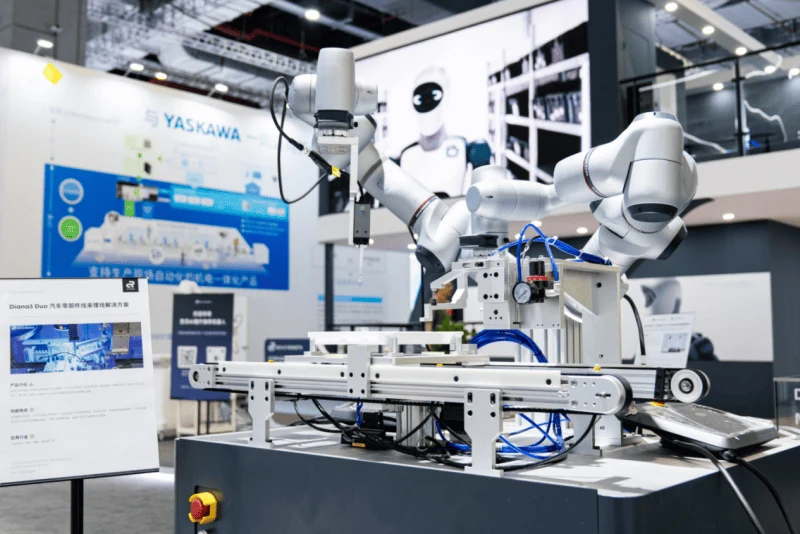
Diana 3は、工業級の力制御、3kgのペイロードを備え、入門向け・軽量な研究実験シーンを対象とし、7自由度の冗長構造、関節トルクセンシング、コンプライアント制御を保持し、Diana 7、FR3と同一の開発インターフェースを共有します――同様にFCIをサポートします。精密操作研究、実験室オートメーション、医療研究支援、サンプル処理、小型の複雑操作は、いずれもその主戦場です。
Agile Core+視触覚仕分け知覚能力とシステム統合能力を結合します。VT10-G視触覚センサーはRGB画像、動的力場分布、深度マップおよび三次元点群を出力でき、把持のための接触情報を提供します;Agile Coreは思霊自社開発のロボットオペレーティングシステムとソフトウェアプラットフォームで、ロボットの「インテリジェントブレイン」と位置づけられ、ロボット、ビジョン、力制御、移動ロボットおよびPLCなどの異種設備を統一的に接続し、ドラッグ&ドロッププログラミングとインターフェース拡張により、プロセス開発とクロスデバイス展開のハードルを下げます。
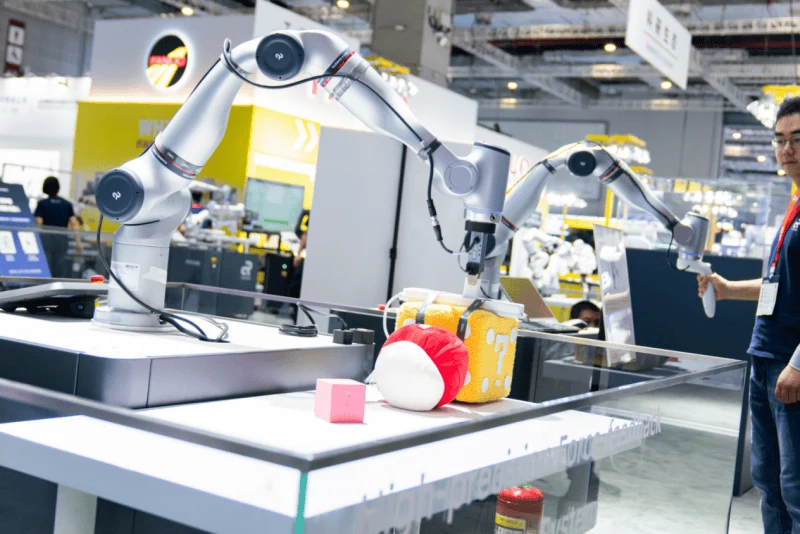
高精度力フィードバック遠隔操作システム思霊の新型Diana 7を用いて構築されたマスタースレーブ遠隔操作プラットフォームです。新型Diana 7は刷新・アップグレードされ、よりオープンな制御、より柔軟な応用を実現します。ミリ秒級の双方向力フィードバック、全関節トルクセンシング、触覚のリアルタイム双方向伝送が可能で、オペレーターは接触力を遠隔で知覚でき、Diana 3、FR3と同一の開発インターフェースを共有します――同様にFCIをサポートします。実験室でのアルゴリズム研究から、実際のシーンでのシステム検証まで、新型Diana 7はPhysical AIの革新と産業応用を結ぶロボットプラットフォームとなることを目指します。
WAMモデルに基づく抗干渉デモンストレーションFR3 Duoハードウェアプラットフォームを基盤とし、FastWAMに基づく最適化により、環境の視覚的干渉に対するロバスト性を大幅に向上させ、変化する条件下でモデルが確実に実行できる能力を探ります。ハンド(アクチュエータ)一方、精密な操作の実行と知覚の基盤に焦点を当てている。Agile Handは5指モジュール式設計を採用し、マルチセンシングシステムとアクティブコンプライアンス制御を組み合わせ、対向拇指アクチュエータのアップグレードにより16自由度まで拡張可能である。
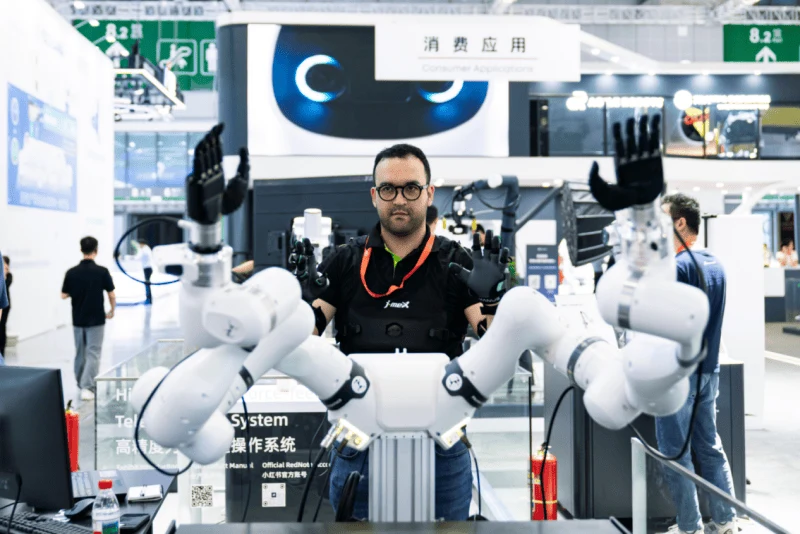
3項目のFranka協業エコシステムによる共同展示は、オープンプラットフォームとパートナーの能力を組み合わせたものである:双腕協働によるSMT部品トレイの多段階精密操作では、FR3双腕がJoyson LingxiのTeleHand Liteハンドを搭載し、実際の工場検査を模擬して、把持、反転、視覚検証、触覚検査などの検査プロセスを展示する;ウェアラブル慣性モーキャプチャ協調システムは、FR3とj-mex AgileMasterを組み合わせ、人体の姿勢と細かな操作を精密に再現し、高い同期による擬人追従効果を実現。動作収集、データ伝送、ロボットによる再現をつなぎ、ヒューマノイドロボット、テレオペレーション、人間機械インタラクションの研究開発ハードルを効果的に低減する;ユーザー駆動型オープンな物体インタラクションのデモでは、FR3 DuoがRobospec HERO v0.5と組み合わさり、自律的な知覚、実環境における汎用操作、動的な調整と異常回復の能力を展示する。
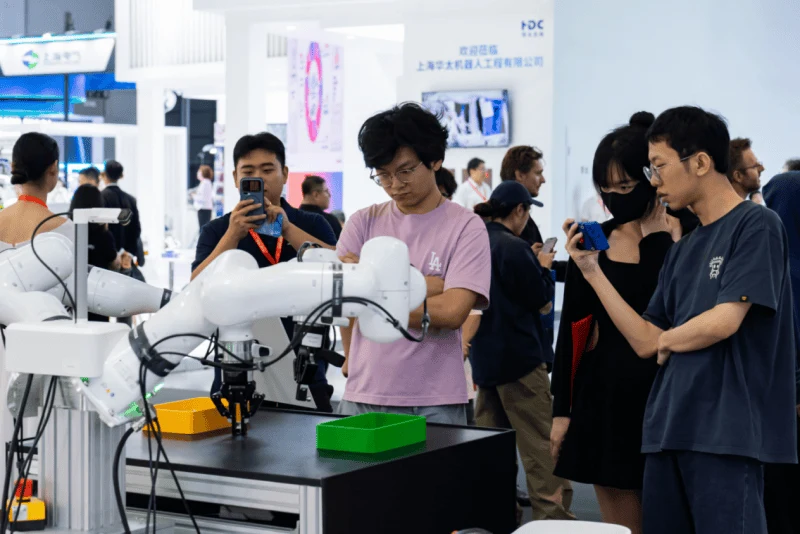
2018年の創立以来、思霊ロボティクス(Agile Robots)は、WAM(世界動作モデル)、知覚、意思決定、力制御、ビジョンおよびオペレーティングシステムを中心にフルスタック自社開発体系を構築し、全工程にわたり自主管理を実現している。現在、思霊は60カ国以上から3,500人以上の従業員を擁するグローバル企業に成長し、本社はドイツのミュンヘンに置かれ、年間売上は8年連続で倍増を続け、世界中の顧客に対して累計40,000台近くのロボットを納入している。
具身知能の後半戦で勝負を制するのは、実装の深さである。思霊ロボティクス(Agile Robots)は、フルスタック技術を基盤に、顧客価値を錨として、物理AIを世界のあらゆる隅々に届けようとしている。
本稿は思霊ロボティクスの提供により、量子位が許諾を得て転載したものであり、見解は原著作者に帰属する。