
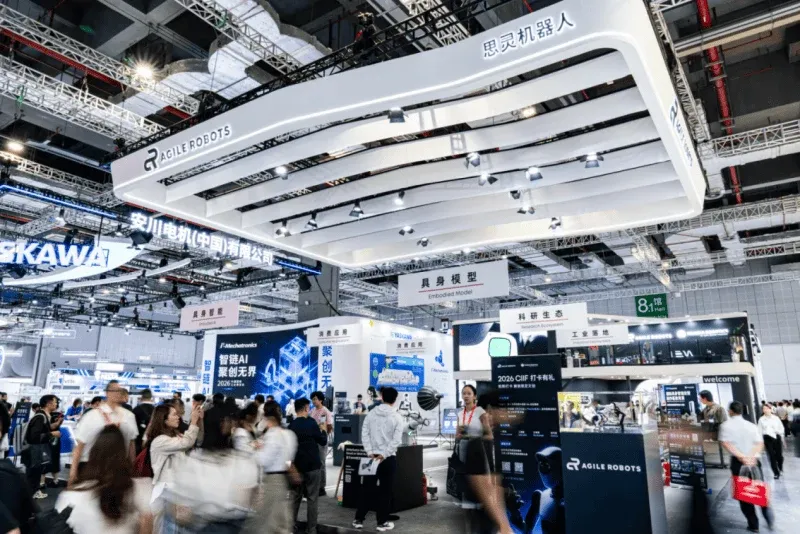
10월 12일부터 16일까지 제26회 중국국제공업박람회가 국가전시컨벤션센터(상하이)에서 개최된다. 쓰링로봇 Agile Robots은 12개 전시품을 들고 참가하며, ‘엠보디드 AI, 엠보디드 모델, 연구 생태계, 소비자 응용, 산업 적용’의 5대 전시 구역을 통해 휴머노이드 로봇, 모델, 힘 제어 및 감지 기술, 데이터 수집 체계부터 다양한 시나리오 솔루션에 이르는 풀스택 기술 역량을 체계적으로 선보인다.
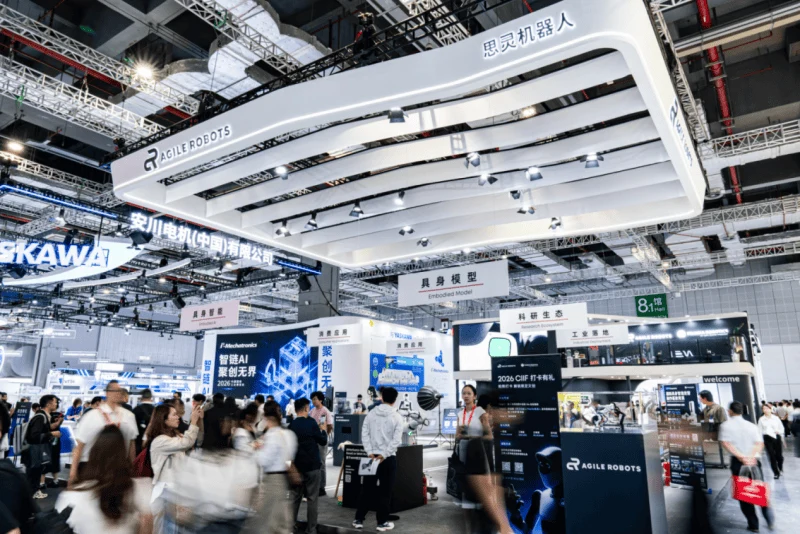
물리 AI를 실감할 수 있게 하다
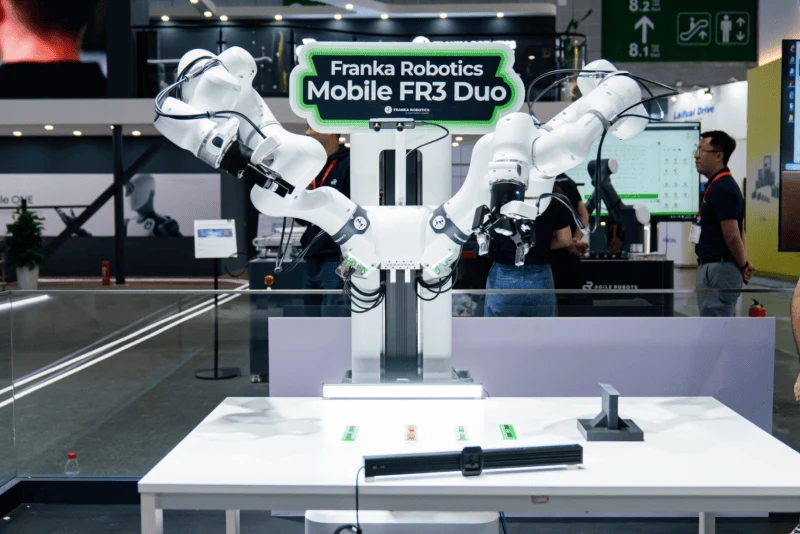
Mobile FR3 Duo:물리 AI 연구에 ‘움직이는 몸’을 장착하다
엠보디드 AI 연구가 데스크톱 조작에서 동적 공간으로 나아감에 따라, 이동, 감지 및 양팔 조작은 더 이상 서로 독립적인 과제가 아니다. 베이스와 로봇암 간의 협력, 센서 데이터의 통합, 전략의 실기 실행은 모두 알고리즘 검증 이전의 엔지니어링 부담이 될 수 있다.
쓰링 산하 Franka Robotics의 Mobile FR3 Duo 양팔 이동 연구 플랫폼은 FR3 Duo 베이스 플랫폼과 촉각 이동 로봇(TMR)을 깊이 융합하여, 양팔 조작, 멀티모달 감지 및 전방위 이동 능력을 통합함으로써 원격 조작, 데이터 통합 및 전략 실행을 동일한 플랫폼에서 완수할 수 있게 한다.
2026년, 첫 번째 EBiM(Embodied Bimanual Manipulation,엠보디드 양팔 조작) 챌린지가 정식 출범하여 전 세계 119개 팀의 참가 신청을 받았다. 이 대회는 실제 세계를 대상으로 하는 엠보디드 AI 표준화 평가 체계를 구축하여, 로봇 알고리즘이 단순히 “시뮬레이션에서 유효한” 것을 넘어 서로 다른 실험실, 서로 다른 환경 및 실제 로봇 플랫폼에서 검증받을 수 있도록 하는 것을 목표로 한다. 대회의 주요 후원사로서 쓰링은 대회에 통일 플랫폼인 Mobile FR3 Duo를 제공하며, 전 세계 연구자들이 실제 로봇 테스트를 완수하도록 지원하여 알고리즘이 실제 하드웨어 위에서 검증을 받게 한다.
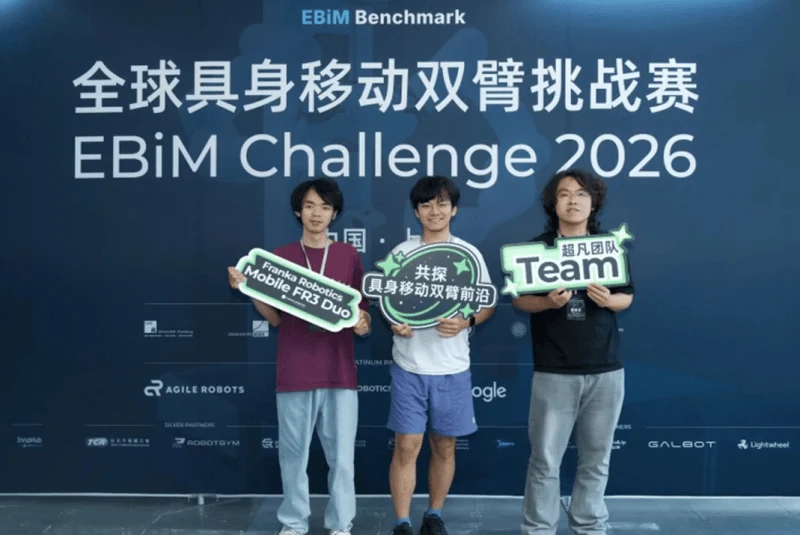
2026년은 시작점이며, 2027년에는 한층 더 확대된다. EBiM 2027은 새로운 Beta 단계에 들어가 참가 팀, 과제 유형 및 테스트 플랫폼을 한층 더 확장하고 표준화 평가 프로토콜을 지속적으로 개선할 계획이다. 우리는 전 세계 대학, 연구기관, 개발자 및 로봇 기업의 공동 참여를 정중히 초대한다——알고리즘을 가지고 실제 로봇, 실제 과제, 실제 환경에서 검증을 받으시라.
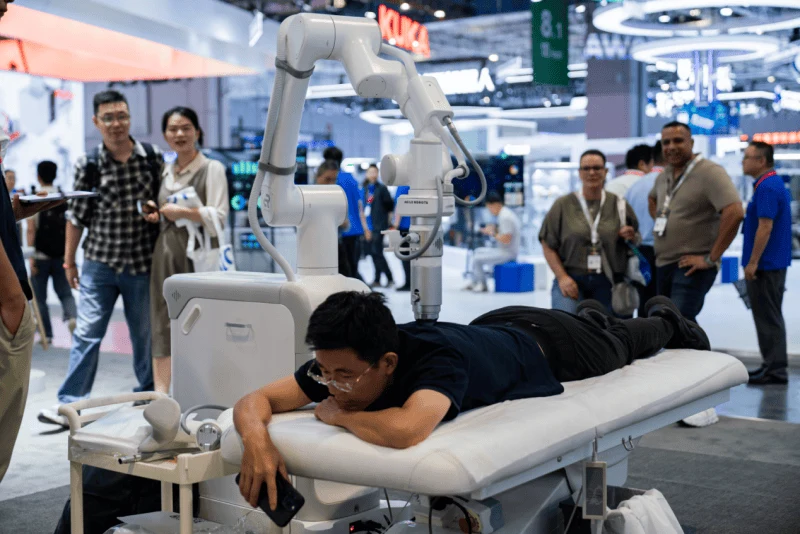
AI 치료 요양 로봇:물리 AI의 ‘사람 사는 냄새’
이번 공업박람회에서 쓰링 부스에서 가장 쉽게 체험 대기 줄이 생기는 것은 AI 치료 요양 로봇이다. 이는 한편으로는 쓰링의 우수한 제품의 매력을 보여주는 것이며, 다른 한편으로는 실제 시장 수요의 구체화이기도 하다.
빅헬스 산업이 고속 성장기에 진입하고 인구 구조의 심층적 변화가 겹치면서 치료 요양 수요가 지속적으로 방출되고 있지만, 공급 측의 모순도 날로 첨예해지고 있다: 매장은 전문 치료사 채용난, 낮은 유지율, 서비스 표준의 통일 어려움, 높은 인건비에 시달리고 있다; 반면 소비자의 안전성, 개인화 및 몰입형 경험에 대한 요구는 계속 높아지고 있다.
이러한 구조적 모순에 대해 쓰링의 해법은 물리 AI를 치료 요양 시나리오에 도입하는 것이다. 쓰링 AI 치료 요양 로봇은 자체 개발한 고정밀 힘 제어 로봇암을 탑재하고 5단 말단부 퀵체인지 시스템을 갖추어, 한 대의 장비로 내원열(內源熱), 수기 마사지, 수면 조리, 점진파(点陣波) 및 전뜸구(電艾灸)의 5가지 전문 치료 모드 간에 원활하게 전환할 수 있다. 운영자에게 이것은 또한 하나의 디지털 운영 시스템이기도 하다: 클라우드상의 100+ 표준 커리큘럼 체계로 신규 치료사가 반나절에 습득할 수 있게 하여, “경험과 감각에 의존하는” 서비스를 “복제 가능하고 정량화 가능한” 표준 프로세스로 전환한다; “로봇 자동 작업+인력 수기 작업”의 병행 작업을 지원하여 면적 효율과 인력 효율을 재편한다; 전 과정 관리 시스템이 장비 사용 데이터와 회원 건강 기록을 자동으로 축적하여 매장 운영이 “감각에 의존하던” 방식에서 “데이터에 기반한” 방식으로 나아가게 한다.
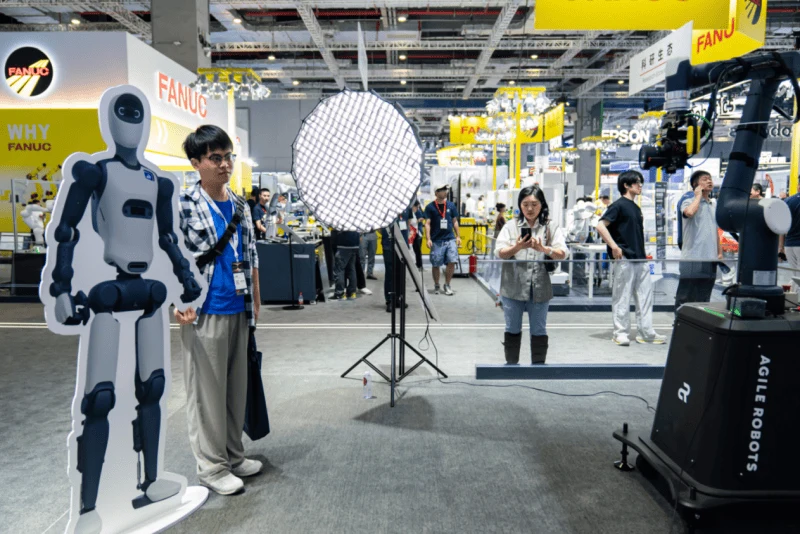
촬영 로봇:창작의 자유를 해방하다
영상 산업화와 숏폼 영상, 라이브 커머스의 폭발적 성장은 전문 촬영 수요를 전례 없는 규모로 밀어올리고 있다. 그러나 고품질 카메라 워크는 오랫동안 두 가지 희소 자원에 의존해 왔다: 값비싼 크레인암, 슬라이더, 전자제어 짐벌 등 전문 장비, 그리고 경험이 풍부한 카메라 감독이다.
쓰링 촬영 로봇은 AI, 힘 제어 및 촬영 워크플로우를 결합하여, 카메라 감독이 간단하고 익숙한 창작 논리로 로봇을 사용할 수 있게 한다. 산업용 로봇의 복잡한 티칭 작업과 달리, 쓰링 촬영 로봇은 드래그 방식의 키포인트 설정을 지원하여, 사용자가 로봇암을 목표 위치로 직접 유도하고 키프레임을 설정하면 궤적 계획 모델이 카메라 워크 경로를 생성한다.
화면 제어를 중심으로, 시스템은 포커싱 모터를 갖추어 사용자 지정 키프레임에 대한 초점 설정을 지원하며, 촬영 과정에서 초점 정보를 자동으로 연산하고 추적 포커싱을 완수한다. 카메라 워크와 초점 제어가 서로 조화를 이루어, 로봇이 동작을 반복할 수 있을 뿐만 아니라 더욱 표현력 있는 촬영 설계도 실행할 수 있게 한다. 재현성은 한층 더 생산 효율로 전환된다. 촬영 궤적을 저장, 공유 및 재사용할 수 있어, 동종 상품 촬영, 다차원 창의 조정 및 템플릿화 제작에 지원을 제공한다.
쓰링 촬영 로봇의 가장 큰 가치는 카메라 감독을 대신해 판단을 내리는 것이 아니라, 복잡하고 반복적인 실행을 로봇에 맡겨 창작자가 구도, 서사 및 표현에 더 많은 정력을 쏟을 수 있게 하는 것이다. 이는 AI 치료 요양 로봇의 “클라우드 100+ 커리큘럼 체계”와 저변 논리가 유사하며, 재능과 축적에 의존하던 희소한 기술을 저장, 복제, 배포 가능한 디지털 자산으로 전환하는 것이다.
이것이 아마도 물리 AI가 천양백업(千行百業)에 주는 가장 중요한 가치일 것이다: 그것은 단순히 반복 노동을 대체하는 것이 아니라, 인간의 경험을 개인에게서 해방시켜 규모화 유통 가능한 생산력으로 만드는 것이다.
풀스택 역량의 입체적 선보임
3대 주요 전시품 외에도, 나머지 전시품들은 산업, 연구 및 생태계 등의 차원에서 쓰링의 기술적 깊이를 한층 더 보여준다.
Diana3 Duo 자동차 부품 와이어링 하네스 정렬 솔루션유연한 제조에서의 전형적 난제를 정면으로 마주한다: 와이어링 하네스는 변형되기 쉽고 상태가 고정되어 있지 않아, 사전 설정 궤적에만 의존해서는 안정적인 조작을 완수하기 어렵다. 이 솔루션은 쓰링 자체 개발 7축 지능형 힘 제어 로봇암을 결합하여, 자동차 부품(예: 도메인 컨트롤러, 실내 와이어링 하네스)의 유연한 배선 / 정렬 / 결속 공정을 위해 설계되었으며, 힘 제어+비전+Agile Core 시스템으로 와이어링 하네스의 전면 자동화 정리 및 조립을 실현한다. 모듈형 공구는 15분 내에 전체 라인의 모델 교체를 완수할 수 있도록 지원하며, 대폭적인 장비 조정 없이 자동차 생산 라인의 유연한 생산 수요에 부합한다.
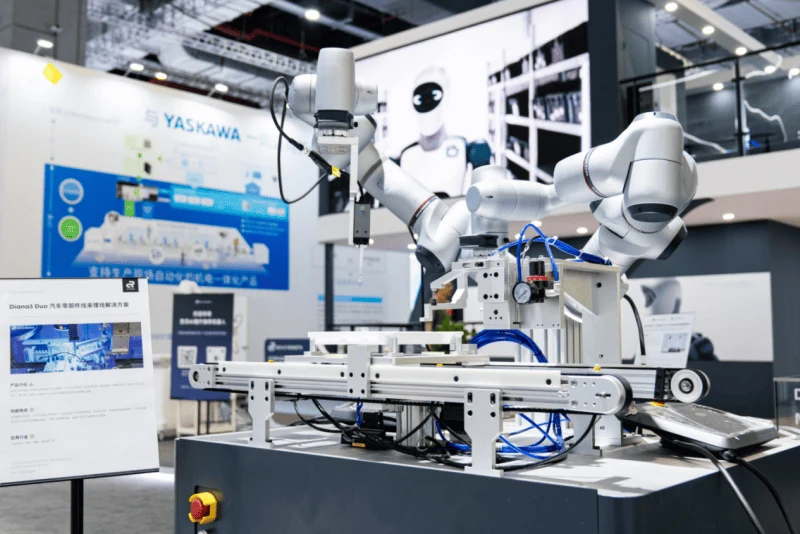
Diana 3,산업용 힘 제어, 3킬로그램 중량, 입문용·경량화 연구 실험 시나리오를 겨냥하며, 7자유도 중복 구조, 관절 토크 감지 및 순응 제어를 유지하고, Diana 7, FR3와 동일한 개발 인터페이스를 공유한다——마찬가지로 FCI를 지원한다. 정밀 조작 연구, 실험실 자동화, 의료 연구 보조, 샘플 처리 및 소형 복잡 조작이 모두 그것의 주력 전장이다.
Agile Core+시촉각 분류감지 능력과 시스템 통합 능력을 결합한다. VT10-G 시촉각 센서는 RGB 이미지, 동적 힘장 분포, 뎁스 맵 및 3차원 점군을 출력하여 그리핑에 접촉 정보를 제공한다; Agile Core는 쓰링 자체 개발의 로봇 운영체제 및 소프트웨어 플랫폼으로, 로봇의 ‘지능형 두뇌’로 자리매김하며, 로봇, 비전, 힘 제어, 이동 로봇 및 PLC 등 이기종 장비를 통합적으로 연결하고, 드래그 방식 프로그래밍과 인터페이스 확장을 통해 프로세스 개발 및 크로스 디바이스 배포의 진입 장벽을 낮춘다.
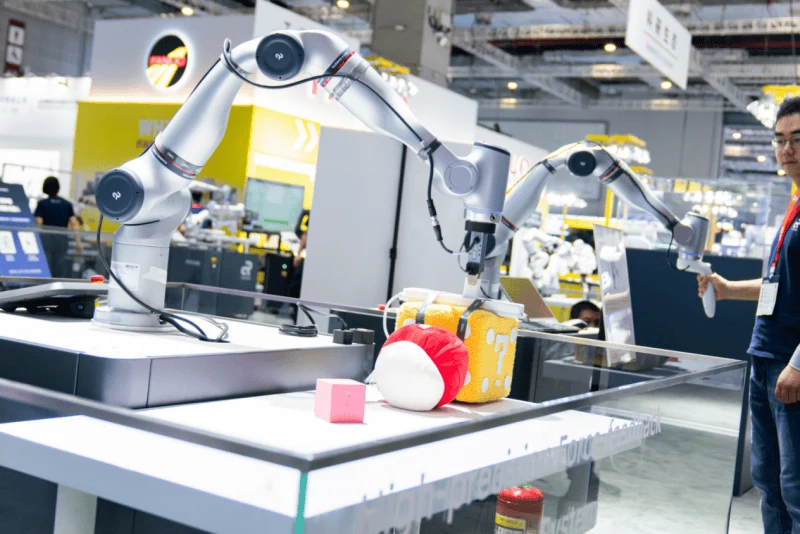
고정밀 힘 피드백 원격 조작 시스템쓰링 차세대 Diana 7을 채택하여 구축한 마스터-슬레이브 원격 조작 플랫폼이다. 차세대 Diana 7은 새롭게 업그레이드되어 더 개방적인 제어와 더 유연한 응용을 갖추었다. 밀리초 단위의 쌍방향 힘 피드백, 전 관절 토크 감지, 촉각의 실시간 쌍방향 전달을 실현할 수 있으며, 조작자는 접촉력을 원격으로 감지할 수 있고, Diana 3, FR3와 동일한 개발 인터페이스를 공유한다——마찬가지로 FCI를 지원한다. 실험실의 알고리즘 연구에서 실제 시나리오에서의 시스템 검증에 이르기까지, 차세대 Diana 7은 Physical AI 혁신과 산업 응용을 연결하는 로봇 플랫폼이 되는 데 힘쓴다.
WAM 모델 기반의 외란 대응 데모FR3 Duo 하드웨어 플랫폼에 기반하고 FastWAM 최적화를 적용하여, 환경 시각 교란에 대한 강건성을 대폭 향상시키며, 변화하는 조건에서 모델이 신뢰성 있게 실행되는 능력을 탐구한다.덱스터러스 핸드정밀 조작의 실행과 감각 기반에 초점을 맞춘다.Agile Hand는 다섯 손가락 모듈형 설계를 채택하고 다중 감각 시스템과 능동 순응 제어를 결합하여, 대립 엄지 액추에이터를 업그레이드함으로써 16개의 자유도로 확장할 수 있다.
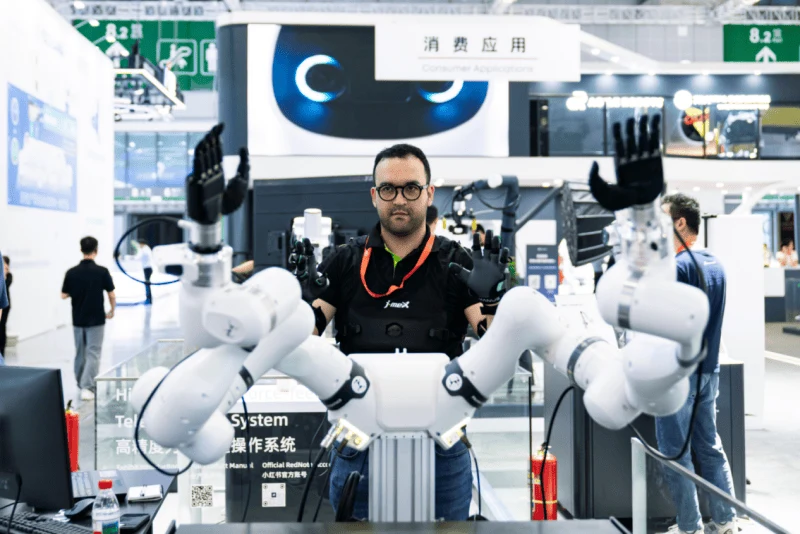
세 가지Franka 협력 생태계 공동 시연은 개방형 플랫폼과 파트너의 역량을 결합한다:양팔 협업 SMT 부품 트레이 다단계 정밀 조작의 경우, FR3 양팔에 존슁 링시(Joyson Lingxi) TeleHand Lite 로봇 핸드를 탑재하여 실제 공장 품질 검사를 모방하며, 그리핑, 뒤집기, 시각 검증 및 촉각 검출 등 품질 검사 공정을 시연한다;웨어러블 관성 모션 캡처 협업 시스템은 FR3와 j-mex AgileMaster를 결합하여 인체 자세와 미세 조작을 정밀하게 재현하고, 높은 동기화 의인화 추종 효과를 달성하며, 동작 수집, 데이터 전송과 로봇 재현을 연결하여 휴머노이드 로봇, 원격 조작 및 인간-로봇 상호작용의 연구 개발 장벽을 효과적으로 낮춘다;사용자 주도 개방형 물체 상호작용 시연에서는,FR3 Duo가 Robospec HERO v0.5와 결합하여 자율적 인지, 실제 환경에서의 범용 조작, 그리고 동적 조정 및 이상 복구 능력을 선보인다.
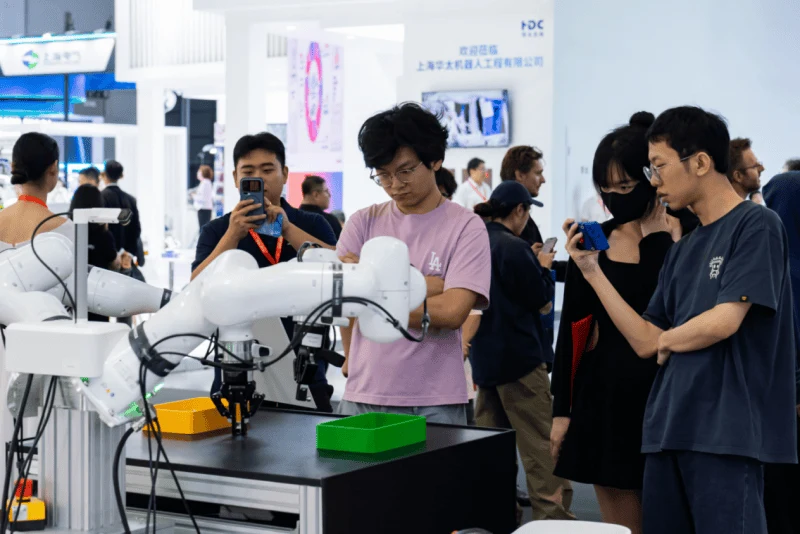
2018년 창립 이래, Agile Robots(思灵机器人)은 WAM(세계 동작 모델), 인지, 의사결정, 힘 제어, 비전 및 운영체제를 중심으로 풀스택 자체 개발 체계를 구축하여 전체 파이프라인의 자주적 통제가 가능하다. 오늘날 Agile Robots은 60여 개국에서 온 3500명 이상의 직원을 보유한 글로벌 기업으로 성장했으며, 본사는 독일 뮌헨에 위치하고, 연매출은 8년 연속 두 배 성장을 이루었으며, 누적 약 40000대의 로봇을 전 세계 고객에게 납품했다.
착지 지능(구현 지능)의 후반전은 실증의 깊이를 겨룬다. Agile Robots은 풀스택 기술을 기반으로, 고객 가치를 닻으로 삼아 물리적 AI가 세상의 모든 곳에 닿도록 추진하고 있다.
본 글은 Agile Robots(思灵机器人)이 제공하였으며, QbitAI(量子位)가 재게시 허가를 받았고, 견해는 원저자에게 귀속된다.